


多くの場合、最終工程のパッケージングは、現代の製造施設において最もスペースに制約のある領域です。通路が狭いと移動が制限され、全体的な生産拡張能力が大幅に制限されます。従来の産業用パレタイザーには、大規模な安全ケージと厳重に固定されたインフラストラクチャが必要です。大規模な設備変更を行わなければ、これらの大型マシンを狭いレイアウトに簡単に統合することはできません。
幸いなことに、 コボットパレタイザーは フェンスレスで動作するため、設置面積が大幅に小さくなります。ただし、必要な床面積を正確に計算するということは、ロボットの物理的なベースだけを超えて検討することを意味します。パレットの位置決め、送り込みシステム、動的安全ゾーンの現実的な評価が必要です。
特定のソリューションに取り組む前に、施設管理者は、協調自動化の真の空間レイアウトを定義する物理的変数と規制変数を理解する必要があります。今日必要な床面積を正確に測定、最適化、計画する方法を検討します。
省スペース: コボットパレタイザーは通常、ケージ付き産業用代替品と比較して、最終ラインの床面積要件を 30% ~ 50% 削減します。
安全性変数: 実際のフットプリントは、ハードウェアだけでなく、正式なリスク評価中に決定されたセーフティ スキャナ ゾーン (Lidar/レーダー) によっても決まります。
ペイロードとリーチ: 利用など、より重いペイロードでは、 20KG ケースカートンコボットの高く積み上げながらコンパクトな水平設置面積を維持するために、特定のリーチオフセットやコラムの昇降が必要になることがよくあります。
モジュール性: モバイル ベースにより、システムをさまざまなラインに再配置できるため、恒久的なアンカーを使用せずに既存の床スペースを最大限に活用できます。
従来の産業用パレタイジング システムは、重い要塞のように動作します。膨大な専用床面積が必要になります。施設管理者は、周囲全体に高鋼製の安全フェンスを設置する必要があります。また、パレットの進入ポイントを保護するためのライト カーテンも必要です。ロックアウトされたメンテナンス ゾーンは、システムの境界をさらに外側に押し広げます。これらの固定要件により、貴重な面積が消費されます。人間の作業者を高速で動く機械から隔てるだけで、重要な床面積が失われます。
現代の共同システムは、この空間力学を完全に反転させます。 コボット ロボットは、 外部エリア スキャナーと並行して内部力制限テクノロジーを利用します。彼らは常に周囲を監視しています。予期せぬ物理的接触が発生すると停止します。これにより、厳重な周囲の保護が不要になります。これらのユニットは、アクティブな通路のすぐ隣に配置できます。オペレーターは、連動された重いドアを開けることなく、材料を安全に積み降ろすことができます。
この設置面積の削減を直接的な運用指標として評価する必要があります。スペースを節約すると、施設のレイアウトに即時に実用的な価値が生まれます。機械が小さいと、費用のかかる倉庫拡張プロジェクトが遅れます。追加の生産ラインのためにプレミアム不動産を解放します。また、これまでロボット化するには狭すぎると考えられていた古い施設を自動化することもできます。床面積を正直に評価することで、よりスムーズな展開プロセスが保証されます。
ロボットアームだけを見て床面積を計測することはできません。真の空間要件には、4 つの異なる物理コンポーネントが含まれます。各要素はシステム レイアウトにおいて重要な役割を果たします。初期計画段階でそれらすべてを考慮する必要があります。
まず、ロボットの台座またはベースについて考えてみましょう。この物理的な取り付けスタンドのサイズは通常、約 1 平方メートルです。ただし、背の高いパレットを積み重ねるには、垂直方向に手を伸ばす必要があります。高さ調整可能なコラム (7 番目の軸) を追加すると、垂直方向の機能が向上します。この賢い追加により、水平方向の設置面積が外側に拡大するのを防ぎます。システムを驚くほどコンパクトに保ちます。
次に、パレットのステージング ゾーンを測定する必要があります。連続操作には 2 つのアクティブなパレット ゾーンが必要です。 1 つのパレットがいっぱいになると、ロボットはシームレスに 2 番目のパレットに移動します。このストップアンドスワップ方式によりスループットは最大化されますが、ステージングのフットプリントは 2 倍になります。また、すべての荷物を取り出すには、フォークリフトまたは自律移動ロボット (AMR) 用の空きアクセス レーンを含める必要があります。
第三に、送り込みコンベアが材料のプレゼンテーションを決定します。箱は積み上げられ、正しい方向を向いてピッキング ゾーンに到達する必要があります。不適切に設計されたコンベアは、膨大な床面積を無駄にします。カーブしたコンベアやスパイラルリフトを使用すると、狭いコーナーでもスペースを節約できます。
最後に、メインコントローラーと空気圧キャビネットを説明します。最新のシステムでは、これらをベース ユニットに直接統合することがよくあります。ただし、メンテナンス担当者は依然として安全な場所を確保する必要があります。技術者がキャビネットのドアを完全に開けられるようにスペースを残しておく必要があります。
パレタイザーコンポーネントの寸法ガイド
システムコンポーネント |
平均必要床面積 |
主な空間的影響因子 |
|---|---|---|
ロボット台座・ベース |
0.8m×0.8m~1.2m×1.2m |
リフティングコラム統合(7軸目存在) |
パレットステージングゾーン |
1.2mx 1.2m (パレットあたり) |
シングルとデュアルの連続運転設計 |
インフィードコンベアゾーン |
長さ2.0m~4.0m |
ボックスの蓄積と方向性のニーズ |
フォークリフトの許可 |
最小通路3.0m~4.0m |
取り出し車両の回転半径 |
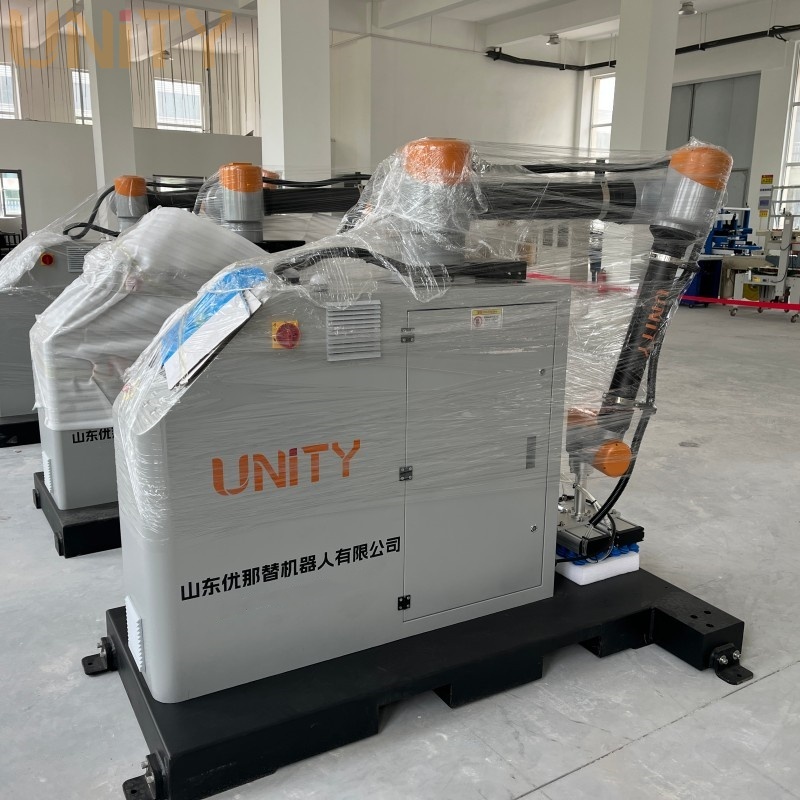
リーチと積載量は厳密な物理的関係を共有します。力仕事の物理学は空間レイアウトを劇的に変化させます。重いアーム端ツール (EOAT) と高密度のボックスを組み合わせると、ロボットの重心が移動します。負荷がかかったアームを伸ばしすぎると、内部の関節モーターに負担がかかります。重いリフトはベースの近くに置く必要があります。
堅牢なシステムの導入 20KG コボットパレタイザーは 、運用上の大きな利点を提供します。重いマルチピックを同時に簡単に処理できます。ただし、ベースを最適な位置に配置する必要があります。アームは入ってくるコンベヤーに快適に届く必要があります。また、積み重ねられたパレットの最も遠い隅に到達する必要もあります。ベースを後ろに置きすぎるとリーチ失敗の原因になります。近すぎると衝突の危険があります。
レイアウトの最適化には、正確な幾何学的計画が必要です。標準の CHEP パレットのサイズは 40 x 48 インチです。これらのパレットの外縁に到達するには、戦略的なベース オフセットが必要です。をマウントする必要があります 20KG ケースカートンコボット。 計算された角度でのこのアプローチにより、ジョイントの制限を過度に拡張することなく、完全なカバーが保証されます。
避けるべきよくあるレイアウトの間違い:
台座を完全に中央に配置すると、ベース付近にデッド ゾーンが発生することがよくあります。
リーチの計算中にグリップツールの物理的な厚さを無視します。
最終パレット層のオーバーハングボックスの寸法を考慮できませんでした。
インフィードコンベアの位置が低すぎるため、アームがぎこちなく下向きに伸びてしまいます。
多くの購入者は、購入段階で「フェンスレス」という用語を誤解しています。フェンスのないシステムは、設置面積がゼロであることを意味するものではありません。人間のオペレーターを移動中の機器から数インチ離れたところに常駐させることはできません。産業安全基準では、協働機械の周囲に明確な空間境界を設けることが規定されています。
ISO/TS 15066 安全ガイドラインの現実を理解する必要があります。この標準は、人間とロボットのコラボレーションを世界的に管理します。インテグレーターは鉄柵の代わりにレーザーエリアスキャナーを使用します。これらのデバイスは、パレタイザーの周囲に目に見えない階層状の境界を作成します。これらの境界を特定の動的速度ゾーンに分類します。
外周は警告ゾーンとして機能します。オペレーターがこの黄色のゾーンに足を踏み入れると、協働ロボットの速度が大幅に低下します。この制御された速度により、重大な鈍的衝撃が防止されます。内周はストップ ゾーンとして機能します。人間がこのレッドゾーンに足を踏み入れると、機械は完全に停止します。ゾーンが空になった場合にのみ動作を再開します。
これらのスキャナーの範囲は、実際の床面積に大きな影響を与えます。慎重に構成する必要があります。狭い通路で警告ゾーンを広く設定しすぎると、何気ない歩行者によって常に警告ゾーンがトリガーされることになります。フォークリフトを追い越すと、機械の速度が繰り返し低下します。不必要なマシンのダウンタイムを防ぐために、フットプリント計画ではこれらの目に見えないゾーンを考慮する必要があります。
利用可能な床面積を評価するには、構造化された論理的なアプローチが必要です。基本的なメジャーや推測に頼ることはできません。施設管理者は、注文書に署名する前に、3 つの重要な評価ステップに従う必要があります。
3D レイアウト シミュレーションを実施する: インテグレーターにデジタル ツインまたは CAD シミュレーションを要求します。ソフトウェアはロボットのスイープ動作を正確にモデル化します。機器が到着する前に、隠れた衝突ポイントが明らかになります。アームが安全に隅々まで届くかどうかを確認します。
フォークリフトと AMR 回転半径の測定: コンパクトなロボットは、取り出しに失敗すると価値がありません。フォークリフトには、標準パレットをセルから移動させるための十分なスペースが必要です。協調技術によって節約されたスペースが、車両の操縦性の低下によって損なわれないようにします。フォークリフトの経路を明確にマップします。
将来のスケーラビリティを評価する: 生産需要が減少することはほとんどありません。明日の収容力に合わせてレイアウトを評価します。現在の設置面積は将来の移行に対応できますか?シングルパレット構成からデュアルパレット構成にアップグレードするには、追加のスペースが必要です。後でレイアウトのボトルネックを避けるために、今すぐその拡張エリアを計画してください。
真の共同パレタイジングのフットプリントは、ロボット スタンドをはるかに超えています。これは、ハードウェアの寸法、動的安全ゾーン、マテリアル フロー アクセスが複雑に組み合わされたものです。これらの変数を理解することで、コストのかかる設備の変更を行わずに統合を確実に成功させることができます。フロアスペースはプレミアムな運用資産として扱う必要があります。
今すぐ次のステップに積極的に取り組んでください。利用可能な正確な行末寸法を慎重に計画します。予想される安全交通とフォークリフトのパターンを定義します。最後に、潜在的なベンダーに正式なリーチ調査シミュレーションをリクエストします。このデータ主導のアプローチにより、設置面積を検証し、床面積を最大化し、最適な梱包効率を保証します。
A: はい、安全柵がないため、多くのコンパクト協働ロボットパレタイザーは幅 8 ~ 10 フィートの狭いスペースに設置できます。ただし、隣接するラインからの迷惑なつまずきや作業員の通過を避けるために、セーフティ スキャナ ゾーンを慎重に設定する必要があります。
A: 必要なスタックの高さに大きく依存します。 60 インチを超えるパレットを積み重ねる必要がある場合は、通常、垂直の 7 番目の軸 (リフティング コラム) が必要です。これにより、ロボットに必要な垂直方向の到達距離を与えながら、非常にコンパクトな水平設置面積が維持されます。
A: オペレーターは、物理的な障壁がなく、システムに直接隣接して作業できます。ただし、人間が指定されたセーフティ スキャナ ゾーン内にいる場合、システムは協調的な (遅い) 速度で動作します。これにより、国際的なリスク評価基準への厳密な準拠が保証されます。


