
- Lahat
- Pangalan ng Produkto
- Keyword ng Produkto
- Modelo ng Produkto
- Buod ng Produkto
- Paglalarawan ng Produkto
- Multi Field Search
Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-08-26 Pinagmulan: Site


Ang end-of-line na packaging ay kadalasang ang pinaka-nalilimitahan ng espasyo sa anumang modernong pasilidad sa pagmamanupaktura. Nililimitahan ng masikip na mga pasilyo ang paggalaw at lubos na nililimitahan ang iyong kabuuang kapasidad sa pagsukat ng produksyon. Ang mga tradisyunal na pang-industriyang palletizer ay nangangailangan ng napakalaking safety cage at mabigat na inayos na imprastraktura. Hindi mo madaling isama ang malalaking makinang ito sa mga masikip na layout nang hindi nagsasagawa ng malawak na pagbabago sa pasilidad.
Sa kabutihang palad, a Ang cobot palletizer footprint ay makabuluhang mas maliit dahil sa walang bakod na operasyon nito. Gayunpaman, ang pagkalkula ng eksaktong espasyo sa sahig na kinakailangan ay nangangahulugan ng pagtingin nang higit pa sa pisikal na base ng robot. Nangangailangan ito ng makatotohanang pagtatasa ng pallet positioning, infeed system, at mga dynamic na safety zone.
Bago mag-commit sa isang partikular na solusyon, dapat na maunawaan ng mga tagapamahala ng pasilidad ang mga pisikal at regulatory variable na tumutukoy sa totoong spatial na layout ng collaborative automation. I-explore namin kung paano sukatin, i-optimize, at planuhin ang iyong eksaktong mga pangangailangan sa floor space ngayon.
Space Savings: Karaniwang binabawasan ng mga Cobot palletizer ang mga end-of-line floor space na kinakailangan ng 30% hanggang 50% kumpara sa mga caged na pang-industriyang alternatibo.
Ang Safety Variable: Ang aktwal na footprint ay idinidikta hindi lamang ng hardware, ngunit ng mga safety scanner zone (Lidar/radar) na tinutukoy sa panahon ng iyong pormal na pagtatasa ng panganib.
Payload vs. Reach: Ang mas mabibigat na payload, gaya ng paggamit ng 20KG case carton cobot , ay kadalasang nangangailangan ng mga partikular na reach offset o lifting column upang mapanatili ang isang compact na pahalang na footprint habang mataas ang stacking.
Modularity: Ang mga mobile base ay nagbibigay-daan sa mga system na ma-redeploy muli sa iba't ibang linya, na nagma-maximize sa umiiral nang floor space na walang permanenteng anchor.
Ang mga tradisyonal na pang-industriyang palletizing system ay gumagana tulad ng mabibigat na kuta. Humihingi sila ng napakalaking halaga ng nakalaang espasyo sa sahig. Ang mga tagapamahala ng pasilidad ay dapat maglagay ng mataas na bakal na pangkaligtasang fencing sa paligid ng buong perimeter. Nangangailangan din sila ng mga magagaan na kurtina upang bantayan ang mga pallet entry point. Itinutulak ng mga naka-lock na maintenance zone ang mga hangganan ng system palabas. Ang mga nakapirming kinakailangan na ito ay kumakain ng mahalagang square footage. Nawawalan ka ng kritikal na espasyo sa sahig para lamang paghiwalayin ang mga manggagawang tao mula sa mabilis na paggalaw ng makinarya.
Ang mga modernong collaborative system ay ganap na binabaligtad ang spatial dynamic na ito. Gumagamit ang Cobot Robots ng internal force-limiting technology kasama ng external area scanner. Patuloy nilang sinusubaybayan ang kanilang paligid. Huminto sila sa hindi inaasahang pisikal na pakikipag-ugnay. Tinatanggal nito ang pangangailangan para sa matigas na pagbabantay sa perimeter. Maaari mong ilagay ang mga unit na ito nang direkta sa tabi ng mga aktibong walkway. Ang mga operator ay maaaring mag-load at mag-unload ng mga materyales nang ligtas nang hindi binubuksan ang mabibigat na magkakaugnay na pinto.
Dapat nating suriin ang pagbawas ng footprint na ito bilang direktang sukatan ng pagpapatakbo. Ang pagtitipid ng espasyo ay naghahatid ng agarang praktikal na halaga sa iyong layout ng pasilidad. Ang isang mas maliit na makina ay naaantala ang magastos na mga proyekto sa pagpapalawak ng bodega. Pinapalaya nito ang premium na real estate para sa mga karagdagang linya ng produksyon. Nagbibigay-daan din ito sa iyo na i-automate ang mga mas lumang pasilidad na dating itinuturing na masyadong masikip para sa robotics. Matapat na ginagarantiyahan ng pagsusuri ang espasyo sa sahig ng mas maayos na proseso ng pag-deploy.
Hindi mo masusukat ang espasyo sa sahig sa pamamagitan ng pagtingin sa braso ng robot nang mag-isa. Ang tunay na spatial na kinakailangan ay nagsasangkot ng apat na natatanging pisikal na bahagi. Ang bawat elemento ay gumaganap ng isang mahalagang papel sa layout ng system. Dapat mong isaalang-alang ang lahat ng mga ito sa panahon ng iyong paunang yugto ng pagpaplano.
Una, isaalang-alang ang robot pedestal o base. Ang pisikal na mounting stand na ito ay karaniwang may sukat na humigit-kumulang isang metro kuwadrado. Gayunpaman, ang pag-stack ng matataas na pallet ay nangangailangan ng vertical reach. Ang pagdaragdag ng column na nababagay sa taas (isang ika-7 axis) ay nagpapataas ng mga vertical na kakayahan. Pinipigilan ng matalinong karagdagan na ito ang pahalang na footprint na lumawak palabas. Pinapanatili nitong hindi kapani-paniwalang compact ang system.
Pangalawa, dapat mong sukatin ang iyong mga pallet staging zone. Ang patuloy na operasyon ay nangangailangan ng dalawang aktibong pallet zone. Kapag puno na ang isang papag, walang putol na gumagalaw ang robot sa pangalawa. Ang stop-and-swap na paraan na ito ay nagma-maximize sa throughput ngunit dinodoble ang iyong staging footprint. Dapat mo ring isama ang malinaw na access lane para sa mga forklift o Autonomous Mobile Robots (AMRs) upang makakuha ng buong load.
Pangatlo, ang mga infeed conveyor ang nagdidikta ng materyal na presentasyon. Ang mga kahon ay dapat maipon, i-orient nang tama, at maabot ang picking zone. Ang isang masamang disenyo ng conveyor ay nag-aaksaya ng napakalaking espasyo sa sahig. Ang mga curved conveyor o spiral lift ay makakatipid ng puwang sa masikip na sulok.
Panghuli, isaalang-alang ang pangunahing controller at pneumatics cabinet. Ang mga modernong sistema ay kadalasang direktang isinasama ang mga ito sa base unit. Gayunpaman, kailangan pa rin ng mga tauhan ng pagpapanatili ng ligtas na clearance. Dapat kang mag-iwan ng puwang para sa mga technician na buksan nang buo ang mga pinto ng cabinet.
Gabay sa Dimensyon ng Component ng Palletizer
Bahagi ng System |
Kinakailangan ang Average na Lugar sa Palapag |
Pangunahing Spatial Impact Factor |
|---|---|---|
Robot Pedestal/Base |
0.8mx 0.8m hanggang 1.2mx 1.2m |
Lifting column integration (ika-7 axis presence) |
Pallet Staging Zone |
1.2mx 1.2m (Bawat Pallet) |
Single vs. dual tuluy-tuloy na disenyo ng operasyon |
Infeed Conveyor Zone |
2.0m hanggang 4.0m ang haba |
Ang pagtitipon ng kahon at mga pangangailangan sa oryentasyon |
Clearance para sa Forklifts |
3.0m hanggang 4.0m na minimum na pasilyo |
Turning radius ng extraction na sasakyan |
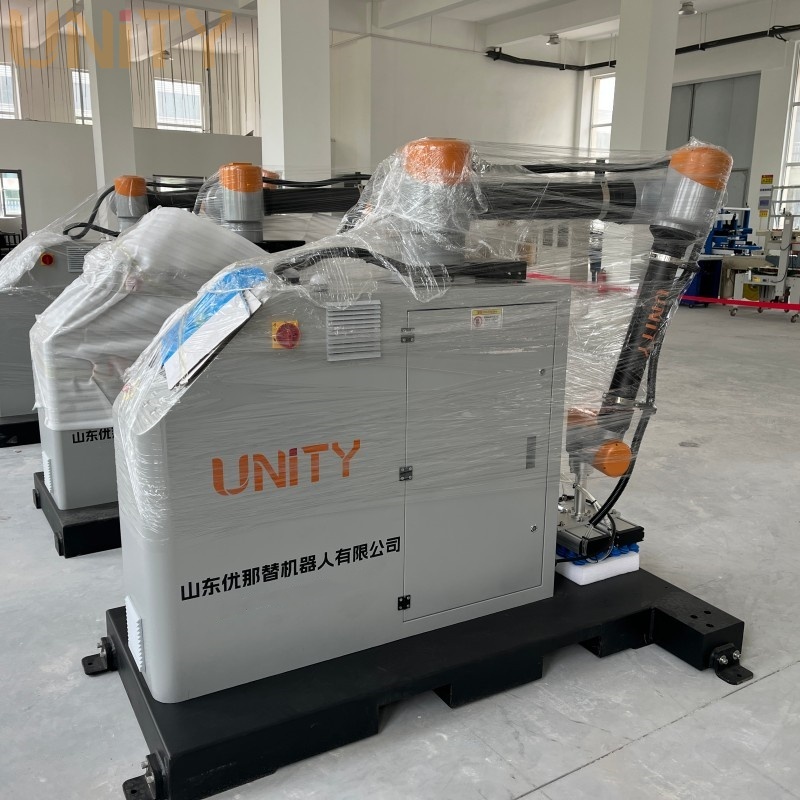
Ang maabot at payload na kapasidad ay nagbabahagi ng mahigpit na pisikal na relasyon. Ang physics ng heavy lifting ay kapansin-pansing nagbabago sa iyong spatial na layout. Ang mabigat na end-of-arm tooling (EOAT) na sinamahan ng mga siksik na kahon ay nagbabago sa sentro ng grabidad ng robot. Ang sobrang pagpapahaba ng isang naka-load na braso ay nakakapagod sa mga panloob na magkasanib na motor. Dapat mong panatilihing malapit ang mabibigat na elevator sa base.
Pag-deploy ng isang matatag Nag-aalok ang 20KG Cobot Palletizer ng napakalaking benepisyo sa pagpapatakbo. Madali itong humawak ng mabibigat na multi-pick nang sabay-sabay. Gayunpaman, dapat mong iposisyon ang base nang mahusay. Ang braso ay dapat kumportableng maabot ang papasok na conveyor. Dapat din itong maabot ang ganap na pinakamalayo na sulok ng nakasalansan na papag. Ang paglalagay ng base ng masyadong malayo sa likod ay nagiging sanhi ng pagkabigo sa pag-abot. Ang paglalagay nito ng masyadong malapit ay nanganganib sa mga banggaan.
Ang pag-optimize ng layout ay nangangailangan ng tumpak na geometric na pagpaplano. Ang mga karaniwang CHEP pallet ay may sukat na 40 by 48 inches. Ang pag-abot sa mga panlabas na gilid ng mga pallet na ito ay nangangailangan ng mga madiskarteng base offset. Dapat mong i-mount a 20KG Case Carton Cobot sa isang kalkuladong anggulo. Tinitiyak ng diskarteng ito ang buong saklaw nang walang labis na pagpapalawak ng magkasanib na mga limitasyon.
Mga Karaniwang Pagkakamali sa Layout na Dapat Iwasan:
Ang paglalagay ng pedestal ay perpektong nakasentro, na kadalasang nagiging sanhi ng mga patay na zone malapit sa base.
Hindi pinapansin ang pisikal na kapal ng gripping tool sa panahon ng pagkalkula ng abot.
Nabigong isaalang-alang ang mga naka-overhang na dimensyon ng kahon sa huling pallet layer.
Ang pagpoposisyon ng infeed conveyor ay masyadong mababa, na pinipilit ang braso sa mga awkward downward stretches.
Maraming mamimili ang maling interpretasyon sa terminong 'walang bakod' sa panahon ng yugto ng pagbili. Ang walang bakod na sistema ay ganap na hindi nangangahulugan ng zero-clearance footprint. Hindi mo maaaring ilagay ang mga operator ng tao na ilang pulgada ang layo mula sa paglipat ng kagamitan nang permanente. Ang mga pamantayang pangkaligtasan sa industriya ay nagdidikta ng malinaw na spatial na mga hangganan sa paligid ng makinarya ng pagtutulungan.
Dapat mong maunawaan ang mga katotohanan ng ISO/TS 15066 na mga alituntunin sa kaligtasan. Ang pamantayang ito ay namamahala sa pakikipagtulungan ng tao-robot sa buong mundo. Sa halip na mga bakod na bakal, ang mga integrator ay gumagamit ng mga laser area scanner. Ang mga device na ito ay gumagawa ng hindi nakikita, may mga tier na hangganan sa paligid ng iyong palletizer. Ikinategorya namin ang mga hangganang ito sa mga partikular na dynamic na speed zone.
Ang panlabas na perimeter ay gumaganap bilang Warning Zone. Kapag ang isang operator ay pumasok sa yellow zone na ito, ang cobot ay bumagal nang malaki. Pinipigilan ng kinokontrol na bilis na ito ang matinding blunt-force impacts. Ang panloob na perimeter ay gumaganap bilang Stop Zone. Kung ang isang tao ay pumasok sa pulang sonang ito, ang makina ay ganap na hihinto. Nagpapatuloy lamang ito sa operasyon kapag lumipas na ang zone.
Ang mga hanay ng scanner na ito ay lubos na nakakaapekto sa iyong tunay na espasyo sa sahig. Dapat mong maingat na i-configure ang mga ito. Kung itatakda mo ang zone ng babala nang masyadong malawak sa isang masikip na pasilyo, ang kaswal na trapiko sa paa ay patuloy na magti-trigger nito. Ang pagpasa ng mga forklift ay paulit-ulit na magpapabagal sa iyong makina. Dapat isaalang-alang ng iyong pagpaplano ng footprint ang mga invisible zone na ito upang maiwasan ang hindi kinakailangang downtime ng makina.
Ang pagsusuri sa iyong magagamit na espasyo sa sahig ay nangangailangan ng isang nakabalangkas, lohikal na diskarte. Hindi ka maaaring umasa sa mga pangunahing panukat na tape at hula. Dapat sundin ng mga tagapamahala ng pasilidad ang tatlong kritikal na hakbang sa pagsusuri bago pumirma sa isang purchase order.
Magsagawa ng 3D Layout Simulation: Humingi ng digital twin o CAD simulation mula sa iyong integrator. Ang software ay tumpak na nagmomodelo ng mga sweeping galaw ng robot. Ito ay nagpapakita ng mga nakatagong punto ng banggaan bago dumating ang kagamitan. Kinukumpirma nito kung ligtas na maabot ng braso ang bawat sulok.
Sukatin ang Forklift at AMR Turning Radii: Walang halaga ang isang compact na robot kung nabigo ang pagkuha. Ang mga forklift ay nangangailangan ng malaking silid upang mai-ugoy ang mga karaniwang pallet palabas ng cell. Tiyakin na ang espasyong na-save ng collaborative tech ay hindi pinababayaan ng mahinang pagmamaniobra ng sasakyan. Malinaw na i-map ang iyong mga landas ng forklift.
Suriin ang Scalability sa Hinaharap: Bihirang bumaba ang mga pangangailangan sa produksyon. Suriin ang iyong layout para sa kapasidad bukas. Maaari bang tanggapin ng iyong kasalukuyang bakas ng paa ang isang paglipat sa hinaharap? Nangangailangan ng dagdag na espasyo ang pag-upgrade mula sa single hanggang dual-pallet na mga configuration. Magplano para sa lugar ng pagpapalawak na iyon ngayon upang maiwasan ang mga bottleneck ng layout sa ibang pagkakataon.
Ang totoong collaborative na palletizing footprint ay umaabot nang higit pa sa robot stand. Ito ay isang kumplikadong timpla ng mga sukat ng hardware, mga dynamic na safety zone, at access sa daloy ng materyal. Ang pag-unawa sa mga variable na ito ay nagsisiguro ng isang matagumpay na pagsasama nang walang magastos na mga pagbabago sa pasilidad. Dapat mong ituring ang espasyo sa sahig bilang isang premium na asset ng pagpapatakbo.
Gumawa ng maagap sa mga susunod na hakbang ngayon. Maingat na i-map ang iyong mga eksaktong available na end-of-line na dimensyon. Tukuyin ang iyong inaasahang trapiko sa kaligtasan at mga pattern ng forklift. Panghuli, humiling ng pormal na pag-abot-pag-aaral simulation mula sa mga potensyal na vendor. Ang data-driven na diskarte na ito ay nagpapatunay sa iyong footprint, na-maximize ang iyong espasyo sa sahig, at ginagarantiyahan ang pinakamainam na kahusayan sa pag-iimpake.
A: Oo, dahil kulang ang mga ito ng safety fencing, maraming compact cobot palletizer ang maaaring i-install sa mga puwang na kasingkitid ng 8–10 talampakan ang lapad. Gayunpaman, dapat mong maingat na i-configure ang mga safety scanner zone upang maiwasan ang istorbo na pagkatisod mula sa mga katabing linya at mga dumadaang manggagawa.
A: Nakadepende ito nang husto sa iyong kinakailangang taas ng stack. Kung kailangan mong mag-stack ng mga pallet na higit sa 60 pulgada, karaniwang kinakailangan ang isang vertical na ika-7 axis (lifting column). Pinapanatili nito ang isang napaka-compact na pahalang na footprint habang binibigyan ang robot ng kinakailangang vertical reach.
A: Ang mga operator ay maaaring gumana nang direkta sa tabi ng system nang walang pisikal na mga hadlang. Gayunpaman, gagana ang system sa magkatuwang (mas mabagal) na bilis kapag ang mga tao ay nasa loob ng mga itinalagang safety scanner zone. Tinitiyak nito ang mahigpit na pagsunod sa mga internasyonal na pamantayan sa pagtatasa ng panganib.


