
- Minden
- Termék neve
- Termék kulcsszó
- Termékmodell
- Termék összefoglaló
- Termékleírás
- Több mezős keresés
Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-08-26 Eredet: Telek


A sorvégi csomagolás gyakran a leginkább helyszűke terület minden modern gyártóüzemben. A szűk folyosók korlátozzák a mozgást, és súlyosan korlátozzák a teljes termelési kapacitást. A hagyományos ipari raklapozókhoz hatalmas biztonsági ketrecekre és erősen rögzített infrastruktúrára van szükség. Ezeket a terjedelmes gépeket nem lehet könnyen integrálni szűk elrendezésekbe anélkül, hogy kiterjedt létesítménymódosításokat végezne.
Szerencsére a A cobot palettázó alapterülete lényegesen kisebb a kerítés nélküli működése miatt. A szükséges alapterület pontos kiszámítása azonban azt jelenti, hogy túl kell tekinteni a robot fizikai bázisán. Ez megköveteli a raklappozícionálás, az adagolórendszerek és a dinamikus biztonsági zónák reális értékelését.
Mielőtt elkötelezné magát egy adott megoldás mellett, a létesítményvezetőknek meg kell érteniük azokat a fizikai és szabályozási változókat, amelyek meghatározzák az együttműködésen alapuló automatizálás valódi térbeli elrendezését. Megvizsgáljuk, hogyan mérjük, optimalizáljuk és tervezzük meg a pontos alapterület-szükségletet még ma.
Helymegtakarítás: A Cobot raklapozók általában 30-50%-kal csökkentik a sorvégi alapterületigényt a ketreces ipari alternatívákhoz képest.
A biztonsági változó: A tényleges lábnyomot nemcsak a hardver határozza meg, hanem a biztonsági szkenner zónái (Lidar/radar), amelyeket a formális kockázatértékelés során határoztak meg.
Hasznos teher és kinyúlás: A nehezebb rakományok, mint például a 20 kg-os kartondobozos kobot használata , gyakran speciális eltolásokat vagy emelőoszlopokat igényelnek a kompakt vízszintes lábnyom fenntartása érdekében, miközben magasra rakják őket.
Modularitás: A mobil bázisok lehetővé teszik a rendszerek különböző vonalakra történő átcsoportosítását, maximalizálva a meglévő alapterület-kihasználást állandó horgonyok nélkül.
A hagyományos ipari raklapozó rendszerek nehéz erődökként működnek. Hatalmas mennyiségű dedikált alapterületet igényelnek. A létesítményvezetőknek magas acél biztonsági kerítést kell telepíteniük a teljes kerületre. Világos függönyre van szükségük a raklap belépési pontjainak védelmére. A lezárt karbantartási zónák még kifelé tolják a rendszer határait. Ezek a rögzített követelmények értékes négyzetmétereket emésztenek fel. Elveszítheti a kritikus alapterületet pusztán azért, mert elválasztja az emberi dolgozókat a gyorsan mozgó gépektől.
A modern együttműködési rendszerek teljesen átfordítják ezt a térbeli dinamikát. A Cobot Robots belső erőkorlátozó technológiát alkalmaz a külső területi szkennerek mellett. Folyamatosan figyelik környezetüket. Váratlan fizikai érintkezés esetén megállnak. Ez kiküszöböli a kemény kerületvédelem szükségességét. Ezeket az egységeket közvetlenül az aktív sétányok mellé helyezheti. A kezelők biztonságosan be- és kirakodhatnak anyagokat anélkül, hogy kinyitnák a nehéz, reteszelt ajtókat.
Ezt a lábnyomcsökkentést közvetlen működési mérőszámként kell értékelnünk. A helytakarékosság azonnali gyakorlati értéket biztosít a létesítmény elrendezéséhez. Egy kisebb gép késlelteti a költséges raktárbővítési projekteket. Prémium ingatlant szabadít fel további gyártósorok számára. Lehetővé teszi a régebbi létesítmények automatizálását is, amelyeket korábban túl szűknek ítéltek a robotizáláshoz. Az alapterület őszinte értékelése zökkenőmentesebb telepítési folyamatot garantál.
Nem mérheti meg az alapterületet pusztán a robotkarra nézve. A valódi térkövetelmény négy különböző fizikai összetevőből áll. Minden elem döntő szerepet játszik a rendszer elrendezésében. Mindegyikkel számolnia kell a kezdeti tervezési szakaszban.
Először vegye figyelembe a robot talapzatát vagy alapot. Ez a fizikai rögzítőállvány általában körülbelül egy négyzetméteres. A magas raklapok egymásra rakásához azonban függőleges nyúlás szükséges. Állítható magasságú oszlop (7. tengely) hozzáadása növeli a függőleges képességeket. Ez az intelligens kiegészítés megakadályozza, hogy a vízszintes lábnyom kifelé táguljon. Hihetetlenül kompaktnak tartja a rendszert.
Másodszor, meg kell mérnie a raklap állomásozási zónáit. A folyamatos működéshez két aktív raklapzóna szükséges. Amikor az egyik raklap megtelik, a robot zökkenőmentesen átmegy a másodikra. Ez a stop-and-swap módszer maximalizálja az átviteli sebességet, de megduplázza a gyártási területet. A teljes rakomány kiemeléséhez szabad hozzáférési sávokat kell biztosítania a targoncák vagy az autonóm mobil robotok (AMR) számára.
Harmadszor, a bemeneti szállítószalagok diktálják az anyag bemutatását. A dobozoknak fel kell halmozniuk, megfelelően kell elhelyezkedniük, és el kell érniük a komissiózási zónát. Egy rosszul megtervezett szállítószalag óriási alapterületet pazarol. Az íves szállítószalagok vagy spirálemelők helyet takaríthatnak meg a szűk sarkokban.
Végül vegye figyelembe a fő vezérlőt és a pneumatikus szekrényt. A modern rendszerek ezeket gyakran közvetlenül az alapegységbe integrálják. A karbantartó személyzetnek azonban továbbra is biztonságos távolságra van szüksége. Helyet kell hagynia a technikusok számára, hogy teljesen kinyithassák a szekrényajtókat.
A raklapozó alkatrészeinek méretezési útmutatója
Rendszerkomponens |
Átlagos alapterület szükséges |
Elsődleges térbeli hatástényező |
|---|---|---|
Robot talapzat/bázis |
0,8 m x 0,8 m - 1,2 m x 1,2 m |
Emelőoszlop integráció (7. tengely jelenléte) |
Raklap felállítási zónák |
1,2 m x 1,2 m (raklaponként) |
Egyszeres vs. kettős folyamatos működésű kialakítás |
Bemeneti szállítószalag |
2,0 m-től 4,0 m-ig terjed |
Dobozgyűjtési és tájékozódási igények |
Távolság a targoncák számára |
3,0 m és 4,0 m közötti minimális folyosó |
Az elszívó jármű fordulási sugara |
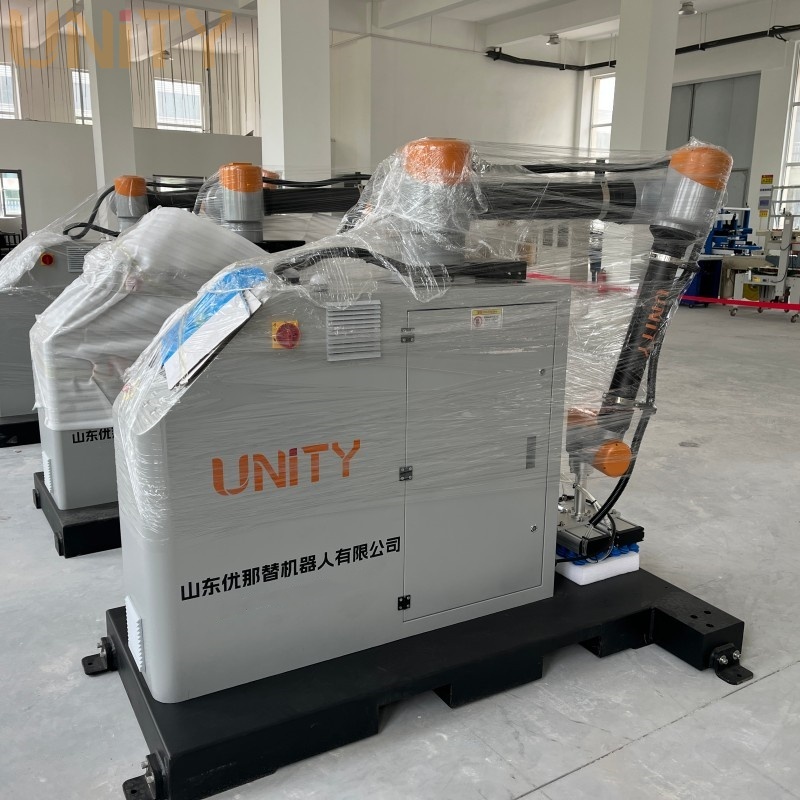
A kinyúlás és a hasznos teherbírás szoros fizikai kapcsolatban áll egymással. A nehézemelés fizikája drámaian megváltoztatja a térbeli elrendezést. A nehéz karvég-szerszámok (EOAT) sűrű dobozokkal kombinálva eltolják a robot súlypontját. A terhelt kar túlfeszítése megterheli a belső csuklómotorokat. A nehéz emelőket közelebb kell tartani az alaphoz.
Robusztus telepítése A 20 kg-os Cobot Palletizer hatalmas működési előnyöket kínál. Könnyen kezeli egyidejűleg a nehéz, több csákányokat is. Az alapot azonban optimálisan kell elhelyezni. A karnak kényelmesen el kell érnie a bejövő szállítószalagot. El kell érnie a halmozott raklap abszolút legtávolabbi sarkát is. Az alap túl távolra helyezése elérési hibákat okoz. Ha túl közel helyezi el, az ütközések kockázatával jár.
Az elrendezés optimalizálása pontos geometriai tervezést igényel. A szabványos CHEP raklapok 40 x 48 hüvelyk méretűek. E raklapok külső széleinek eléréséhez stratégiai alapeltolások szükségesek. Fel kell szerelni a 20KG Case Carton Cobot számított szögben. Ez a megközelítés biztosítja a teljes lefedettséget anélkül, hogy túlzottan meghosszabbítaná az illesztési határokat.
Gyakori elrendezési hibák, amelyeket el kell kerülni:
A talapzat tökéletesen középre helyezése, ami gyakran holt zónákat okoz az alap közelében.
A megfogószerszám fizikai vastagságának figyelmen kívül hagyása az elérési számítások során.
Nem veszik figyelembe a túlnyúló dobozméreteket az utolsó raklaprétegen.
A behúzó szállítószalag túl alacsonyra helyezése, ami a kart kényelmetlen lefelé feszítésekbe kényszeríti.
Sok vásárló félreértelmezi a 'kerítés nélküli' kifejezést a vásárlási szakaszban. A kerítés nélküli rendszer egyáltalán nem jelent zéró szabad lábnyomot. Nem helyezhet tartósan emberi kezelőt hüvelyk távolságra a mozgó berendezésektől. Az ipari biztonsági szabványok egyértelmű térbeli határokat szabnak meg az együttműködő gépek körül.
Meg kell értenie az ISO/TS 15066 biztonsági irányelvek valóságát. Ez a szabvány globálisan szabályozza az ember-robot együttműködést. Az acél kerítések helyett az integrátorok lézeres területszkennereket használnak. Ezek az eszközök láthatatlan, többszintű határokat hoznak létre a palettázó körül. Ezeket a határokat meghatározott dinamikus sebességzónákba soroljuk.
A külső kerület figyelmeztető zónaként működik. Amikor egy kezelő belép ebbe a sárga zónába, a kobot jelentősen lelassul. Ez a szabályozott sebesség megakadályozza a súlyos tompa erőhatásokat. A belső kerület Stop zónaként működik. Ha egy ember belép ebbe a vörös zónába, a gép teljesen leáll. Csak akkor folytatja működését, ha a zóna kiürül.
Ezek a szkenner-tartományok nagymértékben befolyásolják a valódi alapterületet. Gondosan kell beállítani őket. Ha túl szélesre állítja a figyelmeztető zónát egy szűk folyosón, az alkalmi gyalogosforgalom folyamatosan kiváltja azt. A targoncák mellett elhaladva ismételten lelassítja a gépet. Az alapterület-tervezésének figyelembe kell vennie ezeket a láthatatlan zónákat, hogy elkerülje a gép szükségtelen leállását.
A rendelkezésre álló alapterület értékelése strukturált, logikus megközelítést igényel. Nem hagyatkozhat alapvető mérőszalagokra és találgatásokra. A létesítményvezetőknek három kritikus értékelési lépést kell követniük a beszerzési megrendelés aláírása előtt.
Végezzen 3D-s elrendezési szimulációt: Igényeljen digitális iker- vagy CAD-szimulációkat az integrátortól. A szoftver precízen modellezi a robot pásztázó mozdulatait. Felfedi a rejtett ütközési pontokat, mielőtt a berendezés megérkezne. Megerősíti, hogy a kar biztonságosan elér-e minden sarkot.
Mérje meg a targoncát és az AMR-fordulási sugarat: A kompakt robot nem hoz értéket, ha a kivonás sikertelen. A targoncáknak jelentős helyre van szükségük ahhoz, hogy a szabványos raklapokat kilendítsék a cellából. Gondoskodjon arról, hogy az együttműködési technológia által megtakarított helyet ne veszítse el a jármű rossz manőverezhetősége. Világosan térképezze fel targonca útvonalait.
A jövő skálázhatóságának értékelése: A termelési igények ritkán csökkennek. Értékelje elrendezését a holnapi kapacitás szempontjából. Megbízható-e a jelenlegi lábnyoma egy jövőbeli átmenetnek? Az egypalettájú konfigurációkról a kétraklapos konfigurációkra való frissítés extra helyet igényel. Tervezze meg ezt a bővítési területet most, hogy elkerülje a későbbi elrendezési szűk keresztmetszeteket.
Az igazi kollaboratív raklapozási lábnyom messze túlmutat a robotállványon. Ez a hardverméretek, a dinamikus biztonsági zónák és az anyagáramláshoz való hozzáférés összetett keveréke. Ezen változók megértése biztosítja a sikeres integrációt költséges létesítménymódosítások nélkül. Az alapterületet prémium üzemi eszközként kell kezelnie.
Tegye meg proaktív következő lépéseket még ma. Gondosan térképezze fel a pontos rendelkezésre álló sorvégi méreteket. Határozza meg a várható biztonsági közlekedési és targoncamintákat. Végül kérjen hivatalos elérési tanulmányi szimulációt a potenciális szállítóktól. Ez az adatvezérelt megközelítés érvényesíti az Ön lábnyomát, maximalizálja az alapterületet, és garantálja az optimális csomagolási hatékonyságot.
V: Igen, mivel nincs bennük biztonsági kerítés, sok kompakt cobot raklapozó beszerelhető akár 8-10 láb széles helyekre is. Mindazonáltal gondosan be kell állítania a biztonsági szkenner zónákat, hogy elkerülje a szomszédos vonalak és az elhaladó dolgozók okozta kellemetlen kibotlást.
V: Ez nagyban függ a szükséges veremmagasságtól. Ha 60 hüvelyk feletti raklapokat kell egymásra rakni, általában egy függőleges 7. tengelyre (emelőoszlopra) van szükség. Ez megtartja a rendkívül kompakt vízszintes lábnyomot, miközben biztosítja a robotnak a szükséges függőleges hatótávolságot.
V: A kezelők közvetlenül a rendszer mellett dolgozhatnak fizikai akadályok nélkül. A rendszer azonban együttműködő (lassabb) sebességgel fog működni, ha az emberek a biztonsági szkenner kijelölt zónáin belül vannak. Ez biztosítja a nemzetközi kockázatértékelési szabványok szigorú betartását.


