
- အားလုံး
- ထုတ်ကုန်အမည်
- ထုတ်ကုန် အဓိကစကားလုံး
- ထုတ်ကုန်မော်ဒယ်
- ထုတ်ကုန်အနှစ်ချုပ်
- ကုန်ပစ္စည်းအကြောင်းအရာ
- Multi Field Search
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-08-26 မူရင်း- ဆိုက်


ထုပ်ပိုးမှုအဆုံးသတ်သည် မကြာခဏဆိုသလို ခေတ်မီကုန်ထုတ်စက်ရုံများတွင် နေရာအကျဉ်းဆုံးနေရာဖြစ်သည်။ တင်းကျပ်သော အတန်းများသည် လှုပ်ရှားမှုကို ကန့်သတ်ထားပြီး သင်၏ အလုံးစုံ ထုတ်လုပ်မှု အတိုင်းအတာကို ပြင်းထန်စွာ ကန့်သတ်ထားသည်။ သမားရိုးကျ စက်မှုလုပ်ငန်းသုံး palletizer များသည် ကြီးမားသော ဘေးကင်းရေး လှောင်အိမ်များနှင့် ကြီးကြီးမားမား ပြင်ဆင်ထားသော အခြေခံအဆောက်အဦများ လိုအပ်ပါသည်။ ကျယ်ကျယ်ပြန့်ပြန့် ပြုပြင်မွမ်းမံမှုများ မလုပ်ဘဲ ဤကြီးမားသော စက်များကို တင်းကျပ်သော အပြင်အဆင်များတွင် အလွယ်တကူ ပေါင်းစည်း၍မရပါ။
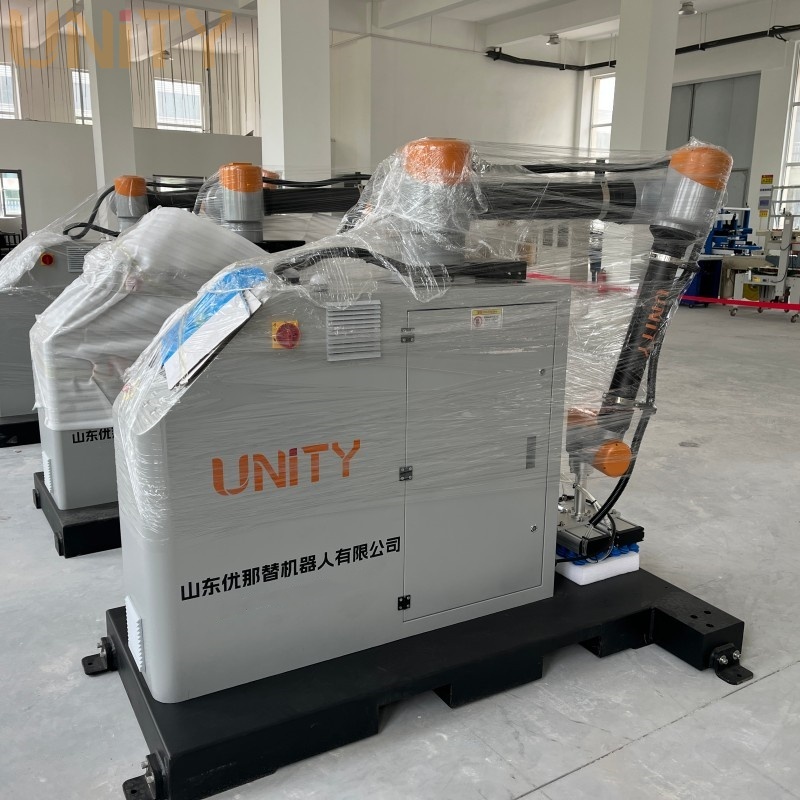
ကံကောင်းချင်တော့ a cobot palletizer footprint သည် ၎င်း၏ ခြံစည်းရိုးခတ်ခြင်းမရှိဘဲ လုပ်ဆောင်မှုကြောင့် သိသိသာသာ သေးငယ်သည်။ သို့သော်၊ လိုအပ်သောကြမ်းပြင်နေရာအတိအကျကို တွက်ချက်ခြင်းဆိုသည်မှာ စက်ရုပ်၏ရုပ်ပိုင်းဆိုင်ရာအခြေခံကို ကျော်လွန်ကြည့်ရှုခြင်းပင်ဖြစ်သည်။ ၎င်းသည် pallet နေရာချထားခြင်း၊ အစားအစာစနစ်များနှင့် တက်ကြွသောဘေးကင်းရေးဇုန်များ၏ လက်တွေ့ကျသောအကဲဖြတ်မှုလိုအပ်သည်။
သီးခြားဖြေရှင်းချက်တစ်ခုသို့ မလုပ်ဆောင်မီ၊ စက်ရုံမန်နေဂျာများသည် ပူးပေါင်းလုပ်ဆောင်သော အလိုအလျောက်စနစ်၏ စစ်မှန်သော spatial layout ကို သတ်မှတ်ဖော်ပြသည့် ရုပ်ပိုင်းဆိုင်ရာနှင့် စည်းမျဉ်းဆိုင်ရာ ကိန်းရှင်များကို နားလည်ရပါမည်။ ယနေ့တွင် သင်၏ ကြမ်းပြင်နေရာ အတိအကျအတွက် လိုအပ်ချက်များကို တိုင်းတာရန်၊ အကောင်းဆုံးဖြစ်အောင် နှင့် အစီအစဉ်ဆွဲနည်းကို ရှာဖွေပါမည်။
နေရာချွေတာခြင်း- Cobot palletizers များသည် ပုံမှန်အားဖြင့် လှောင်အိမ်အတွင်းမှ စက်မှုအစားထိုးပစ္စည်းများနှင့် နှိုင်းယှဉ်ပါက ကြမ်းပြင်၏အဆုံးလိုင်းနေရာလိုအပ်ချက်များကို 30% မှ 50% လျှော့ချပေးပါသည်။
Safety Variable- အမှန်တကယ်ခြေရာကို ဟာ့ဒ်ဝဲမှမဟုတ်ဘဲ သင်၏တရားဝင်အန္တရာယ်အကဲဖြတ်မှုအတွင်း သတ်မှတ်ထားသော ဘေးကင်းရေးစကင်နာဇုန်များ (Lidar/radar) ဖြင့် သတ်မှတ်ပေးပါသည်။
Payload နှင့် Reach- အသုံးပြုခြင်းကဲ့သို့သော ပိုလေးသော payload များသည် 20KG case carton cobot ကို မြင့်မားစွာစုနေချိန်တွင် ကျစ်လစ်သိပ်သည်းသော အလျားလိုက်ခြေရာကို ထိန်းသိမ်းထားရန်အတွက် သီးခြားရောက်ရှိရန် အော့ဖ်ဆက်များ သို့မဟုတ် ကော်လံများကို ရုတ်သိမ်းရန် လိုအပ်ပါသည်။
Modularity- မိုဘိုင်းအခြေစိုက်စခန်းများသည် စနစ်များကို မတူညီသောလိုင်းများတစ်လျှောက် ပြန်လည်အသုံးချနိုင်စေပြီး၊ အမြဲတမ်းကျောက်ဆူးများမပါဘဲ လက်ရှိကြမ်းပြင်နေရာများကို အသုံးချမှုအား အမြင့်ဆုံးဖြစ်စေသည်။
သမားရိုးကျ စက်မှုလုပ်ငန်းသုံး အလွှာလိုက်ခြင်းစနစ်များသည် လေးလံသောခံတပ်များကဲ့သို့ လုပ်ဆောင်သည်။ ၎င်းတို့သည် သီးခြားကြမ်းပြင်နေရာ အများအပြားကို တောင်းဆိုကြသည်။ Facility Manager များသည် ပတ်၀န်းကျင်တစ်ခုလုံးတွင် မြင့်မားသော သံမဏိဘေးကင်းရေး ကာရံခြင်းကို တပ်ဆင်ရပါမည်။ Pallet entry point များကို ကာကွယ်ရန် အလင်းတန်းများ လိုအပ်ပါသည်။ လော့ခ်ချထားသော ပြုပြင်ထိန်းသိမ်းရေးဇုန်များသည် စနစ်နယ်နိမိတ်များကို အပြင်သို့ပို၍တွန်းပို့သည်။ ဤပုံသေသတ်မှတ်ချက်များသည် အဖိုးတန်စတုရန်းပုံများကို ဝါးမြိုသွားစေသည်။ လျင်မြန်စွာရွေ့လျားနေသော စက်ယန္တရားများနှင့် လူသားလုပ်သားများကို ခွဲခြားထားရန် အရေးကြီးသော ကြမ်းခင်းနေရာကို ဆုံးရှုံးသွားမည်ဖြစ်သည်။
ခေတ်မီ ပူးပေါင်းဆောင်ရွက်မှုစနစ်များသည် ဤနေရာဒေသ၏ ရွေ့လျားမှုကို လုံးလုံးလျားလျား လှန်ပစ်လိုက်သည်။ Cobot စက်ရုပ်များသည် ပြင်ပဧရိယာစကင်နာများနှင့်အတူ အတွင်းပိုင်းအင်အားကန့်သတ်နည်းပညာကို အသုံးပြုသည်။ သူတို့ပတ်ဝန်းကျင်ကို အမြဲစောင့်ကြည့်နေကြတယ်။ သူတို့သည် မမျှော်လင့်ထားသော ရုပ်ပိုင်းဆိုင်ရာ ထိတွေ့မှုတွင် ရပ်သွားကြသည်။ ၎င်းသည် ခက်ခဲသော ပတ်၀န်းကျင်ကို ကာကွယ်ရန် လိုအပ်မှုကို ဖယ်ရှားပေးသည်။ ဤယူနစ်များကို အသက်ဝင်နေသော လူသွားစင်္ကြံများဘေးတွင် တိုက်ရိုက်ထားနိုင်သည်။ အော်ပရေတာများသည် လေးလံသော သော့ခတ်ထားသော တံခါးများကို မဖွင့်ဘဲ ပစ္စည်းများကို လုံခြုံစွာ သယ်ဆောင်ကာ သယ်ဆောင်နိုင်သည်။
ဤခြေရာကို လျှော့ချခြင်းကို တိုက်ရိုက်လည်ပတ်မှုမက်ထရစ်အဖြစ် အကဲဖြတ်ရပါမည်။ နေရာချွေတာခြင်းသည် သင့်အသုံးဆောင်အပြင်အဆင်အတွက် ချက်ချင်းလက်တွေ့ကျသောတန်ဖိုးကို ပေးဆောင်သည်။ သေးငယ်သောစက်သည် ငွေကုန်ကြေးကျများသော ဂိုဒေါင်တိုးချဲ့မှုပရောဂျက်များကို နှောင့်နှေးစေသည်။ ၎င်းသည် အပိုထုတ်လုပ်မှုလိုင်းများအတွက် ပရီမီယံအိမ်ခြံမြေကို လွတ်မြောက်စေသည်။ ၎င်းသည် ယခင်က စက်ရုပ်များအတွက် အလွန်ကျဉ်းမြောင်းသည်ဟု ယူဆထားသော အဟောင်းများကို အလိုအလျောက်ပြန်လုပ်ပေးနိုင်သည်။ ကြမ်းပြင်နေရာအား အကဲဖြတ်ခြင်းသည် ပိုမိုချောမွေ့သော ဖြန့်ကျက်မှုလုပ်ငန်းစဉ်ကို ရိုးသားစွာ အာမခံပါသည်။
စက်ရုပ်လက်တံကို တစ်ချက်ကြည့်ရုံဖြင့် ကြမ်းပြင်နေရာကို တိုင်းတာ၍မရပါ။ စစ်မှန်သော spatial လိုအပ်ချက်တွင် ထူးခြားသော ရုပ်ပိုင်းဆိုင်ရာ အစိတ်အပိုင်းလေးခု ပါဝင်ပါသည်။ အစိတ်အပိုင်းတစ်ခုစီသည် စနစ်အပြင်အဆင်တွင် အရေးပါသောအခန်းကဏ္ဍမှ ပါဝင်ပါသည်။ သင်၏ ကနဦးစီမံကိန်းအဆင့်တွင် ၎င်းတို့အားလုံးအတွက် စာရင်းပေးသွင်းရပါမည်။
ဦးစွာ၊ စက်ရုပ်ခြေနင်း သို့မဟုတ် အခြေစိုက်စခန်းကို စဉ်းစားပါ။ ဤရုပ်ပိုင်းဆိုင်ရာ တပ်ဆင်ခြင်းရပ်သည် အများအားဖြင့် တစ်စတုရန်းမီတာပတ်လည် တိုင်းတာသည်။ သို့ရာတွင် အမြင့်ပေလွှာများကို ဒေါင်လိုက်ရောက်ရှိရန် လိုအပ်သည်။ အမြင့်-ချိန်ညှိနိုင်သောကော်လံ (၇ ခုမြောက်ဝင်ရိုး) ကိုထည့်ခြင်းသည် ဒေါင်လိုက်လုပ်ဆောင်နိုင်စွမ်းကို တိုးစေသည်။ အလျားလိုက် ခြေရာကို အပြင်သို့ ချဲ့ထွင်ခြင်းမှ တားဆီးပေးပါသည်။ ၎င်းသည် စနစ်အား မယုံနိုင်လောက်အောင် ကျစ်လစ်စေသည်။
ဒုတိယ၊ သင်သည်သင်၏ pallet staging ဇုန်များကိုတိုင်းတာရပါမည်။ စဉ်ဆက်မပြတ် လည်ပတ်မှုတွင် တက်ကြွသော pallet ဇုန်နှစ်ခု လိုအပ်သည်။ ကွက်လပ်တစ်ခု ပြည့်သွားသောအခါ စက်ရုပ်သည် ဒုတိယနေရာသို့ ချောမွေ့စွာ ရွေ့လျားသည်။ ဤ stop-and-swap နည်းလမ်းသည် ဆင့်ပွားအား တိုးစေသော်လည်း သင်၏ အဆင့်ခြေရာကို နှစ်ဆတိုးစေသည်။ ဝန်ထုပ်ဝန်ပိုးများကို အပြည့်အ၀ထုတ်ယူရန်အတွက် Forklifts သို့မဟုတ် Autonomous Mobile Robots (AMRs) အတွက် ရှင်းလင်းသောဝင်ရောက်ခွင့်လမ်းများပါ၀င်ရမည်။
တတိယအချက်၊ အာဟာရဓာတ်ခွဲစက်များသည် ပစ္စည်းတင်ပြမှုကို ညွှန်ကြားသည်။ သေတ္တာများသည် စုပုံကာ၊ မှန်ကန်စွာ ဦးတည်ကာ ရွေးချယ်သည့်ဇုန်သို့ ရောက်ရှိရပါမည်။ ဆိုးရွားစွာ ဒီဇိုင်းထုတ်ထားသော သယ်ယူကိရိယာသည် ကြမ်းပြင်နေရာ အများအပြားကို ဆုံးရှုံးစေသည်။ အကွေးအကောက်များ သို့မဟုတ် ခရုပတ်ဓာတ်လှေကားများသည် အခန်းကျဉ်းကျပ်သောထောင့်များတွင် သက်သာနိုင်သည်။
နောက်ဆုံးတွင်၊ main controller နှင့် pneumatics ဝန်ကြီးအဖွဲ့အတွက် ထည့်သွင်းပါ။ ခေတ်မီစနစ်များသည် ၎င်းတို့ကို အခြေခံယူနစ်တွင် တိုက်ရိုက်ပေါင်းစပ်လေ့ရှိသည်။ သို့သော် ပြုပြင်ထိန်းသိမ်းရေးဝန်ထမ်းများသည် လုံခြုံသောရှင်းလင်းရေး လိုအပ်နေသေးသည်။ ကက်ဘိနက်တံခါးများကို အပြည့်အဝဖွင့်ရန် ပညာရှင်များအတွက် အခန်းချန်ထားရမည်။
Palletizer Component Dimension လမ်းညွှန်
စနစ်အစိတ်အပိုင်း |
ပျမ်းမျှကြမ်းပြင်နေရာ လိုအပ်သည်။ |
Primary Spatial Impact Factor |
|---|---|---|
စက်ရုပ်ခြေခုံ / အခြေစိုက်စခန်း |
0.8mx 0.8m မှ 1.2mx 1.2m |
ကော်လံပေါင်းစည်းမှုကို ရုတ်သိမ်းခြင်း (ဝင်ရိုး 7 ခုရှိနေခြင်း) |
Pallet Staging ဇုန်များ |
1.2mx 1.2m (Pallet တစ်ခုစီ) |
တစ်ကိုယ်ရေနှင့် ဆက်တိုက်လည်ပတ်မှု ဒီဇိုင်းနှစ်ခု |
Infeed Conveyor Zone |
အရှည် 2.0m မှ 4.0m အထိ |
သေတ္တာစုဆောင်းမှုနှင့် တိမ်းညွှတ်မှု လိုအပ်သည်။ |
Forklift များအတွက်ရှင်းလင်းခြင်း။ |
အနိမ့်ဆုံး 3.0m မှ 4.0m အတန်း |
ထုတ်ယူယာဉ်၏ အချိုးအကွေ့ |
လက်လှမ်းမီမှုနှင့် ပေးဆောင်နိုင်စွမ်းသည် တင်းကျပ်သော ရုပ်ပိုင်းဆိုင်ရာ ဆက်ဆံရေးကို မျှဝေသည်။ လေးလံသော မြှောက်ခြင်း၏ ရူပဗေဒသည် သင်၏ spatial layout ကို သိသိသာသာ ပြောင်းလဲစေသည်။ လေးလံသော လက်မောင်းသုံးကိရိယာ (EOAT) သည် သိပ်သည်းသောသေတ္တာများနှင့် ပေါင်းစပ်ထားသောကြောင့် စက်ရုပ်၏ ဆွဲငင်အားဗဟိုချက်သို့ ပြောင်းလဲစေသည်။ တင်ဆောင်ထားသော လက်မောင်းကို ဆန့်ထုတ်ခြင်းသည် အတွင်းအဆစ်မော်တာများကို ထိခိုက်စေသည်။ လေးလံသော ဓာတ်လှေကားများကို အောက်ခြေနှင့် နီးကပ်စွာထားရပါမည်။
အကြမ်းပတမ်း ဖြန့်ကျက်ခြင်း။ 20KG Cobot Palletizer သည် ကြီးမားသော လုပ်ငန်းဆောင်ရွက်မှု အကျိုးကျေးဇူးများကို ပေးဆောင်သည်။ ၎င်းသည် လေးလံသော ရွေးချယ်မှုများကို တစ်ပြိုင်နက်တည်း အလွယ်တကူ ကိုင်တွယ်နိုင်သည်။ ဒါပေမယ့် အခြေခံကို အကောင်းဆုံးအနေအထားမှာထားရပါမယ်။ လက်မောင်းသည် အဝင် conveyor သို့ သက်တောင့်သက်သာရှိရမည်။ stacked pallet ၏ ပကတိအဝေးဆုံးထောင့်ကိုလည်း ရောက်ရပါမည်။ အခြေစိုက်စခန်းကို ဝေးလွန်းစွာ နောက်ပြန်ချထားခြင်းသည် ရှုံးနိမ့်မှုများသို့ ရောက်ရှိသွားစေသည်။ အလွန်နီးကပ်စွာထားလျှင် ယာဉ်တိုက်မှုအန္တရာယ်ရှိသည်။
အပြင်အဆင် ပိုမိုကောင်းမွန်အောင်ပြုလုပ်ခြင်း တိကျသော ဂျီဩမေတြီ အစီအစဉ်ဆွဲခြင်း လိုအပ်သည်။ Standard CHEP အကွက်များသည် 40 နှင့် 48 လက်မ တိုင်းတာသည်။ ဤ pallets များ၏ အပြင်ဘက်အစွန်းများသို့ ရောက်ရှိရန် ဗျူဟာမြောက် အခြေခံ အော့ဖ်ဆက်များ လိုအပ်ပါသည်။ တစ်ယောက် တောင် နေရမယ် 20KG Case Carton Cobot ။ တွက်ချက်ထားသောထောင့်တွင် ဤနည်းလမ်းသည် ပူးတွဲကန့်သတ်ချက်များကို ကျော်လွန်ခြင်းမရှိဘဲ အပြည့်အဝလွှမ်းခြုံနိုင်စေပါသည်။
ရှောင်ရန်အဖြစ်များသော Layout အမှားများ-
ခြေခံခုံအား ကောင်းစွာဗဟိုပြုထားခြင်းဖြင့် ခြေရင်းအနီးရှိ အသေဇုန်များကို မကြာခဏဖြစ်စေသည်။
လက်လှမ်းမီသော တွက်ချက်မှုများအတွင်း ဆုပ်ကိုင်ကိရိယာ၏ ရုပ်ပိုင်းဆိုင်ရာအထူကို လျစ်လျူရှုခြင်း။
နောက်ဆုံးပလပ်စတစ်အလွှာရှိ ဘောက်စ်အတိုင်းအတာများကို ကျော်လွန်သွားခြင်းအတွက် ထည့်သွင်းတွက်ချက်ရန် ပျက်ကွက်ခြင်း။
စုပ်ယူထားသော ပိုက်လိုင်းကို နိမ့်လွန်းသောနေရာချထားခြင်းဖြင့် လက်ကို အဆင်မပြေသော အောက်သို့ ဆန့်ထုတ်ခိုင်းသည်။
ဝယ်ယူသူအများအပြားသည် ဝယ်ယူသည့်အဆင့်တွင် 'fenceless' ဟူသော ဝေါဟာရကို လွဲမှားစွာ နားလည်ကြသည်။ ခြံစည်းရိုးမဲ့စနစ်သည် လုံးဝရှင်းလင်းမှုမရှိသော ခြေရာကို မဆိုလိုပါ။ လူသားအော်ပရေတာများကို ကိရိယာများရွေ့လျားခြင်းမှ အပြီးအပိုင် ထား၍မရပါ။ စက်မှုဘေးကင်းရေးစံနှုန်းများသည် ပူးပေါင်းလုပ်ဆောင်သည့် စက်ယန္တရားများအနီးရှိ ရှင်းလင်းသော ဧရိယာနယ်နိမိတ်များကို ညွှန်ပြသည်။
ISO/TS 15066 ဘေးကင်းရေး လမ်းညွှန်ချက်များ၏ အဖြစ်မှန်များကို သင်နားလည်ရပါမည်။ ဤစံနှုန်းသည် တစ်ကမ္ဘာလုံးတွင် လူသားနှင့် စက်ရုပ်ပူးပေါင်းဆောင်ရွက်မှုကို အုပ်ချုပ်သည်။ သံမဏိစည်းရိုးများအစား ပေါင်းစည်းသူများသည် လေဆာဧရိယာစကင်နာများကို အသုံးပြုကြသည်။ ဤစက်ပစ္စည်းများသည် သင့် palletizer တစ်ဝိုက်တွင် မမြင်နိုင်သော၊ အလွှာဘောင်များ ဖန်တီးပေးသည်။ ကျွန်ုပ်တို့သည် ဤနယ်နိမိတ်များကို တိကျသော ဒိုင်းနမစ်အမြန်နှုန်းဇုန်များအဖြစ် အမျိုးအစားခွဲခြားပါသည်။
အပြင်ဘက်ပတ်၀န်းကျင်သည် သတိပေးချက်ဇုန်အဖြစ် လုပ်ဆောင်သည်။ အော်ပရေတာတစ်ဦးသည် ဤအဝါရောင်ဇုန်ထဲသို့ လှမ်းဝင်သောအခါ၊ cobot သည် သိသိသာသာနှေးကွေးသွားသည်။ ဤထိန်းချုပ်ထားသော မြန်နှုန်းသည် ပြင်းထန်သော တုံးတုံးသော သက်ရောက်မှုများကို ကာကွယ်ပေးသည်။ အတွင်းပတ်ပတ်လည်သည် Stop Zone အဖြစ်ဆောင်ရွက်သည်။ လူသားတစ်ဦးသည် ဤအနီရောင်ဇုန်ထဲသို့ လှမ်းဝင်ပါက စက်သည် လုံးဝရပ်တန့်သွားမည်ဖြစ်သည်။ ဇုန်ရှင်းလင်းသည့်အခါမှသာ ၎င်းသည် လည်ပတ်မှုကို ပြန်လည်စတင်သည်။
ဤစကင်ဖတ်နာ အပိုင်းအခြားများသည် သင့်ကြမ်းပြင်နေရာမှန်ကို ကြီးမားစွာ သက်ရောက်မှုရှိသည်။ သင်သည် ၎င်းတို့ကို ဂရုတစိုက် စီစဉ်သတ်မှတ်ရပါမည်။ သတိပေးဇုန်ကို ကျဉ်းကြပ်သောလမ်းတွင် ကျယ်လွန်းစွာ သတ်မှတ်ပါက၊ ပေါ့ပေါ့ပါးပါး ခြေလျင်သွားလာမှုသည် ၎င်းကို အဆက်မပြတ် ဖြစ်ပေါ်စေမည်ဖြစ်သည်။ Forklift ဖြတ်သန်းခြင်းသည် သင့်စက်ကို အကြိမ်ကြိမ်နှေးကွေးစေပါသည်။ မလိုအပ်သော စက်ရပ်ချိန်ကို တားဆီးရန် သင်၏ခြေရာကို စီစဉ်ခြင်းသည် ဤမမြင်နိုင်သော ဇုန်များအတွက် ထည့်သွင်းရပါမည်။
သင်၏ရရှိနိုင်သော ကြမ်းပြင်နေရာအား အကဲဖြတ်ရာတွင် ဖွဲ့စည်းတည်ဆောက်ထားသော၊ ကျိုးကြောင်းဆီလျော်သောချဉ်းကပ်မှု လိုအပ်ပါသည်။ အခြေခံတိုင်းတာခြင်းတိပ်များနှင့် မှန်းဆမှုအပေါ် သင် အားကိုး၍မရပါ။ Facility Manager များသည် ဝယ်ယူမှုအမိန့်ကို မလက်မှတ်ရေးထိုးမီ အရေးကြီးသော အကဲဖြတ်ခြင်း အဆင့်သုံးဆင့်ကို လိုက်နာသင့်သည်။
3D Layout သရုပ်သကန်ကို လုပ်ဆောင်ပါ- သင့်ပေါင်းစည်းသူထံမှ ဒစ်ဂျစ်တယ် နှစ်ခု သို့မဟုတ် CAD သရုပ်ဖော်မှုများကို တောင်းဆိုပါ။ ဆော့ဖ်ဝဲလ်သည် စက်ရုပ်၏ လှုပ်ရှားမှုများကို တိကျစွာ ပုံဖော်ပေးသည်။ ၎င်းသည် စက်ပစ္စည်းများ မရောက်ရှိမီ လျှို့ဝှက်တိုက်မိသည့် အမှတ်များကို ဖော်ထုတ်ပေးသည်။ လက်မောင်းသည် ထောင့်တိုင်းသို့ လုံခြုံစွာရောက်ရှိနိုင်မှုရှိမရှိကို အတည်ပြုသည်။
Forklift နှင့် AMR Turning Radii ကို တိုင်းတာခြင်း- ထုတ်ယူမှု အဆင်မပြေပါက ကျစ်လစ်သော စက်ရုပ်သည် တန်ဖိုးမရှိပေ။ Forklift များသည် ဆဲလ်အတွင်းမှ စံကွက်လပ်များကို လွှဲရန် ကြီးမားသောအခန်း လိုအပ်သည်။ ပူးပေါင်းနည်းပညာဖြင့် သိမ်းဆည်းထားသော နေရာကို ညံ့ဖျင်းသော ယာဉ်တိမ်းမှောက်နိုင်မှုဖြင့် မထိခိုက်စေကြောင်း သေချာပါစေ။ သင်၏ forklift လမ်းကြောင်းများကို ရှင်းလင်းစွာ မြေပုံဆွဲပါ။
အနာဂတ် အတိုင်းအတာကို အကဲဖြတ်ပါ- ထုတ်လုပ်မှု တောင်းဆိုမှု နည်းပါးသည်။ မနက်ဖြန်၏ စွမ်းဆောင်ရည်အတွက် သင်၏ အပြင်အဆင်ကို အကဲဖြတ်ပါ။ သင်၏ လက်ရှိခြေရာသည် အနာဂတ်အကူးအပြောင်းကို လိုက်လျောညီထွေဖြစ်စေနိုင်ပါသလား။ တစ်ခုတည်းမှ dual-pallet ဖွဲ့စည်းမှုပုံစံသို့ အဆင့်မြှင့်တင်ခြင်းသည် နေရာပိုလိုအပ်သည်။ နောက်ပိုင်းတွင် အပြင်အဆင် ပိတ်ဆို့မှုများကို ရှောင်ရှားရန် အဆိုပါ တိုးချဲ့ဧရိယာအတွက် ယခု စီစဉ်ပါ။
စစ်မှန်သော ပူးပေါင်းလုပ်ဆောင်မှု palletizing ခြေရာသည် စက်ရုပ်ရပ်ထက် ကျော်လွန်ပါသည်။ ၎င်းသည် ဟာ့ဒ်ဝဲအတိုင်းအတာများ၊ တက်ကြွသောဘေးကင်းရေးဇုန်များနှင့် ပစ္စည်းစီးဆင်းဝင်ရောက်မှုတို့ကို ရှုပ်ထွေးသောပေါင်းစပ်မှုတစ်ခုဖြစ်သည်။ ဤကိန်းရှင်များကို နားလည်ခြင်းဖြင့် ငွေကုန်ကြေးကျများသော အထောက်အကူပစ္စည်းများ ပြုပြင်မွမ်းမံခြင်းမရှိဘဲ အောင်မြင်သောပေါင်းစပ်မှုကို သေချာစေသည်။ ကြမ်းခင်းနေရာကို ပရီမီယံ လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ ပိုင်ဆိုင်မှုတစ်ခုအဖြစ် သတ်မှတ်ရပါမည်။
ယနေ့ တက်ကြွသော နောက်ခြေလှမ်းများကို လုပ်ဆောင်ပါ။ သင်၏ အတိအကျရရှိနိုင်သည့် အဆုံးလိုင်းအတိုင်းအတာများကို ဂရုတစိုက်မြေပုံထုတ်ပါ။ သင်၏မျှော်လင့်ထားသည့် ဘေးကင်းရေးလမ်းကြောင်းနှင့် ဖော့ကားပုံစံများကို သတ်မှတ်ပါ။ နောက်ဆုံးတွင်၊ ဖြစ်နိုင်ချေရှိသော ရောင်းချသူများထံမှ တရားဝင်လက်လှမ်းမီသည့် လေ့လာမှုပုံစံကို တောင်းဆိုပါ။ ဤဒေတာမောင်းနှင်သည့်နည်းလမ်းသည် သင်၏ခြေရာကိုအတည်ပြုပေးသည်၊ သင်၏ကြမ်းပြင်နေရာအား ချဲ့ထွင်ပေးပြီး အကောင်းဆုံးထုပ်ပိုးမှုထိရောက်မှုကို အာမခံပါသည်။
A- ဟုတ်ကဲ့၊ လုံခြုံရေး ကာရံခြင်း မရှိလို့၊ ကျစ်ကျစ်လျစ်လျစ်သော cobot palletizers အများအပြားကို 8-10 ပေကျယ်တဲ့ နေရာကျဉ်းမှာ တပ်ဆင်နိုင်ပါတယ်။ သို့သော်၊ ဘေးကင်းသောလိုင်းများနှင့်ဖြတ်သန်းသွားသောအလုပ်သမားများမှအနှောက်အယှက်မဖြစ်စေရန်ဘေးကင်းသောစကင်နာဇုန်များကိုဂရုတစိုက်သတ်မှတ်ရပါမည်။
A: ၎င်းသည် သင်လိုအပ်သော အစုအစည်းအမြင့်ပေါ်တွင် များစွာမူတည်ပါသည်။ အကယ်၍ သင်သည် လက်မ 60 ထက် ပိုသော pallet များကို စည်းထားရန် လိုအပ်ပါက၊ ဒေါင်လိုက် 7th ဝင်ရိုး (lifting column) ကို များသောအားဖြင့် လိုအပ်ပါသည်။ ၎င်းသည် စက်ရုပ်အား လိုအပ်သော ဒေါင်လိုက်ရောက်ရှိမှုကို ပေးဆောင်စဉ် အလွန်ကျစ်လစ်သော အလျားလိုက်ခြေရာကို ထိန်းသိမ်းထားသည်။
A- အော်ပရေတာများသည် ရုပ်ပိုင်းဆိုင်ရာအတားအဆီးများမပါဘဲ စနစ်နှင့် ကပ်လျက် တိုက်ရိုက်အလုပ်လုပ်နိုင်သည်။ သို့သော်၊ လူသားများသည် သတ်မှတ်ထားသော ဘေးကင်းလုံခြုံရေးစကင်နာဇုန်များအတွင်း၌ လူသားများရှိနေသောအခါတွင် ပူးပေါင်းလုပ်ဆောင်မှု (နှေးကွေးသော) အမြန်နှုန်းဖြင့် စနစ်သည် လည်ပတ်မည်ဖြစ်သည်။ ၎င်းသည် နိုင်ငံတကာ အန္တရာယ် အကဲဖြတ်မှု စံနှုန်းများနှင့်အညီ တင်းကျပ်စွာ လိုက်နာမှုကို သေချာစေသည်။


