
- Alle
- Produktname
- Produktschlüsselwort
- Produktmodell
- Produktzusammenfassung
- Produktbeschreibung
- Mehrfeldsuche
Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 26.08.2026 Herkunft: Website


Die Endverpackung ist in modernen Produktionsanlagen häufig der Bereich mit den größten Platzbeschränkungen. Enge Gänge schränken die Bewegungsfreiheit ein und schränken Ihre gesamte Produktionsskalierungskapazität erheblich ein. Herkömmliche industrielle Palettierer erfordern massive Sicherheitskäfige und eine stark befestigte Infrastruktur. Sie können diese sperrigen Maschinen nicht einfach in enge Layouts integrieren, ohne umfangreiche Änderungen an der Anlage vorzunehmen.
Glücklicherweise a die Stellfläche des Cobot-Palettierers deutlich kleiner. Durch den zaunlosen Betrieb ist Die genaue Berechnung der benötigten Stellfläche bedeutet jedoch, dass man nicht nur auf die physische Basis des Roboters achten muss. Es erfordert eine realistische Beurteilung der Palettenpositionierung, Zuführsysteme und dynamischen Sicherheitszonen.
Bevor sie sich auf eine bestimmte Lösung festlegen, müssen Facility Manager die physikalischen und regulatorischen Variablen verstehen, die das tatsächliche räumliche Layout der kollaborativen Automatisierung definieren. Wir werden heute untersuchen, wie Sie Ihren genauen Flächenbedarf messen, optimieren und planen können.
Platzersparnis: Cobot-Palettierer reduzieren den Platzbedarf am Ende der Linie im Vergleich zu industriellen Alternativen in Käfigen in der Regel um 30 bis 50 %.
Die Sicherheitsvariable: Der tatsächliche Fußabdruck wird nicht nur durch die Hardware bestimmt, sondern auch durch Sicherheitsscannerzonen (Lidar/Radar), die während Ihrer formellen Risikobewertung ermittelt werden.
Nutzlast vs. Reichweite: Schwerere Nutzlasten, wie zum Beispiel der Einsatz eines 20-kg-Kobots für Kistenkartons , erfordern häufig spezielle Reichweitenversätze oder Hubsäulen, um beim hohen Stapeln eine kompakte horizontale Stellfläche beizubehalten.
Modularität: Mobile Sockel ermöglichen die Umverteilung von Systemen über verschiedene Linien hinweg und maximieren so die Nutzung der vorhandenen Bodenfläche ohne dauerhafte Verankerungen.
Herkömmliche industrielle Palettiersysteme funktionieren wie schwere Festungen. Sie benötigen enorm viel Stellfläche. Facility Manager müssen um den gesamten Umfang hohe Sicherheitszäune aus Stahl installieren. Sie benötigen außerdem Lichtvorhänge zur Absicherung der Paletteneingangspunkte. Ausgesperrte Wartungszonen verschieben die Systemgrenzen noch weiter nach außen. Diese festen Anforderungen verschlingen wertvolle Quadratmeter. Allein durch die Trennung menschlicher Arbeitskräfte von sich schnell bewegenden Maschinen geht entscheidende Stellfläche verloren.
Moderne kollaborative Systeme drehen diese räumliche Dynamik völlig um. Cobot-Roboter nutzen neben externen Bereichsscannern auch interne Kraftbegrenzungstechnologien. Sie überwachen ständig ihre Umgebung. Bei unerwartetem Körperkontakt bleiben sie stehen. Dadurch entfällt die Notwendigkeit einer harten Perimetersicherung. Sie können diese Einheiten direkt neben aktiven Gehwegen platzieren. Bediener können Materialien sicher laden und entladen, ohne schwere, verriegelte Türen öffnen zu müssen.
Wir müssen diese Reduzierung des Fußabdrucks als direkte betriebliche Kennzahl bewerten. Die Platzersparnis verleiht Ihrem Anlagenlayout einen unmittelbaren praktischen Nutzen. Eine kleinere Maschine verzögert kostspielige Lagererweiterungsprojekte. Dadurch werden hochwertige Flächen für zusätzliche Produktionslinien frei. Sie können damit auch ältere Anlagen automatisieren, die bisher als zu eng für Robotik galten. Eine ehrliche Bewertung der Stellfläche garantiert einen reibungsloseren Bereitstellungsprozess.
Sie können die Bodenfläche nicht allein anhand des Roboterarms messen. Der tatsächliche Raumbedarf umfasst vier verschiedene physische Komponenten. Jedes Element spielt eine entscheidende Rolle im Systemlayout. Sie müssen sie alle in Ihrer ersten Planungsphase berücksichtigen.
Betrachten Sie zunächst den Robotersockel oder die Basis. Dieser physische Montageständer misst in der Regel etwa einen Quadratmeter. Das Stapeln hoher Paletten erfordert jedoch eine vertikale Reichweite. Durch das Hinzufügen einer höhenverstellbaren Säule (einer 7. Achse) werden die vertikalen Möglichkeiten erhöht. Diese intelligente Ergänzung verhindert, dass sich die horizontale Grundfläche nach außen ausdehnt. Dadurch bleibt das System unglaublich kompakt.
Zweitens müssen Sie Ihre Palettenbereitstellungszonen messen. Für den Dauerbetrieb sind zwei aktive Palettenzonen erforderlich. Wenn eine Palette voll ist, wechselt der Roboter nahtlos zur zweiten. Diese Stop-and-Swap-Methode maximiert den Durchsatz, verdoppelt aber Ihren Staging-Footprint. Sie müssen auch freie Zufahrtswege für Gabelstapler oder autonome mobile Roboter (AMRs) vorsehen, um volle Ladungen abzutransportieren.
Drittens bestimmen Zufuhrförderer die Materialpräsentation. Die Kartons müssen sich sammeln, richtig ausrichten und die Kommissionierzone erreichen. Ein schlecht konstruiertes Förderband verschwendet enorme Stellfläche. Kurvenförderer oder Spirallifte können in engen Ecken Platz sparen.
Berücksichtigen Sie abschließend die Hauptsteuerung und den Pneumatikschrank. Moderne Systeme integrieren diese oft direkt in die Basiseinheit. Allerdings benötigt das Wartungspersonal weiterhin einen sicheren Abstand. Sie müssen Platz lassen, damit die Techniker die Schranktüren vollständig öffnen können.
Leitfaden zur Bemaßung der Komponenten des Palettierers
Systemkomponente |
Durchschnittlicher Platzbedarf |
Primärer räumlicher Einflussfaktor |
|---|---|---|
Robotersockel/Basis |
0,8m x 0,8m bis 1,2m x 1,2m |
Hubsäulenintegration (7. Achse vorhanden) |
Palettenbereitstellungszonen |
1,2m x 1,2m (pro Palette) |
Einzel- vs. Doppel-Dauerbetriebsdesign |
Zufuhrförderzone |
2,0 m bis 4,0 m lang |
Anforderungen an die Akkumulation und Orientierung der Boxen |
Freiraum für Gabelstapler |
Mindestganghöhe 3,0 m bis 4,0 m |
Wenderadius des Absaugfahrzeugs |
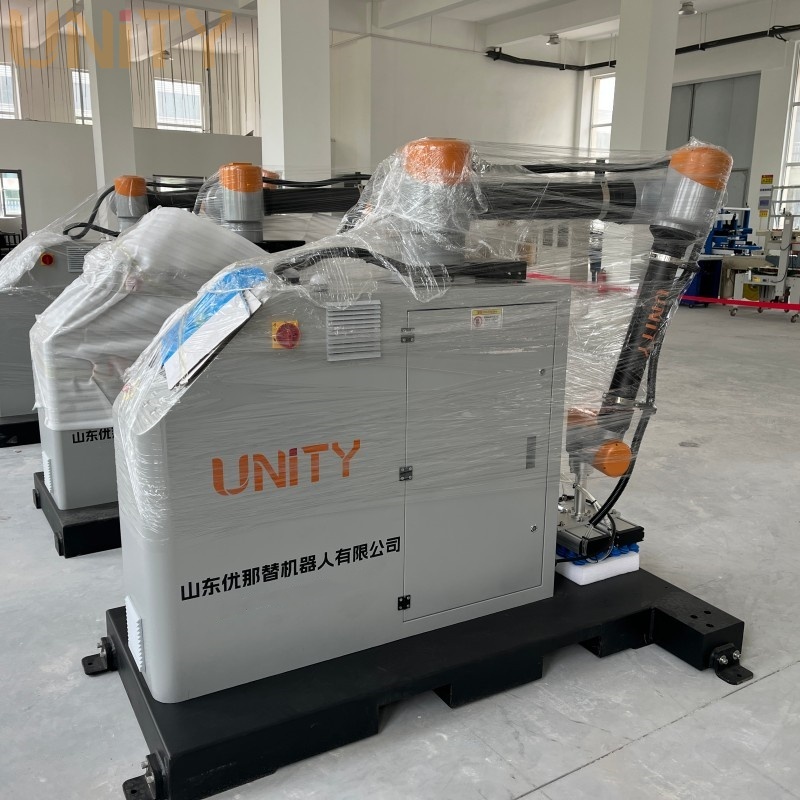
Reichweite und Nutzlastkapazität stehen in einem engen physikalischen Zusammenhang. Die Physik des schweren Hebens verändert Ihre räumliche Anordnung dramatisch. Schwere End-of-Arm-Tools (EOAT) in Kombination mit dichten Boxen verlagern den Schwerpunkt des Roboters. Das Überstrecken eines belasteten Arms belastet die inneren Gelenkmotoren. Schwere Hebevorgänge müssen näher an der Basis erfolgen.
Bereitstellung einer robusten Der 20-kg-Cobot-Palettierer bietet enorme betriebliche Vorteile. Es bewältigt mühelos schwere Multi-Picks gleichzeitig. Allerdings müssen Sie die Basis optimal positionieren. Der Arm muss das ankommende Förderband bequem erreichen. Es muss auch die absolut hinterste Ecke der gestapelten Palette erreichen. Wenn die Basis zu weit hinten platziert wird, führt dies zu Reichweitefehlern. Wenn Sie es zu nahe platzieren, besteht die Gefahr von Kollisionen.
Die Layoutoptimierung erfordert eine präzise geometrische Planung. Standard-CHEP-Paletten haben die Maße 40 x 48 Zoll. Um die Außenkanten dieser Paletten zu erreichen, sind strategische Basisversätze erforderlich. Sie müssen a montieren 20-kg-Karton-Cobot in einem berechneten Winkel. Dieser Ansatz gewährleistet eine vollständige Abdeckung, ohne die gemeinsamen Grenzen zu überdehnen.
Häufige Layoutfehler, die Sie vermeiden sollten:
Platzieren Sie den Sockel perfekt mittig, was oft zu toten Zonen in der Nähe des Sockels führt.
Ignorieren der physischen Dicke des Greifwerkzeugs bei der Berechnung der Reichweite.
Überstehende Kartonmaße auf der letzten Palettenlage werden nicht berücksichtigt.
Wenn das Zufuhrband zu niedrig positioniert ist, wird der Arm zu unangenehmen Abwärtsbewegungen gezwungen.
Viele Käufer interpretieren den Begriff „zaunlos“ während der Kaufphase falsch. Ein zaunloses System bedeutet keineswegs, dass es keine Bodenfreiheit gibt. Sie können menschliche Bediener nicht dauerhaft nur wenige Zentimeter von sich bewegenden Geräten entfernt platzieren. Arbeitssicherheitsstandards schreiben klare räumliche Grenzen für kollaborierende Maschinen vor.
Sie müssen die Realität der ISO/TS 15066-Sicherheitsrichtlinien verstehen. Dieser Standard regelt weltweit die Mensch-Roboter-Zusammenarbeit. Statt Stahlzäunen setzen Integratoren Laser-Flächenscanner ein. Diese Geräte schaffen unsichtbare, abgestufte Grenzen rund um Ihren Palettierer. Wir kategorisieren diese Grenzen in spezifische dynamische Geschwindigkeitszonen.
Der äußere Umfang fungiert als Warnzone. Wenn ein Bediener diesen gelben Bereich betritt, wird der Cobot deutlich langsamer. Diese kontrollierte Geschwindigkeit verhindert schwere Stöße mit stumpfer Kraft. Der innere Umfang fungiert als Stoppzone. Betritt ein Mensch diesen roten Bereich, stoppt die Maschine vollständig. Der Betrieb wird erst wieder aufgenommen, wenn die Zone gelöscht wird.
Diese Scannerreichweiten wirken sich stark auf Ihre tatsächliche Grundfläche aus. Sie müssen sie sorgfältig konfigurieren. Wenn Sie die Warnzone in einem engen Gang zu breit einstellen, wird sie ständig durch zufälligen Fußgängerverkehr ausgelöst. Vorbeifahrende Gabelstapler bremsen Ihre Maschine immer wieder aus. Bei Ihrer Stellflächenplanung müssen diese unsichtbaren Zonen berücksichtigt werden, um unnötige Maschinenstillstandszeiten zu vermeiden.
Die Bewertung Ihrer verfügbaren Grundfläche erfordert einen strukturierten, logischen Ansatz. Sie können sich nicht auf einfache Maßbänder und Vermutungen verlassen. Facility Manager sollten drei wichtige Bewertungsschritte befolgen, bevor sie eine Bestellung unterzeichnen.
Führen Sie eine 3D-Layoutsimulation durch: Fordern Sie von Ihrem Integrator digitale Zwillinge oder CAD-Simulationen an. Die Software modelliert die schwungvollen Bewegungen des Roboters präzise. Es deckt versteckte Kollisionspunkte auf, bevor die Ausrüstung eintrifft. Es bestätigt, ob der Arm jede Ecke sicher erreichen kann.
Messen Sie die Wenderadien von Gabelstaplern und AMR: Ein kompakter Roboter bringt keinen Nutzen, wenn die Extraktion fehlschlägt. Gabelstapler benötigen viel Platz, um Standardpaletten aus der Zelle zu schwenken. Stellen Sie sicher, dass der durch kollaborative Technologien eingesparte Platz nicht durch eine schlechte Manövrierfähigkeit des Fahrzeugs zunichte gemacht wird. Ordnen Sie Ihre Gabelstaplerwege klar zu.
Bewerten Sie die zukünftige Skalierbarkeit: Die Produktionsanforderungen sinken selten. Bewerten Sie Ihr Layout im Hinblick auf die Kapazität von morgen. Ist Ihr aktueller Fußabdruck für einen zukünftigen Übergang geeignet? Das Upgrade von Einzel- auf Doppelpalettenkonfigurationen erfordert zusätzlichen Platz. Planen Sie diesen Erweiterungsbereich jetzt, um spätere Layout-Engpässe zu vermeiden.
Die wahre kollaborative Palettierfläche reicht weit über den Roboterstand hinaus. Es handelt sich um eine komplexe Mischung aus Hardwareabmessungen, dynamischen Sicherheitszonen und Materialflusszugängen. Das Verständnis dieser Variablen gewährleistet eine erfolgreiche Integration ohne kostspielige Anlagenänderungen. Sie müssen die Grundfläche als erstklassiges betriebliches Gut betrachten.
Ergreifen Sie noch heute proaktiv die nächsten Schritte. Ermitteln Sie sorgfältig Ihre genauen verfügbaren Endabmessungen. Definieren Sie Ihre erwarteten Sicherheitsverkehrs- und Gabelstaplermuster. Fordern Sie abschließend eine formelle Simulation einer Reichweitenstudie von potenziellen Anbietern an. Dieser datengesteuerte Ansatz validiert Ihren Platzbedarf, maximiert Ihre Stellfläche und garantiert eine optimale Verpackungseffizienz.
A: Ja, da es an Sicherheitszäunen mangelt, können viele kompakte Cobot-Palettierer in engen Räumen mit einer Breite von nur 8 bis 10 Fuß installiert werden. Allerdings müssen Sie die Sicherheitsscannerzonen sorgfältig konfigurieren, um lästiges Stolpern durch angrenzende Leitungen und vorbeifahrende Arbeiter zu vermeiden.
A: Das hängt stark von der benötigten Stapelhöhe ab. Wenn Sie Paletten über 60 Zoll stapeln müssen, ist in der Regel eine vertikale 7. Achse (Hubsäule) erforderlich. Dadurch wird eine äußerst kompakte horizontale Stellfläche gewährleistet, während der Roboter gleichzeitig die erforderliche vertikale Reichweite erhält.
A: Bediener können ohne physische Barrieren direkt neben dem System arbeiten. Das System arbeitet jedoch mit kollaborativer (langsamerer) Geschwindigkeit, wenn sich Menschen innerhalb der festgelegten Sicherheitsscannerzonen befinden. Dies stellt die strikte Einhaltung internationaler Risikobewertungsstandards sicher.


