
- அனைத்து
- தயாரிப்பு பெயர்
- தயாரிப்பு முக்கிய வார்த்தை
- தயாரிப்பு மாதிரி
- தயாரிப்பு சுருக்கம்
- தயாரிப்பு விளக்கம்
- பல புல தேடல்
பார்வைகள்: 0 ஆசிரியர்: தள ஆசிரியர் வெளியிடும் நேரம்: 2026-08-26 தோற்றம்: தளம்


எந்தவொரு நவீன உற்பத்தி வசதியிலும் எண்ட்-ஆஃப்-லைன் பேக்கேஜிங் பெரும்பாலும் இடவசதி இல்லாத பகுதியாகும். இறுக்கமான இடைகழிகள் இயக்கத்தை கட்டுப்படுத்துகின்றன மற்றும் உங்கள் ஒட்டுமொத்த உற்பத்தி அளவிடுதல் திறனை கடுமையாக கட்டுப்படுத்துகின்றன. பாரம்பரிய தொழில்துறை பல்லேடிசர்களுக்கு பாரிய பாதுகாப்பு கூண்டுகள் மற்றும் பெரிதும் நிலையான உள்கட்டமைப்பு தேவைப்படுகிறது. விரிவான வசதி மாற்றங்களை மேற்கொள்ளாமல், இந்த பருமனான இயந்திரங்களை இறுக்கமான தளவமைப்புகளில் எளிதாக ஒருங்கிணைக்க முடியாது.
அதிர்ஷ்டவசமாக, ஏ cobot palletizer தடம் அதன் வேலி இல்லாத செயல்பாட்டின் காரணமாக கணிசமாக சிறியதாக உள்ளது. இருப்பினும், தேவையான சரியான தரை இடத்தைக் கணக்கிடுவது என்பது ரோபோவின் இயற்பியல் தளத்தைத் தாண்டிப் பார்ப்பதாகும். இதற்கு பாலேட் பொசிஷனிங், இன்ஃபீட் சிஸ்டம்ஸ் மற்றும் டைனமிக் பாதுகாப்பு மண்டலங்களின் யதார்த்தமான மதிப்பீடு தேவைப்படுகிறது.
ஒரு குறிப்பிட்ட தீர்வுக்கு முன், வசதி மேலாளர்கள், கூட்டுத் தன்னியக்கத்தின் உண்மையான இடஞ்சார்ந்த அமைப்பை வரையறுக்கும் இயற்பியல் மற்றும் ஒழுங்குமுறை மாறிகளைப் புரிந்து கொள்ள வேண்டும். இன்று உங்களின் சரியான தளத் தேவைகளை எவ்வாறு அளவிடுவது, மேம்படுத்துவது மற்றும் திட்டமிடுவது என்பதை நாங்கள் ஆராய்வோம்.
விண்வெளி சேமிப்பு: கூண்டில் அடைக்கப்பட்ட தொழில்துறை மாற்றுகளுடன் ஒப்பிடும்போது, கோபோட் பல்லேடிசர்கள் பொதுவாக 30% முதல் 50% வரை இறுதித் தளத் தேவைகளைக் குறைக்கின்றன.
பாதுகாப்பு மாறி: உண்மையான தடம் வன்பொருள் மூலம் கட்டளையிடப்படுகிறது, ஆனால் உங்கள் முறையான இடர் மதிப்பீட்டின் போது தீர்மானிக்கப்படும் பாதுகாப்பு ஸ்கேனர் மண்டலங்கள் (லிடார்/ரேடார்) மூலம் கட்டளையிடப்படுகிறது.
பேலோடு வெர்சஸ் ரீச்: பயன்படுத்துவது போன்ற கனமான பேலோடுகளுக்கு, 20KG கேஸ் கார்டன் கோபோட்டைப் உயரமாக அடுக்கி வைக்கும் போது, கச்சிதமான கிடைமட்ட தடத்தை பராமரிக்க, குறிப்பிட்ட ரீச் ஆஃப்செட்டுகள் அல்லது லிஃப்ட் நெடுவரிசைகள் தேவைப்படும்.
மாடுலாரிட்டி: மொபைல் தளங்கள் அமைப்புகளை வெவ்வேறு கோடுகளில் மறுபயன்பாடு செய்ய அனுமதிக்கின்றன, நிரந்தர அறிவிப்பாளர்கள் இல்லாமல் இருக்கும் தரை இடத்தைப் பயன்படுத்துவதை அதிகப்படுத்துகிறது.
பாரம்பரிய தொழில்துறை பல்லேடிசிங் அமைப்புகள் கனமான கோட்டைகளைப் போல செயல்படுகின்றன. அவர்கள் பெரிய அளவிலான பிரத்யேக தளத்தை கோருகின்றனர். வசதி மேலாளர்கள் முழு சுற்றளவிலும் உயர் இரும்பு பாதுகாப்பு வேலிகளை நிறுவ வேண்டும். பாலேட் நுழைவுப் புள்ளிகளைப் பாதுகாக்க அவர்களுக்கு ஒளி திரைச்சீலைகள் தேவைப்படுகின்றன. பூட்டப்பட்ட பராமரிப்பு மண்டலங்கள் கணினி எல்லைகளை மேலும் வெளிப்புறமாகத் தள்ளுகின்றன. இந்த நிலையான தேவைகள் மதிப்புமிக்க சதுர அடிகளை விழுங்குகின்றன. மனிதப் பணியாளர்களை வேகமாக நகரும் இயந்திரங்களிலிருந்து பிரிப்பதற்காக நீங்கள் முக்கியமான தரை இடத்தை இழக்கிறீர்கள்.
நவீன கூட்டு அமைப்புகள் இந்த இடஞ்சார்ந்த இயக்கவியலை முழுவதுமாக புரட்டுகின்றன. கோபோட் ரோபோக்கள் வெளிப்புறப் பகுதி ஸ்கேனர்களுடன் உள் சக்தியைக் கட்டுப்படுத்தும் தொழில்நுட்பத்தைப் பயன்படுத்துகின்றன. அவர்கள் தங்கள் சுற்றுப்புறத்தை தொடர்ந்து கண்காணிக்கிறார்கள். அவர்கள் எதிர்பாராத உடல் ரீதியான தொடர்பை நிறுத்துகிறார்கள். இது கடினமான சுற்றளவு பாதுகாப்பின் தேவையை நீக்குகிறது. செயலில் உள்ள நடைபாதைகளுக்கு அருகில் இந்த அலகுகளை நேரடியாக வைக்கலாம். ஆபரேட்டர்கள் கனமான இன்டர்லாக் கதவுகளைத் திறக்காமல் பொருட்களைப் பாதுகாப்பாக ஏற்றலாம் மற்றும் இறக்கலாம்.
இந்த அடிச்சுவடு குறைப்பை ஒரு நேரடி செயல்பாட்டு அளவீடாக நாம் மதிப்பிட வேண்டும். இடத்தை சேமிப்பது உங்கள் வசதி தளவமைப்புக்கு உடனடி நடைமுறை மதிப்பை வழங்குகிறது. ஒரு சிறிய இயந்திரம் விலையுயர்ந்த கிடங்கு விரிவாக்கத் திட்டங்களை தாமதப்படுத்துகிறது. இது கூடுதல் உற்பத்தி வரிகளுக்கு பிரீமியம் ரியல் எஸ்டேட்டை விடுவிக்கிறது. முன்பு ரோபாட்டிக்ஸுக்கு மிகவும் தடைபட்டதாகக் கருதப்பட்ட பழைய வசதிகளை தானியக்கமாக்குவதற்கும் இது உங்களை அனுமதிக்கிறது. தரை இடத்தை நேர்மையாக மதிப்பிடுவது மென்மையான வரிசைப்படுத்தல் செயல்முறைக்கு உத்தரவாதம் அளிக்கிறது.
ரோபோ கையை மட்டும் பார்த்து தரை இடத்தை அளவிட முடியாது. உண்மையான இடஞ்சார்ந்த தேவை நான்கு தனித்துவமான உடல் கூறுகளை உள்ளடக்கியது. ஒவ்வொரு உறுப்பும் கணினி அமைப்பில் முக்கிய பங்கு வகிக்கிறது. உங்கள் ஆரம்ப திட்டமிடல் கட்டத்தில் அவை அனைத்தையும் நீங்கள் கணக்கிட வேண்டும்.
முதலில், ரோபோ பீடம் அல்லது தளத்தைக் கவனியுங்கள். இந்த இயற்பியல் மவுண்டிங் ஸ்டாண்ட் பொதுவாக ஒரு சதுர மீட்டரைச் சுற்றி இருக்கும். இருப்பினும், உயரமான தட்டுகளை அடுக்கி வைப்பதற்கு செங்குத்து அணுகல் தேவைப்படுகிறது. உயரத்தை சரிசெய்யக்கூடிய நெடுவரிசையை (7வது அச்சு) சேர்ப்பது செங்குத்து திறன்களை அதிகரிக்கிறது. இந்த ஸ்மார்ட் சேர்த்தல் கிடைமட்ட தடம் வெளிப்புறமாக விரிவடைவதைத் தடுக்கிறது. இது கணினியை நம்பமுடியாத அளவிற்கு கச்சிதமாக வைத்திருக்கிறது.
இரண்டாவதாக, உங்கள் தட்டு நிலை மண்டலங்களை அளவிட வேண்டும். தொடர்ச்சியான செயல்பாட்டிற்கு இரண்டு செயலில் உள்ள தட்டு மண்டலங்கள் தேவை. ஒரு தட்டு நிரம்பியதும், ரோபோ தடையின்றி இரண்டாவது இடத்திற்கு நகர்கிறது. இந்த ஸ்டாப்-அண்ட்-ஸ்வாப் முறை செயல்திறனை அதிகப்படுத்துகிறது ஆனால் உங்கள் ஸ்டேஜிங் தடத்தை இரட்டிப்பாக்குகிறது. ஃபோர்க்லிஃப்ட் அல்லது தன்னியக்க மொபைல் ரோபோக்கள் (ஏஎம்ஆர்) முழு சுமைகளையும் பிரித்தெடுக்க தெளிவான அணுகல் பாதைகளையும் நீங்கள் சேர்க்க வேண்டும்.
மூன்றாவதாக, இன்ஃபீட் கன்வேயர்கள் பொருள் விளக்கக்காட்சியை ஆணையிடுகின்றன. பெட்டிகள் குவிந்து, சரியாக திசைமாற்றி, தேர்வு மண்டலத்தை அடைய வேண்டும். மோசமாக வடிவமைக்கப்பட்ட கன்வேயர் மிகப்பெரிய தரை இடத்தை வீணாக்குகிறது. வளைந்த கன்வேயர்கள் அல்லது சுழல் லிஃப்ட் இறுக்கமான மூலைகளில் அறையை சேமிக்க முடியும்.
இறுதியாக, முக்கிய கட்டுப்படுத்தி மற்றும் நியூமேடிக்ஸ் அமைச்சரவை கணக்கு. நவீன அமைப்புகள் பெரும்பாலும் இவற்றை நேரடியாக அடிப்படை அலகுடன் ஒருங்கிணைக்கின்றன. இருப்பினும், பராமரிப்பு பணியாளர்களுக்கு இன்னும் பாதுகாப்பான அனுமதி தேவை. கேபினட் கதவுகளை முழுமையாக திறக்க தொழில்நுட்ப வல்லுனர்களுக்கு நீங்கள் இடமளிக்க வேண்டும்.
பல்லேடைசர் கூறு பரிமாண வழிகாட்டி
கணினி கூறு |
சராசரி மாடி இடம் தேவை |
முதன்மை இடவியல் தாக்கக் காரணி |
|---|---|---|
ரோபோ பீடம்/அடிப்படை |
0.8mx 0.8m முதல் 1.2mx 1.2m வரை |
லிஃப்டிங் நெடுவரிசை ஒருங்கிணைப்பு (7வது அச்சு இருப்பு) |
பாலேட் ஸ்டேஜிங் மண்டலங்கள் |
1.2mx 1.2m (ஒரு தட்டுக்கு) |
ஒற்றை மற்றும் இரட்டை தொடர்ச்சியான செயல்பாட்டு வடிவமைப்பு |
இன்ஃபீட் கன்வேயர் மண்டலம் |
2.0மீ முதல் 4.0மீ வரை நீளம் |
பெட்டி குவிப்பு மற்றும் நோக்குநிலை தேவைகள் |
ஃபோர்க்லிஃப்ட்களுக்கான அனுமதி |
3.0மீ முதல் 4.0மீ வரை குறைந்தபட்ச இடைகழி |
பிரித்தெடுக்கும் வாகனத்தின் திருப்பு ஆரம் |
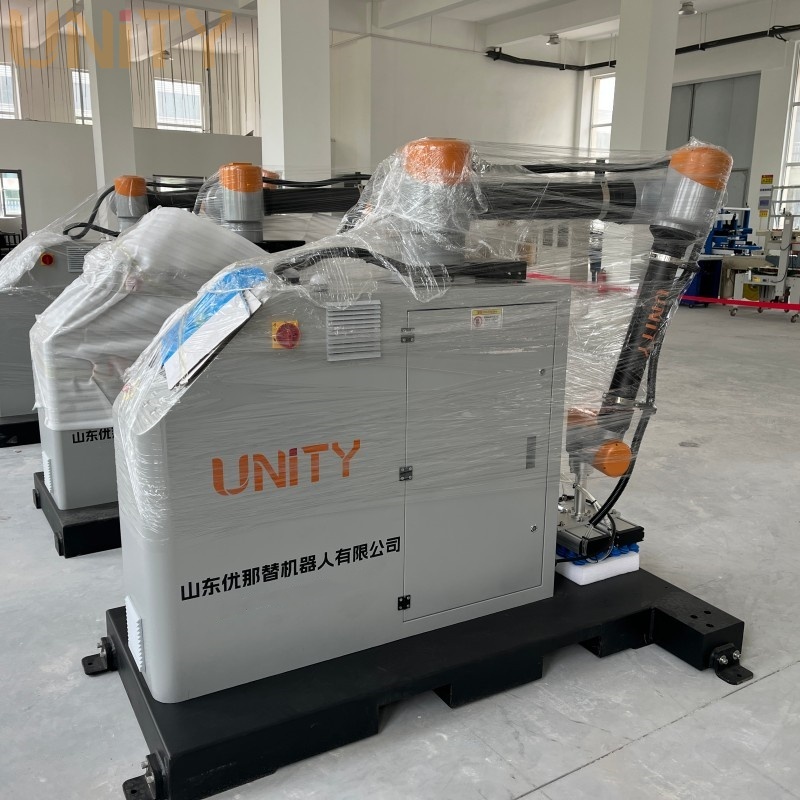
ரீச் மற்றும் பேலோட் திறன் கடுமையான உடல் உறவைப் பகிர்ந்து கொள்கிறது. கனரக தூக்கும் இயற்பியல் உங்கள் இடஞ்சார்ந்த அமைப்பை வியத்தகு முறையில் மாற்றுகிறது. அடர்த்தியான பெட்டிகளுடன் இணைந்து ஹெவி எண்ட்-ஆஃப்-ஆர்ம் டூலிங் (EOAT) ரோபோவின் ஈர்ப்பு மையத்தை மாற்றுகிறது. ஏற்றப்பட்ட கையை மிகைப்படுத்துவது உள் மூட்டு மோட்டார்களை கஷ்டப்படுத்துகிறது. நீங்கள் கனரக லிஃப்ட்களை அடித்தளத்திற்கு நெருக்கமாக வைத்திருக்க வேண்டும்.
ஒரு வலுவான வரிசைப்படுத்துதல் 20KG Cobot Palletizer பாரிய செயல்பாட்டு நன்மைகளை வழங்குகிறது. இது ஒரே நேரத்தில் கனமான பல தேர்வுகளை எளிதாகக் கையாளுகிறது. இருப்பினும், நீங்கள் அடித்தளத்தை உகந்ததாக வைக்க வேண்டும். கை வசதியாக உள்வரும் கன்வேயரை அடைய வேண்டும். இது அடுக்கப்பட்ட தட்டுகளின் முழுமையான தொலைதூர மூலையையும் அடைய வேண்டும். அடித்தளத்தை மிகவும் பின்னால் வைப்பது தோல்விகளை அடைய காரணமாகிறது. மிக அருகில் வைப்பதால் மோதல்கள் ஏற்படும்.
தளவமைப்பு மேம்படுத்தலுக்கு துல்லியமான வடிவியல் திட்டமிடல் தேவை. நிலையான CHEP தட்டுகள் 40 x 48 அங்குலங்கள் அளவிடும். இந்த தட்டுகளின் வெளிப்புற விளிம்புகளை அடைவதற்கு மூலோபாய அடிப்படை ஆஃப்செட்டுகள் தேவை. நீங்கள் ஒரு ஏற்ற வேண்டும் 20KG கேஸ் கார்டன் கோபட் . கணக்கிடப்பட்ட கோணத்தில் இந்த அணுகுமுறை கூட்டு வரம்புகளை அதிகமாக நீட்டிக்காமல் முழு கவரேஜை உறுதி செய்கிறது.
தவிர்க்க வேண்டிய பொதுவான தளவமைப்பு தவறுகள்:
பீடத்தை சரியாக மையமாக வைப்பது, இது பெரும்பாலும் அடித்தளத்திற்கு அருகில் இறந்த மண்டலங்களை ஏற்படுத்துகிறது.
அடையும் கணக்கீடுகளின் போது பிடிப்பு கருவியின் உடல் பருமனை புறக்கணித்தல்.
இறுதி பேலட் லேயரில் பாக்ஸ் பரிமாணங்களை அதிகமாகக் கணக்கிடுவதில் தோல்வி.
இன்ஃபீட் கன்வேயரை மிகக் குறைவாக நிலைநிறுத்துதல், கையை மோசமான கீழ்நோக்கி நீட்டுகிறது.
பல வாங்குபவர்கள் வாங்கும் கட்டத்தில் 'வேலி இல்லாத' என்ற சொல்லை தவறாகப் புரிந்து கொள்கின்றனர். ஒரு வேலி இல்லாத அமைப்பு முற்றிலும் பூஜ்ஜிய-அழிவு தடம் என்று அர்த்தமல்ல. மனித ஆபரேட்டர்களை நிரந்தரமாக நகரும் சாதனங்களிலிருந்து அங்குல தூரத்தில் வைக்க முடியாது. தொழில்துறை பாதுகாப்பு தரநிலைகள் கூட்டு இயந்திரங்களைச் சுற்றி தெளிவான இட எல்லைகளை ஆணையிடுகின்றன.
ISO/TS 15066 பாதுகாப்பு வழிகாட்டுதல்களின் உண்மைகளை நீங்கள் புரிந்து கொள்ள வேண்டும். இந்த தரநிலை உலகளவில் மனித-ரோபோ ஒத்துழைப்பை நிர்வகிக்கிறது. எஃகு வேலிகளுக்குப் பதிலாக, ஒருங்கிணைப்பாளர்கள் லேசர் ஏரியா ஸ்கேனர்களைப் பயன்படுத்துகின்றனர். இந்தச் சாதனங்கள் கண்ணுக்குத் தெரியாத, வரிசைப்படுத்தப்பட்ட எல்லைகளை உங்கள் palletizer ஐச் சுற்றி உருவாக்குகின்றன. இந்த எல்லைகளை குறிப்பிட்ட டைனமிக் வேக மண்டலங்களாக வகைப்படுத்துகிறோம்.
வெளிப்புற சுற்றளவு எச்சரிக்கை மண்டலமாக செயல்படுகிறது. ஒரு ஆபரேட்டர் இந்த மஞ்சள் மண்டலத்திற்குள் நுழையும்போது, கோபோட் கணிசமாகக் குறைகிறது. இந்த கட்டுப்படுத்தப்பட்ட வேகம் கடுமையான அப்பட்டமான தாக்கங்களைத் தடுக்கிறது. உள் சுற்றளவு நிறுத்த மண்டலமாக செயல்படுகிறது. ஒரு மனிதன் இந்த சிவப்பு மண்டலத்திற்குள் நுழைந்தால், இயந்திரம் முற்றிலும் நின்றுவிடும். மண்டலம் அழிக்கப்பட்டால் மட்டுமே அது மீண்டும் செயல்படும்.
இந்த ஸ்கேனர் வரம்புகள் உங்கள் உண்மையான தரை இடத்தை பெரிதும் பாதிக்கிறது. நீங்கள் அவற்றை கவனமாக உள்ளமைக்க வேண்டும். நீங்கள் எச்சரிக்கை மண்டலத்தை இறுக்கமான இடைகழியில் மிகவும் அகலமாக அமைத்தால், சாதாரண கால் போக்குவரத்து தொடர்ந்து அதைத் தூண்டும். ஃபோர்க்லிஃப்ட்களைக் கடந்து செல்வது உங்கள் இயந்திரத்தை மீண்டும் மீண்டும் மெதுவாக்கும். தேவையற்ற இயந்திர செயலிழப்பைத் தடுக்க, இந்த கண்ணுக்குத் தெரியாத மண்டலங்களை உங்கள் தடம் திட்டமிடல் கணக்கிட வேண்டும்.
உங்களுக்கு கிடைக்கக்கூடிய தளத்தை மதிப்பிடுவதற்கு கட்டமைக்கப்பட்ட, தர்க்கரீதியான அணுகுமுறை தேவை. அடிப்படை அளவீட்டு நாடாக்கள் மற்றும் யூகங்களை நீங்கள் நம்ப முடியாது. கொள்முதல் ஆர்டரில் கையொப்பமிடுவதற்கு முன், வசதி மேலாளர்கள் மூன்று முக்கியமான மதிப்பீட்டு படிகளைப் பின்பற்ற வேண்டும்.
3D லேஅவுட் சிமுலேஷனை நடத்துங்கள்: உங்கள் ஒருங்கிணைப்பாளரிடமிருந்து டிஜிட்டல் இரட்டை அல்லது CAD உருவகப்படுத்துதல்களைக் கோருங்கள். மென்பொருள் ரோபோவின் ஸ்வீப்பிங் இயக்கங்களை துல்லியமாக மாதிரியாக்குகிறது. உபகரணங்கள் வருவதற்கு முன்பு மறைக்கப்பட்ட மோதல் புள்ளிகளை இது வெளிப்படுத்துகிறது. கை ஒவ்வொரு மூலையையும் பாதுகாப்பாக அடைய முடியுமா என்பதை இது உறுதிப்படுத்துகிறது.
ஃபோர்க்லிஃப்ட் மற்றும் AMR டர்னிங் ரேடியை அளவிடவும்: பிரித்தெடுத்தல் தோல்வியுற்றால், ஒரு சிறிய ரோபோ மதிப்பைக் கொண்டுவராது. ஃபோர்க்லிஃப்ட்களுக்கு செல்லில் இருந்து நிலையான தட்டுகளை அசைக்க கணிசமான அறை தேவை. கூட்டுத் தொழில்நுட்பத்தால் சேமிக்கப்படும் இடம் மோசமான வாகனச் சூழ்ச்சியால் மறுக்கப்படவில்லை என்பதை உறுதிப்படுத்தவும். உங்கள் ஃபோர்க்லிஃப்ட் பாதைகளை தெளிவாக வரைபடமாக்குங்கள்.
எதிர்கால அளவிடுதல்: உற்பத்தி தேவைகள் அரிதாகவே குறைகின்றன. நாளைய திறனுக்காக உங்கள் தளவமைப்பை மதிப்பிடவும். உங்கள் தற்போதைய தடம் எதிர்கால மாற்றத்திற்கு இடமளிக்க முடியுமா? சிங்கிள் இலிருந்து டூயல் பேலட் உள்ளமைவுகளுக்கு மேம்படுத்த கூடுதல் இடம் தேவைப்படுகிறது. தளவமைப்பு இடையூறுகளைத் தவிர்க்க, அந்த விரிவாக்கப் பகுதியை இப்போதே திட்டமிடுங்கள்.
உண்மையான கூட்டுப் பலகைப்படுத்தும் தடம் ரோபோ நிலைப்பாட்டிற்கு அப்பால் நீண்டுள்ளது. இது வன்பொருள் பரிமாணங்கள், மாறும் பாதுகாப்பு மண்டலங்கள் மற்றும் பொருள் ஓட்ட அணுகல் ஆகியவற்றின் சிக்கலான கலவையாகும். இந்த மாறிகளைப் புரிந்துகொள்வது விலையுயர்ந்த வசதி மாற்றங்கள் இல்லாமல் ஒரு வெற்றிகரமான ஒருங்கிணைப்பை உறுதி செய்கிறது. நீங்கள் தரை இடத்தை பிரீமியம் செயல்பாட்டு சொத்தாக கருத வேண்டும்.
இன்றே அடுத்தக்கட்ட நடவடிக்கைகளை தீவிரமாக எடுங்கள். உங்களுக்குக் கிடைக்கும் சரியான எண்ட்-ஆஃப்-லைன் பரிமாணங்களை கவனமாக வரைபடமாக்குங்கள். நீங்கள் எதிர்பார்க்கும் பாதுகாப்பு போக்குவரத்து மற்றும் ஃபோர்க்லிஃப்ட் வடிவங்களை வரையறுக்கவும். இறுதியாக, சாத்தியமான விற்பனையாளர்களிடமிருந்து முறையான அணுகல்-ஆய்வு உருவகப்படுத்துதலைக் கோரவும். இந்த தரவு உந்துதல் அணுகுமுறை உங்கள் தடத்தை சரிபார்க்கிறது, உங்கள் தரை இடத்தை அதிகரிக்கிறது மற்றும் உகந்த பேக்கிங் செயல்திறனுக்கு உத்தரவாதம் அளிக்கிறது.
ப: ஆம், பாதுகாப்பு வேலிகள் இல்லாததால், 8-10 அடி அகலம் கொண்ட குறுகலான இடைவெளிகளில் பல கச்சிதமான கோபோட் பலகைகளை நிறுவலாம். இருப்பினும், பாதுகாப்பு ஸ்கேனர் மண்டலங்களை நீங்கள் கவனமாக உள்ளமைக்க வேண்டும், இதனால் அருகில் உள்ள கோடுகள் மற்றும் கடந்து செல்லும் பணியாளர்களிடமிருந்து தொல்லைகளைத் தவிர்க்கவும்.
ப: இது உங்களுக்கு தேவையான அடுக்கு உயரத்தை பெரிதும் சார்ந்துள்ளது. நீங்கள் 60 அங்குலங்களுக்கு மேல் தட்டுகளை அடுக்கி வைக்க வேண்டும் என்றால், செங்குத்து 7வது அச்சு (தூக்கும் நெடுவரிசை) பொதுவாக தேவைப்படும். இது மிகவும் கச்சிதமான கிடைமட்ட தடத்தை பராமரிக்கிறது, அதே நேரத்தில் ரோபோவுக்கு தேவையான செங்குத்து அணுகலை அளிக்கிறது.
ப: ஆபரேட்டர்கள் உடல் தடைகள் இல்லாமல் கணினிக்கு நேரடியாக அருகில் வேலை செய்யலாம். இருப்பினும், மனிதர்கள் நியமிக்கப்பட்ட பாதுகாப்பு ஸ்கேனர் மண்டலங்களுக்குள் இருக்கும்போது, இந்த அமைப்பு கூட்டு (மெதுவான) வேகத்தில் செயல்படும். இது சர்வதேச இடர் மதிப்பீட்டுத் தரங்களுடன் கண்டிப்பாக இணங்குவதை உறுதி செய்கிறது.


