
- Tutto
- Nome del prodotto
- Parola chiave del prodotto
- Modello del prodotto
- Riepilogo del prodotto
- Descrizione del prodotto
- Ricerca multicampo
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 26/08/2026 Origine: Sito


L'imballaggio di fine linea è spesso l'area con maggiori limitazioni di spazio in qualsiasi impianto di produzione moderno. I corridoi stretti limitano i movimenti e limitano gravemente la capacità di scalabilità complessiva della produzione. I pallettizzatori industriali tradizionali richiedono massicce gabbie di sicurezza e infrastrutture fortemente fisse. Non è possibile integrare facilmente queste macchine ingombranti in layout ristretti senza apportare modifiche estese alla struttura.
Fortunatamente, a L'ingombro del pallettizzatore cobot è significativamente più piccolo grazie al suo funzionamento senza recinzione. Tuttavia, calcolare l'esatto spazio richiesto significa guardare oltre la semplice base fisica del robot. Richiede una valutazione realistica del posizionamento dei pallet, dei sistemi di alimentazione e delle zone di sicurezza dinamiche.
Prima di impegnarsi in una soluzione specifica, i gestori delle strutture devono comprendere le variabili fisiche e normative che definiscono il vero layout spaziale dell'automazione collaborativa. Esploreremo come misurare, ottimizzare e pianificare le tue esatte esigenze di spazio oggi.
Risparmio di spazio: i pallettizzatori Cobot in genere riducono lo spazio richiesto a fine linea dal 30% al 50% rispetto alle alternative industriali con gabbie.
La variabile di sicurezza: l'impronta effettiva è determinata non solo dall'hardware, ma anche dalle zone dello scanner di sicurezza (Lidar/radar) determinate durante la valutazione formale del rischio.
Carico utile e portata: i carichi utili più pesanti, come l'utilizzo di un cobot in cartone da 20 kg , spesso richiedono offset di portata specifici o colonne di sollevamento per mantenere un ingombro orizzontale compatto durante l'impilamento in alto.
Modularità: le basi mobili consentono di ridistribuire i sistemi su linee diverse, massimizzando l'utilizzo dello spazio esistente senza ancoraggi permanenti.
I tradizionali sistemi di pallettizzazione industriale funzionano come pesanti fortezze. Richiedono enormi quantità di spazio dedicato. I gestori della struttura devono installare un'alta recinzione di sicurezza in acciaio attorno all'intero perimetro. Richiedono inoltre barriere fotoelettriche per proteggere i punti di ingresso dei pallet. Le zone di manutenzione bloccate spingono i confini del sistema ancora più verso l’esterno. Questi requisiti fissi divorano preziosa metratura. Si perde spazio critico semplicemente per separare i lavoratori umani dai macchinari in rapido movimento.
I moderni sistemi collaborativi capovolgono completamente questa dinamica spaziale. I robot Cobot utilizzano la tecnologia di limitazione della forza interna insieme agli scanner dell'area esterna. Monitorano costantemente l'ambiente circostante. Si fermano al contatto fisico inaspettato. Ciò elimina la necessità di una protezione perimetrale rigida. Puoi posizionare queste unità direttamente accanto ai passaggi pedonali attivi. Gli operatori possono caricare e scaricare i materiali in sicurezza senza aprire pesanti porte interbloccate.
Dobbiamo valutare questa riduzione dell’impronta come una metrica operativa diretta. Il risparmio di spazio offre un valore pratico immediato al layout della vostra struttura. Una macchina più piccola ritarda i costosi progetti di espansione del magazzino. Libera spazio prezioso per ulteriori linee di produzione. Consente inoltre di automatizzare strutture più vecchie precedentemente ritenute troppo anguste per la robotica. La valutazione dello spazio garantisce onestamente un processo di distribuzione più fluido.
Non è possibile misurare lo spazio sul pavimento osservando solo il braccio del robot. Il vero requisito spaziale coinvolge quattro componenti fisiche distinte. Ogni elemento gioca un ruolo cruciale nel layout del sistema. È necessario tenerne conto tutti durante la fase di pianificazione iniziale.
Innanzitutto, considera il piedistallo o la base del robot. Questo supporto di montaggio fisico misura solitamente circa un metro quadrato. Tuttavia, l'impilamento di pallet alti richiede uno sbraccio verticale. L'aggiunta di una colonna regolabile in altezza (un 7° asse) aumenta le capacità verticali. Questa aggiunta intelligente impedisce all'impronta orizzontale di espandersi verso l'esterno. Mantiene il sistema incredibilmente compatto.
In secondo luogo, è necessario misurare le zone di sosta dei pallet. Il funzionamento continuo richiede due zone pallet attive. Quando un pallet è pieno, il robot passa senza soluzione di continuità al secondo. Questo metodo stop-and-swap massimizza il throughput ma raddoppia l'ingombro di staging. È inoltre necessario includere corsie di accesso libere per carrelli elevatori o robot mobili autonomi (AMR) per estrarre carichi completi.
In terzo luogo, i trasportatori di alimentazione determinano la presentazione del materiale. Le scatole devono accumularsi, orientarsi correttamente e raggiungere la zona di prelievo. Un trasportatore mal progettato spreca uno spazio enorme. I trasportatori curvi o gli elevatori a spirale possono risparmiare spazio negli angoli stretti.
Infine, tenere conto del controller principale e dell'armadio pneumatico. I sistemi moderni spesso li integrano direttamente nell'unità base. Tuttavia, il personale addetto alla manutenzione necessita comunque di un'autorizzazione di sicurezza. È necessario lasciare spazio affinché i tecnici possano aprire completamente le porte dell'armadio.
Guida alle dimensioni dei componenti del pallettizzatore
Componente di sistema |
Spazio medio richiesto |
Fattore di impatto spaziale primario |
|---|---|---|
Piedistallo/base del robot |
da 0,8 x 0,8 m a 1,2 x 1,2 m |
Integrazione colonna di sollevamento (presenza 7° asse) |
Zone di sosta per pallet |
1,2 x 1,2 m (per pallet) |
Design a funzionamento continuo singolo o doppio |
Zona del trasportatore di alimentazione |
Da 2,0 a 4,0 m di lunghezza |
Esigenze di accumulo e orientamento dei box |
Autorizzazione per carrelli elevatori |
Corridoio minimo da 3,0 a 4,0 m |
Raggio di sterzata del veicolo di estrazione |
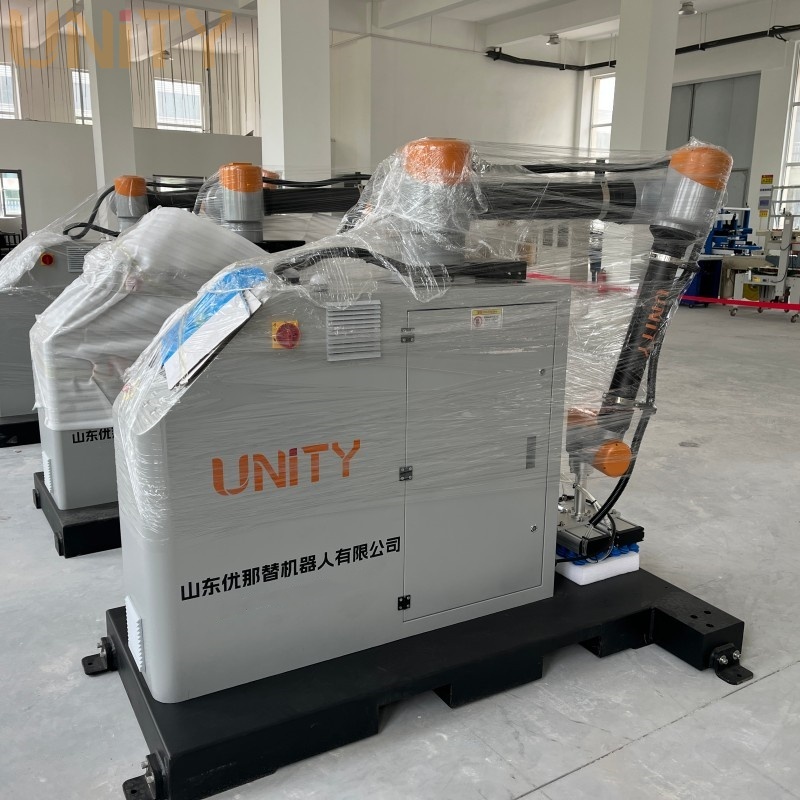
La portata e la capacità di carico condividono una stretta relazione fisica. La fisica del sollevamento pesante cambia radicalmente la tua disposizione spaziale. Gli utensili pesanti all'estremità del braccio (EOAT) combinati con scatole dense spostano il centro di gravità del robot. L'estensione eccessiva di un braccio carico mette a dura prova i motori articolari interni. È necessario mantenere i sollevamenti pesanti più vicini alla base.
Distribuzione di un robusto Il pallettizzatore Cobot da 20 kg offre enormi vantaggi operativi. Gestisce facilmente multi-prelievi pesanti contemporaneamente. Tuttavia è necessario posizionare la base in modo ottimale. Il braccio deve raggiungere comodamente il trasportatore in entrata. Deve raggiungere anche l'angolo più lontano in assoluto del pallet impilato. Posizionare la base troppo indietro causa problemi di portata. Posizionandolo troppo vicino si rischiano collisioni.
L'ottimizzazione del layout richiede una pianificazione geometrica precisa. I pallet CHEP standard misurano 40 x 48 pollici. Raggiungere i bordi esterni di questi pallet richiede spostamenti strategici della base. Devi montare a Cobot in cartone da 20 kg con un angolo calcolato. Questo approccio garantisce una copertura completa senza estendere eccessivamente i limiti congiunti.
Errori comuni di layout da evitare:
Posizionamento del piedistallo perfettamente centrato, che spesso provoca zone morte vicino alla base.
Ignorando lo spessore fisico dell'utensile di presa durante i calcoli della portata.
Mancata considerazione delle dimensioni della scatola sporgenti sullo strato finale del pallet.
Posizionamento del trasportatore di alimentazione troppo in basso, costringendo il braccio a compiere tratti verso il basso scomodi.
Molti acquirenti interpretano erroneamente il termine 'senza recinzione' durante la fase di acquisto. Un sistema senza recinzioni non significa assolutamente un’impronta a distanza zero. Non è possibile posizionare permanentemente gli operatori umani a pochi centimetri dalle apparecchiature in movimento. Gli standard di sicurezza industriale dettano chiari confini spaziali attorno ai macchinari collaborativi.
È necessario comprendere la realtà delle linee guida di sicurezza ISO/TS 15066. Questo standard regola la collaborazione uomo-robot a livello globale. Invece delle recinzioni in acciaio, gli integratori utilizzano scanner di area laser. Questi dispositivi creano confini invisibili e stratificati attorno al pallettizzatore. Classifichiamo questi confini in specifiche zone di velocità dinamica.
Il perimetro esterno funge da zona di allerta. Quando un operatore entra in questa zona gialla, il cobot rallenta notevolmente. Questa velocità controllata previene gravi impatti contundenti. Il perimetro interno funge da Stop Zone. Se un essere umano entra in questa zona rossa, la macchina si ferma completamente. Riprende il funzionamento solo quando la zona si libera.
Queste portate di scanner incidono pesantemente sul tuo spazio reale. È necessario configurarli attentamente. Se si imposta una zona di avviso troppo ampia in un corridoio stretto, il traffico pedonale occasionale la attiverà costantemente. Il passaggio dei carrelli elevatori rallenterà ripetutamente la macchina. La pianificazione dell'impronta deve tenere conto di queste zone invisibili per evitare inutili tempi di fermo macchina.
La valutazione dello spazio disponibile richiede un approccio strutturato e logico. Non puoi fare affidamento su nastri di misurazione e supposizioni di base. I gestori delle strutture dovrebbero seguire tre fasi critiche di valutazione prima di firmare un ordine di acquisto.
Esegui una simulazione di layout 3D: richiedi simulazioni di digital twin o CAD al tuo integratore. Il software modella con precisione i movimenti ampi del robot. Rivela i punti di collisione nascosti prima che arrivi l'attrezzatura. Conferma se il braccio può raggiungere ogni angolo in sicurezza.
Misurazione dei raggi di sterzata di carrelli elevatori e AMR: un robot compatto non apporta alcun valore se l'estrazione fallisce. I carrelli elevatori necessitano di spazio considerevole per far uscire i pallet standard dalla cella. Garantire che lo spazio risparmiato dalla tecnologia collaborativa non venga annullato dalla scarsa manovrabilità del veicolo. Mappa chiaramente i percorsi dei tuoi carrelli elevatori.
Valutare la scalabilità futura: le richieste di produzione raramente diminuiscono. Valuta il tuo layout per la capacità di domani. La tua impronta attuale può accogliere una transizione futura? Il passaggio dalla configurazione a pallet singolo a quella a doppio pallet richiede spazio aggiuntivo. Pianifica subito quell'area di espansione per evitare colli di bottiglia nel layout in seguito.
La reale impronta della pallettizzazione collaborativa si estende ben oltre il supporto del robot. Si tratta di una complessa combinazione di dimensioni dell'hardware, zone di sicurezza dinamiche e accesso al flusso di materiale. La comprensione di queste variabili garantisce un'integrazione di successo senza costose modifiche alla struttura. È necessario considerare lo spazio come una risorsa operativa premium.
Compi i prossimi passi proattivi oggi stesso. Mappa attentamente le dimensioni esatte di fine linea disponibili. Definisci i modelli di traffico e carrelli elevatori di sicurezza previsti. Infine, richiedi una simulazione formale di studio sulla portata da parte dei potenziali fornitori. Questo approccio basato sui dati convalida il tuo ingombro, massimizza lo spazio a disposizione e garantisce un'efficienza di imballaggio ottimale.
R: Sì, poiché non dispongono di recinzioni di sicurezza, molti pallettizzatori cobot compatti possono essere installati in spazi stretti fino a 8-10 piedi di larghezza. Tuttavia, è necessario configurare attentamente le zone dello scanner di sicurezza per evitare inciampi fastidiosi dalle linee adiacenti e dai lavoratori in transito.
R: Dipende molto dall'altezza dello stack richiesta. Se è necessario impilare pallet superiori a 60 pollici, solitamente è necessario un 7° asse verticale (colonna di sollevamento). Ciò mantiene un ingombro orizzontale estremamente compatto fornendo al robot la necessaria portata verticale.
R: Gli operatori possono lavorare direttamente adiacenti al sistema senza barriere fisiche. Tuttavia, il sistema funzionerà a velocità collaborative (più lente) quando gli esseri umani si trovano all’interno delle zone designate per lo scanner di sicurezza. Ciò garantisce il rigoroso rispetto degli standard internazionali di valutazione del rischio.


