
- Tüm
- Ürün Adı
- Ürün Anahtar Kelimesi
- Ürün Modeli
- Ürün Özeti
- Ürün Açıklaması
- Çoklu Alan Arama
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Zamanı: 2026-08-26 Kaynak: Alan


Hat sonu paketleme genellikle herhangi bir modern üretim tesisinde alan açısından en kısıtlı alandır. Dar koridorlar hareketi kısıtlar ve genel üretim ölçeklendirme kapasitenizi ciddi şekilde sınırlandırır. Geleneksel endüstriyel paletleyiciler, büyük güvenlik kafesleri ve yoğun şekilde sabitlenmiş altyapı gerektirir. Bu hantal makineleri, kapsamlı tesis değişiklikleri yapmadan dar yerleşim planlarına kolayca entegre edemezsiniz.
Neyse ki, bir cobot paletleyicinin kapladığı alan, çitsiz çalışması nedeniyle önemli ölçüde daha küçüktür. Ancak gereken zemin alanının tam olarak hesaplanması, robotun fiziksel tabanının ötesine bakmak anlamına gelir. Palet konumlandırmanın, besleme sistemlerinin ve dinamik güvenlik bölgelerinin gerçekçi bir şekilde değerlendirilmesini gerektirir.
Belirli bir çözüme karar vermeden önce tesis yöneticilerinin işbirlikçi otomasyonun gerçek mekansal düzenini tanımlayan fiziksel ve düzenleyici değişkenleri anlamaları gerekir. Bugün tam taban alanı ihtiyaçlarınızı nasıl ölçeceğinizi, optimize edeceğinizi ve planlayacağınızı keşfedeceğiz.
Yerden Tasarruf: Cobot paletleyiciler, kafesli endüstriyel alternatiflerle karşılaştırıldığında genellikle hat sonu taban alanı gereksinimlerini %30 ila %50 oranında azaltır.
Güvenlik Değişkeni: Gerçek ayak izi yalnızca donanım tarafından değil, resmi risk değerlendirmeniz sırasında belirlenen güvenlik tarayıcı bölgeleri (Lidar/radar) tarafından da belirlenir.
Yük ve Erişim Karşılaştırması: kullanmak gibi daha ağır yükler 20 kg'lık kutulu karton cobot , yüksek istifleme sırasında kompakt bir yatay ayak izi sağlamak için genellikle belirli erişim uzaklıkları veya kaldırma kolonları gerektirir.
Modülerlik: Mobil tabanlar, sistemlerin farklı hatlarda yeniden konuşlandırılmasına olanak tanır ve kalıcı ankrajlar olmadan mevcut zemin alanı kullanımını en üst düzeye çıkarır.
Geleneksel endüstriyel paletleme sistemleri ağır kaleler gibi çalışır. Çok büyük miktarda özel zemin alanı talep ediyorlar. Tesis yöneticileri tüm çevrenin çevresine yüksek çelik güvenlik çitleri yerleştirmelidir. Ayrıca palet giriş noktalarını korumak için ışık perdelerine de ihtiyaç duyarlar. Kilitli bakım bölgeleri sistem sınırlarını daha da dışarıya doğru iter. Bu sabit gereksinimler değerli metrekareleri tüketir. İnsan işçileri hızlı hareket eden makinelerden ayırmak için kritik zemin alanını kaybedersiniz.
Modern işbirlikçi sistemler bu mekansal dinamiği tamamen tersine çeviriyor. Cobot Robotlar, harici alan tarayıcılarının yanı sıra dahili güç sınırlama teknolojisini kullanır. Çevrelerini sürekli denetlerler. Beklenmedik bir fiziksel temasla dururlar. Bu, sert çevre koruması ihtiyacını ortadan kaldırır. Bu üniteleri doğrudan aktif yürüyüş yollarının yanına yerleştirebilirsiniz. Operatörler, kilitli ağır kapıları açmadan malzemeleri güvenli bir şekilde yükleyebilir ve boşaltabilir.
Bu ayak izi azaltımını doğrudan operasyonel bir ölçüm olarak değerlendirmeliyiz. Yer tasarrufu, tesis düzeninize anında pratik değer katar. Daha küçük bir makine, maliyetli depo genişletme projelerini geciktirir. Ek üretim hatları için premium gayrimenkulden tasarruf sağlar. Ayrıca, daha önce robotik için fazla sıkışık olduğu düşünülen eski tesisleri otomatikleştirmenize de olanak tanır. Zemin alanının dürüstçe değerlendirilmesi, daha sorunsuz bir dağıtım sürecini garanti eder.
Yalnızca robot koluna bakarak taban alanını ölçemezsiniz. Gerçek mekansal gereksinim dört farklı fiziksel bileşeni içerir. Her öğe sistem düzeninde çok önemli bir rol oynar. İlk planlama aşamasında bunların hepsini hesaba katmalısınız.
Öncelikle robotun kaidesini veya tabanını düşünün. Bu fiziksel montaj standı genellikle yaklaşık bir metrekare büyüklüğündedir. Ancak uzun paletlerin istiflenmesi dikey erişim gerektirir. Yüksekliği ayarlanabilir bir sütunun (7. eksen) eklenmesi dikey yetenekleri artırır. Bu akıllı ekleme, yatay ayak izinin dışarıya doğru genişlemesini önler. Sistemi inanılmaz derecede kompakt tutar.
İkinci olarak palet hazırlama bölgelerinizi ölçmelisiniz. Sürekli çalışma iki aktif palet bölgesi gerektirir. Bir palet dolduğunda robot sorunsuz bir şekilde ikinci palete geçer. Bu durdur ve değiştir yöntemi verimi en üst düzeye çıkarır ancak hazırlama ayak izinizi iki katına çıkarır. Ayrıca, tüm yükleri kaldırmak amacıyla forkliftler veya Otonom Mobil Robotlar (AMR'ler) için açık erişim şeritleri de eklemelisiniz.
Üçüncüsü, besleme konveyörleri malzeme sunumunu belirler. Kutular toplanmalı, doğru şekilde yönlendirilmeli ve toplama bölgesine ulaşmalıdır. Kötü tasarlanmış bir konveyör muazzam zemin alanını boşa harcar. Kavisli konveyörler veya spiral asansörler dar köşelerde yerden tasarruf sağlayabilir.
Son olarak ana kontrolör ve pnömatik kabini hesaba katın. Modern sistemler genellikle bunları doğrudan ana birime entegre eder. Ancak bakım personelinin hâlâ güvenli izin alması gerekiyor. Teknisyenlerin kabin kapılarını tamamen açabilmeleri için yer bırakmalısınız.
Paletleyici Bileşen Boyut Kılavuzu
Sistem Bileşeni |
Ortalama Zemin Alanı Gerekli |
Birincil Mekansal Etki Faktörü |
|---|---|---|
Robot Kaidesi/Tabanı |
0,8mx 0,8m ila 1,2mx 1,2m |
Kaldırma kolonu entegrasyonu (7. eksen varlığı) |
Palet Hazırlama Bölgeleri |
1,2mx 1,2m (Palet Başına) |
Tek ve ikili sürekli çalışma tasarımı |
Besleme Konveyör Bölgesi |
2,0 m ila 4,0 m uzunluk |
Kutu biriktirme ve yönlendirme ihtiyaçları |
Forkliftler için Gümrükleme |
3,0 m ila 4,0 m minimum koridor |
Çıkarma aracının dönüş yarıçapı |
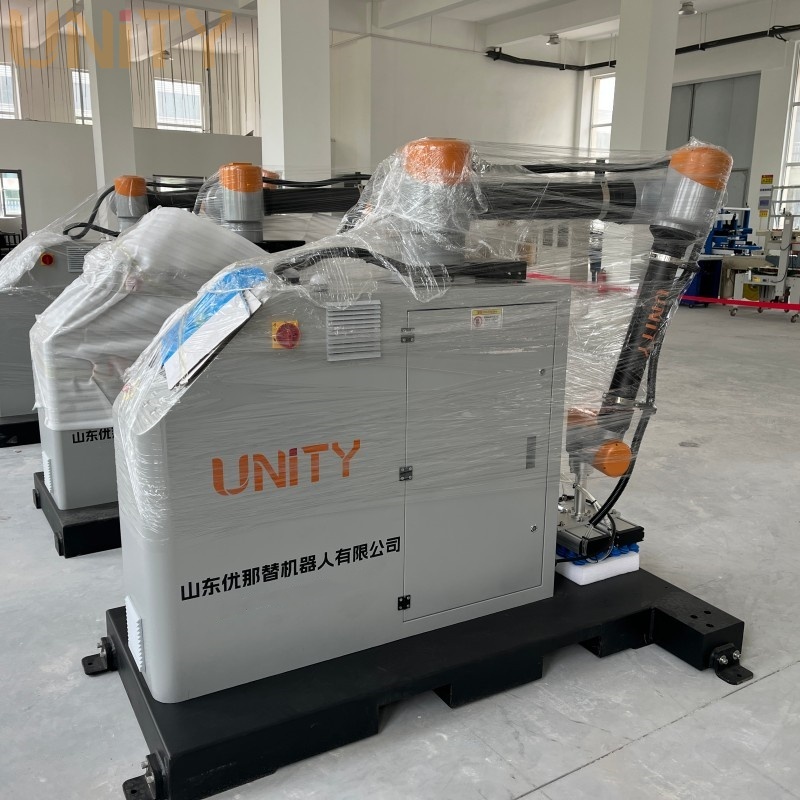
Erişim ve yük kapasitesi arasında sıkı bir fiziksel ilişki vardır. Ağır kaldırmanın fiziği mekansal düzeninizi önemli ölçüde değiştirir. Yoğun kutularla birleştirilen ağır kol sonu takımları (EOAT), robotun ağırlık merkezini kaydırır. Yüklü bir kolun aşırı uzatılması iç eklem motorlarını zorlar. Ağır kaldırıcıları tabana yakın tutmalısınız.
Sağlam bir dağıtım 20KG Cobot Paletleyici büyük operasyonel avantajlar sunuyor. Ağır çoklu toplama işlemlerini aynı anda kolayca halleder. Ancak tabanı en iyi şekilde konumlandırmanız gerekir. Kol gelen konveyöre rahatça ulaşmalıdır. Ayrıca istiflenmiş paletin en uzak köşesine de ulaşmalıdır. Tabanın çok geriye yerleştirilmesi erişim hatalarına neden olur. Çok yakına yerleştirilmesi çarpışma riskini doğurur.
Yerleşim optimizasyonu hassas geometrik planlama gerektirir. Standart CHEP paletleri 40 x 48 inç ölçülerindedir. Bu paletlerin dış kenarlarına ulaşmak stratejik taban uzaklıkları gerektirir. Bir montaj yapmalısınız 20KG Kutu Karton Cobot . Hesaplanmış bir açıyla Bu yaklaşım, bağlantı sınırlarını aşırı genişletmeden tam kapsama sağlar.
Kaçınılması Gereken Genel Düzen Hataları:
Kaideyi mükemmel bir şekilde ortalayarak yerleştirmek çoğu zaman tabanın yakınında ölü bölgelere neden olur.
Uzanma hesaplamaları sırasında kavrama takımının fiziksel kalınlığının göz ardı edilmesi.
Son palet katmanında sarkan kutu boyutlarının hesaba katılmaması.
Besleme konveyörünün çok alçakta konumlandırılması, kolun aşağı doğru garip bir şekilde gerilmesine neden oluyor.
Birçok alıcı, satın alma aşamasında 'çitsiz' terimini yanlış yorumluyor. Çitsiz bir sistem kesinlikle sıfır boşluk alanı anlamına gelmez. İnsan operatörlerini hareketli ekipmanlardan kalıcı olarak birkaç santim uzağa yerleştiremezsiniz. Endüstriyel güvenlik standartları, işbirlikçi makinelerin etrafında net mekansal sınırlar belirler.
ISO/TS 15066 güvenlik yönergelerinin gerçeklerini anlamalısınız. Bu standart, dünya çapında insan-robot işbirliğini yönetir. Entegratörler çelik çitler yerine lazer alan tarayıcılarını kullanıyor. Bu cihazlar paletleyicinizin çevresinde görünmez, katmanlı sınırlar oluşturur. Bu sınırları belirli dinamik hız bölgelerine ayırıyoruz.
Dış çevre, Uyarı Bölgesi görevi görür. Bir operatör bu sarı bölgeye adım attığında cobot önemli ölçüde yavaşlar. Bu kontrollü hız, şiddetli künt kuvvet darbelerini önler. İç çevre, Durdurma Bölgesi görevi görür. Bu kırmızı bölgeye bir insan adım atarsa makine tamamen durur. Yalnızca bölge temizlendiğinde çalışmaya devam eder.
Bu tarayıcı aralıkları gerçek taban alanınızı büyük ölçüde etkiler. Bunları dikkatli bir şekilde yapılandırmanız gerekir. Dar bir koridorda uyarı bölgesini çok geniş ayarlarsanız, sıradan yaya trafiği sürekli olarak uyarıyı tetikleyecektir. Forkliftlerin geçmesi makinenizi sürekli olarak yavaşlatacaktır. Gereksiz makine aksama sürelerini önlemek için ayak izi planlamanızda bu görünmez bölgeler hesaba katılmalıdır.
Mevcut taban alanınızı değerlendirmek, yapılandırılmış ve mantıksal bir yaklaşım gerektirir. Temel ölçüm bantlarına ve tahminlere güvenemezsiniz. Tesis yöneticileri bir satın alma siparişini imzalamadan önce üç kritik değerlendirme adımını izlemelidir.
3D Yerleşim Simülasyonu Gerçekleştirin: Entegratörünüzden dijital ikiz veya CAD simülasyonları talep edin. Yazılım, robotun süpürme hareketlerini hassas bir şekilde modeller. Ekipman gelmeden önce gizli çarpışma noktalarını ortaya çıkarır. Kolun her köşeye güvenli bir şekilde ulaşıp ulaşmadığını teyit eder.
Forklift ve AMR Dönüş Yarıçapını Ölçün: Kompakt bir robot, çıkarma işleminin başarısız olması durumunda hiçbir değer sağlamaz. Forkliftlerin standart paletleri hücreden dışarı sallamak için önemli bir alana ihtiyacı vardır. İşbirlikçi teknolojiyle tasarruf edilen alanın, aracın manevra kabiliyetinin zayıf olması nedeniyle boşa çıkmadığından emin olun. Forklift yollarınızı net bir şekilde haritalandırın.
Gelecekteki Ölçeklenebilirliği Değerlendirin: Üretim talepleri nadiren azalır. Düzeninizi yarının kapasitesine göre değerlendirin. Mevcut ayak iziniz gelecekteki bir geçişe uyum sağlayabilir mi? Tek paletli konfigürasyonlardan çift paletli konfigürasyonlara yükseltme ekstra alan gerektirir. Daha sonra düzen darboğazlarından kaçınmak için bu genişletme alanını şimdi planlayın.
Gerçek işbirliğine dayalı paletleme ayak izi robot standının çok ötesine uzanır. Donanım boyutlarının, dinamik güvenlik bölgelerinin ve malzeme akışı erişiminin karmaşık bir karışımıdır. Bu değişkenleri anlamak, maliyetli tesis değişiklikleri olmadan başarılı bir entegrasyon sağlar. Zemin alanını birinci sınıf bir operasyonel varlık olarak ele almalısınız.
Bugün proaktif sonraki adımları atın. Mevcut hat sonu boyutlarınızın tam olarak haritasını dikkatlice çıkarın. Beklenen güvenlik trafiğini ve forklift modellerinizi tanımlayın. Son olarak potansiyel satıcılardan resmi bir erişim çalışması simülasyonu talep edin. Bu veriye dayalı yaklaşım, ayak izinizi doğrular, taban alanınızı maksimuma çıkarır ve optimum paketleme verimliliğini garanti eder.
C: Evet, güvenlik çitleri bulunmadığından birçok kompakt cobot paletleyici 8-10 feet genişliğindeki dar alanlara kurulabilir. Ancak, bitişik hatlardan ve geçen çalışanlardan kaynaklanan rahatsız edici tetiklemeleri önlemek için güvenlik tarayıcı bölgelerini dikkatli bir şekilde yapılandırmanız gerekir.
C: Bu büyük ölçüde gerekli yığın yüksekliğinize bağlıdır. Paletleri 60 inçten fazla istiflemeniz gerekiyorsa genellikle dikey bir 7. eksen (kaldırma kolonu) gerekir. Bu, robota gerekli dikey erişimi sağlarken son derece kompakt bir yatay ayak izini korur.
C: Operatörler fiziksel engeller olmaksızın doğrudan sistemin bitişiğinde çalışabilirler. Ancak insanlar belirlenen güvenlik tarayıcı bölgeleri içindeyken sistem işbirliğine dayalı (daha yavaş) hızlarda çalışacaktır. Bu, uluslararası risk değerlendirme standartlarına sıkı uyum sağlar.


