
- الجميع
- اسم المنتج
- الكلمة الرئيسية للمنتج
- نموذج المنتج
- ملخص المنتج
- وصف المنتج
- بحث متعدد المجالات
المشاهدات: 0 المؤلف: محرر الموقع وقت النشر: 2026-08-26 الأصل: موقع


غالبًا ما تكون عملية التغليف في نهاية الخط هي المنطقة الأكثر تقييدًا للمساحة في أي منشأة تصنيع حديثة. تعمل الممرات الضيقة على تقييد الحركة وتحد بشدة من قدرة توسيع الإنتاج الإجمالية لديك. تتطلب المنصات الصناعية التقليدية أقفاص أمان ضخمة وبنية تحتية ثابتة بشكل كبير. لا يمكنك دمج هذه الآلات الضخمة بسهولة في تصميمات ضيقة دون إجراء تعديلات واسعة النطاق على المنشأة.
لحسن الحظ، أ تعد مساحة منصة النقل Cobot أصغر بكثير نظرًا لعملها بدون سياج. ومع ذلك، فإن حساب المساحة الأرضية المطلوبة بالضبط يعني النظر إلى ما هو أبعد من القاعدة المادية للروبوت. ويتطلب الأمر تقييمًا واقعيًا لتحديد موضع المنصات وأنظمة التغذية ومناطق الأمان الديناميكية.
قبل الالتزام بحل محدد، يجب على مديري المرافق فهم المتغيرات المادية والتنظيمية التي تحدد التخطيط المكاني الحقيقي للأتمتة التعاونية. سنستكشف كيفية قياس احتياجات المساحة الأرضية الخاصة بك وتحسينها والتخطيط لها اليوم.
توفير المساحة: تعمل منصات النقل Cobot عادةً على تقليل متطلبات المساحة الأرضية في نهاية الخط بنسبة 30% إلى 50% مقارنة بالبدائل الصناعية المحبوسة.
متغير الأمان: لا يتم تحديد البصمة الفعلية من خلال الأجهزة فحسب، بل من خلال مناطق الماسح الضوئي للسلامة (ليدار/رادار) التي يتم تحديدها أثناء تقييم المخاطر الرسمي.
الحمولة مقابل الوصول: غالبًا ما تتطلب الحمولات الأثقل، مثل استخدام كوبوت كرتوني بوزن 20 كجم ، إزاحات وصول محددة أو أعمدة رفع للحفاظ على مساحة أفقية مدمجة أثناء التكديس عاليًا.
النمطية: تسمح القواعد المتنقلة بإعادة نشر الأنظمة عبر خطوط مختلفة، مما يزيد من الاستفادة من المساحة الأرضية الحالية دون الحاجة إلى مثبتات دائمة.
تعمل أنظمة المنصات الصناعية التقليدية مثل القلاع الثقيلة. إنهم يطالبون بكميات هائلة من المساحة الأرضية المخصصة. يجب على مديري المنشأة تركيب سياج أمان فولاذي عالي حول المحيط بأكمله. كما أنها تتطلب ستائر خفيفة لحماية نقاط دخول البليت. تعمل مناطق الصيانة المغلقة على دفع حدود النظام إلى الخارج بشكل أكبر. تلتهم هذه المتطلبات الثابتة لقطات مربعة قيمة. إنك تفقد مساحة أرضية حرجة ببساطة لفصل العمال البشريين عن الآلات سريعة الحركة.
الأنظمة التعاونية الحديثة تقلب هذه الديناميكية المكانية بالكامل. تستخدم Cobot Robots تقنية الحد من القوة الداخلية إلى جانب الماسحات الضوئية للمنطقة الخارجية. يراقبون محيطهم باستمرار. يتوقفون عند اتصال جسدي غير متوقع. وهذا يلغي الحاجة إلى حراسة محيطية قوية. يمكنك وضع هذه الوحدات مباشرة بجوار الممرات النشطة. يمكن للمشغلين تحميل المواد وتفريغها بأمان دون فتح الأبواب المتشابكة الثقيلة.
يجب علينا تقييم هذا الانخفاض في البصمة كمقياس تشغيلي مباشر. يوفر توفير المساحة قيمة عملية فورية لتخطيط منشأتك. آلة أصغر تؤخر مشاريع توسيع المستودعات المكلفة. إنه يحرر العقارات المتميزة لخطوط إنتاج إضافية. كما يسمح لك أيضًا بأتمتة المرافق القديمة التي كانت تعتبر في السابق ضيقة جدًا بالنسبة للروبوتات. يضمن تقييم المساحة الأرضية بأمانة عملية نشر أكثر سلاسة.
لا يمكنك قياس مساحة الأرضية من خلال النظر إلى ذراع الروبوت وحده. يتضمن المتطلبات المكانية الحقيقية أربعة مكونات مادية متميزة. يلعب كل عنصر دورًا حاسمًا في تخطيط النظام. يجب عليك حساب كل منهم خلال مرحلة التخطيط الأولي الخاص بك.
أولاً، فكر في قاعدة أو قاعدة الروبوت. يبلغ حجم حامل التثبيت الفعلي هذا عادةً حوالي متر مربع واحد. ومع ذلك، فإن تكديس المنصات الطويلة يتطلب الوصول الرأسي. تؤدي إضافة عمود قابل لضبط الارتفاع (المحور السابع) إلى زيادة الإمكانات الرأسية. تمنع هذه الإضافة الذكية البصمة الأفقية من التوسع إلى الخارج. فهو يحافظ على النظام مضغوطًا بشكل لا يصدق.
ثانيًا، يجب عليك قياس مناطق التدريج الخاصة بمنصة التحميل. يتطلب التشغيل المستمر منطقتين نشطتين لمنصة التحميل. عندما تكون إحدى المنصات ممتلئة، يتحرك الروبوت بسلاسة إلى الثانية. تعمل طريقة الإيقاف والتبديل هذه على زيادة الإنتاجية إلى أقصى حد ولكنها تضاعف من البصمة المرحلية. يجب عليك أيضًا تضمين ممرات وصول واضحة للرافعات الشوكية أو الروبوتات المتنقلة المستقلة (AMRs) لاستخراج الأحمال الكاملة.
ثالثًا، تملي ناقلات التغذية عرض المواد. يجب أن تتراكم الصناديق، وتتجه بشكل صحيح، وتصل إلى منطقة الانتقاء. يهدر الناقل ذو التصميم السيئ مساحة أرضية هائلة. يمكن للناقلات المنحنية أو المصاعد الحلزونية توفير المساحة في الزوايا الضيقة.
وأخيرا، حساب وحدة التحكم الرئيسية وخزانة علم الخصائص الهوائية. غالبًا ما تقوم الأنظمة الحديثة بدمج هذه العناصر مباشرة في الوحدة الأساسية. ومع ذلك، لا يزال موظفو الصيانة بحاجة إلى تصريح آمن. يجب عليك ترك مساحة للفنيين لفتح أبواب الخزانة بالكامل.
دليل أبعاد مكونات منصة التحميل
مكون النظام |
متوسط المساحة الأرضية المطلوبة |
عامل التأثير المكاني الأساسي |
|---|---|---|
قاعدة/قاعدة الروبوت |
0.8 م × 0.8 م إلى 1.2 م × 1.2 م |
تكامل عمود الرفع (وجود المحور السابع) |
مناطق التدريج البليت |
1.2 م × 1.2 م (لكل منصة) |
تصميم التشغيل المستمر الفردي مقابل المزدوج |
منطقة ناقل التغذية |
2.0 م إلى 4.0 م في الطول |
تراكم الصندوق واحتياجات التوجيه |
التخليص للرافعات الشوكية |
3.0 م إلى 4.0 م الحد الأدنى للممر |
نصف قطر الدوران لمركبة الاستخراج |
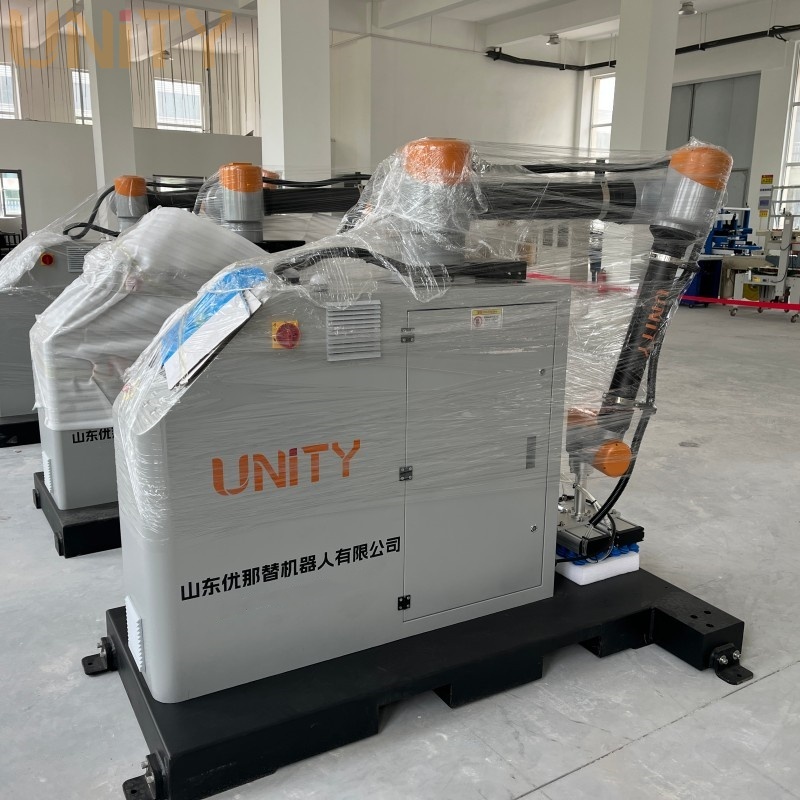
تشترك سعة الوصول والحمولة في علاقة مادية صارمة. تعمل فيزياء رفع الأثقال على تغيير تخطيطك المكاني بشكل كبير. تعمل أدوات نهاية الذراع الثقيلة (EOAT) جنبًا إلى جنب مع الصناديق الكثيفة على تغيير مركز ثقل الروبوت. يؤدي الإفراط في تمديد الذراع المحملة إلى إجهاد المحركات المشتركة الداخلية. يجب عليك إبقاء المصاعد الثقيلة أقرب إلى القاعدة.
نشر قوية يوفر جهاز Cobot Palletizer سعة 20 كجم فوائد تشغيلية هائلة. يتعامل بسهولة مع اللقطات المتعددة الثقيلة في وقت واحد. ومع ذلك، يجب عليك وضع القاعدة على النحو الأمثل. يجب أن يصل الذراع بشكل مريح إلى الناقل القادم. ويجب أيضًا أن يصل إلى الزاوية الأبعد تمامًا من منصة التحميل المكدسة. يؤدي وضع القاعدة بعيدًا جدًا إلى الخلف إلى فشل الوصول. وضعه على مسافة قريبة جدًا قد يؤدي إلى حدوث تصادمات.
يتطلب تحسين التخطيط تخطيطًا هندسيًا دقيقًا. يبلغ قياس منصات CHEP القياسية 40 × 48 بوصة. يتطلب الوصول إلى الحواف الخارجية لهذه المنصات إزاحة قاعدة استراتيجية. يجب عليك تركيب أ 20 كجم علبة كرتون كوبوت بزاوية محسوبة. يضمن هذا النهج التغطية الكاملة دون الإفراط في توسيع الحدود المشتركة.
أخطاء التخطيط الشائعة التي يجب تجنبها:
وضع القاعدة في المنتصف بشكل مثالي، مما يؤدي غالبًا إلى ظهور مناطق ميتة بالقرب من القاعدة.
تجاهل السُمك المادي لأداة الإمساك أثناء حسابات الوصول.
الفشل في حساب أبعاد الصندوق المتدلية على طبقة البليت النهائية.
وضع ناقل التغذية على مستوى منخفض للغاية، مما يجبر الذراع على التمدد نحو الأسفل بطريقة غير ملائمة.
العديد من المشترين يسيئون تفسير مصطلح 'بلا سياج' أثناء مرحلة الشراء. إن النظام الخالي من السياج لا يعني على الإطلاق وجود مسافة خالية من الخلوص. لا يمكنك وضع المشغلين البشريين على بعد بوصات من المعدات المتحركة بشكل دائم. تملي معايير السلامة الصناعية حدودًا مكانية واضحة حول الآلات التعاونية.
يجب أن تفهم حقائق إرشادات السلامة ISO/TS 15066. يحكم هذا المعيار التعاون بين الإنسان والروبوت على مستوى العالم. بدلاً من الأسوار الفولاذية، يستخدم القائمون على التكامل الماسحات الضوئية لمنطقة الليزر. تقوم هذه الأجهزة بإنشاء حدود غير مرئية ومتدرجة حول منصة التحميل الخاصة بك. نقوم بتصنيف هذه الحدود إلى مناطق سرعة ديناميكية محددة.
يعمل المحيط الخارجي كمنطقة تحذير. عندما يدخل المشغل إلى هذه المنطقة الصفراء، يتباطأ الروبوت بشكل ملحوظ. تمنع هذه السرعة التي يتم التحكم فيها تأثيرات القوة الحادة الشديدة. يعمل المحيط الداخلي بمثابة منطقة التوقف. إذا دخل الإنسان إلى هذه المنطقة الحمراء، تتوقف الآلة تمامًا. يستأنف العمل فقط عندما يتم مسح المنطقة.
تؤثر نطاقات الماسح الضوئي هذه بشكل كبير على مساحة الأرضية الحقيقية لديك. يجب عليك تكوينها بعناية. إذا قمت بتعيين منطقة التحذير على نطاق واسع جدًا في ممر ضيق، فإن حركة السير غير الرسمية ستؤدي إلى تفعيلها باستمرار. سيؤدي مرور الرافعات الشوكية إلى إبطاء أداء جهازك بشكل متكرر. يجب أن يأخذ تخطيط البصمة في الاعتبار هذه المناطق غير المرئية لمنع توقف الماكينة عن العمل بشكل غير ضروري.
يتطلب تقييم المساحة الأرضية المتاحة لديك اتباع نهج منظم ومنطقي. لا يمكنك الاعتماد على أشرطة القياس الأساسية والتخمين. يجب على مديري المرافق اتباع ثلاث خطوات تقييم مهمة قبل التوقيع على أمر الشراء.
قم بإجراء محاكاة تخطيط ثلاثية الأبعاد: اطلب محاكاة التوأم الرقمي أو محاكاة CAD من المُدمِج الخاص بك. يقوم البرنامج بتصميم حركات الروبوت الكاسحة بدقة. يكشف عن نقاط الاصطدام المخفية قبل وصول المعدات. إنه يؤكد ما إذا كان الذراع يمكنه الوصول إلى كل زاوية بأمان.
قياس الرافعة الشوكية ونصف قطر الدوران AMR: لا يجلب الروبوت المدمج أي قيمة إذا فشل الاستخراج. تحتاج الرافعات الشوكية إلى مساحة كبيرة لتأرجح المنصات القياسية خارج الخلية. تأكد من أن المساحة التي توفرها التكنولوجيا التعاونية لا يتم إبطالها بسبب ضعف القدرة على المناورة بالمركبة. قم بتخطيط مسارات الرافعة الشوكية الخاصة بك بوضوح.
تقييم قابلية التوسع في المستقبل: نادراً ما تنخفض متطلبات الإنتاج. تقييم التصميم الخاص بك لقدرة الغد. هل يمكن أن تستوعب بصمتك الحالية عملية انتقالية مستقبلية؟ تتطلب الترقية من التكوينات الفردية إلى التكوينات ثنائية المنصات مساحة إضافية. خطط لمنطقة التوسعة هذه الآن لتجنب اختناقات التخطيط لاحقًا.
تمتد البصمة التعاونية الحقيقية لمنصات التحميل إلى ما هو أبعد من منصة الروبوت. إنه مزيج معقد من أبعاد الأجهزة ومناطق الأمان الديناميكية والوصول إلى تدفق المواد. إن فهم هذه المتغيرات يضمن التكامل الناجح دون إجراء تعديلات مكلفة على المنشأة. يجب عليك التعامل مع المساحة الأرضية كأصل تشغيلي متميز.
اتخذ الخطوات التالية الاستباقية اليوم. قم بتخطيط أبعاد نهاية السطر المتاحة بدقة بعناية. حدد حركة السلامة المتوقعة وأنماط الرافعة الشوكية. وأخيرًا، اطلب محاكاة رسمية لدراسة الوصول من البائعين المحتملين. يتحقق هذا النهج المبني على البيانات من صحة بصمتك، ويزيد من مساحة الأرضية لديك، ويضمن كفاءة التعبئة المثلى.
ج: نعم، نظرًا لافتقارها إلى سياج أمان، يمكن تركيب العديد من منصات التحميل الصغيرة في مساحات ضيقة يصل عرضها إلى 8-10 أقدام. ومع ذلك، يجب عليك تكوين مناطق فحص الأمان بعناية لتجنب التعثر المزعج من الخطوط المجاورة والعمال المارة.
ج: يعتمد ذلك بشكل كبير على ارتفاع المكدس المطلوب. إذا كنت بحاجة إلى تكديس المنصات التي يزيد ارتفاعها عن 60 بوصة، فعادةً ما يكون المحور السابع العمودي (عمود الرفع) مطلوبًا. يحافظ هذا على بصمة أفقية مضغوطة للغاية مع منح الروبوت الوصول الرأسي اللازم.
ج: يمكن للمشغلين العمل بجوار النظام مباشرةً دون عوائق مادية. ومع ذلك، سيعمل النظام بسرعات تعاونية (أبطأ) عندما يكون البشر داخل مناطق الماسح الضوئي الآمنة المحددة. وهذا يضمن الامتثال الصارم للمعايير الدولية لتقييم المخاطر.


