
- Alle
- Productnaam
- Producttrefwoord
- Productmodel
- Productoverzicht
- Productbeschrijving
- Zoeken in meerdere velden
Bekeken: 0 Auteur: Site-editor Publicatietijd: 26-08-2026 Herkomst: Locatie


End-of-line-verpakkingen zijn vaak de ruimte met de meeste ruimtegebrek in elke moderne productiefaciliteit. Strakke gangpaden beperken de bewegingsvrijheid en beperken uw totale productiecapaciteit ernstig. Traditionele industriële palletiseermachines vereisen enorme veiligheidskooien en een zwaar vaste infrastructuur. U kunt deze omvangrijke machines niet eenvoudig in een krappe lay-out integreren zonder uitgebreide aanpassingen aan de faciliteiten.
Gelukkig is een De voetafdruk van de cobot-palletiseerder is aanzienlijk kleiner vanwege de hekloze werking. Het berekenen van het exacte benodigde vloeroppervlak betekent echter dat er verder moet worden gekeken dan alleen de fysieke basis van de robot. Het vereist een realistische beoordeling van de palletpositionering, invoersystemen en dynamische veiligheidszones.
Voordat ze zich aan een specifieke oplossing wagen, moeten facility managers inzicht krijgen in de fysieke en regelgevende variabelen die de werkelijke ruimtelijke indeling van collaboratieve automatisering bepalen. We zullen vandaag onderzoeken hoe u uw exacte vloeroppervlakbehoeften kunt meten, optimaliseren en plannen.
Ruimtebesparing: Cobot-palletiseermachines verminderen de benodigde vloerruimte aan het einde van de productielijn doorgaans met 30% tot 50% in vergelijking met industriële alternatieven in kooien.
De veiligheidsvariabele: De werkelijke voetafdruk wordt niet alleen bepaald door de hardware, maar ook door veiligheidsscannerzones (Lidar/radar) die zijn bepaald tijdens uw formele risicobeoordeling.
Laadvermogen versus bereik: Zwaardere ladingen, zoals het gebruik van een cobot van 20 kg in een kartonnen doos , vereisen vaak specifieke reikwijdte-offsets of hefkolommen om een compacte horizontale voetafdruk te behouden bij hoog stapelen.
Modulariteit: Mobiele basissen maken het mogelijk dat systemen over verschillende lijnen heen worden ingezet, waardoor het bestaande vloeroppervlak wordt gemaximaliseerd zonder permanente verankeringen.
Traditionele industriële palletiseersystemen werken als zware forten. Ze vereisen enorme hoeveelheden speciaal vloeroppervlak. Facilitair managers moeten rondom de gehele perimeter hoge stalen veiligheidshekken plaatsen. Ze hebben ook lichtgordijnen nodig om de invoerpunten van pallets te bewaken. Vergrendelde onderhoudszones verleggen de systeemgrenzen nog verder naar buiten. Deze vaste eisen verslinden waardevolle vierkante meters. Je verliest kritieke vloeroppervlakte simpelweg door menselijke werknemers te scheiden van snel bewegende machines.
Moderne samenwerkingssystemen keren deze ruimtelijke dynamiek volledig om. Cobotrobots maken gebruik van interne krachtbeperkende technologie naast scanners voor externe gebieden. Ze houden hun omgeving voortdurend in de gaten. Ze stoppen bij onverwacht fysiek contact. Dit elimineert de noodzaak voor harde perimeterbewaking. U kunt deze units direct naast actieve looppaden plaatsen. Operators kunnen materialen veilig laden en lossen zonder zware, vergrendelde deuren te openen.
We moeten deze voetafdrukreductie evalueren als een directe operationele maatstaf. Ruimtebesparing levert onmiddellijke praktische waarde op voor de indeling van uw faciliteit. Een kleinere machine vertraagt kostbare magazijnuitbreidingsprojecten. Het maakt premium vastgoed vrij voor extra productielijnen. Het stelt u ook in staat oudere faciliteiten te automatiseren die voorheen te krap werden geacht voor robotica. Een eerlijke evaluatie van het vloeroppervlak garandeert een soepeler implementatieproces.
Je kunt het vloeroppervlak niet meten door alleen naar de robotarm te kijken. De echte ruimtelijke vereiste omvat vier verschillende fysieke componenten. Elk element speelt een cruciale rol in de systeemindeling. Tijdens uw eerste planningsfase moet u met al deze zaken rekening houden.
Overweeg eerst het robotvoetstuk of de basis. Deze fysieke montagestandaard meet meestal ongeveer een vierkante meter. Het stapelen van hoge pallets vereist echter een verticaal bereik. Het toevoegen van een in hoogte verstelbare kolom (een 7e as) vergroot de verticale mogelijkheden. Deze slimme toevoeging voorkomt dat de horizontale voetafdruk zich naar buiten uitbreidt. Het houdt het systeem ongelooflijk compact.
Ten tweede moet u uw palletopslagzones meten. Voor continu gebruik zijn twee actieve palletzones vereist. Wanneer de ene pallet vol is, beweegt de robot naadloos naar de tweede. Deze stop-and-swap-methode maximaliseert de doorvoer, maar verdubbelt uw staging-voetafdruk. U moet ook vrije toegangswegen voorzien voor vorkheftrucks of autonome mobiele robots (AMR's) om volledige ladingen te kunnen uitladen.
Ten derde dicteren invoertransporteurs de materiaalpresentatie. Dozen moeten zich ophopen, correct oriënteren en de verzamelzone bereiken. Een slecht ontworpen transportband verspilt enorm veel vloeroppervlak. Gebogen transportbanden of spiraalliften kunnen ruimte besparen in krappe hoeken.
Houd ten slotte rekening met de hoofdcontroller en de pneumatiekkast. Moderne systemen integreren deze vaak rechtstreeks in de basiseenheid. Onderhoudspersoneel heeft echter nog steeds een veilige toegang nodig. U moet ruimte laten zodat technici de kastdeuren volledig kunnen openen.
Afmetingengids voor palletiseermachines
Systeemcomponent |
Gemiddeld vereiste vloeroppervlak |
Primaire ruimtelijke impactfactor |
|---|---|---|
Robotvoetstuk/basis |
0,8 mx 0,8 m tot 1,2 mx 1,2 m |
Integratie van hefkolommen (aanwezigheid 7e as) |
Palletstagingzones |
1,2 mx 1,2 m (per pallet) |
Ontwerp met enkele of dubbele continue werking |
Invoertransportzone |
2,0 m tot 4,0 m lang |
Boxaccumulatie en oriëntatiebehoeften |
Opruiming voor heftrucks |
Minimum gangpad van 3,0 m tot 4,0 m |
Draaicirkel van het extractievoertuig |
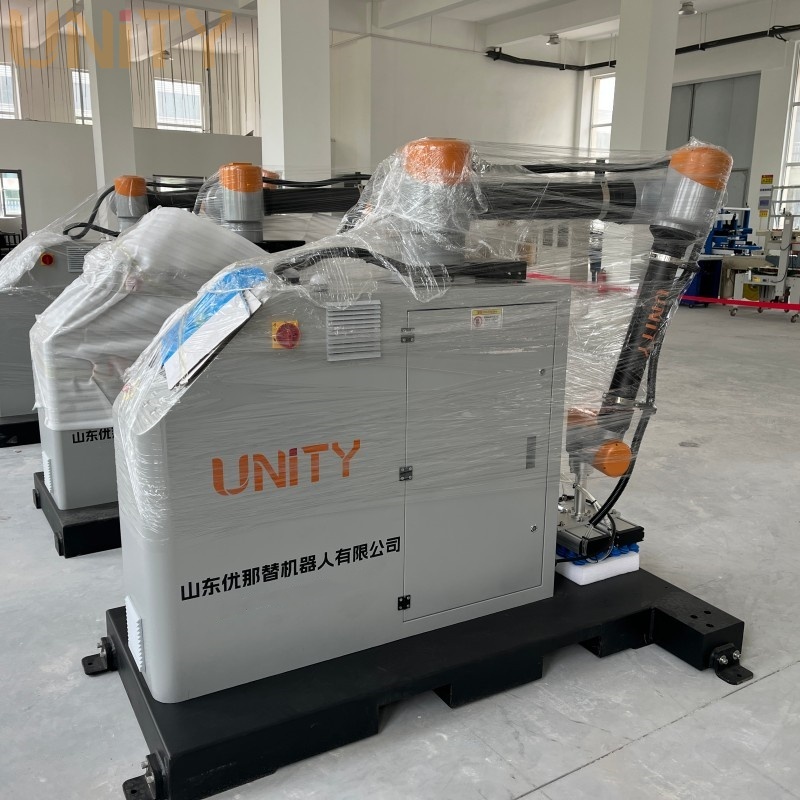
Bereik en laadvermogen hebben een strikt fysieke relatie. De fysica van zwaar tillen verandert uw ruimtelijke indeling dramatisch. Zware end-of-arm tooling (EOAT) in combinatie met dichte dozen verschuift het zwaartepunt van de robot. Het overstrekken van een belaste arm belast de interne gewrichtsmotoren. Je moet zware liften dichter bij de basis houden.
Het inzetten van een robuust 20KG Cobot Palletizer biedt enorme operationele voordelen. Hij kan gemakkelijk zware multi-picks tegelijk verwerken. U moet de basis echter optimaal positioneren. De arm moet de binnenkomende transporteur comfortabel kunnen bereiken. Het moet ook de absoluut verste hoek van de gestapelde pallet bereiken. Het te ver naar achteren plaatsen van de basis veroorzaakt reikfouten. Als u het te dichtbij plaatst, riskeert u botsingen.
Optimalisatie van de lay-out vereist een nauwkeurige geometrische planning. Standaard CHEP-pallets zijn 40 bij 48 inch. Het bereiken van de buitenranden van deze pallets vereist strategische basisverschuivingen. Je moet een monteren Cobot van 20 kg in doos in een berekende hoek. Deze aanpak garandeert volledige dekking zonder de gewrichtslimieten te ver uit te breiden.
Veel voorkomende lay-outfouten die u moet vermijden:
Het perfect gecentreerd plaatsen van de sokkel, waardoor er vaak dode zones nabij de basis ontstaan.
Negeren van de fysieke dikte van het grijpgereedschap tijdens reikwijdteberekeningen.
Er wordt geen rekening gehouden met de afmetingen van overhangende dozen op de laatste palletlaag.
Het te laag positioneren van de invoerband, waardoor de arm in lastige neerwaartse strekkingen wordt gedwongen.
Veel kopers interpreteren de term 'hekloos' tijdens de aankoopfase verkeerd. Een hekloos systeem betekent absoluut geen ‘zero-clearance footprint’. U kunt menselijke operators niet permanent op enkele centimeters afstand van bewegende apparatuur plaatsen. Industriële veiligheidsnormen dicteren duidelijke ruimtelijke grenzen rond collaboratieve machines.
U moet de realiteit van de ISO/TS 15066-veiligheidsrichtlijnen begrijpen. Deze standaard regelt de samenwerking tussen mens en robot wereldwijd. In plaats van stalen hekken gebruiken integrators lasergebiedscanners. Deze apparaten creëren onzichtbare, gelaagde grenzen rond uw palletiseermachine. Deze grenzen categoriseren we in specifieke dynamische snelheidszones.
De buitenomtrek fungeert als waarschuwingszone. Wanneer een operator in deze gele zone stapt, vertraagt de cobot aanzienlijk. Deze gecontroleerde snelheid voorkomt ernstige botsingen met stompe kracht. De binnenomtrek fungeert als stopzone. Als een mens deze rode zone betreedt, stopt de machine volledig. De werking wordt pas hervat als de zone weer vrij is.
Deze scannerbereiken hebben een grote invloed op uw werkelijke vloeroppervlak. U moet ze zorgvuldig configureren. Als u de waarschuwingszone in een krap gangpad te breed instelt, zal toevallig voetverkeer deze voortdurend activeren. Het passeren van vorkheftrucks zal uw machine herhaaldelijk vertragen. In uw footprintplanning moet rekening worden gehouden met deze onzichtbare zones om onnodige machinestilstand te voorkomen.
Het evalueren van uw beschikbare vloeroppervlak vereist een gestructureerde, logische aanpak. U kunt niet vertrouwen op eenvoudige meetlinten en giswerk. Facilitair managers moeten drie cruciale evaluatiestappen volgen voordat ze een inkooporder ondertekenen.
Voer een 3D-lay-outsimulatie uit: vraag digital twin- of CAD-simulaties van uw integrator. Software modelleert nauwkeurig de veegbewegingen van de robot. Het onthult verborgen botsingspunten voordat apparatuur arriveert. Het bevestigt of de arm veilig elke hoek kan bereiken.
Vorkheftruck- en AMR-draairadii meten: een compacte robot heeft geen waarde als de extractie mislukt. Heftrucks hebben veel ruimte nodig om standaardpallets uit de cel te zwaaien. Zorg ervoor dat de ruimte die wordt bespaard door collaboratieve technologie niet teniet wordt gedaan door een slechte manoeuvreerbaarheid van het voertuig. Breng uw heftruckpaden duidelijk in kaart.
Evalueer toekomstige schaalbaarheid: De productie-eisen nemen zelden af. Evalueer uw lay-out voor de capaciteit van morgen. Is uw huidige voetafdruk geschikt voor een toekomstige transitie? Het upgraden van configuraties met één naar twee pallets vereist extra ruimte. Plan dat uitbreidingsgebied nu om knelpunten in de indeling later te voorkomen.
De daadwerkelijke samenwerking op het gebied van palletiseren reikt veel verder dan de robotstandaard. Het is een complexe mix van hardwaredimensies, dynamische veiligheidszones en toegang tot materiaalstromen. Het begrijpen van deze variabelen zorgt voor een succesvolle integratie zonder dure aanpassingen aan de faciliteit. U moet vloeroppervlak behandelen als een premium operationeel actief.
Neem vandaag nog proactieve volgende stappen. Breng uw exacte beschikbare eindafmetingen zorgvuldig in kaart. Definieer uw verwachte veiligheidsverkeer en vorkheftruckpatronen. Vraag ten slotte een formele reikwijdtesimulatie aan bij potentiële leveranciers. Deze datagestuurde aanpak valideert uw voetafdruk, maximaliseert uw vloeroppervlak en garandeert een optimale verpakkingsefficiëntie.
A: Ja, omdat ze geen veiligheidshekken hebben, kunnen veel compacte cobot-palletizers worden geïnstalleerd in ruimtes zo smal als 2,5 tot 3 meter breed. U moet de veiligheidsscannerzones echter zorgvuldig configureren om hinderlijk struikelen van aangrenzende lijnen en passerende werknemers te voorkomen.
A: Het hangt sterk af van de gewenste stapelhoogte. Als u pallets boven de 60 inch moet stapelen, is doorgaans een verticale 7e as (hefkolom) vereist. Hierdoor blijft een zeer compacte horizontale voetafdruk behouden, terwijl de robot het nodige verticale bereik krijgt.
A: Operators kunnen zonder fysieke barrières direct naast het systeem werken. Het systeem werkt echter op collaboratieve (lagere) snelheden wanneer mensen zich binnen de aangewezen veiligheidsscannerzones bevinden. Dit garandeert een strikte naleving van de internationale normen voor risicobeoordeling.


