
- ทั้งหมด
- ชื่อสินค้า
- คำสำคัญสินค้า
- รุ่นสินค้า
- สรุปผลิตภัณฑ์
- รายละเอียดสินค้า
- ค้นหาหลายช่อง
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 26-08-2569 ที่มา: เว็บไซต์


บรรจุภัณฑ์ที่สิ้นสุดสายการผลิตมักเป็นพื้นที่ที่มีพื้นที่จำกัดที่สุดในโรงงานผลิตสมัยใหม่ ทางเดินที่คับแคบจำกัดการเคลื่อนไหวและจำกัดความสามารถในการปรับขนาดการผลิตโดยรวมของคุณอย่างรุนแรง เครื่องจัดเรียงพาเลททางอุตสาหกรรมแบบดั้งเดิมจำเป็นต้องมีกรงนิรภัยขนาดใหญ่และโครงสร้างพื้นฐานแบบตายตัวอย่างแน่นหนา คุณไม่สามารถรวมเครื่องจักรขนาดใหญ่เหล่านี้เข้ากับเค้าโครงที่คับแคบได้อย่างง่ายดายโดยไม่ต้องทำการปรับเปลี่ยนสิ่งอำนวยความสะดวกอย่างกว้างขวาง
โชคดีที่ก รอยเท้าของเครื่องวางบนพาเลทของโคบอท มีขนาดเล็กลงอย่างมากเนื่องจากการทำงานแบบไร้รั้ว อย่างไรก็ตาม การคำนวณพื้นที่ที่แน่นอนที่ต้องการหมายถึงการมองข้ามแค่ฐานทางกายภาพของหุ่นยนต์ จำเป็นต้องมีการประเมินการวางตำแหน่งพาเลท ระบบป้อนเข้า และโซนความปลอดภัยแบบไดนามิกตามความเป็นจริง
ก่อนที่จะตัดสินใจใช้โซลูชันเฉพาะ ผู้จัดการสิ่งอำนวยความสะดวกจะต้องเข้าใจตัวแปรทางกายภาพและกฎระเบียบที่กำหนดรูปแบบเชิงพื้นที่ที่แท้จริงของระบบอัตโนมัติสำหรับการทำงานร่วมกัน เราจะสำรวจวิธีการวัดผล เพิ่มประสิทธิภาพ และวางแผนสำหรับความต้องการพื้นที่ที่แน่นอนของคุณตั้งแต่วันนี้
ประหยัดพื้นที่: โดยทั่วไปแล้ว เครื่องจัดเรียงพาเลทของ Cobot จะลดความต้องการพื้นที่บนพื้นตอนท้ายสายการผลิตลง 30% ถึง 50% เมื่อเทียบกับทางเลือกทางอุตสาหกรรมในกรง
ตัวแปรด้านความปลอดภัย: รอยเท้าที่แท้จริงไม่ได้ถูกกำหนดโดยฮาร์ดแวร์เท่านั้น แต่โดยโซนสแกนเนอร์ความปลอดภัย (ไลดาร์/เรดาร์) ที่กำหนดระหว่างการประเมินความเสี่ยงอย่างเป็นทางการของคุณ
น้ำหนักบรรทุกเทียบกับการเข้าถึง: น้ำหนักบรรทุกที่หนักกว่า เช่น การใช้ โคบอทแบบกล่องขนาด 20 กก. มักต้องใช้ระยะออฟเซ็ตระยะเอื้อมหรือการยกคอลัมน์โดยเฉพาะ เพื่อรักษาพื้นที่แนวนอนขนาดกะทัดรัดขณะวางซ้อนกันในที่สูง
ความเป็นโมดูล: ฐานแบบเคลื่อนที่ช่วยให้สามารถติดตั้งระบบซ้ำในสายผลิตภัณฑ์ต่างๆ ได้ ช่วยเพิ่มการใช้พื้นที่ที่มีอยู่ให้เกิดประโยชน์สูงสุดโดยไม่ต้องมีจุดยึดถาวร
ระบบจัดเรียงพาเลททางอุตสาหกรรมแบบดั้งเดิมทำงานเหมือนกับป้อมปราการขนาดใหญ่ พวกเขาต้องการพื้นที่เฉพาะจำนวนมหาศาล ผู้จัดการสิ่งอำนวยความสะดวกจะต้องติดตั้งรั้วเหล็กนิรภัยสูงรอบปริมณฑลทั้งหมด และยังต้องใช้ม่านกันแสงเพื่อป้องกันจุดเข้าพาเลทอีกด้วย โซนการบำรุงรักษาที่ถูกล็อคจะผลักดันขอบเขตของระบบให้ไกลออกไปอีก ข้อกำหนดคงที่เหล่านี้กินพื้นที่เป็นตารางฟุตอันมีค่า คุณจะสูญเสียพื้นที่ที่สำคัญเพียงเพื่อแยกคนงานออกจากเครื่องจักรที่เคลื่อนที่เร็ว
ระบบการทำงานร่วมกันสมัยใหม่พลิกโฉมไดนามิกเชิงพื้นที่นี้โดยสิ้นเชิง Cobot Robots ใช้เทคโนโลยีจำกัดแรงภายในควบคู่ไปกับเครื่องสแกนพื้นที่ภายนอก พวกเขาติดตามสภาพแวดล้อมอย่างต่อเนื่อง พวกเขาหยุดเมื่อมีการสัมผัสทางกายภาพโดยไม่คาดคิด ซึ่งช่วยลดความจำเป็นในการป้องกันบริเวณรอบนอกอย่างแข็งขัน คุณสามารถวางยูนิตเหล่านี้ไว้ติดกับทางเดินที่ใช้งานอยู่ได้โดยตรง ผู้ปฏิบัติงานสามารถบรรทุกและขนถ่ายวัสดุได้อย่างปลอดภัยโดยไม่ต้องเปิดประตูที่เชื่อมต่อกันอย่างหนัก
เราต้องประเมินการลดรอยเท้านี้เป็นตัวชี้วัดการปฏิบัติงานโดยตรง การประหยัดพื้นที่ช่วยเพิ่มคุณค่าในทางปฏิบัติให้กับแผนผังสถานที่ของคุณ เครื่องจักรขนาดเล็กทำให้โครงการขยายคลังสินค้าที่มีราคาแพงล่าช้า ช่วยให้มีอสังหาริมทรัพย์ระดับพรีเมียมสำหรับสายการผลิตเพิ่มเติม นอกจากนี้ยังช่วยให้คุณสร้างโรงงานเก่าๆ ที่ก่อนหน้านี้ถือว่าคับแคบเกินไปสำหรับวิทยาการหุ่นยนต์ได้โดยอัตโนมัติ การประเมินพื้นที่อย่างตรงไปตรงมารับประกันว่ากระบวนการปรับใช้จะราบรื่นยิ่งขึ้น
คุณไม่สามารถวัดพื้นที่บนพื้นโดยดูที่แขนหุ่นยนต์เพียงอย่างเดียว ข้อกำหนดเชิงพื้นที่ที่แท้จริงเกี่ยวข้องกับองค์ประกอบทางกายภาพที่แตกต่างกันสี่ประการ แต่ละองค์ประกอบมีบทบาทสำคัญในเค้าโครงของระบบ คุณต้องคำนึงถึงสิ่งเหล่านี้ทั้งหมดในระหว่างขั้นตอนการวางแผนเริ่มแรกของคุณ
ขั้นแรก ให้พิจารณาฐานหรือฐานหุ่นยนต์ แท่นยึดทางกายภาพนี้มักจะมีขนาดประมาณหนึ่งตารางเมตร อย่างไรก็ตาม การซ้อนพาเลทสูงต้องใช้ระยะยื่นในแนวตั้ง การเพิ่มคอลัมน์ที่ปรับความสูงได้ (แกนที่ 7) จะเพิ่มความสามารถในแนวตั้ง การเพิ่มอย่างชาญฉลาดนี้ช่วยป้องกันไม่ให้รอยเท้าแนวนอนขยายออกไปด้านนอก มันทำให้ระบบมีขนาดกะทัดรัดอย่างไม่น่าเชื่อ
ประการที่สอง คุณต้องวัดโซนการจัดเตรียมพาเลทของคุณ การทำงานต่อเนื่องต้องใช้โซนพาเลทที่ใช้งานอยู่สองโซน เมื่อพาเลทหนึ่งเต็ม หุ่นยนต์จะเคลื่อนไปยังพาเลทที่สองได้อย่างราบรื่น วิธีการหยุดและสลับนี้จะเพิ่มปริมาณงานสูงสุดแต่เพิ่มพื้นที่ในการแสดงละครของคุณเป็นสองเท่า คุณต้องรวมช่องทางเข้าที่ชัดเจนสำหรับรถยกหรือหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) เพื่อแยกน้ำหนักบรรทุกทั้งหมด
ประการที่สาม สายพานลำเลียงป้อนจะกำหนดการนำเสนอวัสดุ กล่องจะต้องสะสม จัดเรียงอย่างถูกต้อง และไปถึงโซนหยิบ สายพานลำเลียงที่ออกแบบมาไม่ดีทำให้สิ้นเปลืองพื้นที่มหาศาล สายพานลำเลียงแบบโค้งหรือลิฟต์แบบเกลียวช่วยประหยัดพื้นที่ในมุมที่คับแคบ
สุดท้าย ให้คำนึงถึงตัวควบคุมหลักและตู้นิวแมติกส์ ระบบสมัยใหม่มักจะรวมสิ่งเหล่านี้เข้ากับหน่วยฐานโดยตรง อย่างไรก็ตาม เจ้าหน้าที่ซ่อมบำรุงยังคงต้องการการกวาดล้างที่ปลอดภัย ต้องเว้นพื้นที่ให้ช่างเปิดประตูตู้ได้เต็มที่
คู่มือขนาดส่วนประกอบของ Palletizer
ส่วนประกอบของระบบ |
ต้องการพื้นที่เฉลี่ย |
ปัจจัยผลกระทบเชิงพื้นที่ปฐมภูมิ |
|---|---|---|
ฐานหุ่นยนต์/ฐาน |
0.8ม.x 0.8ม. ถึง 1.2ม.x 1.2ม |
การรวมคอลัมน์ยก (การแสดงตนของแกนที่ 7) |
โซนการจัดวางพาเลท |
1.2ม.x 1.2ม. (ต่อพาเลท) |
การออกแบบการทำงานต่อเนื่องแบบเดี่ยวและแบบคู่ |
โซนสายพานลำเลียงป้อน |
ความยาว 2.0 ม. ถึง 4.0 ม |
ความต้องการสะสมและการวางแนวกล่อง |
การกวาดล้างสำหรับรถยก |
ทางเดินขั้นต่ำ 3.0 ม. ถึง 4.0 ม |
รัศมีวงเลี้ยวของรถสกัด |
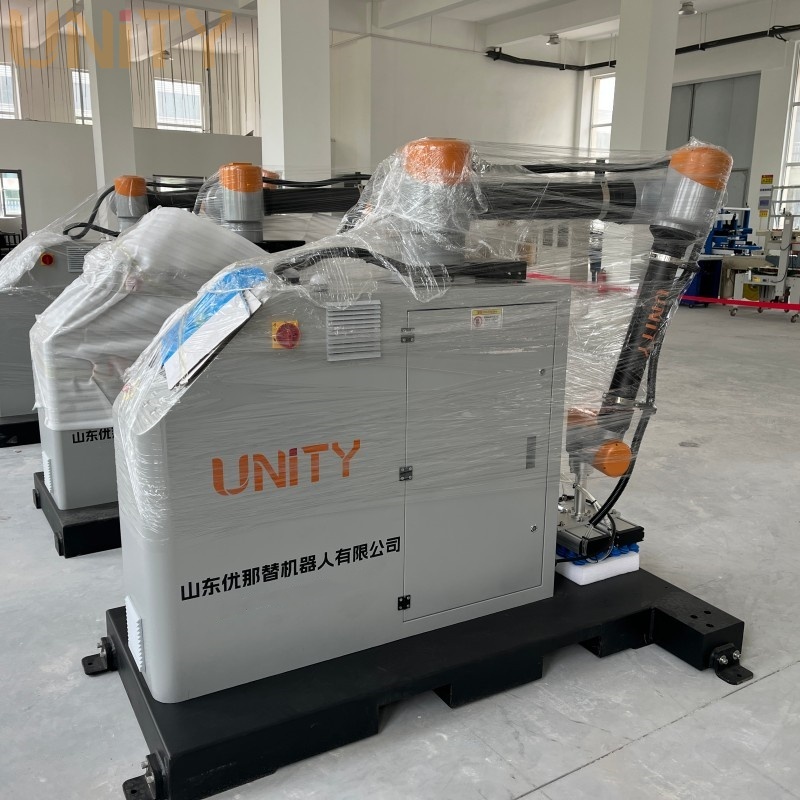
ความสามารถในการเข้าถึงและเพย์โหลดมีความสัมพันธ์ทางกายภาพที่เข้มงวดร่วมกัน หลักฟิสิกส์ของการยกของหนักเปลี่ยนรูปแบบเชิงพื้นที่ของคุณอย่างมาก การใช้เครื่องมือปลายแขนกลที่มีน้ำหนักมาก (EOAT) รวมกับกล่องที่มีความหนาแน่นสูงจะเปลี่ยนจุดศูนย์ถ่วงของหุ่นยนต์ การยืดแขนที่รับน้ำหนักมากเกินไปจะทำให้ข้อต่อมอเตอร์ภายในเกิดความตึงเครียด คุณต้องยกของหนักไว้ใกล้กับฐานมากขึ้น
การปรับใช้ที่แข็งแกร่ง Cobot Palletizer ขนาด 20 กก. มอบประโยชน์ด้านการดำเนินงานมหาศาล สามารถรองรับการหยิบหลายอันพร้อมกันได้อย่างง่ายดาย อย่างไรก็ตาม คุณต้องวางตำแหน่งฐานให้เหมาะสมที่สุด แขนต้องเข้าถึงสายพานลำเลียงขาเข้าได้อย่างสะดวกสบาย และจะต้องไปถึงมุมที่ไกลที่สุดของพาเลทที่ซ้อนกันด้วย การวางฐานไว้ด้านหลังมากเกินไปทำให้การเข้าถึงล้มเหลว การวางไว้ใกล้เกินไปอาจเกิดการชนได้
การเพิ่มประสิทธิภาพเค้าโครงต้องมีการวางแผนทางเรขาคณิตที่แม่นยำ พาเลทมาตรฐานของเชพมีขนาด 40 x 48 นิ้ว การเข้าถึงขอบด้านนอกของพาเลทเหล่านี้จำเป็นต้องมีการชดเชยฐานเชิงกลยุทธ์ คุณต้องเมานต์ โคบอทแบบกล่องขนาด 20กก. ในมุมที่คำนวณได้ แนวทางนี้รับประกันความครอบคลุมเต็มรูปแบบโดยไม่มีการขยายขีดจำกัดข้อต่อมากเกินไป
ข้อผิดพลาดทั่วไปเกี่ยวกับเลย์เอาต์ที่ควรหลีกเลี่ยง:
การวางฐานให้อยู่ตรงกลางพอดี ซึ่งมักทำให้เกิดจุดบอดบริเวณฐาน
ไม่สนใจความหนาทางกายภาพของเครื่องมือจับยึดระหว่างการคำนวณระยะเอื้อม
ไม่สามารถคำนึงถึงขนาดกล่องที่ยื่นออกมาบนชั้นพาเลทสุดท้ายได้
การวางตำแหน่งสายพานลำเลียงป้อนต่ำเกินไป ทำให้แขนต้องเหยียดลงด้านล่างอย่างเชื่องช้า
ผู้ซื้อหลายรายตีความคำว่า 'ไร้รั้ว' ผิดในระหว่างขั้นตอนการซื้อ ระบบไร้รั้วไม่ได้หมายความว่าจะไม่มีระยะห่างใดๆ อย่างแน่นอน คุณไม่สามารถวางผู้ปฏิบัติงานที่เป็นมนุษย์ให้ห่างจากอุปกรณ์ที่เคลื่อนย้ายได้เพียงไม่กี่นิ้วอย่างถาวร มาตรฐานความปลอดภัยทางอุตสาหกรรมกำหนดขอบเขตที่ชัดเจนเกี่ยวกับเครื่องจักรที่ทำงานร่วมกัน
คุณต้องเข้าใจความเป็นจริงของแนวทางด้านความปลอดภัย ISO/TS 15066 มาตรฐานนี้ควบคุมการทำงานร่วมกันระหว่างมนุษย์และหุ่นยนต์ทั่วโลก แทนที่จะใช้รั้วเหล็ก ผู้ประกอบระบบใช้เครื่องสแกนพื้นที่ด้วยเลเซอร์ อุปกรณ์เหล่านี้สร้างขอบเขตที่มองไม่เห็นและเป็นชั้นรอบๆ เครื่องจัดเรียงพาเลทของคุณ เราจัดหมวดหมู่ขอบเขตเหล่านี้เป็นโซนความเร็วไดนามิกเฉพาะ
ปริมณฑลด้านนอกทำหน้าที่เป็นเขตเตือนภัย เมื่อผู้ปฏิบัติงานก้าวเข้าไปในโซนสีเหลืองนี้ โคบอทจะช้าลงอย่างมาก ความเร็วที่ควบคุมได้นี้จะช่วยป้องกันแรงกระแทกจากทื่ออย่างรุนแรง เส้นรอบวงด้านในทำหน้าที่เป็นโซนหยุด หากมนุษย์ก้าวเข้าไปในโซนสีแดงนี้ เครื่องจะหยุดทำงานโดยสิ้นเชิง จะกลับมาดำเนินการต่อเมื่อโซนเคลียร์แล้วเท่านั้น
กลุ่มผลิตภัณฑ์สแกนเนอร์เหล่านี้ส่งผลกระทบอย่างมากต่อพื้นที่จริงของคุณ คุณต้องกำหนดค่าอย่างระมัดระวัง หากคุณตั้งค่าโซนคำเตือนให้กว้างเกินไปในทางเดินที่คับแคบ การสัญจรไปมาจะกระตุ้นให้เกิดการสัญจรไปมาอย่างต่อเนื่อง การที่รถยกผ่านไปจะทำให้เครื่องของคุณช้าลงซ้ำแล้วซ้ำเล่า การวางแผนพื้นที่ใช้งานของคุณจะต้องคำนึงถึงโซนที่มองไม่เห็นเหล่านี้เพื่อป้องกันการหยุดทำงานของเครื่องจักรโดยไม่จำเป็น
การประเมินพื้นที่ว่างของคุณต้องใช้แนวทางที่มีโครงสร้างและสมเหตุสมผล คุณไม่สามารถพึ่งพาเทปวัดพื้นฐานและการคาดเดาได้ ผู้จัดการสิ่งอำนวยความสะดวกควรปฏิบัติตามขั้นตอนการประเมินที่สำคัญสามขั้นตอนก่อนที่จะลงนามในใบสั่งซื้อ
ดำเนินการจำลองเค้าโครง 3 มิติ: ต้องการการจำลองดิจิทัลแฝดหรือ CAD จากผู้ประกอบระบบของคุณ ซอฟต์แวร์จำลองการเคลื่อนไหวกวาดของหุ่นยนต์อย่างแม่นยำ เผยจุดชนที่ซ่อนอยู่ก่อนที่อุปกรณ์จะมาถึง เป็นการยืนยันว่าแขนเข้าถึงทุกซอกมุมได้อย่างปลอดภัยหรือไม่
วัดค่ารถยกและรัศมีวงเลี้ยว AMR: หุ่นยนต์ขนาดกะทัดรัดไม่เกิดประโยชน์ใดๆ หากการสกัดล้มเหลว รถยกจำเป็นต้องมีพื้นที่มากในการเหวี่ยงพาเลทมาตรฐานออกจากเซลล์ ตรวจสอบให้แน่ใจว่าพื้นที่ที่ประหยัดได้โดยเทคโนโลยีที่ทำงานร่วมกันจะไม่ถูกลบล้างด้วยความคล่องตัวของยานพาหนะที่ไม่ดี จัดทำแผนที่เส้นทางรถยกของคุณอย่างชัดเจน
ประเมินความสามารถในการขยายในอนาคต: ความต้องการการผลิตไม่ค่อยลดลง ประเมินเค้าโครงของคุณสำหรับความจุของวันพรุ่งนี้ รอยเท้าปัจจุบันของคุณสามารถรองรับการเปลี่ยนแปลงในอนาคตได้หรือไม่? การอัพเกรดจากการกำหนดค่าพาเลทเดี่ยวไปเป็นพาเลทคู่ต้องใช้พื้นที่เพิ่มเติม วางแผนสำหรับพื้นที่ส่วนขยายนั้นทันทีเพื่อหลีกเลี่ยงปัญหาคอขวดของเลย์เอาต์ในภายหลัง
พื้นที่วางบนพาเลทสำหรับการทำงานร่วมกันอย่างแท้จริงนั้นขยายออกไปไกลเกินกว่าแท่นวางหุ่นยนต์ เป็นการผสมผสานที่ซับซ้อนระหว่างมิติฮาร์ดแวร์ โซนความปลอดภัยแบบไดนามิก และการเข้าถึงการไหลของวัสดุ การทำความเข้าใจตัวแปรเหล่านี้ช่วยให้มั่นใจว่าสามารถบูรณาการได้สำเร็จโดยไม่ต้องแก้ไขสิ่งอำนวยความสะดวกที่มีค่าใช้จ่ายสูง คุณต้องถือว่าพื้นที่เป็นสินทรัพย์การดำเนินงานระดับพรีเมียม
ดำเนินการขั้นตอนต่อไปเชิงรุกในวันนี้ จัดทำแผนผังมิติข้อมูลส่วนท้ายของบรรทัดที่มีอยู่อย่างละเอียดถี่ถ้วน กำหนดรูปแบบการจราจรและรถยกที่ปลอดภัยที่คุณคาดหวัง สุดท้าย ขอการจำลองการศึกษาการเข้าถึงอย่างเป็นทางการจากผู้ขายที่มีศักยภาพ แนวทางที่ขับเคลื่อนด้วยข้อมูลนี้จะตรวจสอบรอยเท้าของคุณ เพิ่มพื้นที่บนพื้นให้สูงสุด และรับประกันประสิทธิภาพการบรรจุที่เหมาะสมที่สุด
ตอบ: ได้ เนื่องจากไม่มีรั้วนิรภัย จึงสามารถติดตั้งเครื่องจัดเรียงพาเลทโคบอทขนาดกะทัดรัดจำนวนมากได้ในพื้นที่แคบกว้าง 8–10 ฟุต อย่างไรก็ตาม คุณต้องกำหนดค่าโซนเครื่องสแกนความปลอดภัยอย่างระมัดระวังเพื่อหลีกเลี่ยงการสะดุดจากสายที่อยู่ติดกันและผู้ปฏิบัติงานที่เดินผ่าน
ตอบ: ขึ้นอยู่กับความสูงของปึกกระดาษที่คุณต้องการเป็นอย่างมาก หากคุณต้องการซ้อนพาเลทที่สูงกว่า 60 นิ้ว โดยปกติแล้วจะต้องใช้แกนที่ 7 ในแนวตั้ง (เสายก) วิธีนี้ช่วยรักษาพื้นที่ในแนวนอนที่มีขนาดกะทัดรัดมากในขณะที่ให้หุ่นยนต์เข้าถึงในแนวตั้งที่จำเป็น
ตอบ: ผู้ปฏิบัติงานสามารถทำงานติดกับระบบได้โดยตรงโดยไม่มีสิ่งกีดขวางทางกายภาพ อย่างไรก็ตาม ระบบจะทำงานด้วยความเร็วในการทำงานร่วมกัน (ช้าลง) เมื่อมนุษย์อยู่ในโซนเครื่องสแกนความปลอดภัยที่กำหนด สิ่งนี้ทำให้มั่นใจได้ถึงการปฏิบัติตามมาตรฐานการประเมินความเสี่ยงระหว่างประเทศอย่างเข้มงวด


