
- Alle
- Produktname
- Produktschlüsselwort
- Produktmodell
- Produktzusammenfassung
- Produktbeschreibung
- Mehrfeldsuche
Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 27.07.2026 Herkunft: Website


Das manuelle Palettieren stellt für Ihre Lagermitarbeiter erhebliche ergonomische Belastungen dar. Außerdem kommt es zu plötzlichen Durchsatzengpässen und einer starken Abhängigkeit von Arbeitskräften. Dies sind kritische Schwachstellen in modernen Umgebungen mit kontinuierlicher Produktion. Der Übergang zur automatisierten Endverpackung ist nicht mehr nur eine arbeitssparende Maßnahme. Es ist eine Grundvoraussetzung für die betriebliche Skalierbarkeit und das Überleben.
Eine effektive Implementierung geht jedoch über den einfachen Kauf eines Standardroboters hinaus. Sie müssen die Roboterarchitektur und das End-of-Arm Tool (EOAT) an die einzigartige Umgebung Ihrer Einrichtung anpassen. Die physischen Handhabungsbeschränkungen Ihres Produkts bestimmen jede Hardware-Entscheidung. Ein Fehler führt zu endlosen Wartungszyklen und Produktausfällen.
In diesem Leitfaden werden bestimmte Themen aufgeschlüsselt Roboter-Palettierungsanwendungen in drei äußerst anspruchsvollen Sektoren. Sie lernen die genauen technischen Kriterien kennen, die für einen erfolgreichen Einsatz erforderlich sind. Wir werden untersuchen, wie intelligente Hardware-Auswahl die langfristige Zuverlässigkeit Ihrer Linie drastisch verbessert.
Lebensmittel und Futtermittel: Systeme erfordern eine strenge Staubminderung und eine spezielle Handhabung für biegsame Verpackungen (z. B. Mehl- und Futtermittelbeutel), ohne die Produktintegrität zu beeinträchtigen.
Chemikalien: Sicherheit und Compliance erfordern den Einsatz von IP-zertifizierten, korrosionsbeständigen Robotern, die in der Lage sind, gefährliche Materialien in verschiedenen Verpackungsformaten zu handhaben.
Baumaterialien: Hohe Nutzlastkapazitäten und extreme Abriebfestigkeit sind für den Umgang mit dichten, schweren Produkten wie Zement unabdingbar.
Bewertungsregel: Eine erfolgreiche Einführung hängt davon ab, dass Nutzlast, Taschen pro Minute (BPM), Stellfläche und EOAT-Design an Ihre spezifischen betrieblichen Gegebenheiten und Integrationsrisiken angepasst werden.
Generische Palettierungslösungen von der Stange versagen in rauen Industrieumgebungen oft völlig. Facility Manager kaufen häufig Standardroboter in der Annahme, dass sie jede einfache Hebeaufgabe bewältigen können. Sie stellen schnell fest, dass unzureichender Umweltschutz interne Motoren zerstört. Darüber hinaus lassen nicht übereinstimmende Greiferkonstruktionen zerbrechliche Verpackungen regelmäßig fallen oder durchstechen sie. Sie können eine einheitliche Automatisierungszelle nicht in eine spezialisierte Produktionslinie zwingen.
Eine realisierbare Roboterintegration muss messbare Verbesserungen bei bestimmten Betriebskennzahlen aufweisen. Wenn die Hardware diese Basisziele nicht verbessert, ist die Integration fehlerhaft. In drei kritischen Bereichen sollten Sie mit deutlichen Verbesserungen rechnen:
Konsistenter Durchsatz: Der Roboter muss strenge Zykluszeiten einhalten, ohne dass es zu Staus in der vorgelagerten Produktion kommt.
Reduzierte Schadensersatzansprüche: Die Automatisierung muss die Schadensersatzansprüche der Arbeitnehmer direkt senken, indem sie sich wiederholende, schwere Hebeaufgaben eliminiert.
Minimale ungeplante Wartung: Die Hardware sollte zwischen den geplanten Wartungsintervallen ohne plötzliche Ausfälle kontinuierlich laufen.
Die physikalischen Eigenschaften Ihres Produkts müssen die Auswahl Ihrer Roboterhardware bestimmen. Temperaturschwankungen, abrasiver Staub, Toxizität und Materialverformbarkeit verändern die Funktionsweise eines Roboters. Sie müssen das End-of-Arm-Werkzeug anpassen, um Gegenstände sicher zu greifen, ohne Schaden zu verursachen. Sie müssen geeignete IP-Schutzarten angeben, um empfindliche Verbindungen vor Partikeln in der Luft zu schützen. Das Ignorieren der Produktrealität während der Entwurfsphase garantiert einen Systemausfall. Wir empfehlen dringend, alle physischen Besonderheiten des Produkts zu ermitteln, bevor wir über Hardwareoptionen sprechen.
Der Betrieb in der Lebensmittel- und Landwirtschaft stellt eine Reihe einzigartiger Hürden bei der Materialhandhabung dar. Ihre größte Herausforderung besteht darin, große Mengen an luftgetragenen Partikeln zu bewältigen. Staub setzt sich auf Sensoren ab und verstopft schlecht abgedichtete Verbindungen. Außerdem stehen Sie vor der schwierigen Aufgabe, mit nicht starren, leicht durchstoßbaren Verpackungen umzugehen. Biegsame Taschen verschieben sich während der Bewegung ständig. Sie müssen sie perfekt kontrollieren, um Produktverluste oder gefährliche Paletteninstabilitäten zu vermeiden.
Mehlproduktionsumgebungen erfordern aufgrund des brennbaren Staubs und der wechselnden Produktgewichte hochspezialisierte Geräte. Integration eines dedizierten Der Palettierer für Mehlsäcke erfordert strikte Beachtung des EOAT-Designs und des Schichtaufbaus. Diese Systeme erfordern fortschrittliche Möglichkeiten zur Handhabung von Slipsheets, um das Eindringen von Bodenfeuchtigkeit zu verhindern. Aus Gründen der Lebensmittelsicherheit ist die Anbringung einer Schutzbarriere zwischen der Holzpalette und der ersten Mehlschicht zwingend erforderlich.
Standard-Vakuumgreifer versagen hier oft. Mehlbeutel sind porös und hochflexibel. Diese Anwendung erfordert spezielle Beutelgreifer. Clam-Shell-Mechanismen oder Soft-Touch-Fingergreifer sind Industriestandards für diese Aufgabe. Sie halten die Tasche von unten. Diese Stütze behält die Form der Tasche bei und ermöglicht eine stabile, quadratische Stapelung. Das Fallenlassen eines schlecht unterstützten Sacks führt dazu, dass sich das Mehl ungleichmäßig absetzt und die Palettenstruktur zerstört.
Tierfutterlinien führen zu einer starken Variabilität im Palettierprozess. Ein robuster Der Palettierer für Futtersäcke muss schnell wechselnde Sackgewichte aufnehmen können. Es muss auch mit unterschiedlichen Schwerpunkten umgehen können. Pelletiertes Futter setzt sich während des Transports anders ab als pulverförmiges Futter. Der Roboterarm muss diese dynamischen Verschiebungen berechnen, um die Beutel präzise zu platzieren.
Hygiene ist ein weiterer nicht verhandelbarer Faktor. Die Ausrüstung muss strengen Lebensmittelsicherheitsstandards entsprechen. Sie müssen sicherstellen, dass abwaschbare Komponenten in Ihrem Systemdesign stark berücksichtigt werden. Durch die mindestens IP67-zertifizierten Verbindungen kann Ihr Reinigungspersonal Hochdruckwasser und Reinigungschemikalien sicher verwenden. Ohne ausreichenden Schutz gegen eindringendes Wasser führt eine routinemäßige Reinigung zur Zerstörung der Servomotoren des Roboters.
Um maximale Stabilität zu erreichen, ist eine präzise Programmierung für überlappende Stapelmuster erforderlich. Wenn sich biegsame Säcke verschieben und auf einer Palette absetzen, kann es leicht zum Einsturz der Säule kommen. Wir programmieren den Roboter so, dass er Schichten miteinander verbindet, ähnlich wie beim Verlegen von Ziegeln. Dieses abwechselnde Muster sorgt für höchste Stabilität der Palette bei rauem Transport. Ein häufiger Fehler ist die Verwendung der Säulenstapelung bei nicht starren Beuteln. Dies führt fast immer dazu, dass Ladungen im Lieferwagen umkippen.
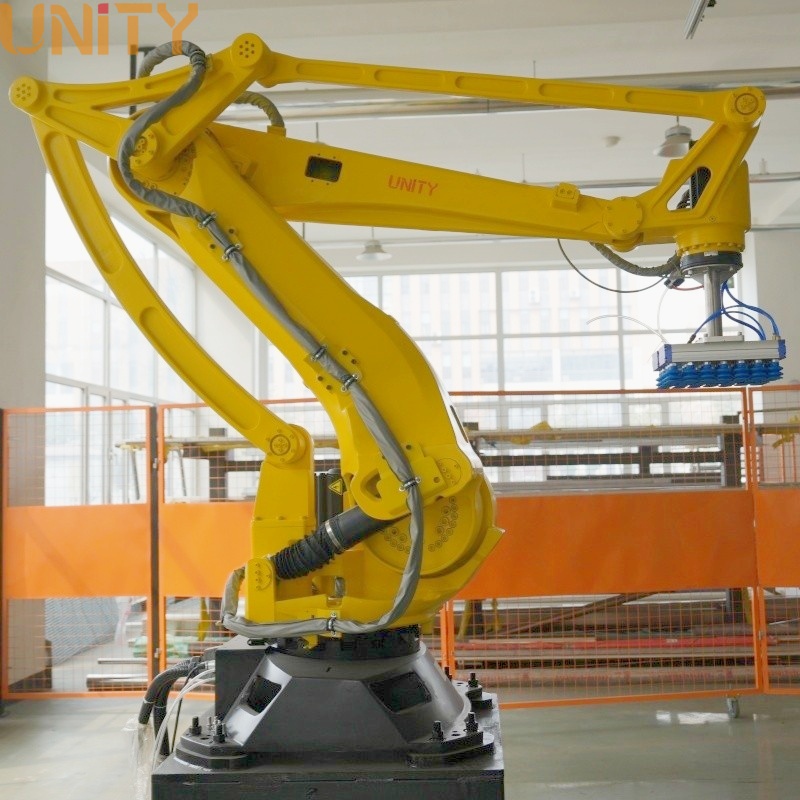
Die chemische Industrie birgt extreme Risiken für Personal und Maschinen. Die Sicherheit des Bedieners und die Verhinderung der Exposition gegenüber toxischen Stoffen werden zu Ihren vorrangigen Zielen. Die Handhabung hochvariabler, starrer Verpackungen erfordert eine enorme Vielseitigkeit. Anlagen wechseln routinemäßig zwischen Fässern, Eimern, FIBCs und Schwerlastsäcken. Eine starre, unflexible Automatisierungszelle kann in diesem Umfeld nicht überleben.
Bei der Auswahl von a Beim Palettieren von Chemikaliensäcken müssen Sie der Umweltverträglichkeit Priorität einräumen. Flüchtige Atmosphären erfordern die Integration eigensicherer oder explosionsgeschützter Roboterarme. Eine ATEX-Zertifizierung ist häufig gesetzlich vorgeschrieben, wenn brennbare Dämpfe oder Stäube vorhanden sind. Diese spezialisierten Roboter verhindern, dass elektrische Lichtbögen die umgebende Atmosphäre entzünden.
Ätzende Chemikalien in der Luft fressen sich innerhalb von Monaten durch Standardlacke und freiliegende Kabel. Sie müssen korrosionsbeständige Beschichtungen für alle freiliegenden Metalloberflächen vorsehen. Die abgedichtete Mechanik schützt die Innenverzahnung vor Säureschäden. Standard-Industrieroboter verschlechtern sich schnell, wenn sie ohne diese speziellen Schutzverbesserungen in chemischen Produktionsumgebungen eingesetzt werden.
In Chemieanlagen wechseln die Verpackungsformate häufig. Um die Effizienz aufrechtzuerhalten, benötigen Sie eine vielseitige Handhabung der Nutzlast.
Vakuumgreifer: Wir nutzen Vakuumgreifer häufig für versiegelte Chemikalienbeutel. Sie bieten festen Halt auf glatten, nicht porösen Kunststoffen, ohne das Material zu durchdringen.
Quick-Change EOAT: Sie sollten automatische Werkzeugwechsler implementieren. Dadurch kann der Roboter nahtlos zwischen dem Greifen von Säcken und dem Heben schwerer Fässer wechseln.
Kundenspezifische Werkzeuge: Hybridgreifer können Vakuumnäpfe für Beutel und mechanische Klammern für Eimer in einer einzigen Einheit kombinieren.
Durch die automatisierte Handhabung wird das Risiko, dass Menschen gefährlichen Chemikalienverschüttungen ausgesetzt werden, vollständig eliminiert. Manuelle Hebegeräte lassen aufgrund von Ermüdung gelegentlich Materialien fallen oder durchstoßen diese. Ein Roboter leidet nicht unter Müdigkeit. Es führt in jedem einzelnen Zyklus präzise Bewegungen aus. Diese Vorhersehbarkeit verringert das Risiko einer Umweltverschmutzung in Ihrer Einrichtung drastisch und schützt Ihre Mitarbeiter vor der Belastung durch Schadstoffe.
Hardware-Vergleich: Standard- und Chemiepalettierer
Besonderheit |
Standard-Industrieroboter |
Chemischer Roboter |
|---|---|---|
Farbe und Beschichtung |
Standard-Epoxidharz |
Korrosionsbeständige, chemikalienbeständige Beschichtung |
Sicherheitszertifizierung |
Allgemeine Industrienormen |
ATEX oder eigensicher zertifiziert |
Verkabelung und Kabel |
Offengelegte Streckenführung |
Innenverlegte, chemisch versiegelte Kabel |
Gelenkschutz |
IP54 bis IP65 |
Mindestens IP67, häufig unter Druck |
Die Baustoffbranche ist bekanntermaßen anspruchsvoll gegenüber Maschinen. Ihre größte Herausforderung besteht darin, extreme Nutzlastanforderungen gleichzeitig mit stark abrasiven Umgebungen zu bewältigen. Quarzsand und Zuschlagstoffstaub wirken wie Sandpapier auf bewegliche Teile. Sie müssen ein System entwerfen, das kontinuierliche, anstrengende Zykluszeiten übersteht, ohne ins Stocken zu geraten.
Eine zuverlässige Der Palettierer für Zementsäcke erfordert eine enorme strukturelle Integrität. Sie benötigen hochbelastbare Roboterarme mit einer Nutzlast von deutlich über 100 kg. Dadurch kann der Roboter mehrere Beutel pro Zyklus handhaben und so den Durchsatz maximieren. Hohe Nutzlastkapazitäten reduzieren auch den Verschleiß des Arms, indem sie ihn deutlich unter seiner maximalen Belastungsschwelle halten.
Vakuumgreifer versagen bei Zementanwendungen kläglich, weil Staub die Saugfilter sofort verstopft. Sie benötigen mechanisch robuste Sackgreifer. Fingergreifer oder Muschelschalenmechanismen sind so konzipiert, dass sie der ständigen Einwirkung von abrasivem Zementstaub standhalten, ohne zu blockieren. Sie greifen den Beutel physisch und umgehen so die Notwendigkeit, saubere Luft abzusaugen.
Sie müssen auch den Roboter selbst vor der Umgebung schützen. In diesen Einrichtungen werden häufig unter Druck stehende Robotermäntel eingesetzt. Indem Sie saubere Luft in einen versiegelten Mantel pumpen, erzeugen Sie einen Überdruck. Dieser Überdruck drückt abrasive Partikel aktiv vom Roboter weg. Spezielle Labyrinthdichtungen verhindern das Eindringen von Staub in kritische Gelenke und Servomotoren.
Zementsäcke enthalten eingeschlossene Luft, sodass sie beim Verlassen der Tankstelle wie Luftballons aussehen. Beim Palettieren runder Säcke entstehen äußerst instabile und gefährliche Ladungen. Wir empfehlen dringend, vor der Palettierung Beutelglättungsförderer zu integrieren.
Flattener drücken eingeschlossene Luft heraus, bevor der Roboter den Beutel greift.
Dadurch entstehen flache, gleichmäßige Schichten.
Gleichmäßige Schichten sorgen für maximale Palettendichte und Sicherheit beim Gabelstaplertransport.
Das Überspringen dieses Schritts ist ein häufiger Fehler, der die sichere Stapelhöhe von Baumaterialien stark einschränkt.
Die Auswahl der richtigen Hardware erfordert eine kalkulierte Auswertung Ihrer Produktionsdaten. Sie können Ihre Spezifikationen nicht erraten. Sie müssen Ihren Durchsatz, Ihre Platzbedarfseinschränkungen und Integrationsrisiken methodisch bewerten.
Berechnen Sie zunächst Ihre Spitzenproduktionsraten in Säcken pro Minute (BPM). Sie müssen Ihr System für Ihre absoluten Spitzenzeiten entwerfen, nicht für Ihren Tagesdurchschnitt. Wenn Sie leichte Lasten mit extremer Geschwindigkeit bewegen, benötigen Sie möglicherweise einen Hochgeschwindigkeits-SCARA- oder Delta-Roboter. Wenn Sie schwere Nutzlasten bei moderaten Geschwindigkeiten handhaben, ist ein Knickarmroboter mit 4 bis 6 Achsen die beste Wahl. Eine Überschätzung der Nutzlast bei gleichzeitiger Unterschätzung des BPM führt zu massiven Produktionsengpässen.
Hardware-Auswahltabelle basierend auf Geschwindigkeit und Nutzlast
Robotertyp |
Ideale Nutzlastreichweite |
Geschwindigkeit / Zykluszeit |
Beste Anwendungsanpassung |
|---|---|---|---|
Delta-Roboter |
Unter 10 kg |
Ultrahoch (über 100 Picks/Min.) |
Primäre Lebensmittelverpackung, winzige Kartons |
SCARA-Roboter |
10 kg – 20 kg |
Hoch (60–80 Aufnahmen/Min.) |
Hochgeschwindigkeits-Palettierung starrer Kartons |
Kollaborativ (Cobot) |
10 kg – 35 kg |
Niedrig (Unter 15 Picks/Min.) |
Zaunlose Aufbauten, knappe Grundfläche |
4-zu-6-Achsen-Gelenk |
50 kg – 800+ kg |
Mittel (20–40 Aufnahmen/Min.) |
Schwerer Zement, Chemikalienfässer, Mehlsäcke |
Der EOAT ist der wichtigste Teil Ihres Systems. Sie müssen beurteilen, ob Vakuum-, Magnet-, Gabel- oder Klemmgreifer für Ihr Primärprodukt am besten geeignet sind. Vakuum funktioniert bei versiegelten Kunststoffen. Die Klemmen eignen sich für schwere, staubige Beutel. Magnete funktionieren für Metalleimer. Wenn Ihre Linie alle drei Bereiche beherrscht, müssen Sie feststellen, ob automatische Werkzeugwechsler erforderlich sind. Ein Werkzeugwechsler erhöht die Vorabkosten, bietet aber eine unglaubliche tägliche Flexibilität.
Die Bodenfläche bestimmt die Kategorie Ihres Roboters. Herkömmliche Industrieroboter arbeiten mit hohen Geschwindigkeiten und benötigen große Stellflächen. Zum Schutz der Arbeiter sind umfangreiche Sicherheitszäune und Lichtvorhänge erforderlich. Wenn Ihnen die Stellfläche fehlt, könnten Sie über kollaborative Roboter (Cobots) nachdenken. Cobots bieten eine kleinere Stellfläche und sichere menschliche Interaktion ohne schwere Zäune. Allerdings leiden sie unter stark eingeschränkter Nutzlast und sehr langsamen Geschwindigkeiten.
Bewerten Sie abschließend die WMS/ERP-Integrationsfunktionen der bereitgestellten Software. Der Palettierer muss mit Ihrem Lagerverwaltungssystem kommunizieren, um Etiketten zu drucken und den Lagerbestand zu protokollieren. Risikohinweis: Berücksichtigen Sie bei der Installation immer mögliche Leitungsausfälle. Sie müssen auch die Lernkurve berücksichtigen, die Ihr Wartungspersonal benötigt, um die neue Softwareschnittstelle zu verstehen.
Generische Palettierzellen weisen beim Einsatz in spezialisierten Industrien unglaublich hohe Ausfallraten auf. Langfristiger Erfolg erfordert eine strikte Abstimmung Ihrer Hardware-Spezifikationen – einschließlich IP-Schutzarten, Nutzlastkapazitäten und EOAT-Design – auf Ihre materiellen Gegebenheiten. Sie können das Vorhandensein von abrasivem Staub, ätzenden Chemikalien oder sich verändernden Produktgewichten nicht ignorieren. Wenn Sie bei der Anpassung Abkürzungen nehmen, wird Ihre End-of-Line-Effizienz beeinträchtigt.
Bevor Sie ein Angebot anfordern, dokumentieren Sie Ihren Spitzenwert in Beuteln pro Minute (BPM), die Primärverpackungsarten und die verfügbare Stellfläche. Diese genauen Daten ermöglichen es Integrationsingenieuren, ein System zu entwerfen, das vom ersten Tag an funktioniert. Verlassen Sie sich nicht auf durchschnittliche Produktionsgeschwindigkeiten; Design für Ihre schwerste Schicht.
Kontaktieren Sie noch heute einen spezialisierten Integrationsingenieur, um eine gründliche Standortprüfung durchzuführen. Bitten Sie sie, vor dem Kauf eine vollständige 3D-Machbarkeitssimulation für Ihre spezifische Produktlinie durchzuführen, um die Leistung zu gewährleisten.
A: Die meisten Einrichtungen verzeichnen einen ROI zwischen 18 und 30 Monaten. Diese schnelle Rückkehr ist in erster Linie auf die unmittelbare Umverteilung der Arbeitskräfte zurückzuführen. Sie sparen außerdem erheblich durch reduzierte Schadensersatzansprüche und Versicherungsprämien. Darüber hinaus bietet das System eine kontinuierliche Betriebsfähigkeit rund um die Uhr, wodurch sich Ihr wöchentlicher Gesamtdurchsatz drastisch erhöht.
A: Ein Roboterarm kann für die Handhabung verschiedener Verpackungsarten konfiguriert werden, wenn geeignete Greifer, Werkzeugwechsler, Steuerungen und Produkterkennungssysteme vorhanden sind. Kompatibilität und Umrüstzeit hängen jedoch von den Unterschieden zwischen den Säcken, Kartons, Eimern oder Fässern sowie der erforderlichen Nutzlast und dem Durchsatz ab. Einige Anwendungen können eine flexible Zelle verwenden, während andere möglicherweise separate Werkzeuge oder spezielle Palettiersysteme erfordern.
A: Sie nutzen stark abgedichtete, IP67-zertifizierte Verbindungen und unter Druck stehende physische Abdeckungen. Außerdem setzen sie auf mechanische Klemmen statt auf rein vakuumbasierte Greifer. In Zementwerken verstopfen Vakuumfilter sofort. Mechanische Greifer verhindern staubbedingte Ausfälle und sorgen für einen festen Halt schwerer Säcke.
A: Ja. Da sich Beutel dynamisch verschieben und absetzen, muss die Software des Roboters überlappende, ineinandergreifende Schichtmuster berechnen. Oftmals installieren Betriebe vorgeschaltete automatische Beutelglätter. Anschließend führt der Roboter komplexe kreuz und quer verlaufende Stapelmuster aus, um sicherzustellen, dass die Palette während des Gabelstaplertransports nicht umkippt.


