
- Все
- Название продукта
- Ключевое слово продукта
- Модель продукта
- Краткое описание продукта
- Описание продукта
- Поиск по нескольким полям
Просмотры: 0 Автор: Редактор сайта Время публикации: 27.07.2026 Происхождение: Сайт


Ручная паллетизация накладывает серьезные эргономические требования на сотрудников вашего склада. Это также создает внезапные узкие места в пропускной способности и сильную зависимость от рабочей силы. Это критические уязвимости в современных средах непрерывного производства. Переход на автоматизированную финальную упаковку уже не является просто мерой по экономии труда. Это базовое требование для операционной масштабируемости и выживания.
Однако эффективная реализация выходит за рамки простой покупки стандартного робота. Вы должны подобрать роботизированную архитектуру и концевой инструментарий (EOAT) к уникальной среде вашего предприятия. Физические ограничения вашего продукта диктуют каждое аппаратное решение. Ошибка приводит к бесконечным циклам технического обслуживания и потере продукции.
В этом руководстве описаны конкретные Роботизированные приложения для паллетирования в трех отраслях с высокими требованиями. Вы узнаете точные технические критерии, необходимые для успешного развертывания. Мы исследуем, как разумный выбор аппаратного обеспечения значительно повысит долгосрочную надежность вашей линии.
Продукты питания и корма: Системы требуют строгого снижения уровня пыли и специального обращения с гибкой упаковкой (например, мешками для муки и кормов) без ущерба для целостности продукта.
Химические вещества. Безопасность и соблюдение требований диктуют использование устойчивых к коррозии роботов со степенью защиты IP, способных работать с опасными материалами в различных форматах упаковки.
Строительные материалы. Высокая грузоподъемность и исключительная стойкость к истиранию не подлежат обсуждению при работе с плотными и тяжелыми продуктами, такими как цемент.
Правило оценки. Успешное внедрение зависит от согласования полезной нагрузки, количества мешков в минуту (BPM), занимаемой площади и конструкции EOAT с вашими конкретными эксплуатационными реалиями и рисками интеграции.
Стандартные, готовые решения для паллетирования часто полностью терпят неудачу в суровых промышленных условиях. Менеджеры предприятий часто покупают стандартных роботов, полагая, что они справятся с любой простой подъемной задачей. Они быстро обнаруживают, что недостаточная защита окружающей среды разрушает внутренние двигатели. Кроме того, захваты несоответствующей конструкции часто роняют или прокалывают хрупкую упаковку. Вы не можете внедрить универсальную ячейку автоматизации в специализированную производственную линию.
Жизнеспособная интеграция роботов должна демонстрировать измеримые улучшения по конкретным операционным показателям. Если аппаратное обеспечение не улучшает эти базовые показатели, интеграция ошибочна. Вам следует ожидать явных обновлений в трех важнейших областях:
Стабильная производительность: робот должен поддерживать строгое время цикла, не вызывая перебоев в производстве.
Сокращение исков о травмах. Автоматизация должна напрямую снизить требования к компенсации работникам, устраняя повторяющиеся, тяжелые задачи по подъему.
Минимальное незапланированное обслуживание: оборудование должно работать непрерывно между запланированными интервалами обслуживания без внезапных сбоев.
Физические характеристики вашего продукта должны определять выбор роботизированного оборудования. Колебания температуры, абразивная пыль, токсичность и деформируемость материалов меняют работу робота. Вы должны настроить инструмент на конце рычага, чтобы надежно захватывать предметы, не причиняя им повреждений. Вы должны указать соответствующие классы IP для защиты хрупких соединений от частиц из воздуха. Игнорирование реалий продукта на этапе проектирования гарантирует сбой системы. Мы настоятельно рекомендуем определить каждую особенность физического продукта, прежде чем обсуждать варианты оборудования.
Работа в пищевой и сельскохозяйственной отраслях представляет собой уникальный набор препятствий, связанных с погрузочно-разгрузочными работами. Ваша основная задача заключается в управлении большими объемами взвешенных в воздухе твердых частиц. Пыль оседает на датчиках и забивает плохо герметизированные соединения. Вы также сталкиваетесь со сложной задачей обращения с нежесткой, легко прокалываемой упаковкой. Гибкие сумки постоянно смещаются во время движения. Вы должны полностью контролировать их, чтобы избежать потери продукта или опасной нестабильности поддонов.
Производство муки требует узкоспециализированного оборудования из-за горючей пыли и смещения веса продукта. Интеграция выделенного Паллетизатор для мешков с мукой требует строгого внимания к конструкции EOAT и построению слоев. Эти системы требуют расширенных возможностей обработки прокладочных листов для предотвращения проникновения влаги из грунта. Установка защитного барьера между деревянным поддоном и первым слоем муки является обязательным условием безопасности пищевых продуктов.
Стандартные вакуумные захваты здесь часто выходят из строя. Мешки для муки пористые и очень гибкие. Для этого применения требуются специальные захваты для пакетов. Грейферные механизмы или мягкие на ощупь пальцевые захваты являются отраслевыми стандартами для этой задачи. Они держат сумку снизу. Эта опора сохраняет форму сумки, обеспечивая ее устойчивую квадратную укладку. Падение плохо закрепленного мешка приводит к неравномерному оседанию муки и разрушению конструкции поддона.
Линии кормления животных вносят значительную вариативность в процесс паллетирования. Надежный Паллетизатор мешков для корма должен приспосабливаться к быстро перемещающемуся весу мешков. Также необходимо учитывать различные центры тяжести. Гранулированный корм оседает иначе, чем порошкообразный корм во время транспортировки. Роботизированная рука должна рассчитать эти динамические сдвиги, чтобы точно разместить сумки.
Санитария является еще одним непреложным фактором. Оборудование должно соответствовать строгим стандартам безопасности пищевых продуктов. Вы должны убедиться, что компоненты, готовые к промывке, широко используются в конструкции вашей системы. Соединения с классом защиты минимум IP67 позволяют вашей санитарной бригаде безопасно использовать воду под высоким давлением и чистящие средства. Без надлежащей защиты от проникновения регулярная очистка приведет к выходу из строя серводвигателей робота.
Достижение максимальной стабильности требует точного программирования перекрывающихся шаблонов стека. Когда гибкие мешки смещаются и оседают на поддоне, они могут легко вызвать обрушение колонны. Мы программируем робота на соединение слоев, подобно укладке кирпичей. Этот чередующийся рисунок обеспечивает максимальную устойчивость поддона во время грубой транспортировки. Распространенной ошибкой является использование столбцов для нежестких мешков; это почти всегда приводит к опрокидыванию груза в грузовике.
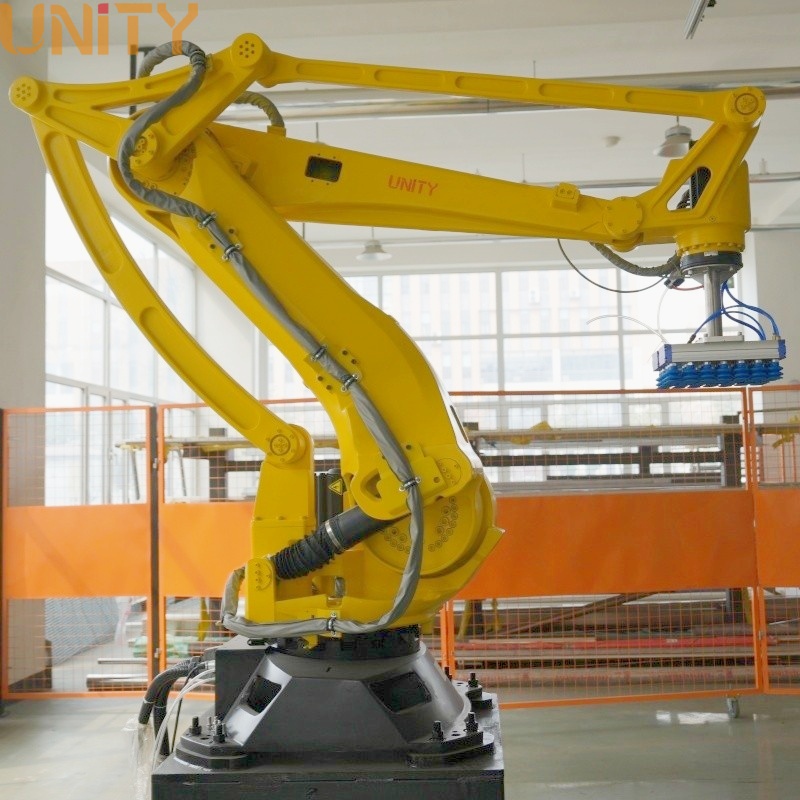
Химическая промышленность представляет экстремальный риск как для персонала, так и для оборудования. Безопасность оператора и предотвращение токсического воздействия становятся вашими главными задачами. Работа с очень разнообразной жесткой упаковкой требует огромной универсальности. Предприятия регулярно переключаются между бочками, ведрами, биг-бэгами и сверхпрочными мешками. Жесткая, негибкая ячейка автоматизации не сможет выжить в такой среде.
При выборе Укладчик химических мешков на поддоны , вы должны уделять приоритетное внимание экологической устойчивости. Летучие атмосферы требуют использования искробезопасных или взрывозащищенных роботизированных манипуляторов. Сертификация ATEX часто требуется по закону при наличии горючих паров или пыли. Эти специализированные роботы не позволяют электрической дуге воспламенить окружающую атмосферу.
Едкие химические вещества, переносимые по воздуху, разъедают стандартную краску и оголенную проводку за несколько месяцев. Вы должны указать антикоррозийные покрытия для всех открытых металлических поверхностей. Герметичная механика защищает внутреннюю передачу от кислотного разрушения. Стандартные промышленные роботы быстро придут в негодность, если их использовать на химических производствах без этих специализированных защитных обновлений.
На химических предприятиях форматы упаковки часто меняются. Для поддержания эффективности вам необходима универсальная обработка полезной нагрузки.
Вакуумные захваты: Мы активно используем вакуумные захваты для запечатанных мешков с химикатами. Они обеспечивают прочное удержание гладких, непористых пластиков, не прокалывая материал.
Быстросменный EOAT: вам следует внедрить автоматические устройства смены инструмента. Это позволяет роботу плавно переключаться между захватом мешков и подъемом тяжелых бочек.
Специальная оснастка: Гибридные захваты могут объединять в одном устройстве вакуумные присоски для пакетов и механические зажимы для ведер.
Автоматизированная обработка полностью исключает риск воздействия на человека разливов опасных химических веществ. Ручные подъемники иногда роняют или прокалывают материалы из-за усталости. Робот не страдает от усталости. Он выполняет точные движения в каждом цикле. Такая предсказуемость значительно снижает риски загрязнения окружающей среды вашего предприятия и защищает ваш персонал от токсического воздействия.
Сравнение оборудования: стандартные и химические паллетайзеры
Особенность |
Стандартный промышленный робот |
Робот химического класса |
|---|---|---|
Краска и покрытие |
Стандартная эпоксидная смола |
Антикоррозийное, химически стойкое покрытие. |
Сертификация безопасности |
Общие промышленные стандарты |
Сертифицированный ATEX или искробезопасный |
Электропроводка и кабели |
Открытая маршрутизация |
Кабели с внутренней прокладкой и химической изоляцией |
Совместная защита |
IP54–IP65 |
Минимум IP67, часто под давлением |
Сектор строительных материалов, как известно, наказывает машиностроение. Ваша основная задача заключается в обеспечении экстремальных требований к полезной нагрузке одновременно с высокоабразивными средами. Кремнезем и совокупная пыль действуют на движущиеся части как наждачная бумага. Вы должны спроектировать систему, которая без сбоев выдержит непрерывные, изнурительные циклы.
Надежный Паллетизатор для цементных мешков требует массивной структурной целостности. Вам нужны сверхмощные роботы-манипуляторы с грузоподъемностью, значительно превышающей 100 кг. Это позволяет роботу обрабатывать несколько пакетов за цикл, максимизируя пропускную способность. Высокая полезная нагрузка также снижает износ руки, удерживая ее значительно ниже максимального порога нагрузки.
Вакуумные захваты с треском проваливаются при работе с цементом, поскольку пыль мгновенно засоряет всасывающие фильтры. Вам нужны механически прочные захваты для пакетов. Пальцевые захваты или грейферные механизмы рассчитаны на постоянное воздействие абразивной цементной пыли без заклинивания. Они захватывают мешок физически, минуя необходимость всасывания чистого воздуха.
Вы также должны защитить самого робота от окружающей среды. На этих объектах часто используются герметичные роботизированные куртки. Накачивая чистый воздух в герметичную рубашку, вы создаете положительное давление. Это положительное давление активно отталкивает абразивные частицы от робота. Специальные лабиринтные уплотнения предотвращают попадание пыли в критические соединения и серводвигатели.
Мешки с цементом удерживают воздух, что делает их похожими на воздушные шары, когда они покидают заправочную станцию. Паллетирование мешков округлой формы создает крайне нестабильные и опасные грузы. Мы настоятельно рекомендуем интегрировать конвейеры для выравнивания мешков и предварительной паллетизации.
Выравниватели выдавливают захваченный воздух, прежде чем робот захватит мешок.
Это создает плоские, однородные слои.
Равномерные слои обеспечивают максимальную плотность поддонов и безопасность при транспортировке вилочным погрузчиком.
Пропуск этого шага — распространенная ошибка, которая серьезно ограничивает высоту безопасного складирования строительных материалов.
Выбор подходящего оборудования требует расчетной оценки ваших производственных данных. Вы не можете угадать свои характеристики. Вы должны методично оценить свою пропускную способность, ограничения по занимаемой площади и риски интеграции.
Начните с расчета пиковой производительности в мешках в минуту (BPM). Вы должны спроектировать свою систему для абсолютного времени пиковой нагрузки, а не для среднего дневного значения. Если вы работаете с небольшими нагрузками на экстремальных скоростях, вам может понадобиться высокоскоростной робот SCARA или Delta. Если вы обрабатываете тяжелые грузы на умеренных скоростях, лучшим вариантом будет шарнирно-сочлененный робот с 4–6 осями. Переоценка полезной нагрузки при недооценке BPM приводит к огромным узким местам в производстве.
Таблица выбора оборудования в зависимости от скорости и полезной нагрузки
Тип робота |
Идеальный диапазон полезной нагрузки |
Скорость/время цикла |
Лучшее применение |
|---|---|---|---|
Дельта Робот |
До 10 кг |
Сверхвысокая (100+ выборок в минуту) |
Первичная упаковка пищевых продуктов, крошечные коробочки |
СКАРА Робот |
10 кг - 20 кг |
Высокий (60-80 подборов/мин) |
Высокоскоростная паллетизация жестких коробок |
Совместная работа (Кобот) |
10 кг - 35 кг |
Низкая (менее 15 выборов/мин) |
Помещения без ограждений, ограниченное пространство |
шарнирно-сочлененный с 4 по 6 осями |
50 кг - 800+ кг |
Средний (20-40 прокачек/мин) |
Тяжелый цемент, химические бочки, мешки для муки |
EOAT является наиболее важной частью вашей системы. Вы должны оценить, какие захваты лучше всего подходят для вашего основного продукта: вакуумные, магнитные, вилочные или зажимные захваты. Вакуум работает с запечатанными пластиками. Зажимы подходят для тяжелых, пыльных мешков. Магниты работают на металлические ведра. Если ваша линия обрабатывает все три, вам необходимо определить, необходимы ли автоматические устройства смены инструмента. Устройство смены инструмента увеличивает первоначальные затраты, но обеспечивает невероятную ежедневную гибкость.
Площадь пола определяет категорию вашего робота. Традиционные промышленные роботы работают на высоких скоростях и занимают большую площадь. Для защиты работников требуются обширные защитные ограждения и световые завесы. Если вам не хватает места, вы можете рассмотреть возможность использования коллаборативных роботов (коботов). Коботы занимают меньшую площадь и обеспечивают безопасное взаимодействие с людьми без тяжелых ограждений. Однако они страдают от сильно ограниченной полезной нагрузки и очень низкой скорости.
Наконец, оцените возможности интеграции WMS/ERP предоставленного программного обеспечения. Паллетайзеру необходимо взаимодействовать с вашей системой управления складом, чтобы печатать этикетки и регистрировать запасы. Примечание о рисках: всегда учитывайте возможность простоя линии во время установки. Вы также должны учитывать время обучения, необходимое вашему персоналу по техническому обслуживанию, чтобы понять новый интерфейс программного обеспечения.
Обычные ячейки для паллетирования имеют невероятно высокий уровень отказов при использовании в специализированных отраслях. Долгосрочный успех требует строгого соответствия характеристик вашего оборудования, включая классы IP, грузоподъемность и конструкцию EOAT, вашим материальным реалиям. Нельзя игнорировать присутствие абразивной пыли, коррозионно-активных химикатов или изменение веса продукта. Использование ярлыков при настройке снизит вашу конечную эффективность.
Прежде чем запросить ценовое предложение, задокументируйте пиковое количество мешков в минуту (BPM), типы первичной упаковки и доступную площадь. Эти точные данные позволяют инженерам по интеграции спроектировать систему, которая начнет работать с первого же дня. Не полагайтесь на средние скорости производства; дизайн для вашей самой тяжелой смены.
Свяжитесь со специализированным инженером по интеграции сегодня, чтобы провести тщательный аудит сайта. Попросите их провести полное трехмерное технико-экономическое моделирование для вашей конкретной линейки продуктов, чтобы гарантировать производительность, прежде чем вы купите.
Ответ: В большинстве учреждений окупаемость инвестиций составляет от 18 до 30 месяцев. Столь быстрый возврат обусловлен в первую очередь немедленным перераспределением рабочей силы. Вы также значительно сэкономите на уменьшении требований о возмещении ущерба и страховых взносах. Кроме того, система обеспечивает непрерывную работу в режиме 24/7, значительно увеличивая общую еженедельную производительность.
Ответ: Роботизированную руку можно настроить для работы с различными типами упаковки, если в ее состав входят подходящие захваты, устройства смены инструментов, средства управления и системы обнаружения продукта. Однако совместимость и время замены зависят от различий между мешками, картонными коробками, ведрами или бочками, а также от требуемой полезной нагрузки и пропускной способности. В некоторых приложениях может использоваться одна гибкая ячейка, в то время как для других могут потребоваться отдельные инструменты или специальные системы укладки на поддоны.
Ответ: В них используются герметичные соединения со степенью защиты IP67 и герметичные физические крышки. Они также полагаются на механические зажимы, а не на чисто вакуумные захваты. На цементных заводах вакуумные фильтры мгновенно засоряются. Механические захваты предотвращают поломки, связанные с пылью, и обеспечивают надежное удержание тяжелых мешков.
А: Да. Поскольку пакеты перемещаются и оседают динамически, программное обеспечение робота должно рассчитывать структуру перекрывающихся и взаимосвязанных слоев. Часто на предприятиях перед подачей устанавливаются автоматические выравниватели мешков. Затем робот выполняет сложные схемы укладки крест-накрест, чтобы поддон не опрокинулся во время транспортировки вилочным погрузчиком.


