


手動パレタイジングでは、倉庫作業員に人間工学的に重大な負担がかかります。また、突然のスループットのボトルネックと大きな労働力への依存も生じます。これらは、最新の継続運用環境における重大な脆弱性です。自動化された最終工程包装への移行は、もはや単なる省力化対策ではありません。これは、運用のスケーラビリティと存続のための基本要件です。
ただし、効果的な実装は、単に標準的なロボットを購入するだけではありません。ロボット アーキテクチャとエンドオブアーム ツール (EOAT) を施設の固有の環境に適合させる必要があります。製品の物理的な取り扱い上の制約により、ハードウェアに関するあらゆる決定が決まります。これを間違えると、メンテナンスサイクルが無限に長くなり、製品が落ちてしまいます。
このガイドでは、具体的な内容を詳しく説明します ロボット パレタイジング アプリケーション。 要求の高い 3 つの分野にわたる導入を成功させるために必要な正確な技術基準を学びます。賢いハードウェアの選択により、回線の長期的な信頼性がどのように大幅に向上するかを検討します。
食品と飼料: システムでは、製品の完全性を損なうことなく、厳格な粉塵軽減と柔軟な包装 (小麦粉や飼料袋など) の特殊な取り扱いが必要です。
化学物質: 安全性とコンプライアンスを確保するには、さまざまな包装形式の危険物を取り扱うことができる IP 定格の耐腐食性ロボットの使用が必要です。
建築材料: セメントのような高密度で重い製品を扱うには、高い積載能力と極度の耐摩耗性を交渉の余地がありません。
評価ルール: 導入が成功するかどうかは、ペイロード、1 分あたりのバッグ数 (BPM)、フットプリント、および EOAT の設計を、特定の運用上の現実および統合リスクに合わせて調整するかどうかにかかっています。
一般的な既製のパレタイジング ソリューションは、過酷な産業環境では完全に機能しないことがよくあります。施設管理者は、簡単な持ち上げ作業なら何でもこなせると想定して、標準的なロボットを購入することがよくあります。彼らは、不適切な環境保護が内部モーターを破壊することをすぐに発見しました。さらに、不一致のグリッパー設計により、壊れやすい包装が日常的に落下したり穴が開いたりします。画一的な自動化セルを特殊な生産ラインに強制的に組み込むことはできません。
実行可能なロボット統合は、特定の運用指標全体で測定可能な改善を実証する必要があります。ハードウェアがこれらのベースライン目標を改善しない場合、統合には欠陥があります。次の 3 つの重要な領域で明確なアップグレードが期待できます。
一貫したスループット: ロボットは、上流の生産ジャムを引き起こすことなく、厳密なサイクル タイムを維持する必要があります。
傷害請求の削減: 自動化により、反復的で力仕事を排除することで、労働者災害補償請求を直接削減する必要があります。
計画外のメンテナンスを最小限に抑える: ハードウェアは、予定されたサービス間隔の間、突然故障することなく継続的に稼働する必要があります。
製品の物理的特性に基づいて、ロボット ハードウェアの選択を決定する必要があります。温度変動、研磨粉塵、毒性、材料の変形性により、ロボットの動作方法が変化します。損傷を与えずにアイテムを確実に掴むには、エンドオブアーム ツールをカスタマイズする必要があります。繊細な接合部を浮遊微粒子から保護するには、適切な IP 定格を指定する必要があります。設計段階で製品の現実を無視すると、システム障害が確実に発生します。ハードウェア オプションについて議論する前に、物理的な製品の特徴をすべて洗い出しておくことを強くお勧めします。
食品および農業の事業には、マテリアルハンドリング特有の一連のハードルがあります。主な課題には、大量の浮遊微粒子の管理が含まれます。ほこりがセンサーに付着し、密閉度の低い接合部が詰まります。また、硬くない、簡単に穴が開く包装を扱うという困難な作業にも直面します。柔軟なバッグは移動中に常にずれます。製品の損失やパレットの危険な不安定を避けるために、それらを完全に制御する必要があります。
小麦粉の生産環境では、可燃性粉塵や製品重量の変化のため、高度に専門化された装置が必要です。専用の統合 フラワーバッグパレタイザー では、EOAT の設計と層の構築に細心の注意を払う必要があります。これらのシステムには、地面からの湿気の侵入を防ぐための高度な間紙処理機能が必要です。食品の安全性を確保するには、木製パレットと小麦粉の最初の層の間に保護バリアを設置することが必須です。
標準的な真空グリッパーはここで失敗することがよくあります。小麦粉の袋は多孔質で柔軟性に優れています。この用途には特殊なバッググリッパーが必要です。クラムシェル機構またはソフトタッチのフィンガーグリッパーは、このタスクの業界標準です。バッグを下から抱きかかえます。このサポートによりバッグの形状が維持され、安定して四角く積み重ねることができます。サポートが不十分な袋を落とすと小麦粉が不均一に沈降し、パレットの構造が破損します。
動物飼料ラインでは、パレット化プロセスに大きな変動が生じます。堅牢な フィードバッグパレタイザーは 、急速に変化するバッグ重量に対応する必要があります。また、さまざまな重心にも対応する必要があります。ペレット状の飼料は輸送中に粉末状の飼料とは異なり沈降します。ロボットアームは、バッグを正確に配置するために、これらの動的なシフトを計算する必要があります。
衛生管理も譲れない要素です。機器は厳しい食品安全基準を満たさなければなりません。ウォッシュダウン対応コンポーネントがシステム設計に大きく組み込まれていることを確認する必要があります。最低 IP67 定格のジョイントにより、衛生スタッフは高圧水や洗浄剤を安全に使用できます。適切な侵入保護がないと、定期的な清掃によってロボットのサーボ モーターが破損します。
最大限の安定性を達成するには、オーバーラップするスタック パターンを正確にプログラミングする必要があります。柔軟なバッグがずれてパレット上に落ち着くと、簡単にカラムの崩壊を引き起こす可能性があります。レンガを積むのと同じように、レイヤーを連結するようにロボットをプログラムします。この交互パターンにより、荒い輸送中のパレットの究極の安定性が保証されます。よくある間違いは、硬くないバッグにカラムスタッキングを使用することです。これはほとんどの場合、配送トラック内の荷物の転倒につながります。
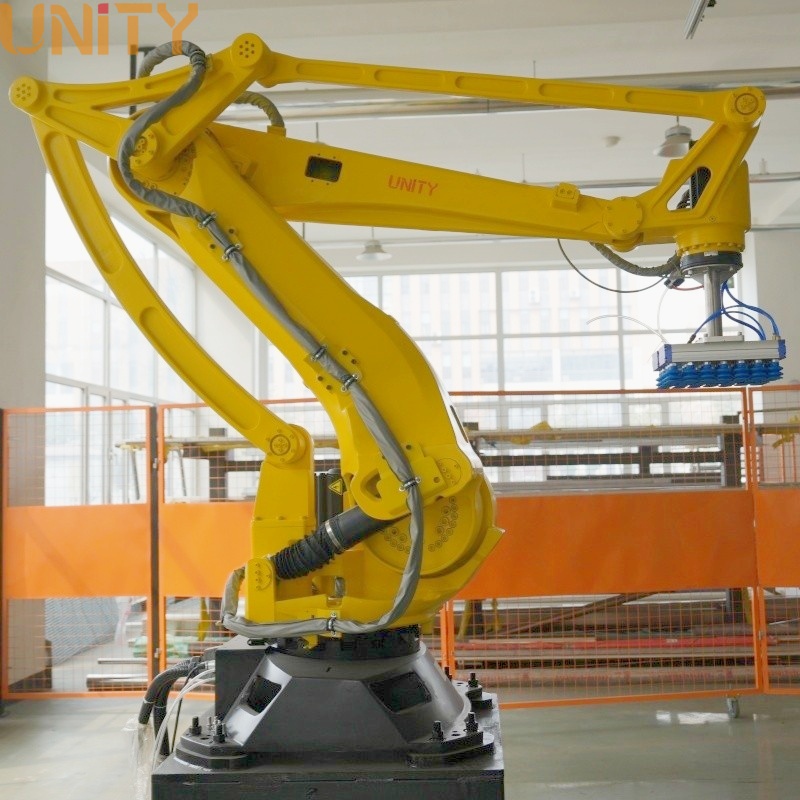
化学産業は、人員と機械の両方に極度のリスクをもたらします。オペレーターの安全と有毒物質への曝露の防止が主な目的になります。非常に多様で硬いパッケージを扱うには、非常に高い汎用性が必要です。施設では、ドラム缶、ペール缶、フレコン、耐久性のあるバッグを定期的に切り替えています。硬直的で柔軟性のない自動化セルは、この環境では生き残ることができません。
を選択するときは、 ケミカルバッグパレタイザーでは、環境回復力を優先する必要があります。揮発性雰囲気には、本質安全防爆ロボット アームの統合が必要です。可燃性の煙や粉塵が存在する場所では、多くの場合、法律で ATEX 認定が義務付けられています。これらの特殊なロボットは、電気アークによる周囲の大気への引火を防ぎます。
空気中の腐食性化学物質は、標準的な塗装と露出した配線を数か月で侵食します。すべての露出した金属表面に耐食性コーティングを指定する必要があります。密閉機構が内部ギアを酸による劣化から保護します。標準的な産業用ロボットは、これらの特殊な保護アップグレードを行わずに化学製造環境に導入すると、急速に劣化してしまいます。
化学プラントでは包装形式が頻繁に変更されます。効率を維持するには、多用途のペイロード処理が必要です。
真空グリッパー: 当社では、密封された化学薬品バッグに真空グリッパーを多用しています。材料を突き刺すことなく、滑らかな非多孔質プラスチックをしっかりと保持します。
クイックチェンジ EOAT: 自動ツールチェンジャーを実装する必要があります。これにより、ロボットはバッグの掴みと重いドラム缶の吊り上げの間をシームレスに移行できます。
カスタムツーリング: ハイブリッドグリッパーは、バッグ用の真空カップとペール缶用のメカニカルクランプを単一のユニットに組み合わせることができます。
自動処理により、危険な化学物質の流出に人がさらされるリスクが完全に排除されます。手動リフターは、疲労により材料を落としたり、穴を開けたりすることがあります。ロボットは疲労しません。 1サイクルごとに正確な動きを実行します。この予測可能性により、施設の環境汚染リスクが大幅に軽減され、従業員が有毒物質への曝露から保護されます。
ハードウェアの比較: 標準パレタイザーと化学グレードのパレタイザー
特徴 |
標準産業用ロボット |
化学グレードのロボット |
|---|---|---|
ペイントとコーティング |
標準エポキシ |
耐食性、耐薬品性コーティング |
安全認証 |
一般的な工業規格 |
ATEX または本質安全認証済み |
配線とケーブル |
露出されたルーティング |
内部配線された化学的にシールされたケーブル |
関節の保護 |
IP54~IP65 |
IP67 最低、頻繁に加圧される |
建築資材部門が機械に対して厳しいことで悪名高い。あなたの中核となる課題は、非常に摩耗の激しい環境と同時に、極端な積載量要件を管理することです。シリカと骨材の粉塵は可動部品上でサンドペーパーのように作用します。継続的で過酷なサイクルタイムに動じることなく耐えられるシステムを設計する必要があります。
信頼できる セメントバッグパレタイザーに は大規模な構造的完全性が必要です。可搬重量が 100kg をはるかに超える頑丈なロボット アームが必要です。これにより、ロボットはサイクルごとに複数のバッグを処理できるようになり、スループットが最大化されます。高いペイロード能力により、アームを最大応力閾値よりもはるかに低く保つことで、アームの磨耗も軽減されます。
真空グリッパーはセメント用途では悲惨な結果を招きます。これは、ほこりがすぐに吸引フィルターに詰まるためです。機械的に堅牢なバッググリッパーが必要です。フィンガーグリッパーまたはクラムシェル機構は、研磨性のセメント粉塵に常にさらされても、詰まることなく耐えられるように設計されています。バッグを物理的につかみ、きれいな空気を吸引する必要がなくなります。
ロボット自体を環境から保護する必要もあります。加圧ロボットジャケットはこれらの施設で頻繁に使用されます。密閉されたジャケットにきれいな空気を送り込むことで、正圧が発生します。この正圧により、研磨粒子がロボットから積極的に押し出されます。特殊なラビリンスシールは、重要なジョイントやサーボモーターへの粉塵の侵入を防ぎます。
セメント袋には空気が閉じ込められており、充填ステーションから出ると風船のようになります。丸い袋をパレットに載せると、非常に不安定で危険な荷物が生じます。パレット化前に袋を平らにするコンベアを統合することを強くお勧めします。
フラットナーは、ロボットがバッグを掴む前に、閉じ込められた空気を押し出します。
これにより、平らで均一な層が作成されます。
均一な層により、パレットの密度が最大限に高まり、フォークリフト輸送時の安全性が確保されます。
このステップを省略すると、建材を安全に積み重ねることができる高さが大幅に制限されるよくある間違いです。
適切なハードウェアを選択するには、運用データを計算して評価する必要があります。仕様を推測することはできません。スループット、フットプリントの制約、統合リスクを系統的に評価する必要があります。
まず、ピーク生産速度を 1 分あたりの袋数 (BPM) で計算します。システムは、1 日の平均ではなく、絶対的なピーク時間を考慮して設計する必要があります。軽負荷を極端な速度で実行する場合は、高速の SCARA ロボットまたは Delta ロボットが必要になる場合があります。重いペイロードを中程度の速度で扱う場合は、4 ~ 6 軸の多関節ロボットが最適な選択肢です。 BPM を過小評価しながらペイロードを過大評価すると、本番環境で大きなボトルネックが発生します。
速度とペイロードに基づくハードウェア選択表
ロボットの種類 |
理想的なペイロード範囲 |
速度/サイクルタイム |
最適なアプリケーションフィット |
|---|---|---|---|
デルタロボット |
10kg未満 |
超高 (100 以上のピック/分) |
一次食品包装、小さな箱 |
スカラロボット |
10kg~20kg |
高 (60 ~ 80 ピック/分) |
高速硬質箱パレタイジング |
共同作業 (コボット) |
10kg~35kg |
低 (15 ピック/分未満) |
フェンスのないセットアップ、狭い床面積 |
4 ~ 6 軸多関節 |
50kg~800kg以上 |
中 (20 ~ 40 ピック/分) |
重セメント、ケミカルドラム、小麦粉袋 |
EOAT はシステムの最も重要な部分です。真空グリッパー、磁気グリッパー、フォーク グリッパー、またはクランプ グリッパーが主な製品に最適であるかどうかを評価する必要があります。真空は密閉されたプラスチックに有効です。クランプは、重くて埃っぽいバッグにも使用できます。金属ペールには磁石が使えます。ラインで 3 つすべてを処理する場合は、自動工具交換装置が必要かどうかを判断する必要があります。ツールチェンジャーを使用すると、初期費用がかかりますが、日々の驚くべき柔軟性が得られます。
床面積によってロボットのカテゴリが決まります。従来の産業用ロボットは高速で動作し、大きな設置面積を必要とします。作業者を保護するために、大規模な安全フェンスとライトカーテンが必要です。床面積が足りない場合は、協働ロボット (コボット) を検討してください。協働ロボットは設置面積が小さく、重い柵を設置することなく安全な人間の対話を実現します。ただし、ペイロードが大幅に制限され、速度が非常に遅いという問題があります。
最後に、提供されたソフトウェアの WMS/ERP 統合機能を評価します。パレタイザーは倉庫管理システムと通信してラベルを印刷し、在庫を記録する必要があります。 リスクに関する注意: 設置中は、潜在的なラインのダウンタイムを常に考慮してください。また、メンテナンス スタッフが新しいソフトウェア インターフェイスを理解するために必要な学習曲線も考慮する必要があります。
一般的なパレタイジング セルは、専門産業に導入された場合、信じられないほど高い故障率を伴います。長期的な成功には、IP 定格、ペイロード容量、EOAT 設計などのハードウェア仕様を現実の状況に厳密に一致させる必要があります。研磨粉塵、腐食性化学物質の存在、または製品の重量の変化を無視することはできません。カスタマイズをショートカットすると、最終的な効率が損なわれてしまいます。
見積もりを依頼する前に、ピーク時の袋数/分 (BPM)、主な梱包タイプ、利用可能な床面積を文書化してください。この正確なデータにより、統合エンジニアは初日から機能するシステムを設計できます。平均的な生産速度に依存しないでください。最も負荷の高いシフトに合わせて設計します。
今すぐ専門の統合エンジニアに連絡して、徹底的なサイト監査を実施してください。購入前にパフォーマンスを保証するために、特定の製品ラインについて完全な 3D 実現可能性シミュレーションを実行するよう依頼してください。
A: ほとんどの施設では、18 ~ 30 か月の ROI が観察されます。この急速な収益は主に即時的な労働力の再配置によってもたらされています。また、傷害保険金や保険料の削減も大幅に節約できます。さらに、このシステムは 24 時間 365 日の継続的な運用能力を提供し、週全体のスループットを大幅に向上させます。
A: ロボット アームは、適切なグリッパー、ツール チェンジャー、制御装置、および製品検出システムが含まれている場合、さまざまな包装タイプを処理するように構成できます。ただし、互換性と切り替え時間は、バッグ、カートン、ペール缶、またはドラム缶の違い、および必要な積載量と処理量によって異なります。アプリケーションによっては 1 つのフレキシブルセルを使用できる場合もありますが、別のツールや専用のパレタイジングシステムが必要な場合もあります。
A: 厳重に密閉された IP67 定格のジョイントと加圧された物理カバーが使用されています。また、純粋な真空ベースのグリッパーではなく、機械的なクランプにも依存しています。セメント工場では真空フィルターがすぐに詰まります。機械式グリッパーは粉塵による故障を防ぎ、重いバッグをしっかりと保持します。
A: はい。袋は動的に移動したり沈んだりするため、ロボットのソフトウェアは重なり合い、連動する層パターンを計算する必要があります。多くの場合、施設は上流に自動袋平坦化装置を設置します。次にロボットは、フォークリフト輸送中にパレットが転倒しないように、複雑な十字の積み重ねパターンを実行します。


