
- Todo
- Nombre del producto
- Palabra clave del producto
- Modelo de producto
- Resumen del producto
- Descripción del Producto
- Búsqueda de campos múltiples
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-07-27 Origen: Sitio


El paletizado manual introduce graves responsabilidades ergonómicas para el personal del almacén. También crea repentinos cuellos de botella en el rendimiento y una fuerte dependencia laboral. Estas son vulnerabilidades críticas en los entornos modernos de producción continua. La transición al envasado automatizado de final de línea ya no es sólo una medida para ahorrar mano de obra. Es un requisito básico para la escalabilidad operativa y la supervivencia.
Sin embargo, una implementación eficaz va más allá de la simple compra de un robot estándar. Debe hacer coincidir la arquitectura robótica y las herramientas de fin de brazo (EOAT) con el entorno único de sus instalaciones. Las limitaciones de manejo físico de su producto dictan cada decisión de hardware. Hacer esto mal conduce a ciclos de mantenimiento interminables y caída de productos.
Esta guía desglosa temas específicos Aplicaciones de Paletizado Robótico en tres sectores de alta exigencia. Aprenderá los criterios técnicos exactos necesarios para una implementación exitosa. Exploraremos cómo las opciones inteligentes de hardware mejoran drásticamente la confiabilidad a largo plazo de su línea.
Alimentos y piensos: los sistemas requieren una estricta mitigación del polvo y un manejo especializado de envases flexibles (por ejemplo, bolsas de harina y pienso) sin comprometer la integridad del producto.
Productos químicos: la seguridad y el cumplimiento dictan el uso de robots resistentes a la corrosión con clasificación IP capaces de manipular materiales peligrosos en diversos formatos de embalaje.
Materiales de construcción: Las capacidades de alta carga útil y la resistencia extrema a la abrasión no son negociables para manipular productos densos y pesados como el cemento.
Regla de evaluación: la adopción exitosa depende de alinear la carga útil, las bolsas por minuto (BPM), la huella y el diseño de EOAT con sus realidades operativas específicas y riesgos de integración.
Las soluciones genéricas de paletizado listas para usar a menudo fallan por completo en entornos industriales hostiles. Los administradores de instalaciones suelen comprar robots estándar asumiendo que pueden realizar cualquier tarea de elevación sencilla. Rápidamente descubren que una protección ambiental inadecuada destruye los motores internos. Además, los diseños de pinzas que no coinciden suelen dejar caer o perforar envases frágiles. No se puede forzar una celda de automatización única para todos en una línea de producción especializada.
Una integración robótica viable debe demostrar mejoras mensurables en métricas operativas específicas. Si el hardware no mejora estos objetivos básicos, la integración es defectuosa. Debería esperar mejoras claras en tres áreas críticas:
Rendimiento constante: el robot debe mantener tiempos de ciclo estrictos sin provocar atascos en la producción.
Reducción de reclamos por lesiones: la automatización debe reducir directamente los reclamos de compensación laboral al eliminar las tareas repetitivas y de levantamiento pesado.
Mantenimiento mínimo no planificado: el hardware debe funcionar continuamente entre intervalos de servicio programados sin averías repentinas.
Las características físicas de su producto deben dictar su selección de hardware robótico. Las fluctuaciones de temperatura, el polvo abrasivo, la toxicidad y la deformabilidad del material cambian el funcionamiento de un robot. Debe personalizar las herramientas del extremo del brazo para agarrar elementos de forma segura sin causar daños. Debe especificar clasificaciones de IP apropiadas para proteger las uniones delicadas de las partículas en el aire. Ignorar las realidades del producto durante la fase de diseño garantiza el fallo del sistema. Recomendamos encarecidamente mapear todas las peculiaridades físicas del producto antes de discutir las opciones de hardware.
Operar en el sector alimentario y agrícola presenta un conjunto único de obstáculos en el manejo de materiales. Su principal desafío consiste en gestionar grandes volúmenes de partículas en el aire. El polvo se deposita en los sensores y obstruye las juntas mal selladas. También se enfrenta a la difícil tarea de manipular envases no rígidos y que se perforan fácilmente. Las bolsas flexibles se mueven constantemente durante el movimiento. Debes controlarlos perfectamente para evitar pérdidas de producto o inestabilidad peligrosa del palet.
Los entornos de producción de harina requieren equipos altamente especializados debido al polvo combustible y al cambio de peso de los productos. Integrando un dedicado El paletizador de bolsas de harina exige una atención estricta al diseño de EOAT y la construcción de capas. Estos sistemas requieren capacidades avanzadas de manejo de láminas deslizantes para evitar el ingreso de humedad al suelo. Colocar una barrera protectora entre el palet de madera y la primera capa de harina es obligatorio por seguridad alimentaria.
En este caso, las pinzas de vacío estándar suelen fallar. Los sacos de harina son porosos y muy flexibles. Esta aplicación exige pinzas de bolsas especializadas. Los mecanismos de concha o agarres suaves para los dedos son estándares de la industria para esta tarea. Acunan la bolsa desde abajo. Este soporte mantiene la forma de la bolsa para un apilamiento estable y cuadrado. Dejar caer una bolsa mal apoyada hace que la harina se asiente de manera desigual, arruinando la estructura de la plataforma.
Las líneas de alimentación animal introducen una intensa variabilidad en el proceso de paletizado. Un robusto El paletizador de bolsas de alimentación debe adaptarse a los pesos de las bolsas que cambian rápidamente. También necesita manejar diferentes centros de gravedad. El alimento granulado se asienta de manera diferente que el alimento en polvo durante el tránsito. El brazo robótico debe calcular estos cambios dinámicos para colocar las bolsas con precisión.
El saneamiento es otro factor no negociable. El equipo debe cumplir estrictos estándares de seguridad alimentaria. Debe asegurarse de que los componentes listos para el lavado tengan una gran presencia en el diseño de su sistema. Las juntas con clasificación mínima IP67 permiten que su personal de saneamiento utilice agua a alta presión y productos químicos de limpieza de forma segura. Sin una protección de ingreso adecuada, la limpieza de rutina destruirá los servomotores del robot.
Lograr la máxima estabilidad requiere una programación precisa para patrones de apilado superpuestos. Cuando las bolsas plegables se mueven y se asientan en una plataforma, pueden provocar fácilmente el colapso de la columna. Programamos el robot para entrelazar capas, de forma muy parecida a como se colocan ladrillos. Este patrón alterno garantiza la máxima estabilidad de la plataforma durante el tránsito accidentado. Un error común es utilizar el apilamiento en columnas para bolsas no rígidas; Esto casi siempre provoca que la carga se vuelque en el camión de reparto.
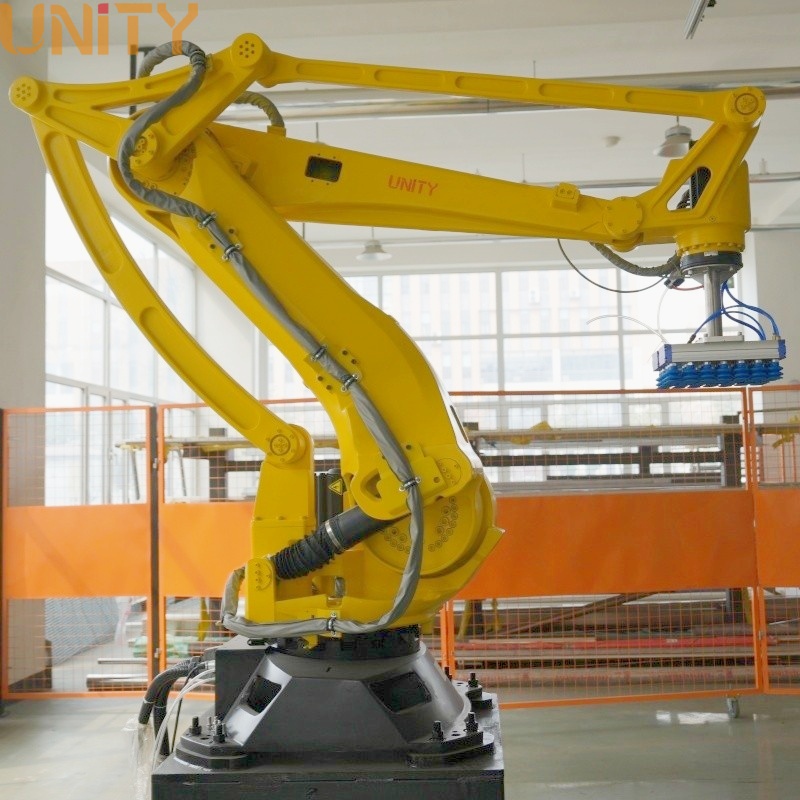
La industria química introduce riesgos extremos tanto para el personal como para la maquinaria. La seguridad del operador y la prevención de la exposición tóxica se convierten en sus objetivos principales. La manipulación de envases rígidos y muy variables requiere una inmensa versatilidad. Las instalaciones cambian habitualmente entre tambores, cubos, FIBC y bolsas de uso pesado. Una célula de automatización rígida e inflexible no puede sobrevivir en este entorno.
Al seleccionar un paletizador de bolsas de químicos , se debe priorizar la resiliencia ambiental. Las atmósferas volátiles exigen la integración de brazos robóticos intrínsecamente seguros o a prueba de explosiones. La certificación ATEX suele ser obligatoria por ley cuando existen humos o polvo combustibles. Estos robots especializados evitan que los arcos eléctricos enciendan la atmósfera circundante.
Los productos químicos cáusticos transportados por el aire corroen la pintura estándar y el cableado expuesto en meses. Debe especificar recubrimientos resistentes a la corrosión para todas las superficies metálicas expuestas. La mecánica sellada protege los engranajes internos de la degradación ácida. Los robots industriales estándar se deteriorarán rápidamente si se implementan en entornos de fabricación de productos químicos sin estas actualizaciones de protección especializadas.
Los formatos de embalaje cambian con frecuencia en las plantas químicas. Necesita un manejo versátil de la carga útil para mantener la eficiencia.
Pinzas de vacío: utilizamos en gran medida pinzas de vacío para bolsas de productos químicos selladas. Proporcionan una sujeción firme en plásticos lisos y no porosos sin perforar el material.
EOAT de cambio rápido: debe implementar cambiadores automáticos de herramientas. Esto permite que el robot realice una transición perfecta entre agarrar bolsas y levantar tambores pesados.
Herramientas personalizadas: las pinzas híbridas pueden combinar ventosas para bolsas y abrazaderas mecánicas para cubos en una sola unidad.
La manipulación automatizada elimina por completo el riesgo de exposición humana a derrames químicos peligrosos. Los elevadores manuales ocasionalmente dejan caer o perforan materiales debido a la fatiga. Un robot no sufre fatiga. Ejecuta movimientos precisos en cada ciclo. Esta previsibilidad reduce drásticamente los riesgos de contaminación ambiental de sus instalaciones y protege a su fuerza laboral humana de la exposición tóxica.
Comparación de hardware: paletizadores estándar versus de grado químico
Característica |
Robot industrial estándar |
Robot de grado químico |
|---|---|---|
Pintura y revestimiento |
Epoxi estándar |
Revestimiento anticorrosión y resistente a productos químicos. |
Certificación de seguridad |
Normas industriales generales |
Certificado ATEX o intrínsecamente seguro |
Cableado y cables |
Enrutamiento expuesto |
Cables enrutados internamente y sellados químicamente. |
Protección conjunta |
IP54 a IP65 |
IP67 mínimo, a menudo presurizado |
El sector de materiales de construcción está castigando notablemente a la maquinaria. Su principal desafío consiste en gestionar requisitos de carga útil extremos simultáneamente con entornos altamente abrasivos. El polvo de sílice y agregados actúa como papel de lija sobre las piezas móviles. Debe diseñar un sistema que sobreviva ciclos continuos y agotadores sin fallar.
Un confiable El paletizador de bolsas de cemento requiere una integridad estructural masiva. Necesita brazos robóticos de alta resistencia con capacidades de carga que superen con creces los 100 kg. Esto permite que el robot maneje varias bolsas por ciclo, maximizando el rendimiento. Las altas capacidades de carga útil también reducen el desgaste del brazo al mantenerlo muy por debajo de su umbral de tensión máximo.
Las ventosas fallan estrepitosamente en aplicaciones de cemento porque el polvo obstruye instantáneamente los filtros de succión. Necesita pinzas para bolsas mecánicamente robustas. Las pinzas de dedo o los mecanismos de almeja están diseñados para resistir la exposición constante al polvo de cemento abrasivo sin atascarse. Agarran la bolsa físicamente, evitando la necesidad de aspirar aire limpio.
También debes proteger el propio robot del entorno. En estas instalaciones se utilizan frecuentemente chaquetas robóticas presurizadas. Al bombear aire limpio a una camisa sellada, se crea una presión positiva. Esta presión positiva empuja activamente las partículas abrasivas lejos del robot. Los sellos laberínticos especializados evitan la entrada de polvo en juntas críticas y servomotores.
Las bolsas de cemento retienen aire atrapado, lo que las hace parecer globos cuando salen de la estación de servicio. La paletización de sacos redondeados crea cargas muy inestables y peligrosas. Recomendamos encarecidamente integrar cintas transportadoras aplanadoras de bolsas antes de la paletización.
Los aplanadores expulsan el aire atrapado antes de que el robot agarre la bolsa.
Esto crea capas planas y uniformes.
Las capas uniformes garantizan la máxima densidad de paletas y seguridad durante el transporte con carretilla elevadora.
Saltarse este paso es un error común que limita gravemente la altura a la que se pueden apilar los materiales de construcción de forma segura.
Elegir el hardware adecuado requiere una evaluación calculada de sus datos de producción. No puedes adivinar tus especificaciones. Debe evaluar metódicamente su rendimiento, las limitaciones de la huella y los riesgos de integración.
Comience calculando sus tasas máximas de producción en bolsas por minuto (BPM). Debe diseñar su sistema para sus horas punta absolutas, no para su promedio diario. Si ejecuta cargas livianas a velocidades extremas, es posible que necesite un robot SCARA o Delta de alta velocidad. Si maneja cargas útiles pesadas a velocidades moderadas, un robot articulado de 4 a 6 ejes es su mejor opción. Sobreestimar la carga útil y subestimar el BPM genera enormes cuellos de botella en la producción.
Tabla de selección de hardware basada en velocidad y carga útil
Tipo de robot |
Rango de carga útil ideal |
Velocidad/tiempo de ciclo |
Mejor ajuste de aplicación |
|---|---|---|---|
robot delta |
Menos de 10 kilos |
Ultra alto (más de 100 selecciones/min) |
Envases primarios de alimentos, cajas pequeñas. |
Robot SCARA |
10 kilos - 20 kilos |
Alto (60-80 selecciones/min) |
Paletizado de cajas rígidas de alta velocidad |
Colaborativo (Cobot) |
10 kilos - 35 kilos |
Bajo (Menos de 15 selecciones/min) |
Instalaciones sin vallas, espacio reducido |
Articulado de 4 a 6 ejes |
50 kilos - 800+ kilos |
Medio (20-40 selecciones/min) |
Cemento pesado, bidones de productos químicos, sacos de harina. |
El EOAT es la parte más importante de su sistema. Debe evaluar si las pinzas de vacío, magnéticas, de horquilla o de abrazadera se adaptan mejor a su producto principal. Funciona con vacío para plásticos sellados. Las abrazaderas funcionan para bolsas pesadas y polvorientas. Los imanes funcionan para cubos de metal. Si su línea maneja los tres, debe determinar si son necesarios cambiadores automáticos de herramientas. Un cambiador de herramientas agrega un costo inicial pero proporciona una increíble flexibilidad diaria.
El espacio del piso dicta la categoría de su robot. Los robots industriales tradicionales operan a altas velocidades y exigen grandes superficies. Requieren amplias vallas de seguridad y cortinas de luz para proteger a los trabajadores. Si le falta espacio, podría considerar los robots colaborativos (Cobots). Los cobots ofrecen una huella más pequeña y una interacción humana segura sin vallas pesadas. Sin embargo, sufren de cargas útiles muy limitadas y velocidades muy lentas.
Finalmente, evalúe las capacidades de integración WMS/ERP del software proporcionado. El paletizador necesita comunicarse con el sistema de gestión de su almacén para imprimir etiquetas y registrar el inventario. Nota de riesgo: tenga siempre en cuenta el posible tiempo de inactividad de la línea durante la instalación. También debe tener en cuenta la curva de aprendizaje necesaria para que su personal de mantenimiento comprenda la nueva interfaz del software.
Las celdas de paletizado genéricas tienen tasas de falla increíblemente altas cuando se implementan en industrias especializadas. El éxito a largo plazo requiere hacer coincidir estrictamente las especificaciones de su hardware (incluidas las clasificaciones de IP, las capacidades de carga útil y el diseño EOAT) con sus realidades materiales. No se puede ignorar la presencia de polvo abrasivo, productos químicos corrosivos o pesos cambiantes de los productos. Tomar atajos en la personalización paralizará su eficiencia de final de línea.
Antes de solicitar una cotización, documente su pico de bolsas por minuto (BPM), los tipos de embalaje primario y el espacio disponible. Estos datos exactos permiten a los ingenieros de integración diseñar un sistema que funcione desde el primer día. No confíe en velocidades de producción promedio; diseño para su turno más pesado.
Póngase en contacto con un ingeniero de integración especializado hoy para realizar una auditoría exhaustiva del sitio. Pídales que ejecuten una simulación de viabilidad 3D completa para su línea de productos específica para garantizar el rendimiento antes de comprar.
R: La mayoría de las instalaciones observan un retorno de la inversión de entre 18 y 30 meses. Este rápido retorno se debe principalmente a la reasignación inmediata de mano de obra. También ahorrará mucho en reclamaciones por lesiones y primas de seguro reducidas. Además, el sistema proporciona capacidad operativa continua las 24 horas del día, los 7 días de la semana, lo que aumenta drásticamente su rendimiento semanal general.
R: Se puede configurar un brazo robótico para manejar diferentes tipos de embalaje cuando se incluyen pinzas, cambiadores de herramientas, controles y sistemas de detección de productos adecuados. Sin embargo, la compatibilidad y el tiempo de cambio dependen de las diferencias entre las bolsas, cajas, cubos o tambores, así como de la carga útil y el rendimiento requeridos. Algunas aplicaciones pueden utilizar una celda flexible, mientras que otras pueden requerir herramientas independientes o sistemas de paletización dedicados.
R: Utilizan juntas fuertemente selladas con clasificación IP67 y cubiertas físicas presurizadas. También se basan en pinzas mecánicas en lugar de pinzas basadas exclusivamente en vacío. Los filtros de vacío se obstruyen instantáneamente en las plantas de cemento. Las pinzas mecánicas evitan fallos relacionados con el polvo y garantizan una sujeción firme de los sacos pesados.
R: Sí. Debido a que las bolsas se mueven y asientan dinámicamente, el software del robot debe calcular patrones de capas superpuestas y entrelazadas. A menudo, las instalaciones instalan aplanadores de bolsas automatizados aguas arriba. Luego, el robot ejecuta complejos patrones de apilamiento entrecruzados para garantizar que el palé no se caiga durante el transporte con carretilla elevadora.


