
- ทั้งหมด
- ชื่อสินค้า
- คำสำคัญสินค้า
- รุ่นสินค้า
- สรุปผลิตภัณฑ์
- รายละเอียดสินค้า
- ค้นหาหลายช่อง
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 27-07-2569 ที่มา: เว็บไซต์


การจัดวางบนพาเลทด้วยตนเองทำให้เกิดความรับผิดตามหลักสรีรศาสตร์อย่างรุนแรงแก่พนักงานในคลังสินค้าของคุณ นอกจากนี้ยังทำให้เกิดปัญหาคอขวดของปริมาณงานอย่างกะทันหันและการพึ่งพาแรงงานจำนวนมาก สิ่งเหล่านี้เป็นช่องโหว่ที่สำคัญในสภาพแวดล้อมการผลิตต่อเนื่องสมัยใหม่ การเปลี่ยนมาใช้บรรจุภัณฑ์อัตโนมัติที่ปลายทางไม่ได้เป็นเพียงมาตรการประหยัดแรงงานอีกต่อไป เป็นข้อกำหนดพื้นฐานสำหรับความสามารถในการขยายขนาดการดำเนินงานและความอยู่รอด
อย่างไรก็ตาม การนำไปใช้อย่างมีประสิทธิผลไม่ใช่แค่การซื้อหุ่นยนต์มาตรฐานเท่านั้น คุณต้องจับคู่สถาปัตยกรรมหุ่นยนต์และเครื่องมือปลายแขนกล (EOAT) ให้เข้ากับสภาพแวดล้อมที่เป็นเอกลักษณ์ของโรงงานของคุณ ข้อจำกัดในการจัดการทางกายภาพของผลิตภัณฑ์ของคุณจะเป็นตัวกำหนดการตัดสินใจด้านฮาร์ดแวร์ทุกครั้ง การทำผิดสิ่งนี้นำไปสู่รอบการบำรุงรักษาที่ไม่มีที่สิ้นสุดและผลิตภัณฑ์ตกหล่น
คู่มือนี้จะแจกแจงรายละเอียดเฉพาะเจาะจง การประยุกต์ใช้งานการจัดเรียงพาเลทด้วยหุ่นยนต์ ในสามภาคส่วนที่มีความต้องการสูง คุณจะได้เรียนรู้เกณฑ์ทางเทคนิคที่จำเป็นสำหรับการปรับใช้งานให้ประสบความสำเร็จ เราจะสำรวจว่าตัวเลือกฮาร์ดแวร์อันชาญฉลาดช่วยปรับปรุงความน่าเชื่อถือในระยะยาวของสายผลิตภัณฑ์ของคุณอย่างมากได้อย่างไร
อาหารและอาหารสัตว์: ระบบจำเป็นต้องมีการลดฝุ่นอย่างเข้มงวดและการจัดการเฉพาะทางสำหรับบรรจุภัณฑ์ที่ยืดหยุ่นได้ (เช่น แป้งและถุงอาหารสัตว์) โดยไม่กระทบต่อความสมบูรณ์ของผลิตภัณฑ์
สารเคมี: ความปลอดภัยและการปฏิบัติตามข้อกำหนดกำหนดการใช้หุ่นยนต์ป้องกันการกัดกร่อนที่ได้รับการจัดอันดับ IP ซึ่งสามารถจัดการวัสดุอันตรายในรูปแบบบรรจุภัณฑ์ที่หลากหลาย
วัสดุก่อสร้าง: ความสามารถในการรับน้ำหนักบรรทุกสูงและความทนทานต่อการเสียดสีสูงนั้นไม่สามารถต่อรองได้สำหรับการจัดการผลิตภัณฑ์ที่มีความหนาแน่นและมีน้ำหนักมาก เช่น ซีเมนต์
กฎการประเมิน: การนำไปใช้ที่ประสบความสำเร็จขึ้นอยู่กับการจัดน้ำหนักบรรทุก ถุงต่อนาที (BPM) รอยเท้า และการออกแบบ EOAT ให้สอดคล้องกับความเป็นจริงในการปฏิบัติงานเฉพาะของคุณและความเสี่ยงในการบูรณาการ
โซลูชันการจัดวางบนพาเลททั่วไปที่จำหน่ายทั่วไปมักจะล้มเหลวอย่างสมบูรณ์ในสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรง ผู้จัดการโรงงานมักซื้อหุ่นยนต์มาตรฐานโดยสมมติว่าพวกเขาสามารถจัดการงานยกง่ายๆ ได้ พวกเขาค้นพบอย่างรวดเร็วว่าการปกป้องสิ่งแวดล้อมที่ไม่เพียงพอจะทำลายมอเตอร์ภายใน นอกจากนี้ การออกแบบมือจับที่ไม่ตรงกันมักจะทำหล่นหรือเจาะบรรจุภัณฑ์ที่เปราะบางเป็นประจำ คุณไม่สามารถบังคับเซลล์อัตโนมัติขนาดเดียวให้เหมาะกับทุกเซลล์ในสายการผลิตเฉพาะทางได้
การบูรณาการหุ่นยนต์ที่มีชีวิตต้องแสดงให้เห็นถึงการปรับปรุงที่วัดผลได้จากตัวชี้วัดการปฏิบัติงานเฉพาะ หากฮาร์ดแวร์ไม่ปรับปรุงเป้าหมายพื้นฐานเหล่านี้ แสดงว่าการรวมระบบมีข้อบกพร่อง คุณควรคาดหวังการอัปเกรดที่ชัดเจนในสามด้านที่สำคัญ:
ปริมาณงานสม่ำเสมอ: หุ่นยนต์ต้องรักษาเวลารอบการทำงานที่เข้มงวดโดยไม่ทำให้การผลิตต้นทางติดขัด
การเรียกร้องการบาดเจ็บที่ลดลง: ระบบอัตโนมัติจะต้องลดการเรียกร้องค่าสินไหมทดแทนของพนักงานโดยตรง โดยการขจัดงานที่ต้องยกของหนักซ้ำๆ
การบำรุงรักษาโดยไม่ได้วางแผนน้อยที่สุด: ฮาร์ดแวร์ควรทำงานอย่างต่อเนื่องระหว่างช่วงเวลาการบริการตามกำหนดโดยไม่มีการหยุดทำงานกะทันหัน
ลักษณะทางกายภาพของผลิตภัณฑ์ของคุณจะต้องเป็นตัวกำหนดการเลือกฮาร์ดแวร์สำหรับหุ่นยนต์ของคุณ ความผันผวนของอุณหภูมิ ฝุ่นที่มีฤทธิ์กัดกร่อน ความเป็นพิษ และการเปลี่ยนรูปของวัสดุทำให้วิธีการทำงานของหุ่นยนต์เปลี่ยนไป คุณต้องปรับแต่ง End-of-Arm Tooling เพื่อหยิบสิ่งของได้อย่างปลอดภัยโดยไม่ทำให้เกิดความเสียหาย คุณต้องระบุระดับ IP ที่เหมาะสมเพื่อปกป้องข้อต่อที่บอบบางจากอนุภาคในอากาศ การเพิกเฉยต่อความเป็นจริงของผลิตภัณฑ์ในระหว่างขั้นตอนการออกแบบรับประกันความล้มเหลวของระบบ เราขอแนะนำอย่างยิ่งให้ทำแผนผังลักษณะเฉพาะของผลิตภัณฑ์ทางกายภาพทั้งหมดก่อนที่จะหารือเกี่ยวกับตัวเลือกฮาร์ดแวร์
การดำเนินงานด้านอาหารและการเกษตรถือเป็นอุปสรรคในการจัดการวัสดุที่ไม่เหมือนใคร ความท้าทายหลักของคุณเกี่ยวข้องกับการจัดการอนุภาคในอากาศที่มีปริมาณมาก ฝุ่นเกาะอยู่บนเซ็นเซอร์และอุดตันข้อต่อที่ปิดผนึกไม่ดี คุณยังเผชิญกับงานที่ยากลำบากในการจัดการบรรจุภัณฑ์ที่ไม่แข็งและเจาะทะลุได้ง่าย ถุงที่ยืดหยุ่นได้จะเลื่อนตลอดเวลาระหว่างการเคลื่อนย้าย คุณต้องควบคุมสิ่งเหล่านี้อย่างสมบูรณ์เพื่อหลีกเลี่ยงการสูญเสียผลิตภัณฑ์หรือความไม่มั่นคงของพาเลทที่เป็นอันตราย
สภาพแวดล้อมการผลิตแป้งต้องใช้อุปกรณ์ที่มีความเชี่ยวชาญสูงเนื่องจากมีฝุ่นที่ติดไฟได้และน้ำหนักของผลิตภัณฑ์ที่เปลี่ยนแปลง บูรณาการทุ่มเท เครื่องจัดเรียงถุงแป้งบนพาเลท ต้องการความเอาใจใส่อย่างเข้มงวดในการออกแบบ EOAT และการสร้างชั้น ระบบเหล่านี้ต้องการความสามารถในการจัดการแผ่นกันลื่นขั้นสูงเพื่อป้องกันความชื้นในดิน การวางแนวป้องกันระหว่างพาเลทไม้กับแป้งชั้นแรกเป็นสิ่งจำเป็นเพื่อความปลอดภัยของอาหาร
มือจับสุญญากาศมาตรฐานมักจะทำงานล้มเหลวที่นี่ ถุงแป้งมีรูพรุนและมีความยืดหยุ่นสูง การใช้งานนี้ต้องใช้มือจับถุงแบบพิเศษ กลไกแบบฝาพับหรือมือจับแบบสัมผัสแบบสัมผัสนุ่มถือเป็นมาตรฐานอุตสาหกรรมสำหรับงานนี้ พวกเขาอุ้มกระเป๋าจากด้านล่าง ส่วนรองรับนี้ช่วยรักษารูปทรงของกระเป๋าเพื่อให้วางซ้อนกันเป็นรูปสี่เหลี่ยมได้อย่างมั่นคง การทิ้งถุงที่มีการรองรับไม่ดีจะทำให้แป้งจับตัวไม่เท่ากัน ส่งผลให้โครงสร้างพาเลทเสียหาย
สายการผลิตอาหารสัตว์ทำให้เกิดความแปรปรวนอย่างมากในกระบวนการจัดวางบนพาเลท มีความแข็งแกร่ง เครื่องจัดเรียงถุงป้อนอาหาร จะต้องรองรับน้ำหนักถุงที่มีการเคลื่อนย้ายอย่างรวดเร็ว นอกจากนี้ยังต้องจัดการกับจุดศูนย์ถ่วงที่แตกต่างกันด้วย อาหารเม็ดจะแตกต่างจากอาหารผงในระหว่างการขนส่ง แขนหุ่นยนต์จะต้องคำนวณการเปลี่ยนแปลงแบบไดนามิกเหล่านี้เพื่อวางถุงอย่างแม่นยำ
สุขอนามัยเป็นอีกปัจจัยที่ไม่สามารถต่อรองได้ อุปกรณ์ต้องเป็นไปตามมาตรฐานความปลอดภัยของอาหารที่เข้มงวด คุณต้องแน่ใจว่าส่วนประกอบที่พร้อมสำหรับการชะล้างนั้นมีคุณลักษณะเด่นอย่างมากในการออกแบบระบบของคุณ ข้อต่อขั้นต่ำที่ได้รับการจัดอันดับ IP67 ช่วยให้ทีมงานสุขาภิบาลของคุณสามารถใช้น้ำแรงดันสูงและสารเคมีทำความสะอาดได้อย่างปลอดภัย หากไม่มีการป้องกันทางเข้าที่เพียงพอ การทำความสะอาดเป็นประจำจะทำลายเซอร์โวมอเตอร์ของหุ่นยนต์
การบรรลุความเสถียรสูงสุดจำเป็นต้องตั้งโปรแกรมที่แม่นยำสำหรับรูปแบบสแต็กที่ทับซ้อนกัน เมื่อถุงที่ยืดหยุ่นได้เลื่อนและเกาะบนพาเลท ถุงเหล่านี้อาจทำให้คอลัมน์ยุบได้ง่าย เราตั้งโปรแกรมหุ่นยนต์ให้ประสานเลเยอร์ต่างๆ เหมือนกับการวางอิฐ รูปแบบการสลับกันนี้ช่วยให้มั่นใจได้ถึงความเสถียรของพาเลทสูงสุดระหว่างการขนส่งที่สมบุกสมบัน ข้อผิดพลาดทั่วไปคือการใช้การเรียงซ้อนแบบเสาสำหรับถุงที่ไม่แข็ง สิ่งนี้มักจะนำไปสู่การบรรทุกสินค้าพลิกคว่ำในรถบรรทุกส่งของ
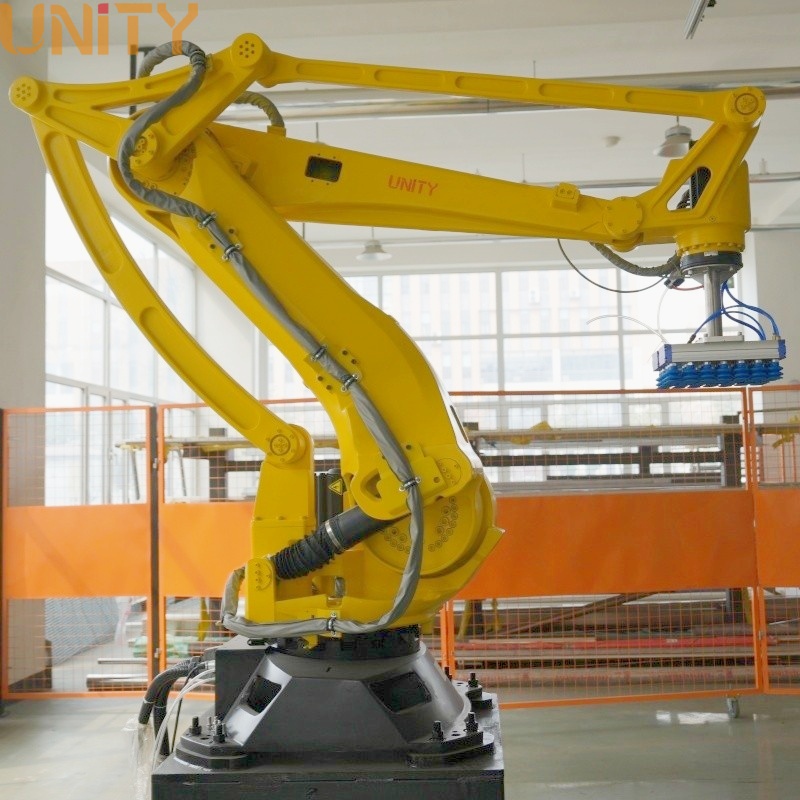
อุตสาหกรรมเคมีก่อให้เกิดความเสี่ยงขั้นรุนแรงต่อทั้งบุคลากรและเครื่องจักร ความปลอดภัยของผู้ปฏิบัติงานและการป้องกันการสัมผัสสารพิษกลายเป็นวัตถุประสงค์หลักของคุณ การจัดการบรรจุภัณฑ์ที่มีความแข็งและแปรผันได้สูงต้องอาศัยความคล่องตัวอย่างมาก สิ่งอำนวยความสะดวกจะสลับระหว่างถัง ถัง ถัง FIBC และถุงสำหรับงานหนักเป็นประจำ เซลล์อัตโนมัติที่แข็งแกร่งและไม่ยืดหยุ่นไม่สามารถอยู่รอดได้ในสภาพแวดล้อมนี้
เมื่อเลือกก เครื่องวางบนพาเลทถุงเคมี คุณต้องให้ความสำคัญกับความยืดหยุ่นต่อสิ่งแวดล้อม บรรยากาศที่ผันผวนจำเป็นต้องมีการบูรณาการแขนหุ่นยนต์ที่ปลอดภัยจากภายในหรือป้องกันการระเบิด กฎหมายมักกำหนดให้ต้องมีการรับรอง ATEX เมื่อมีควันหรือฝุ่นที่ติดไฟได้ หุ่นยนต์พิเศษเหล่านี้ป้องกันการเกิดอาร์คไฟฟ้าจากการจุดติดบรรยากาศโดยรอบ
สารเคมีที่มีฤทธิ์กัดกร่อนในอากาศจะกินสีมาตรฐานและสายไฟที่เปิดโล่งภายในเวลาหลายเดือน คุณต้องระบุการเคลือบป้องกันการกัดกร่อนสำหรับพื้นผิวโลหะที่สัมผัสทั้งหมด กลไกแบบปิดผนึกช่วยปกป้องเกียร์ภายในจากการย่อยสลายที่เป็นกรด หุ่นยนต์อุตสาหกรรมมาตรฐานจะเสื่อมสภาพอย่างรวดเร็วหากใช้งานในสภาพแวดล้อมการผลิตสารเคมีโดยไม่มีการอัพเกรดการป้องกันพิเศษเหล่านี้
รูปแบบบรรจุภัณฑ์มีการเปลี่ยนแปลงบ่อยครั้งในโรงงานเคมี คุณต้องมีการจัดการน้ำหนักบรรทุกที่หลากหลายเพื่อรักษาประสิทธิภาพ
มือจับสุญญากาศ: เราใช้มือจับสุญญากาศอย่างมากสำหรับถุงเคมีปิดผนึก ช่วยให้ยึดเกาะพลาสติกเรียบและไม่มีรูพรุนได้อย่างมั่นคงโดยไม่ต้องเจาะวัสดุ
EOAT แบบเปลี่ยนแปลงด่วน: คุณควรใช้ตัวเปลี่ยนเครื่องมืออัตโนมัติ ช่วยให้หุ่นยนต์เปลี่ยนระหว่างการหยิบถุงและการยกถังหนักได้อย่างราบรื่น
เครื่องมือสั่งทำพิเศษ: มือจับแบบไฮบริดสามารถรวมถ้วยสุญญากาศสำหรับถุงและแคลมป์เชิงกลสำหรับถังไว้ในเครื่องเดียว
การจัดการอัตโนมัติช่วยลดความเสี่ยงที่มนุษย์จะสัมผัสกับสารเคมีอันตรายที่หกรั่วไหลโดยสิ้นเชิง ตัวยกแบบแมนนวลทำหล่นหรือเจาะวัสดุเป็นครั้งคราวเนื่องจากความล้า หุ่นยนต์ไม่ประสบกับความเมื่อยล้า มันดำเนินการเคลื่อนไหวอย่างแม่นยำทุกรอบ ความสามารถในการคาดการณ์นี้ช่วยลดความเสี่ยงในการปนเปื้อนต่อสิ่งแวดล้อมในโรงงานของคุณได้อย่างมาก และปกป้องบุคลากรของคุณจากการสัมผัสสารพิษ
การเปรียบเทียบฮาร์ดแวร์: เครื่องจัดเรียงพาเลทแบบมาตรฐานกับเครื่องจัดเรียงพาเลทเกรดเคมี
คุณสมบัติ |
หุ่นยนต์อุตสาหกรรมมาตรฐาน |
หุ่นยนต์เกรดเคมี |
|---|---|---|
สีและการเคลือบ |
อีพ็อกซี่มาตรฐาน |
เคลือบสารป้องกันการกัดกร่อน ทนสารเคมี |
การรับรองความปลอดภัย |
มาตรฐานอุตสาหกรรมทั่วไป |
ได้รับการรับรอง ATEX หรือความปลอดภัยภายใน |
สายไฟและสายเคเบิล |
เส้นทางที่เปิดเผย |
สายเคเบิลที่เดินภายในและปิดผนึกด้วยสารเคมี |
การป้องกันข้อต่อ |
IP54 ถึง IP65 |
ขั้นต่ำ IP67 มักมีแรงดัน |
ภาควัสดุก่อสร้างกำลังลงโทษเครื่องจักรอย่างฉาวโฉ่ ความท้าทายหลักของคุณเกี่ยวข้องกับการจัดการความต้องการน้ำหนักบรรทุกที่สูงพร้อมๆ กับสภาพแวดล้อมที่มีการเสียดสีสูง ซิลิกาและฝุ่นรวมทำหน้าที่เหมือนกระดาษทรายบนชิ้นส่วนที่เคลื่อนไหว คุณต้องออกแบบระบบที่สามารถอยู่รอดได้อย่างต่อเนื่องและยาวนานโดยไม่สะดุด
มีความน่าเชื่อถือ เครื่องจัดเรียงถุงบนพาเลทซีเมนต์ ต้องการความสมบูรณ์ของโครงสร้างขนาดใหญ่ คุณต้องมีแขนหุ่นยนต์สำหรับงานหนักที่มีน้ำหนักบรรทุกเกิน 100 กก. ซึ่งช่วยให้หุ่นยนต์สามารถจัดการถุงหลายใบต่อรอบ เพื่อเพิ่มปริมาณงานสูงสุด ความสามารถในการรับน้ำหนักบรรทุกที่สูงยังช่วยลดการสึกหรอของแขนโดยรักษาให้ต่ำกว่าเกณฑ์ความเครียดสูงสุด
มือจับสุญญากาศล้มเหลวอย่างน่าสังเวชในการใช้งานซีเมนต์เนื่องจากฝุ่นจะอุดตันตัวกรองการดูดทันที คุณต้องใช้มือจับถุงที่มีกลไกทนทาน มือจับแบบนิ้วหรือกลไกแบบฝาพับได้รับการออกแบบมาให้ทนทานต่อการสัมผัสฝุ่นซีเมนต์ที่มีฤทธิ์กัดกร่อนอย่างต่อเนื่องโดยไม่เกิดการติดขัด พวกเขาหยิบถุงด้วยมือโดยไม่ต้องดูดอากาศที่สะอาด
คุณต้องปกป้องหุ่นยนต์จากสิ่งแวดล้อมด้วย แจ็คเก็ตหุ่นยนต์แบบมีแรงดันมักใช้ในสิ่งอำนวยความสะดวกเหล่านี้ โดยการสูบอากาศสะอาดเข้าไปในแจ็คเก็ตที่ปิดสนิท คุณจะสร้างแรงกดดันเชิงบวก แรงดันบวกนี้จะผลักอนุภาคที่มีฤทธิ์กัดกร่อนออกจากหุ่นยนต์ ซีลเขาวงกตแบบพิเศษป้องกันฝุ่นไม่ให้เข้าไปในข้อต่อที่สำคัญและเซอร์โวมอเตอร์
ถุงปูนจะกักอากาศที่ติดอยู่ ทำให้มีลักษณะคล้ายลูกโป่งเมื่อออกจากปั๊มน้ำมัน การจัดเรียงถุงทรงกลมบนพาเลททำให้เกิดภาระที่ไม่เสถียรและเป็นอันตรายอย่างมาก เราขอแนะนำเป็นอย่างยิ่งให้บูรณาการระบบสายพานลำเลียงแบบเรียบถุงก่อนการวางบนพาเลท
เครื่องเรียบจะดันอากาศที่ติดอยู่ออกมาก่อนที่หุ่นยนต์จะคว้าถุง
สิ่งนี้จะสร้างชั้นที่เรียบและสม่ำเสมอ
ชั้นที่สม่ำเสมอช่วยให้มั่นใจได้ถึงความหนาแน่นและความปลอดภัยของพาเลทสูงสุดในระหว่างการขนส่งรถยก
การข้ามขั้นตอนนี้เป็นข้อผิดพลาดทั่วไปที่จำกัดความสูงในการซ้อนวัสดุก่อสร้างอย่างปลอดภัยอย่างรุนแรง
การเลือกฮาร์ดแวร์ที่เหมาะสมจำเป็นต้องมีการประเมินข้อมูลการผลิตของคุณจากการคำนวณ คุณไม่สามารถคาดเดาข้อกำหนดของคุณได้ คุณต้องประเมินปริมาณงาน ข้อจำกัดด้านพื้นที่ใช้งาน และความเสี่ยงในการบูรณาการอย่างมีระบบ
เริ่มต้นด้วยการคำนวณอัตราการผลิตสูงสุดของคุณในหน่วยถุงต่อนาที (BPM) คุณต้องออกแบบระบบของคุณสำหรับช่วงเวลาเร่งด่วนที่แน่นอน ไม่ใช่ค่าเฉลี่ยรายวัน หากคุณใช้งานของหนักเบาด้วยความเร็วสูงมาก คุณอาจต้องใช้หุ่นยนต์ SCARA หรือเดลต้าความเร็วสูง หากคุณจัดการน้ำหนักบรรทุกหนักด้วยความเร็วปานกลาง หุ่นยนต์แบบข้อต่อ 4 ถึง 6 แกนคือตัวเลือกที่ดีที่สุดของคุณ การประเมินเพย์โหลดสูงเกินไปในขณะที่ประเมิน BPM ต่ำไปทำให้เกิดปัญหาคอขวดในการผลิตจำนวนมาก
แผนภูมิการเลือกฮาร์ดแวร์ตามความเร็วและเพย์โหลด
ประเภทหุ่นยนต์ |
ช่วงน้ำหนักบรรทุกที่เหมาะสมที่สุด |
ความเร็ว / รอบเวลา |
เหมาะกับการใช้งานที่ดีที่สุด |
|---|---|---|---|
หุ่นยนต์เดลต้า |
ต่ำกว่า 10 กก |
สูงพิเศษ (100+ หยิบ/นาที) |
บรรจุภัณฑ์อาหารหลักกล่องเล็ก |
หุ่นยนต์สการ่า |
10 กก. - 20 กก |
สูง (60-80 หยิบ/นาที) |
การจัดเรียงกล่องแข็งด้วยความเร็วสูง |
การทำงานร่วมกัน (โคบอท) |
10 กก. - 35 กก |
ต่ำ (ต่ำกว่า 15 หยิบ/นาที) |
โครงสร้างแบบไร้รั้ว พื้นที่พื้นแคบ |
แกนก้อง 4 ถึง 6 แกน |
50 กก. - 800+ กก |
ปานกลาง (20-40 หยิบ/นาที) |
ปูนหนัก ถังเคมี ถุงแป้ง |
EOAT เป็นส่วนที่สำคัญที่สุดของระบบของคุณ คุณต้องประเมินว่ามือจับแบบสุญญากาศ แม่เหล็ก ตะเกียบหรือแบบหนีบเหมาะกับผลิตภัณฑ์หลักของคุณหรือไม่ สูญญากาศทำงานสำหรับพลาสติกปิดผนึก ที่หนีบใช้ได้กับถุงที่มีน้ำหนักมากและมีฝุ่นมาก แม่เหล็กใช้ได้กับถังโลหะ หากสายการผลิตของคุณรองรับทั้งสามรายการ คุณต้องพิจารณาว่าจำเป็นต้องเปลี่ยนเครื่องมืออัตโนมัติหรือไม่ เครื่องเปลี่ยนเครื่องมือจะเพิ่มค่าใช้จ่ายล่วงหน้าแต่ให้ความยืดหยุ่นรายวันอย่างเหลือเชื่อ
พื้นที่บนพื้นจะกำหนดประเภทหุ่นยนต์ของคุณ หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมทำงานด้วยความเร็วสูงและต้องการพื้นที่ขนาดใหญ่ พวกเขาต้องการรั้วนิรภัยและม่านกันแสงที่กว้างขวางเพื่อปกป้องคนงาน หากคุณไม่มีพื้นที่ คุณอาจพิจารณาใช้หุ่นยนต์ร่วมปฏิบัติงาน (โคบอท) โคบอทส์นำเสนอพื้นที่ขนาดเล็กกว่าและมีปฏิสัมพันธ์กับมนุษย์อย่างปลอดภัยโดยไม่ต้องมีรั้วกั้นหนาทึบ อย่างไรก็ตาม พวกเขาประสบปัญหากับเพย์โหลดที่จำกัดมากและความเร็วที่ช้ามาก
สุดท้าย ประเมินความสามารถในการรวม WMS/ERP ของซอฟต์แวร์ที่ให้มา เครื่องจัดเรียงพาเลทจำเป็นต้องพูดคุยกับระบบการจัดการคลังสินค้าของคุณเพื่อพิมพ์ฉลากและบันทึกสินค้าคงคลัง หมายเหตุเกี่ยวกับความเสี่ยง: คำนึงถึงเวลาการหยุดทำงานของสายการผลิตที่อาจเกิดขึ้นระหว่างการติดตั้งเสมอ คุณต้องคำนึงถึงช่วงการเรียนรู้ที่จำเป็นสำหรับเจ้าหน้าที่บำรุงรักษาของคุณเพื่อทำความเข้าใจอินเทอร์เฟซซอฟต์แวร์ใหม่
เซลล์จัดเรียงพาเลททั่วไปมีอัตราความล้มเหลวสูงอย่างไม่น่าเชื่อเมื่อใช้งานในอุตสาหกรรมเฉพาะทาง ความสำเร็จในระยะยาวจำเป็นต้องจับคู่ข้อกำหนดฮาร์ดแวร์ของคุณอย่างเคร่งครัด รวมถึงการจัดอันดับ IP ความจุเพย์โหลด และการออกแบบ EOAT กับความเป็นจริงด้านวัสดุของคุณ คุณไม่สามารถละเลยการมีอยู่ของฝุ่นที่มีฤทธิ์กัดกร่อน สารเคมีที่มีฤทธิ์กัดกร่อน หรือน้ำหนักของผลิตภัณฑ์ที่เปลี่ยนแปลงได้ การใช้ทางลัดในการปรับแต่งจะทำให้ประสิทธิภาพการทำงานขั้นสุดท้ายของคุณลดลง
ก่อนที่จะขอใบเสนอราคา ให้จัดทำเอกสารยอดถุงต่อนาที (BPM) ประเภทบรรจุภัณฑ์หลัก และพื้นที่ว่าง ข้อมูลที่แน่นอนนี้ช่วยให้วิศวกรบูรณาการสามารถออกแบบระบบที่ใช้งานได้ตั้งแต่วันแรก อย่าพึ่งพาความเร็วในการผลิตโดยเฉลี่ย ออกแบบเพื่อการเปลี่ยนแปลงที่หนักที่สุดของคุณ
ติดต่อวิศวกรบูรณาการเฉพาะทางวันนี้เพื่อดำเนินการตรวจสอบไซต์อย่างละเอียด ขอให้พวกเขารันการจำลองความเป็นไปได้ 3 มิติที่สมบูรณ์สำหรับกลุ่มผลิตภัณฑ์เฉพาะของคุณเพื่อรับประกันประสิทธิภาพก่อนตัดสินใจซื้อ
ตอบ: สิ่งอำนวยความสะดวกส่วนใหญ่จะสังเกต ROI ระหว่าง 18 ถึง 30 เดือน ผลตอบแทนที่รวดเร็วนี้เกิดจากการจัดสรรแรงงานในทันทีเป็นหลัก คุณยังประหยัดได้อย่างมากจากการเรียกร้องค่าสินไหมทดแทนการบาดเจ็บและเบี้ยประกันที่ลดลง นอกจากนี้ ระบบยังมอบความสามารถในการปฏิบัติงานอย่างต่อเนื่องตลอด 24 ชั่วโมงทุกวัน ซึ่งช่วยเพิ่มปริมาณงานรายสัปดาห์โดยรวมของคุณได้อย่างมาก
ตอบ: แขนหุ่นยนต์อาจได้รับการกำหนดค่าให้รองรับบรรจุภัณฑ์ประเภทต่างๆ เมื่อมีมือจับ ตัวเปลี่ยนเครื่องมือ ระบบควบคุม และระบบตรวจจับผลิตภัณฑ์ที่เหมาะสมรวมอยู่ด้วย อย่างไรก็ตาม ความเข้ากันได้และเวลาในการเปลี่ยนขึ้นอยู่กับความแตกต่างระหว่างถุง กล่อง ถัง หรือดรัม รวมถึงน้ำหนักบรรทุกและปริมาณงานที่ต้องการ การใช้งานบางประเภทสามารถใช้เซลล์แบบยืดหยุ่นได้เพียงเซลล์เดียว ในขณะที่บางประเภทอาจต้องใช้เครื่องมือแยกต่างหากหรือระบบจัดวางบนพาเลทโดยเฉพาะ
ตอบ: พวกเขาใช้ข้อต่อที่ปิดผนึกอย่างแน่นหนา ระดับ IP67 และฝาครอบทางกายภาพที่มีแรงดัน พวกเขายังพึ่งพาแคลมป์เชิงกลมากกว่ามือจับแบบสุญญากาศล้วนๆ ตัวกรองสุญญากาศอุดตันทันทีในโรงงานปูนซีเมนต์ มือจับแบบกลไกป้องกันการทำงานผิดพลาดเกี่ยวกับฝุ่นและช่วยยึดถุงที่มีน้ำหนักมากได้อย่างแน่นหนา
ก. ใช่. เนื่องจากถุงเลื่อนและตกลงแบบไดนามิก ซอฟต์แวร์ของหุ่นยนต์จึงต้องคำนวณรูปแบบเลเยอร์ที่ทับซ้อนกันและประสานกัน บ่อยครั้งที่สถานประกอบการต่างๆ จะติดตั้งเครื่องแฟลตถุงแบบอัตโนมัติที่ต้นน้ำ จากนั้นหุ่นยนต์จะดำเนินการรูปแบบการซ้อนแบบไขว้ที่ซับซ้อนเพื่อให้แน่ใจว่าพาเลทจะไม่ล้มในระหว่างการขนส่งรถยก


