
- Alle
- Productnaam
- Producttrefwoord
- Productmodel
- Productoverzicht
- Productbeschrijving
- Zoeken in meerdere velden
Bekeken: 0 Auteur: Site-editor Publicatietijd: 27-07-2026 Herkomst: Locatie


Handmatig palletiseren brengt ernstige ergonomische risico's met zich mee voor uw magazijnpersoneel. Het creëert ook plotselinge knelpunten in de doorvoer en een grote afhankelijkheid van arbeidskrachten. Dit zijn kritieke kwetsbaarheden in moderne continue productieomgevingen. De overstap naar geautomatiseerde end-of-line-verpakkingen is niet langer alleen maar een arbeidsbesparende maatregel. Het is een basisvereiste voor operationele schaalbaarheid en overleving.
Een effectieve implementatie gaat echter verder dan alleen het kopen van een standaardrobot. U moet de robotarchitectuur en End-of-Arm Tooling (EOAT) afstemmen op de unieke omgeving van uw faciliteit. De fysieke hanteringsbeperkingen van uw product bepalen elke hardwarebeslissing. Als u dit verkeerd doet, leidt dit tot eindeloze onderhoudscycli en het laten vallen van producten.
Deze gids wordt specifiek opgesplitst Robotische palletiseertoepassingen in drie zeer veeleisende sectoren. U leert de exacte technische criteria kennen die nodig zijn voor een succesvolle implementatie. We zullen onderzoeken hoe slimme hardwarekeuzes de betrouwbaarheid van uw lijn op de lange termijn drastisch verbeteren.
Voedsel en diervoeder: Systemen vereisen strikte stofbeperking en gespecialiseerde behandeling voor buigzame verpakkingen (bijvoorbeeld meel- en voerzakken) zonder de productintegriteit in gevaar te brengen.
Chemische stoffen: Veiligheid en naleving dicteren het gebruik van IP-gecertificeerde, corrosiebestendige robots die gevaarlijke materialen in verschillende verpakkingsformaten kunnen verwerken.
Bouwmaterialen: Hoge laadvermogens en extreme slijtvastheid zijn niet onderhandelbaar bij het hanteren van dichte, zware producten zoals cement.
Evaluatieregel: Succesvolle adoptie hangt af van het afstemmen van de payload, Bags Per Minute (BPM), footprint en EOAT-ontwerp op uw specifieke operationele realiteit en integratierisico's.
Generieke, kant-en-klare palletiseeroplossingen falen vaak volledig in zware industriële omgevingen. Facilitair managers kopen vaak standaardrobots, ervan uitgaande dat ze elke eenvoudige tiltaak aankunnen. Ze ontdekken al snel dat onvoldoende bescherming van het milieu interne motoren vernietigt. Bovendien laten niet-passende grijperontwerpen routinematig kwetsbare verpakkingen vallen of doorboren. Je kunt een one-size-fits-all automatiseringscel niet in een gespecialiseerde productielijn dwingen.
Een levensvatbare robotintegratie moet meetbare verbeteringen laten zien op het gebied van specifieke operationele maatstaven. Als de hardware deze basisdoelen niet verbetert, is de integratie gebrekkig. U kunt duidelijke upgrades verwachten op drie kritieke gebieden:
Consistente doorvoer: De robot moet strikte cyclustijden aanhouden zonder stroomopwaartse productiestoringen te veroorzaken.
Minder letselschadeclaims: Automatisering moet de schadevergoedingsclaims van werknemers direct verlagen door repetitieve, zware hijstaken te elimineren.
Minimaal ongepland onderhoud: De hardware moet continu draaien tussen geplande service-intervallen, zonder plotselinge storingen.
De fysieke kenmerken van uw product moeten de selectie van uw robothardware bepalen. Temperatuurschommelingen, schurend stof, toxiciteit en vervormbaarheid van materiaal veranderen de manier waarop een robot werkt. Je moet de End-of-Arm Tooling aanpassen om voorwerpen veilig te kunnen pakken zonder schade te veroorzaken. U moet de juiste IP-classificaties opgeven om kwetsbare verbindingen te beschermen tegen deeltjes in de lucht. Het negeren van de productrealiteit tijdens de ontwerpfase garandeert systeemfalen. We raden u ten zeerste aan om elke fysieke producteigenaardigheid in kaart te brengen voordat u hardwareopties bespreekt.
De activiteiten in de voedsel- en landbouwsector brengen een unieke reeks hindernissen met zich mee voor materiaalverwerking. Uw kernuitdaging bestaat uit het beheren van grote hoeveelheden deeltjes in de lucht. Stof nestelt zich op de sensoren en verstopt slecht afgedichte verbindingen. U staat ook voor de moeilijke taak om niet-stijve, gemakkelijk te doorboren verpakkingen te hanteren. Plooibare zakken verschuiven voortdurend tijdens beweging. U moet ze perfect beheersen om productverlies of gevaarlijke palletinstabiliteit te voorkomen.
Meelproductieomgevingen vereisen zeer gespecialiseerde apparatuur vanwege brandbaar stof en veranderende productgewichten. Het integreren van een speciaal De palletiseermachine voor meelzakken vereist strikte aandacht voor het EOAT-ontwerp en de laagopbouw. Deze systemen vereisen geavanceerde mogelijkheden voor het hanteren van slipsheets om het binnendringen van bodemvocht te voorkomen. Het plaatsen van een beschermende barrière tussen de houten pallet en de eerste laag bloem is verplicht voor de voedselveiligheid.
Standaard vacuümgrijpers schieten hier vaak tekort. Meelzakken zijn poreus en zeer flexibel. Deze toepassing vraagt om gespecialiseerde zakkengrijpers. Clamshell-mechanismen of soft-touch vingergrijpers zijn industriestandaarden voor deze taak. Ze wiegen de tas van onderaf. Deze steun behoudt de vorm van de tas voor een stabiele, vierkante stapeling. Als u een slecht ondersteunde zak laat vallen, bezinkt het meel ongelijkmatig, waardoor de palletstructuur kapot gaat.
Diervoederlijnen introduceren een intense variabiliteit in het palletiseerproces. Een robuust De palletiseermachine voor voerzakken moet snel wisselende zakgewichten kunnen verwerken. Het moet ook omgaan met verschillende zwaartepunten. Gepelleteerd voer bezinkt tijdens het transport anders dan poedervoer. De robotarm moet deze dynamische verschuivingen berekenen om de zakken nauwkeurig te kunnen plaatsen.
Sanitaire voorzieningen zijn een andere niet-onderhandelbare factor. Apparatuur moet voldoen aan strenge voedselveiligheidsnormen. U moet ervoor zorgen dat componenten die klaar zijn voor reiniging een prominente rol spelen in uw systeemontwerp. Verbindingen met minimale IP67-classificatie zorgen ervoor dat uw sanitairpersoneel veilig water onder hoge druk en schoonmaakchemicaliën kan gebruiken. Zonder adequate bescherming tegen binnendringing zal routinematige reiniging de servomotoren van de robot vernietigen.
Het bereiken van maximale stabiliteit vereist nauwkeurige programmering voor overlappende stapelpatronen. Wanneer plooibare zakken verschuiven en op een pallet terechtkomen, kunnen ze gemakkelijk instorten van de kolom veroorzaken. We programmeren de robot om lagen in elkaar te grijpen, net zoals bij het leggen van stenen. Dit afwisselende patroon zorgt voor ultieme palletstabiliteit tijdens ruig transport. Een veelgemaakte fout is het gebruik van kolomstapeling voor niet-stijve zakken; dit leidt vrijwel altijd tot kantelende ladingen in de bestelwagen.
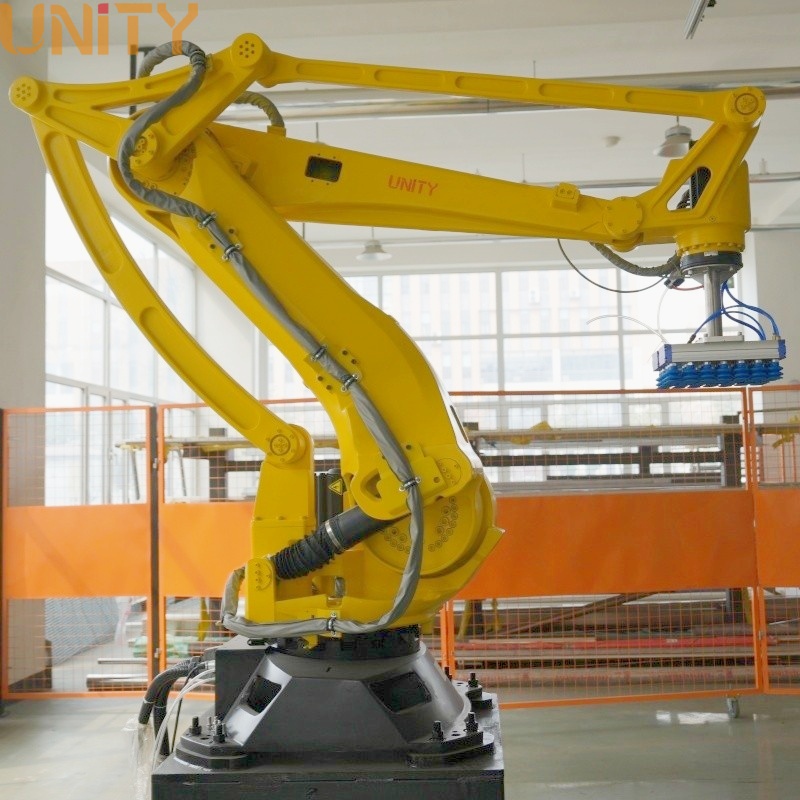
De chemische industrie brengt extreme risico's met zich mee voor zowel personeel als machines. De veiligheid van de operator en het voorkomen van blootstelling aan toxische stoffen worden uw voornaamste doelstellingen. Het hanteren van zeer variabele, stijve verpakkingen vereist een enorme veelzijdigheid. Faciliteiten wisselen routinematig tussen vaten, emmers, FIBC's en zware tassen. Een rigide, inflexibele automatiseringscel kan in deze omgeving niet overleven.
Bij het selecteren van een palletiseermachine voor chemische zakken , moet u prioriteit geven aan ecologische veerkracht. Vluchtige atmosferen vereisen de integratie van intrinsiek veilige of explosieveilige robotarmen. ATEX-certificering is vaak wettelijk vereist als er sprake is van brandbare dampen of stof. Deze gespecialiseerde robots voorkomen dat elektrische vonken de omringende atmosfeer ontsteken.
Bijtende chemicaliën in de lucht vreten in maanden tijd door standaardverf en blootliggende bedrading heen. U moet corrosiebestendige coatings specificeren voor alle blootgestelde metalen oppervlakken. Afgedichte mechanica beschermt de interne tandwieloverbrenging tegen zure degradatie. Standaard industriële robots zullen snel verslechteren als ze worden ingezet in chemische productieomgevingen zonder deze gespecialiseerde beschermende upgrades.
Verpakkingsformaten veranderen vaak in chemische fabrieken. Om de efficiëntie te behouden, hebt u een veelzijdige ladingbehandeling nodig.
Vacuümgrijpers: We maken intensief gebruik van vacuümgrijpers voor verzegelde chemische zakken. Ze bieden een stevige grip op gladde, niet-poreuze kunststoffen zonder het materiaal te doorboren.
Quick-Change EOAT: U moet automatische gereedschapswisselaars implementeren. Hierdoor kan de robot naadloos overschakelen tussen het grijpen van zakken en het hijsen van zware vaten.
Custom Tooling: Hybride grijpers kunnen vacuümbekers voor zakken en mechanische klemmen voor emmers in één eenheid combineren.
Geautomatiseerde verwerking elimineert volledig het risico van menselijke blootstelling aan gevaarlijke chemische lekkages. Handmatige lifters laten af en toe materialen vallen of doorboren als gevolg van vermoeidheid. Een robot heeft geen last van vermoeidheid. Het voert elke cyclus nauwkeurige bewegingen uit. Deze voorspelbaarheid verlaagt de risico's van milieuverontreiniging in uw instelling drastisch en beschermt uw personeel tegen blootstelling aan giftige stoffen.
Hardwarevergelijking: standaard versus palletiseermachines van chemische kwaliteit
Functie |
Standaard industriële robot |
Robot van chemische kwaliteit |
|---|---|---|
Verf en coating |
Standaard epoxy |
Corrosiewerende, chemisch bestendige coating |
Veiligheidscertificering |
Algemene industriële normen |
ATEX of intrinsiek veilig gecertificeerd |
Bedrading en kabels |
Blootgestelde routering |
Intern geleide, chemisch afgedichte kabels |
Gezamenlijke bescherming |
IP54 tot IP65 |
IP67 minimaal, vaak onder druk |
Het is berucht dat de bouwmaterialensector machines bestraft. Jouw kernuitdaging is het beheren van extreme eisen aan het laadvermogen in combinatie met zeer schurende omgevingen. Silica en aggregaatstof werken als schuurpapier op bewegende delen. U moet een systeem ontwerpen dat continue, slopende cyclustijden overleeft zonder te haperen.
Een betrouwbare Palletiseermachines voor cementzakken vereisen een enorme structurele integriteit. U hebt robuuste robotarmen nodig met een laadvermogen van ruim 100 kg. Hierdoor kan de robot meerdere zakken per cyclus verwerken, waardoor de doorvoer wordt gemaximaliseerd. Het hoge laadvermogen vermindert ook de slijtage van de arm door deze ruim onder de maximale spanningsdrempel te houden.
Vacuümgrijpers falen jammerlijk in cementtoepassingen omdat stof de zuigfilters onmiddellijk verstopt. Je hebt mechanisch robuuste zakkengrijpers nodig. Vingergrijpers of clamshell-mechanismen zijn ontworpen om constante blootstelling aan schurend cementstof te weerstaan zonder vast te lopen. Ze pakken de zak fysiek vast en omzeilen de noodzaak van schone luchtaanzuiging.
Ook moet je de robot zelf beschermen tegen de omgeving. In deze faciliteiten worden vaak onder druk staande robotjassen gebruikt. Door schone lucht in een afgesloten mantel te pompen, creëer je positieve druk. Deze positieve druk duwt actief schurende deeltjes weg van de robot. Gespecialiseerde labyrintafdichtingen voorkomen het binnendringen van stof in kritische verbindingen en servomotoren.
Cementzakken houden lucht vast, waardoor ze op ballonnen lijken wanneer ze het tankstation verlaten. Het palletiseren van ronde zakken creëert zeer onstabiele, gevaarlijke ladingen. We raden ten zeerste aan om transportbanden voor het platmaken van zakken te integreren vóór het palletiseren.
Flatteners drukken ingesloten lucht eruit voordat de robot de zak grijpt.
Hierdoor ontstaan vlakke, uniforme lagen.
Uniforme lagen zorgen voor maximale palletdichtheid en veiligheid tijdens vorkheftrucktransport.
Het overslaan van deze stap is een veelgemaakte fout, waardoor de hoogte waarop u bouwmaterialen veilig kunt stapelen ernstig wordt beperkt.
Het kiezen van de juiste hardware vereist een berekende beoordeling van uw productiegegevens. Je specificaties kun je niet raden. U moet uw doorvoer, footprintbeperkingen en integratierisico's methodisch evalueren.
Begin met het berekenen van uw piekproductie in zakken per minuut (BPM). U moet uw systeem ontwerpen voor uw absolute piektijden, niet voor uw dagelijkse gemiddelde. Als u lichte lasten met extreme snelheden uitvoert, heeft u mogelijk een snelle SCARA- of Delta-robot nodig. Als u zware ladingen bij gematigde snelheden verwerkt, is een gelede robot met 4 tot 6 assen uw beste optie. Het overschatten van de payload en het onderschatten van de BPM leidt tot enorme knelpunten in de productie.
Hardwareselectieschema op basis van snelheid en laadvermogen
Robottype |
Ideaal laadvermogenbereik |
Snelheid / cyclustijd |
Beste toepassingspasvorm |
|---|---|---|---|
Delta-robot |
Onder de 10kg |
Ultrahoog (100+ picks/min) |
Primaire voedselverpakkingen, kleine doosjes |
SCARA-robot |
10 kg - 20 kg |
Hoog (60-80 picks/min) |
Palletiseren van stijve dozen met hoge snelheid |
Samenwerkend (Cobot) |
10 kg - 35 kg |
Laag (minder dan 15 picks/min) |
Hekloze opstellingen, krap vloeroppervlak |
4 tot 6 assen geleed |
50 kg - 800+ kg |
Medium (20-40 picks/min) |
Zwaar cement, chemische vaten, meelzakken |
De EOAT is het belangrijkste onderdeel van uw systeem. U moet beoordelen of vacuüm-, magnetische, vork- of klemgrijpers het beste geschikt zijn voor uw primaire product. Vacuüm werkt voor verzegelde kunststoffen. Klemmen werken voor zware, stoffige tassen. Magneten werken voor metalen emmers. Als uw lijn alle drie de functies afhandelt, moet u bepalen of automatische gereedschapswisselaars nodig zijn. Een gereedschapswisselaar brengt kosten vooraf met zich mee, maar biedt ongelooflijke dagelijkse flexibiliteit.
Het vloeroppervlak bepaalt uw robotcategorie. Traditionele industriële robots werken met hoge snelheden en vereisen grote footprints. Ze vereisen uitgebreide veiligheidshekken en lichtgordijnen om werknemers te beschermen. Als u geen vloeroppervlak heeft, kunt u collaboratieve robots (cobots) overwegen. Cobots bieden een kleinere footprint en veilige menselijke interactie zonder zwaar hekwerk. Ze hebben echter last van een zeer beperkt laadvermogen en zeer lage snelheden.
Beoordeel ten slotte de WMS/ERP-integratiemogelijkheden van de geleverde software. De palletiseermachine moet met uw magazijnbeheersysteem communiceren om labels af te drukken en de inventaris te loggen. Risicoopmerking: Houd tijdens de installatie altijd rekening met mogelijke lijnuitval. U moet ook rekening houden met de leercurve die uw onderhoudspersoneel nodig heeft om de nieuwe software-interface te begrijpen.
Generieke palletiseercellen kennen ongelooflijk hoge uitvalpercentages wanneer ze worden ingezet in gespecialiseerde industrieën. Succes op de lange termijn vereist dat uw hardwarespecificaties, inclusief IP-classificaties, payload-capaciteiten en EOAT-ontwerp, strikt worden afgestemd op uw materiële realiteit. U kunt de aanwezigheid van schurend stof, bijtende chemicaliën of veranderende productgewichten niet negeren. Het nemen van kortere weg op het gebied van maatwerk zal uw end-of-line-efficiëntie verlammen.
Voordat u een offerte aanvraagt, documenteert u uw piekzakken per minuut (BPM), primaire verpakkingstypes en beschikbare vloeroppervlakte. Met deze exacte gegevens kunnen integratie-ingenieurs een systeem ontwerpen dat vanaf de eerste dag werkt. Vertrouw niet op gemiddelde productiesnelheden; ontwerp voor uw zwaarste dienst.
Neem vandaag nog contact op met een gespecialiseerde integratie-ingenieur voor een grondige site-audit. Vraag hen om een volledige 3D-haalbaarheidssimulatie uit te voeren voor uw specifieke productlijn om de prestaties te garanderen voordat u koopt.
A: De meeste faciliteiten hanteren een ROI tussen de 18 en 30 maanden. Deze snelle terugkeer wordt voornamelijk veroorzaakt door een onmiddellijke herverdeling van arbeidskrachten. Bovendien bespaart u flink op lagere letselschade- en verzekeringspremies. Bovendien biedt het systeem continue, 24/7 operationele capaciteit, waardoor uw totale wekelijkse doorvoer drastisch toeneemt.
A: Een robotarm kan worden geconfigureerd om verschillende soorten verpakkingen te verwerken als er geschikte grijpers, gereedschapswisselaars, bedieningselementen en productdetectiesystemen aanwezig zijn. De compatibiliteit en de omsteltijd zijn echter afhankelijk van de verschillen tussen de zakken, dozen, emmers of vaten, evenals van het vereiste laadvermogen en de doorvoer. Sommige toepassingen kunnen één flexibele cel gebruiken, terwijl voor andere mogelijk afzonderlijk gereedschap of speciale palletiseersystemen nodig zijn.
A: Ze maken gebruik van zwaar afgedichte verbindingen met IP67-classificatie en fysieke afdekkingen die onder druk staan. Ze vertrouwen ook op mechanische klemmen in plaats van puur op vacuüm gebaseerde grijpers. Vacuümfilters verstoppen onmiddellijk in cementfabrieken. Mechanische grijpers voorkomen stofgerelateerde storingen en zorgen voor een stevige grip op zware zakken.
EEN: Ja. Omdat de zakken dynamisch verschuiven en bezinken, moet de software van de robot overlappende, in elkaar grijpende laagpatronen berekenen. Vaak installeren faciliteiten stroomopwaarts geautomatiseerde zakkenpletterers. De robot voert vervolgens complexe, kriskras stapelpatronen uit om ervoor te zorgen dat de pallet niet omvalt tijdens transport met een vorkheftruck.


