
- Minden
- Termék neve
- Termék kulcsszó
- Termékmodell
- Termék összefoglaló
- Termékleírás
- Többmezős keresés
Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-07-27 Eredet: Telek


A kézi raklapozás komoly ergonómiai kötelezettségeket ró a raktári munkaerőre. Ezenkívül hirtelen szűk keresztmetszeteket és súlyos munkaerő-függőséget okoz. Ezek kritikus sérülékenységek a modern folyamatos gyártású környezetekben. Az automatizált sorvégi csomagolásra való átállás már nem csak munkamegtakarítást jelent. Ez a működési skálázhatóság és a túlélés alapkövetelménye.
A hatékony megvalósítás azonban túlmutat egy szabványos robot vásárlásán. A robotarchitektúrát és az End-of-Arm Tooling-ot (EOAT) hozzá kell igazítania a létesítmény egyedi környezetéhez. A termék fizikai kezelési korlátai diktálnak minden hardver döntést. Ennek tévedése végtelen karbantartási ciklusokhoz és termékek kieséséhez vezet.
Ez az útmutató részletezi Robot raklapozó alkalmazások három rendkívül igényes szektorban. Megtanulja a sikeres telepítéshez szükséges pontos technikai feltételeket. Megvizsgáljuk, hogy az intelligens hardverválasztás hogyan javítja drasztikusan vonala hosszú távú megbízhatóságát.
Élelmiszer és takarmány: A rendszerek szigorú porcsökkentést és speciális kezelést igényelnek a hajlékony csomagoláshoz (pl. liszt- és takarmányzacskók) a termék integritásának veszélyeztetése nélkül.
Vegyszerek: A biztonság és a megfelelőség megköveteli az IP-besorolású, korrózióálló robotok használatát, amelyek különféle csomagolási formátumokban képesek veszélyes anyagok kezelésére.
Építőanyagok: A nagy teherbírás és a rendkívüli kopásállóság nem alku tárgya a sűrű, nehéz termékek, például a cement kezelésére.
Értékelési szabály: A sikeres elfogadás a hasznos teher, a percenkénti zsákok (BPM), a lábnyom és az EOAT-tervezés összhangjától függ az adott működési valósághoz és az integrációs kockázatokhoz.
Az általános, kész raklapozási megoldások gyakran teljesen meghibásodnak a zord ipari környezetben. A létesítményvezetők gyakran vásárolnak szabványos robotokat, feltételezve, hogy bármilyen egyszerű emelési feladatot el tudnak végezni. Hamar rájönnek, hogy a nem megfelelő környezetvédelem tönkreteszi a belső motorokat. Ezenkívül az össze nem illő megfogók rendszerint leejtik vagy kilyukasztják a törékeny csomagolást. Nem kényszeríthet egy mindenre alkalmas automatizálási cellát egy speciális gyártósorra.
Egy életképes robotintegrációnak mérhető javulást kell mutatnia bizonyos működési mérőszámok tekintetében. Ha a hardver nem javítja ezeket az alapcélokat, akkor az integráció hibás. Három kritikus területen egyértelmű frissítésekre számíthat:
Konzisztens áteresztőképesség: A robotnak szigorú ciklusidőket kell betartania anélkül, hogy termelési elakadásokat okozna.
Csökkentett sérülési igény: Az automatizálásnak közvetlenül csökkentenie kell a munkavállalók kártérítési igényét az ismétlődő, nehéz emelési feladatok megszüntetésével.
Minimális nem tervezett karbantartás: A hardvernek folyamatosan futnia kell az ütemezett szervizintervallumok között, hirtelen meghibásodások nélkül.
A termék fizikai jellemzőinek meg kell határozniuk a robothardver kiválasztását. A hőmérséklet-ingadozások, a koptató por, a toxicitás és az anyag deformálhatósága megváltoztatja a robot működését. Testre kell szabnia az End-of-Arm Toolingot, hogy biztonságosan megragadja a tárgyakat, anélkül, hogy kárt okozna. Meg kell határoznia a megfelelő IP-besorolást, hogy megvédje az érzékeny kötéseket a levegőben lebegő részecskékkel szemben. A termék valóságának figyelmen kívül hagyása a tervezési szakaszban garantálja a rendszer meghibásodását. Nyomatékosan javasoljuk, hogy a hardveropciók megvitatása előtt térképezzen fel minden fizikai termék furcsaságot.
Az élelmiszer- és mezőgazdasági tevékenység egyedülálló anyagmozgatási akadályokat jelent. Az Ön fő kihívása a nagy mennyiségű levegőben szálló részecskék kezelése. A por az érzékelőkre rakódik, és eltömíti a rosszul tömített csatlakozásokat. Nehéz feladat elé néz továbbá a nem merev, könnyen kilyukadt csomagolás kezelése. A hajlékony táskák mozgás közben folyamatosan mozognak. Tökéletesen kell irányítania őket, hogy elkerülje a termék elvesztését vagy a raklap veszélyes instabilitását.
A lisztgyártási környezet rendkívül speciális berendezéseket igényel az éghető por és a változó terméksúlyok miatt. Dedikált integrálása A lisztzsákos palettázó szigorú figyelmet igényel az EOAT tervezésére és rétegépítésére. Ezek a rendszerek fejlett csúszólap-kezelési képességeket igényelnek, hogy megakadályozzák a talajnedvesség bejutását. A fa raklap és az első lisztréteg közé védőkorlát elhelyezése kötelező az élelmiszerbiztonság érdekében.
A szabványos vákuumfogók gyakran meghibásodnak. A lisztes zacskók porózusak és rendkívül rugalmasak. Ez az alkalmazás speciális táskafogókat igényel. A kagylóhéj mechanizmusok vagy a puha tapintású ujjmegfogók ipari szabványok ehhez a feladathoz. Alulról bölcsődnek a táskában. Ez a támasz megőrzi a táska alakját a stabil, négyzet alakú egymásra rakáshoz. A rosszul alátámasztott zacskó leejtésekor a liszt egyenetlenül ülepedik, ami tönkreteszi a raklap szerkezetét.
Az állati takarmányozási vonalak intenzív változatosságot biztosítanak a raklapozási folyamatban. Egy robusztus a takarmányzsákos palettázónak alkalmazkodnia kell a gyorsan változó zsáksúlyokhoz. Különböző súlypontokat is kezelnie kell. A pelletált takarmány a szállítás során másként ülepedik, mint a porított takarmány. A robotkarnak ki kell számítania ezeket a dinamikus eltolódásokat a táskák pontos elhelyezéséhez.
A higiénia egy másik nem megtárgyalható tényező. A berendezéseknek szigorú élelmiszer-biztonsági előírásoknak kell megfelelniük. Gondoskodnia kell arról, hogy a lemosásra kész alkatrészek nagymértékben szerepeljenek a rendszer kialakításában. A minimális IP67-es besorolású illesztések lehetővé teszik a higiéniai személyzet számára, hogy biztonságosan használhassák a nagynyomású vizet és tisztítószereket. Megfelelő behatolásvédelem nélkül a rutinszerű tisztítás tönkreteszi a robot szervomotorjait.
A maximális stabilitás elérése precíz programozást igényel az átfedő veremmintákhoz. Amikor a hajlékony zacskók elmozdulnak és leülnek egy raklapra, könnyen az oszlop összeomlását okozhatják. A robotot úgy programozzuk, hogy a rétegeket összekapcsolja, hasonlóan a téglarakáshoz. Ez a váltakozó minta biztosítja a raklap maximális stabilitását nehézkes szállítás során. Gyakori hiba, hogy a nem merev zacskókhoz oszlopra rakást alkalmaznak; ez szinte mindig megbillent rakományokhoz vezet a szállító kamionban.
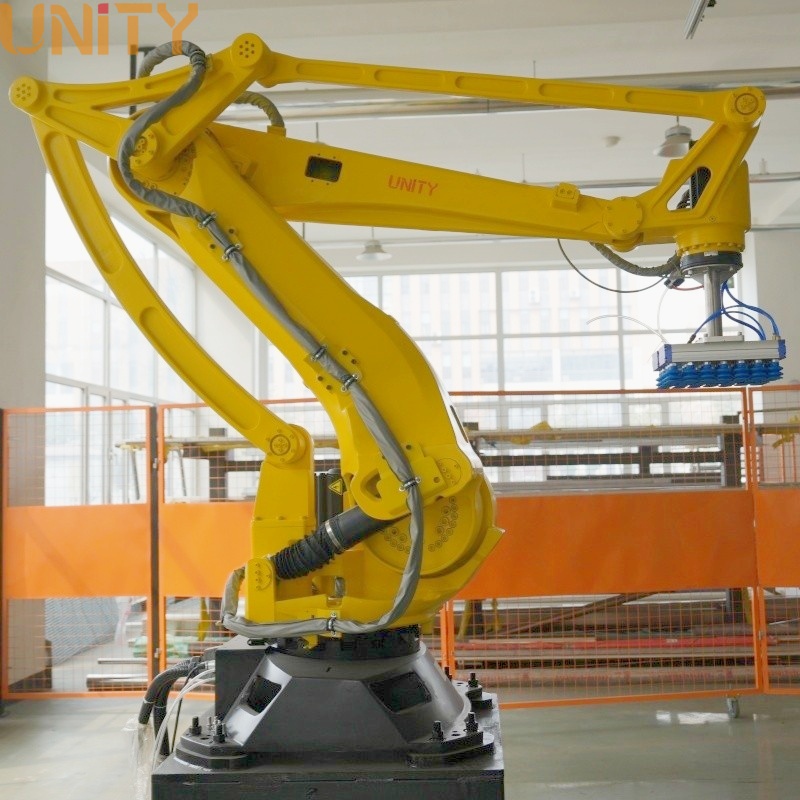
A vegyipar rendkívüli kockázatokat jelent mind a személyzetre, mind a gépekre nézve. A kezelő biztonsága és a toxikus expozíció megelőzése az Ön elsődleges célja. A rendkívül változatos, merev csomagolások kezelése óriási sokoldalúságot igényel. A létesítmények rutinszerűen váltanak a dobok, vödrök, FIBC-k és nagy teherbírású zsákok között. Egy merev, rugalmatlan automatizálási cella nem tud fennmaradni ebben a környezetben.
Amikor kiválasztja a vegyszeres zacskó palettázó , prioritásként kell kezelnie a környezeti ellenálló képességet. Az illékony légkör megköveteli a gyújtószikramentes vagy robbanásbiztos robotkarok integrálását. Az ATEX-tanúsítványt gyakran törvény írja elő, ha éghető füst vagy por van jelen. Ezek a speciális robotok megakadályozzák, hogy az elektromos ív meggyújtsa a környező légkört.
A levegőben szálló maró vegyszerek hónapok alatt felszívják a szabványos festéket és a szabad vezetékeket. Meg kell határoznia a korrózióálló bevonatokat minden kitett fémfelülethez. A tömített mechanika megvédi a belső hajtóművet a savas lebomlástól. A szabványos ipari robotok gyorsan leromlanak, ha vegyi gyártási környezetben alkalmazzák ezeket a speciális védelmi fejlesztések nélkül.
A csomagolási formátumok gyakran változnak a vegyi üzemekben. Sokoldalú rakománykezelésre van szüksége a hatékonyság fenntartásához.
Vákuumos megfogók: Erősen használunk vákuumfogókat a lezárt vegyszeres zacskókhoz. Szilárd tartást biztosítanak a sima, nem porózus műanyagokon anélkül, hogy átszúrnák az anyagot.
Gyorscsere EOAT: Automatikus szerszámcserélőket kell bevezetnie. Ez lehetővé teszi a robot számára, hogy zökkenőmentesen tudjon váltani a zsákok megragadása és a nehéz dobok emelése között.
Egyedi szerszámok: A hibrid megfogók egyetlen egységben kombinálhatják a zacskókhoz való vákuumcsészéket és a vödrökhöz való mechanikus bilincseket.
Az automatizált kezelés teljes mértékben kiküszöböli a veszélyes vegyi kiömlések emberi kitettségének kockázatát. A kézi emelők időnként leejtik vagy kilyukasztják az anyagokat a fáradtság miatt. A robot nem szenved fáradtságtól. Minden egyes ciklusban precíz mozdulatokat hajt végre. Ez a kiszámíthatóság drasztikusan csökkenti a létesítmény környezetszennyezési kockázatát, és megvédi az emberi munkaerőt a mérgező hatásoktól.
Hardver-összehasonlítás: Standard vs. vegyi minőségű raklapozók
Funkció |
Szabványos ipari robot |
Vegyi minőségű robot |
|---|---|---|
Festék és bevonat |
Szabványos epoxi |
Korróziógátló, vegyszerálló bevonat |
Biztonsági Tanúsítvány |
Általános ipari szabványok |
ATEX vagy gyújtószikramentes minősítéssel |
Vezetékek és kábelek |
Nyitott útválasztás |
Belső elvezetésű, vegyileg zárt kábelek |
Ízületvédelem |
IP54-től IP65-ig |
IP67 minimum, gyakran nyomás alatt |
Az építőanyag-ágazat köztudottan bünteti a gépeket. Az Ön fő kihívása az extrém hasznos teherigények és az erősen koptató környezetek egyidejű kezelése. A szilícium-dioxid és az aggregált por csiszolópapírként viselkedik a mozgó alkatrészeken. Olyan rendszert kell megterveznie, amely túléli a folyamatos, fárasztó ciklusidőket, anélkül, hogy akadozna.
Egy megbízható A cementzsákos raklapozó masszív szerkezeti integritást igényel. Nagy teherbírású robotkarokra van szüksége, amelyek teherbírása jóval meghaladja a 100 kg-ot. Ez lehetővé teszi a robot számára, hogy ciklusonként több zsákot kezeljen, maximalizálva az áteresztőképességet. A nagy hasznos teherbírás csökkenti a kar kopását is, mivel jóval a maximális feszültségi küszöb alatt tartja.
A vákuumfogók csúnyán meghibásodnak a cementalkalmazásoknál, mert a por azonnal eltömíti a szívószűrőket. Mechanikusan robusztus táskafogókra van szükség. Az ujjmegfogókat vagy a kagylóhéj mechanizmusokat úgy tervezték, hogy ellenálljanak a koptató cementpornak, anélkül, hogy elakadnának. Fizikailag megragadják a zsákot, megkerülve a tiszta levegő elszívását.
Magát a robotot is meg kell védenie a környezettől. Ezekben a létesítményekben gyakran használnak túlnyomásos robotkabátokat. Ha tiszta levegőt pumpál egy lezárt köpenybe, pozitív nyomást hoz létre. Ez a pozitív nyomás aktívan eltávolítja a koptató részecskéket a robottól. A speciális labirintustömítések megakadályozzák a por bejutását a kritikus csatlakozásokba és szervomotorokba.
A cementzsákok visszatartják a levegőt, így léggömbökhöz hasonlítanak, amikor kilépnek a töltőállomásról. A lekerekített zsákok raklapozása rendkívül instabil, veszélyes rakományokat eredményez. Erősen javasoljuk a zsákos simító szállítószalagok előre raklapozás integrálását.
A simítók kinyomják a rekedt levegőt, mielőtt a robot megragadja a zacskót.
Ez lapos, egyenletes rétegeket hoz létre.
Az egyenletes rétegek maximális raklapsűrűséget és biztonságot biztosítanak a targoncás szállítás során.
Ennek a lépésnek a kihagyása egy gyakori hiba, amely jelentősen korlátozza, hogy milyen magasra rakhatja biztonságosan az építőanyagokat.
A megfelelő hardver kiválasztásához a termelési adatok kiszámított értékelése szükséges. Nem tudja kitalálni a specifikációit. Módszeresen értékelnie kell az áteresztőképességet, a lábnyom-korlátokat és az integrációs kockázatokat.
Kezdje azzal, hogy kiszámolja a csúcstermelési sebességét zsák/perc (BPM) egységben. A rendszert az abszolút csúcsidőkre kell megterveznie, nem a napi átlagra. Ha könnyű terhelést extrém sebességgel fut, szükség lehet egy nagy sebességű SCARA vagy Delta robotra. Ha nehéz hasznos terheket mérsékelt sebességgel kezel, egy 4-6 tengelyes csuklós robot a legjobb választás. A hasznos terhelés túlbecslése, míg a BPM alulbecslése hatalmas termelési szűk keresztmetszetek kialakulásához vezet.
Hardverválasztási táblázat a sebesség és a hasznos terhelés alapján
Robot típus |
Ideális terhelhetőségi tartomány |
Sebesség / Ciklusidő |
Legjobb alkalmazási illeszkedés |
|---|---|---|---|
Delta Robot |
10 kg alatt |
Ultra-magas (100+ választás/perc) |
Elsődleges élelmiszer-csomagolás, apró dobozok |
SCARA robot |
10 kg - 20 kg |
Magas (60-80 választás/perc) |
Nagy sebességű merev dobozos raklapozás |
Együttműködő (Cobot) |
10 kg - 35 kg |
Alacsony (15 választás alatt/perc) |
Kerítés nélküli elrendezések, szűk alapterület |
4-6 tengelyes csuklós |
50 kg - 800+ kg |
Közepes (20-40 választás/perc) |
Nehéz cement, vegyszerhordók, lisztes zacskók |
Az EOAT a rendszer legfontosabb része. Fel kell mérnie, hogy a vákuum-, mágnes-, villa- vagy bilincsfogók szolgálják-e a legjobban az elsődleges terméket. Vákuumos munkák zárt műanyagokhoz. A bilincsek nehéz, poros zsákokhoz működnek. A mágnesek fémvödrökhöz működnek. Ha az Ön vonala mindhármat kezeli, meg kell határoznia, hogy szükség van-e automatikus szerszámcserélőkre. A szerszámcserélő megnöveli az előzetes költségeket, de hihetetlen napi rugalmasságot biztosít.
Az alapterület határozza meg a robot kategóriáját. A hagyományos ipari robotok nagy sebességgel működnek, és nagy lábnyomot igényelnek. A dolgozók védelme érdekében kiterjedt biztonsági kerítést és fényfüggönyöket igényelnek. Ha nincs alapterülete, fontolóra veheti az együttműködő robotokat (Cobots). A Cobotok kisebb lábnyomot és biztonságos emberi interakciót kínálnak nehéz kerítés nélkül. Azonban erősen korlátozott hasznos teher és nagyon lassú sebesség miatt szenvednek.
Végül értékelje a mellékelt szoftver WMS/ERP integrációs képességeit. A palettázónak beszélnie kell a raktárkezelő rendszerrel a címkék nyomtatásához és a leltár naplózásához. Kockázati megjegyzés: A telepítés során mindig vegye figyelembe a lehetséges vezetékkiesést. Figyelembe kell vennie azt a tanulási görbét is, amely ahhoz szükséges, hogy a karbantartó személyzet megértse az új szoftverfelületet.
Az általános raklapozó cellák hihetetlenül magas meghibásodási arányt mutatnak, ha speciális iparágakban alkalmazzák őket. A hosszú távú siker megköveteli, hogy a hardver specifikációit – beleértve az IP-besorolásokat, a hasznos teherbírást és az EOAT-tervezést – szigorúan az anyagi valósághoz igazítsa. Nem hagyhatja figyelmen kívül a csiszolópor, a korrozív vegyszerek jelenlétét vagy a termék súlyának eltolódását. A testreszabás parancsikonjai megbénítják a sorvégi hatékonyságot.
Mielőtt árajánlatot kérne, dokumentálja a maximális percenkénti zsákszámot (BPM), az elsődleges csomagolási típusokat és a rendelkezésre álló alapterületet. Ezek a pontos adatok lehetővé teszik az integrációs mérnökök számára, hogy olyan rendszert tervezzenek, amely már az első napon működik. Ne hagyatkozzon az átlagos gyártási sebességre; tervezés a legnehezebb műszakhoz.
Vegye fel a kapcsolatot egy speciális integrációs mérnökkel még ma, és végezzen alapos helyszíni auditot. Kérje meg őket, hogy futtassanak le egy teljes 3D-s megvalósíthatósági szimulációt az adott termékcsaládhoz, hogy garantálják a teljesítményt vásárlás előtt.
V: A legtöbb létesítmény 18 és 30 hónap közötti ROI-t figyel meg. Ez a gyors visszatérés elsősorban az azonnali munkaerő-átcsoportosításnak köszönhető. Sokat megtakaríthat a kisebb kárigények és biztosítási díjak miatt is. Ezenkívül a rendszer folyamatos, a hét minden napján, 24 órájában működőképes, drasztikusan növeli a teljes heti áteresztőképességet.
V: A robotkar különböző csomagolási típusok kezelésére konfigurálható, ha megfelelő megfogók, szerszámcserélők, vezérlők és termékérzékelő rendszerek vannak beépítve. A kompatibilitás és az átállási idő azonban a tasakok, kartondobozok, vödrök vagy dobok közötti különbségektől, valamint a szükséges hasznos terheléstől és áteresztőképességtől függ. Egyes alkalmazások egy rugalmas cellát használhatnak, míg mások külön szerszámot vagy dedikált raklapozó rendszert igényelhetnek.
V: Erősen tömített, IP67 besorolású csatlakozásokat és nyomás alatt álló fizikai burkolatokat használnak. Emellett mechanikus bilincsekre támaszkodnak, nem pedig tisztán vákuum alapú megfogókra. A vákuumszűrők azonnal eltömődnek a cementgyárakban. A mechanikus megfogók megakadályozzák a por okozta meghibásodásokat, és szoros tartást biztosítanak a nehéz zsákokon.
V: Igen. Mivel a zsákok dinamikusan eltolódnak és leülepszenek, a robot szoftverének ki kell számítania az átfedő, egymásba illeszkedő rétegmintákat. A létesítmények gyakran automatizált zacskólapítókat szerelnek fel az áramlás előtt. A robot ezután összetett, keresztezett egymásra rakási mintákat hajt végre, hogy biztosítsa, hogy a raklap ne boruljon fel targoncás szállítás közben.


