
- Toate
- Numele produsului
- Cuvânt cheie produs
- Model de produs
- Rezumatul produsului
- Descriere produs
- Căutare în mai multe câmpuri
Vizualizări: 0 Autor: Editor site Ora publicării: 2026-07-27 Origine: Site


Paletizarea manuală introduce responsabilități ergonomice severe pentru forța de muncă din depozit. De asemenea, creează blocaje bruște de debit și dependență grea de forță de muncă. Acestea sunt vulnerabilități critice în mediile moderne de producție continuă. Trecerea la ambalarea automată la final de linie nu mai este doar o măsură de economisire a forței de muncă. Este o cerință de bază pentru scalabilitate operațională și supraviețuire.
Cu toate acestea, implementarea eficientă depășește simpla cumpărare a unui robot standard. Trebuie să potriviți arhitectura robotică și instrumentele de capăt de braț (EOAT) cu mediul unic al unității dumneavoastră. Constrângerile de manipulare fizică ale produsului dumneavoastră dictează fiecare decizie hardware. A greșit acest lucru duce la cicluri de întreținere nesfârșite și la pierderea produselor.
Acest ghid defalcă specific Aplicații de paletizare robotizată în trei sectoare foarte solicitante. Veți învăța exact criteriile tehnice necesare pentru implementarea cu succes. Vom explora modul în care alegerile inteligente de hardware îmbunătățesc drastic fiabilitatea pe termen lung a liniei dumneavoastră.
Alimente și furaje: sistemele necesită o reducere strictă a prafului și o manipulare specializată pentru ambalajele flexibile (de exemplu, făină și pungi pentru furaje) fără a compromite integritatea produsului.
Produse chimice: Siguranța și conformitatea dictează utilizarea roboților cu rating IP, rezistenți la coroziune, capabili să manipuleze materiale periculoase în formate variate de ambalare.
Materiale de construcție: capacitățile mari de sarcină utilă și rezistența extremă la abraziune nu sunt negociabile pentru manipularea produselor dense și grele, cum ar fi cimentul.
Regulă de evaluare: Adopția cu succes depinde de alinierea sarcinii utile, Bags Per Minute (BPM), amprentă și design EOAT cu realitățile operaționale specifice și riscurile de integrare.
Soluțiile de paletizare generice, disponibile la raft, adesea eșuează complet în mediile industriale dure. Managerii de instalații cumpără frecvent roboți standard presupunând că se pot ocupa de orice sarcină simplă de ridicare. Ei descoperă rapid că protecția inadecvată a mediului distruge motoarele interne. În plus, modelele de prindere nepotrivite cad sau găsesc în mod obișnuit ambalajele fragile. Nu puteți forța o celulă de automatizare universală într-o linie de producție specializată.
O integrare robotică viabilă trebuie să demonstreze îmbunătățiri măsurabile ale unor metrici operaționale specifice. Dacă hardware-ul nu îmbunătățește aceste obiective de bază, integrarea este defectuoasă. Ar trebui să vă așteptați la upgrade-uri clare în trei domenii critice:
Debit constant: robotul trebuie să mențină timpi de ciclu stricti fără a provoca blocaje în producție în amonte.
Reducerea cererilor de vătămare: automatizarea trebuie să reducă în mod direct cererile de compensare a lucrătorilor prin eliminarea sarcinilor repetitive, de ridicare grele.
Întreținere minimă neplanificată: hardware-ul ar trebui să funcționeze continuu între intervalele de service programate, fără defecțiuni bruște.
Caracteristicile fizice ale produsului dvs. trebuie să dicteze selecția hardware-ului robotizat. Fluctuațiile de temperatură, praful abraziv, toxicitatea și deformabilitatea materialului schimbă modul în care funcționează un robot. Trebuie să personalizați uneltele de la capătul brațului pentru a prinde obiectele în siguranță, fără a provoca daune. Trebuie să specificați gradele IP adecvate pentru a proteja îmbinările delicate de particulele în aer. Ignorarea realităților produsului în timpul fazei de proiectare garantează defecțiunea sistemului. Vă sfătuim cu insistență să identificați fiecare particularitate fizică a produsului înainte de a discuta despre opțiunile hardware.
Operarea în alimentație și agricultură prezintă un set unic de obstacole în manipularea materialelor. Provocarea dumneavoastră principală implică gestionarea unor volume mari de particule în aer. Praful se depune pe senzori și înfundă îmbinările prost etanșe. De asemenea, vă confruntați cu sarcina dificilă de a manipula ambalajele nerigide, ușor de perforat. Sacii pliabile se schimbă constant în timpul mișcării. Trebuie să le controlați perfect pentru a evita pierderea produsului sau instabilitatea periculoasă a paleților.
Mediile de producție a făinii necesită echipamente înalt specializate din cauza prafului combustibil și a greutăților în schimbare a produsului. Integrarea unui dedicat Paletizatorul de pungi de făină necesită o atenție strictă pentru designul EOAT și construirea straturilor. Aceste sisteme necesită capacități avansate de manipulare a foilor de alunecare pentru a preveni pătrunderea umidității în sol. Plasarea unei bariere de protectie intre paleta de lemn si primul strat de faina este obligatorie pentru siguranta alimentelor.
Gripperele cu vid standard eșuează adesea aici. Pungile de făină sunt poroase și foarte flexibile. Această aplicație necesită prinderi de saci specializate. Mecanismele cu cochilie sau dispozitivele de prindere pentru degete cu atingere moale sunt standarde industriale pentru această sarcină. Ei leagăn punga de dedesubt. Acest suport menține forma pungii pentru o stivuire stabilă, pătrată. Scăparea unui sac prost susținut face ca făina să se așeze neuniform, distrugând structura paletului.
Liniile de hrană pentru animale introduc o variabilitate intensă în procesul de paletizare. Un robust Paletizatorul pentru saci de alimentare trebuie să accepte greutățile sacilor care se schimbă rapid. De asemenea, trebuie să se ocupe de diferite centre de greutate. Furajele peletate se depune diferit de furajele sub formă de pulbere în timpul tranzitului. Brațul robotizat trebuie să calculeze aceste schimbări dinamice pentru a plasa pungi cu precizie.
Salubritatea este un alt factor nenegociabil. Echipamentul trebuie să îndeplinească standarde stricte de siguranță alimentară. Trebuie să vă asigurați că componentele pregătite pentru spălare sunt foarte importante în designul sistemului dumneavoastră. Îmbinările cu grad minim de IP67 permit echipajului dumneavoastră de salubritate să utilizeze în siguranță apă la presiune înaltă și substanțe chimice de curățare. Fără o protecție adecvată la intrare, curățarea de rutină va distruge servomotoarele robotului.
Obținerea unei stabilități maxime necesită o programare precisă pentru modelele de stivă suprapuse. Când sacii flexibili se deplasează și se așează pe un palet, pot provoca cu ușurință prăbușirea coloanei. Programăm robotul să interconecteze straturi, la fel ca așezarea cărămizilor. Acest model alternativ asigură stabilitatea maximă a paleților în timpul tranzitului accidentat. O greșeală comună este utilizarea stivuirii coloanelor pentru pungi nerigide; acest lucru duce aproape întotdeauna la încărcături basculate în camionul de livrare.
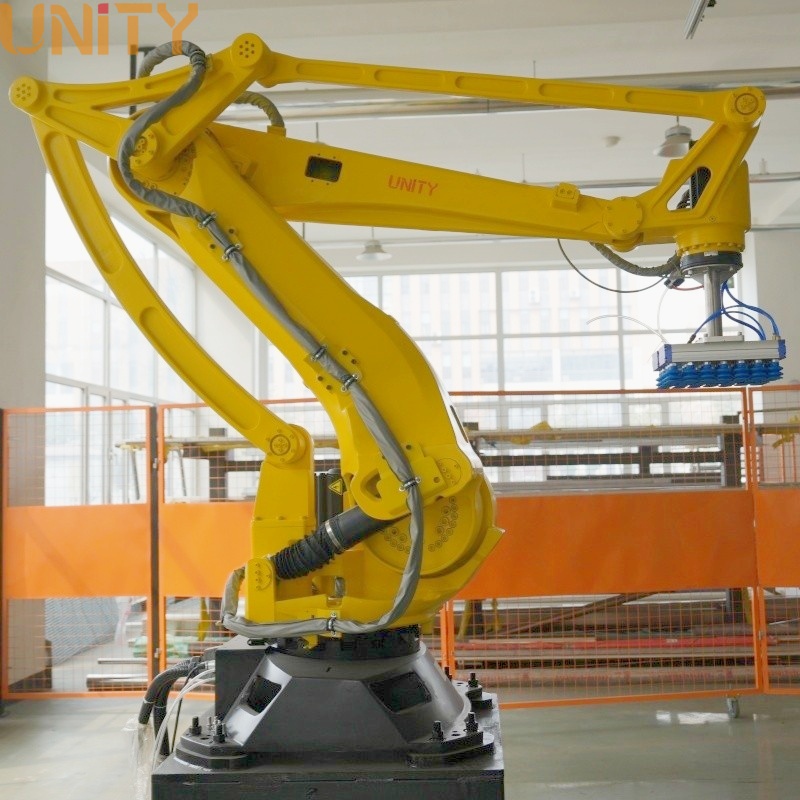
Industria chimică introduce riscuri extreme atât pentru personal, cât și pentru utilaje. Siguranța operatorului și prevenirea expunerii la toxice devin obiectivele dumneavoastră principale. Manipularea ambalajelor foarte variabile și rigide necesită o versatilitate imensă. Facilitățile comută în mod obișnuit între bidoane, găleți, FIBC și pungi grele. O celulă de automatizare rigidă, inflexibilă nu poate supraviețui în acest mediu.
La selectarea unui paletizator de pungi chimice , trebuie să acordați prioritate rezistenței la mediu. Atmosferele volatile necesită integrarea de brațe robotizate intrinsec sigure sau rezistente la explozie. Certificarea ATEX este adesea cerută de lege acolo unde există vapori sau praf combustibili. Acești roboți specializați împiedică arcul electric să aprindă atmosfera înconjurătoare.
Substanțele chimice caustice din aer mănâncă prin vopseaua standard și prin cablurile expuse în câteva luni. Trebuie să specificați acoperiri rezistente la coroziune pentru toate suprafețele metalice expuse. Mecanica etanșă protejează angrenajele interne de degradarea acide. Roboții industriali standard se vor deteriora rapid dacă sunt implementați în medii de producție chimică fără aceste upgrade-uri de protecție specializate.
Formatele de ambalare se schimbă frecvent în fabricile chimice. Aveți nevoie de o manipulare versatilă a sarcinii utile pentru a menține eficiența.
Prindere cu vid: Folosim în mare măsură dispozitive de prindere cu vid pentru pungi sigilate cu produse chimice. Ele asigură o prindere fermă pe materialele plastice netede, neporoase, fără a perfora materialul.
EOAT cu schimbare rapidă: ar trebui să implementați schimbătoare automate de scule. Acest lucru permite robotului să treacă fără probleme între apucarea sacilor și ridicarea tobelor grele.
Scule personalizate: clemele hibride pot combina cupe de vid pentru saci și cleme mecanice pentru găleți într-o singură unitate.
Manipularea automată elimină în totalitate riscul expunerii umane la deversările periculoase de substanțe chimice. Ridicatoarele manuale cad ocazional sau pun materiale din cauza oboselii. Un robot nu suferă de oboseală. Execută mișcări precise în fiecare ciclu. Această predictibilitate reduce drastic riscurile de contaminare a mediului ale unității dumneavoastră și vă protejează forța de muncă umană de expunerea la toxice.
Comparație hardware: paletizoare standard vs. de calitate chimică
Caracteristică |
Robot industrial standard |
Robot de calitate chimică |
|---|---|---|
Vopsea și acoperire |
Epoxid standard |
Acoperire anti-coroziune, rezistentă la substanțe chimice |
Certificare de siguranță |
Standarde industriale generale |
Certificat ATEX sau intrinsec sigur |
Cablaje și Cabluri |
Dirijare expusă |
Cabluri etanșate chimic, direcționate intern |
Protecția articulațiilor |
IP54 până la IP65 |
IP67 minim, adesea presurizat |
Sectorul materialelor de construcții pedepsește în mod notoriu utilajele. Provocarea dumneavoastră principală implică gestionarea cerințelor extreme de sarcină utilă simultan cu medii extrem de abrazive. Silicea și praful de agregat acționează ca șmirghel pe piesele în mișcare. Trebuie să proiectați un sistem care să supraviețuiască timpilor de ciclu continui și istovitori, fără să se clatine.
Un de încredere Paletizatorul de sac de ciment necesită o integritate structurală masivă. Aveți nevoie de brațe robotice grele, cu capacități de sarcină utilă care depășesc cu mult 100 kg. Acest lucru permite robotului să manipuleze mai multe pungi pe ciclu, maximizând debitul. Capacitățile mari de sarcină utilă reduc, de asemenea, uzura brațului, menținându-l cu mult sub pragul maxim de stres.
Griperele cu vid eșuează lamentabil în aplicațiile de ciment, deoarece praful înfundă instantaneu filtrele de aspirație. Aveți nevoie de dispozitive de prindere pentru sac robuste mecanic. Dispozitivele de prindere pentru degete sau mecanismele cu clapetă sunt proiectate pentru a rezista la expunerea constantă la praful abraziv de ciment fără blocare. Ei prind sacul fizic, ocolind nevoia de aspirare a aerului curat.
De asemenea, trebuie să protejați robotul însuși de mediu. Jachetele robotizate sub presiune sunt utilizate frecvent în aceste instalații. Pompând aer curat într-o jachetă etanșă, creați o presiune pozitivă. Această presiune pozitivă împinge în mod activ particulele abrazive departe de robot. Garniturile labirint specializate previn pătrunderea prafului în articulațiile critice și servomotoarele.
Sacii de ciment rețin aerul prins, făcându-i să semene cu baloanele când ies din stația de alimentare. Paletizarea sacilor rotunjiți creează încărcături foarte instabile și periculoase. Vă recomandăm cu căldură integrarea pre-paletizării transportoarelor de aplatizare a sacilor.
Aplatizatoarele presează aerul prins înainte ca robotul să apuce punga.
Acest lucru creează straturi plate și uniforme.
Straturile uniforme asigură densitatea maximă a paleților și siguranță în timpul transportului cu stivuitor.
Omiterea acestui pas este o greșeală comună care limitează sever cât de sus puteți stivui în siguranță materialele de construcție.
Alegerea hardware-ului potrivit necesită o evaluare calculată a datelor de producție. Nu vă puteți ghici specificațiile. Trebuie să vă evaluați metodic debitul, constrângerile de amprentă și riscurile de integrare.
Începeți prin a calcula ratele de producție maxime în saci pe minut (BPM). Trebuie să vă proiectați sistemul pentru orele de vârf absolute, nu pentru media zilnică. Dacă rulați încărcături ușoare la viteze extreme, este posibil să aveți nevoie de un robot SCARA sau Delta de mare viteză. Dacă manevrați sarcini utile mari la viteze moderate, un robot articulat cu 4 până la 6 axe este cea mai bună opțiune. Supraestimarea sarcinii utile în timp ce subestimarea BPM duce la blocaje masive de producție.
Tabel de selecție a hardware-ului bazat pe viteză și sarcină utilă
Tip robot |
Interval ideal de sarcină utilă |
Viteză / Timp de ciclu |
Cele mai bune aplicații potrivite |
|---|---|---|---|
Robot Delta |
Sub 10 kg |
Ultra-înalt (100+ alegeri/min) |
Ambalaje alimentare primare, cutii mici |
Robot SCARA |
10 kg - 20 kg |
Ridicat (60-80 ridicări/min) |
Paletizare cutie rigidă de mare viteză |
Colaborativ (Cobot) |
10 kg - 35 kg |
Scăzut (sub 15 alegeri/min) |
Configurații fără gard, spațiu îngust |
Articulat cu 4 până la 6 axe |
50 kg - 800+ kg |
Mediu (20-40 ridicări/min) |
Ciment greu, bidoane chimice, saci de faina |
EOAT este cea mai importantă parte a sistemului dumneavoastră. Trebuie să evaluați dacă dispozitivele de prindere cu vid, magnetice, cu furcă sau cu clemă servesc cel mai bine produsul dumneavoastră principal. Lucrări de vid pentru materiale plastice sigilate. Clemele funcționează pentru pungi grele, cu praf. Magneții funcționează pentru găleți metalici. Dacă linia dvs. se ocupă de toate trei, trebuie să determinați dacă sunt necesare schimbătoare automate de scule. Un schimbător de scule adaugă costuri inițiale, dar oferă o flexibilitate zilnică incredibilă.
Spațiul de pe podea dictează categoria dvs. de robot. Roboții industriali tradiționali funcționează la viteze mari și necesită amprente mari. Acestea necesită garduri de siguranță extinse și perdele luminoase pentru a proteja lucrătorii. Dacă vă lipsește spațiul, ați putea lua în considerare roboții colaborativi (Coboți). Coboții oferă o amprentă mai mică și o interacțiune umană sigură, fără garduri grele. Cu toate acestea, ei suferă de sarcini utile foarte limitate și viteze foarte mici.
În cele din urmă, evaluați capacitățile de integrare WMS/ERP ale software-ului furnizat. Paletizatorul trebuie să discute cu sistemul dvs. de management al depozitului pentru a imprima etichete și a înregistra inventarul. Notă de risc: Luați în considerare întotdeauna timpul de oprire potențial al liniei în timpul instalării. De asemenea, trebuie să luați în considerare curba de învățare necesară pentru ca personalul de întreținere să înțeleagă noua interfață software.
Celulele de paletizare generice au rate incredibil de mari de eșec atunci când sunt implementate în industrii specializate. Succesul pe termen lung necesită potrivirea strictă a specificațiilor hardware-ului dvs. - inclusiv a evaluărilor IP, capacități de încărcare utilă și design EOAT - cu realitățile materiale. Nu puteți ignora prezența prafului abraziv, a substanțelor chimice corozive sau a greutății în schimbare a produsului. Luarea de comenzi rapide pentru personalizare vă va afecta eficiența la sfârșitul liniei.
Înainte de a solicita o ofertă, documentați-vă vârful de saci pe minut (BPM), tipurile de ambalaj primar și spațiul disponibil. Aceste date exacte permit inginerilor de integrare să proiecteze un sistem care funcționează în prima zi. Nu vă bazați pe viteze medii de producție; design pentru cea mai grea tură.
Contactați un inginer specializat în integrare astăzi pentru a efectua un audit amănunțit al site-ului. Cereți-le să execute o simulare completă de fezabilitate 3D pentru linia dvs. de produse specifice pentru a garanta performanța înainte de a cumpăra.
R: Majoritatea unităților observă un ROI între 18 și 30 de luni. Această revenire rapidă este determinată în primul rând de realocarea imediată a forței de muncă. De asemenea, economisiți considerabil la despăgubiri reduse pentru vătămări și prime de asigurare. În plus, sistemul oferă o capacitate operațională continuă 24/7, crescând drastic debitul total săptămânal.
R: Un braț robot poate fi configurat pentru a gestiona diferite tipuri de ambalaje atunci când sunt incluse prinderi adecvate, schimbătoare de scule, comenzi și sisteme de detectare a produsului. Cu toate acestea, compatibilitatea și timpul de schimbare depind de diferențele dintre saci, cutii, găleți sau butoaie, precum și de sarcina utilă și debitul necesar. Unele aplicații pot folosi o singură celulă flexibilă, în timp ce altele pot necesita unelte separate sau sisteme de paletizare dedicate.
R: Folosesc îmbinări puternic etanșe, cu rating IP67 și capace fizice sub presiune. De asemenea, se bazează pe cleme mecanice mai degrabă decât pe cleme pur bazate pe vid. Filtrele de vid se înfundă instantaneu în fabricile de ciment. Clemele mecanice previn defecțiunile cauzate de praf și asigură o strângere strânsă a pungilor grei.
A: Da. Deoarece pungile se deplasează și se așează dinamic, software-ul robotului trebuie să calculeze modele de straturi care se suprapun, care se interconectează. Adesea, instalațiile instalează în amonte dispozitive automate de aplatizare a sacilor. Robotul execută apoi modele complexe de stivuire încrucișată pentru a se asigura că paletul nu se răstoarnă în timpul transportului cu stivuitorul.


