
- Tutto
- Nome del prodotto
- Parola chiave del prodotto
- Modello del prodotto
- Riepilogo del prodotto
- Descrizione del prodotto
- Ricerca multicampo
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 27-07-2026 Origine: Sito


La pallettizzazione manuale introduce gravi responsabilità ergonomiche per la forza lavoro del magazzino. Inoltre, crea improvvisi colli di bottiglia nella produttività e una forte dipendenza dalla manodopera. Queste sono vulnerabilità critiche nei moderni ambienti di produzione continua. Il passaggio al confezionamento automatizzato di fine linea non è più solo una misura che consente di risparmiare manodopera. Si tratta di un requisito di base per la scalabilità operativa e la sopravvivenza.
Tuttavia, un’implementazione efficace va oltre il semplice acquisto di un robot standard. È necessario abbinare l'architettura robotica e l'EOAT (End-of-Arm Tooling) all'ambiente unico della vostra struttura. I vincoli di gestione fisica del prodotto determinano ogni decisione relativa all'hardware. Sbagliare questo porta a cicli di manutenzione infiniti e alla caduta dei prodotti.
Questa guida analizza in modo specifico Applicazioni di pallettizzazione robotizzata in tre settori altamente esigenti. Imparerai gli esatti criteri tecnici richiesti per una distribuzione di successo. Esploreremo come le scelte hardware intelligenti migliorano drasticamente l'affidabilità a lungo termine della tua linea.
Alimenti e mangimi: i sistemi richiedono una rigorosa mitigazione della polvere e una gestione specializzata per imballaggi flessibili (ad esempio sacchi di farina e mangime) senza compromettere l'integrità del prodotto.
Prodotti chimici: la sicurezza e la conformità impongono l'uso di robot resistenti alla corrosione con grado di protezione IP in grado di gestire materiali pericolosi in vari formati di imballaggio.
Materiali da costruzione: capacità di carico elevate ed estrema resistenza all'abrasione non sono negoziabili per la movimentazione di prodotti densi e pesanti come il cemento.
Regola di valutazione: il successo dell'adozione dipende dall'allineamento del carico utile, dei bagagli al minuto (BPM), dell'ingombro e della progettazione EOAT con le realtà operative specifiche e i rischi di integrazione.
Le soluzioni di pallettizzazione generiche e standardizzate spesso falliscono completamente in ambienti industriali difficili. I gestori delle strutture acquistano spesso robot standard presumendo che possano gestire qualsiasi semplice attività di sollevamento. Scoprono rapidamente che una protezione ambientale inadeguata distrugge i motori interni. Inoltre, i design delle pinze non corrispondenti fanno cadere o forano regolarmente imballaggi fragili. Non è possibile forzare una cella di automazione valida per tutti in una linea di produzione specializzata.
Un’integrazione robotica praticabile deve dimostrare miglioramenti misurabili attraverso parametri operativi specifici. Se l’hardware non migliora questi obiettivi di base, l’integrazione è difettosa. Dovresti aspettarti chiari aggiornamenti in tre aree critiche:
Produttività costante: il robot deve mantenere tempi di ciclo rigorosi senza causare inceppamenti nella produzione a monte.
Riduzione delle richieste di risarcimento per infortuni: l'automazione deve ridurre direttamente le richieste di risarcimento dei lavoratori eliminando attività di sollevamento pesanti e ripetitive.
Manutenzione non pianificata minima: l'hardware deve funzionare ininterrottamente tra gli intervalli di servizio programmati senza guasti improvvisi.
Le caratteristiche fisiche del tuo prodotto devono dettare la scelta dell'hardware robotico. Le fluttuazioni di temperatura, la polvere abrasiva, la tossicità e la deformabilità dei materiali modificano il modo in cui funziona un robot. È necessario personalizzare gli strumenti di fine braccio per afferrare gli oggetti in modo sicuro senza causare danni. È necessario specificare i gradi IP appropriati per proteggere i giunti delicati dalle particelle sospese nell'aria. Ignorare la realtà del prodotto durante la fase di progettazione garantisce il fallimento del sistema. Consigliamo vivamente di mappare ogni peculiarità del prodotto fisico prima di discutere le opzioni hardware.
Operare nel settore alimentare e agricolo presenta una serie unica di ostacoli nella movimentazione dei materiali. La vostra sfida principale riguarda la gestione di elevati volumi di particolato aerodisperso. La polvere si deposita sui sensori e ostruisce i giunti scarsamente sigillati. Dovrai affrontare anche il difficile compito di maneggiare imballaggi non rigidi e facilmente forabili. Le borse flessibili si spostano costantemente durante il movimento. È necessario controllarli perfettamente per evitare perdite di prodotto o pericolose instabilità dei pallet.
Gli ambienti di produzione della farina richiedono attrezzature altamente specializzate a causa della polvere combustibile e dello spostamento del peso del prodotto. Integrazione di un dedicato Il pallettizzatore per sacchi di farina richiede una rigorosa attenzione alla progettazione dell'EOAT e alla costruzione degli strati. Questi sistemi richiedono capacità avanzate di gestione degli slip-sheet per impedire l'ingresso di umidità nel terreno. Posizionare una barriera protettiva tra il pallet di legno e il primo strato di farina è obbligatorio per la sicurezza alimentare.
In questo caso spesso le pinze a vuoto standard falliscono. I sacchi di farina sono porosi e altamente flessibili. Questa applicazione richiede pinze per sacchi specializzate. I meccanismi a conchiglia o le pinze per le dita soft-touch sono standard di settore per questo compito. Cullano la borsa da sotto. Questo supporto mantiene la forma della borsa per un'impilatura stabile e quadrata. La caduta di un sacco scarsamente supportato provoca un deposito non uniforme della farina, rovinando la struttura del pallet.
Le linee di alimentazione animale introducono un'intensa variabilità nel processo di pallettizzazione. Un robusto il pallettizzatore per sacchi di alimentazione deve accogliere pesi dei sacchi in rapido spostamento. Deve anche gestire diversi centri di gravità. Il mangime pellettato si deposita in modo diverso rispetto al mangime in polvere durante il trasporto. Il braccio robotico deve calcolare questi spostamenti dinamici per posizionare le borse con precisione.
L’igiene è un altro fattore non negoziabile. Le attrezzature devono soddisfare rigorosi standard di sicurezza alimentare. È necessario garantire che i componenti pronti per il lavaggio siano fortemente presenti nella progettazione del sistema. I giunti con grado minimo di protezione IP67 consentono al personale addetto ai servizi igienico-sanitari di utilizzare acqua ad alta pressione e prodotti chimici per la pulizia in modo sicuro. Senza un'adeguata protezione dall'ingresso, la pulizia ordinaria distruggerà i servomotori del robot.
Il raggiungimento della massima stabilità richiede una programmazione precisa per modelli di stack sovrapposti. Quando i sacchi flessibili si spostano e si depositano su un pallet, possono facilmente causare il collasso della colonna. Programmiamo il robot per collegare gli strati, proprio come quando si posano i mattoni. Questo modello alternato garantisce la massima stabilità del pallet durante i trasporti difficili. Un errore comune è utilizzare l'impilamento a colonne per i bagagli non rigidi; questo comporta quasi sempre il ribaltamento del carico nel camion delle consegne.
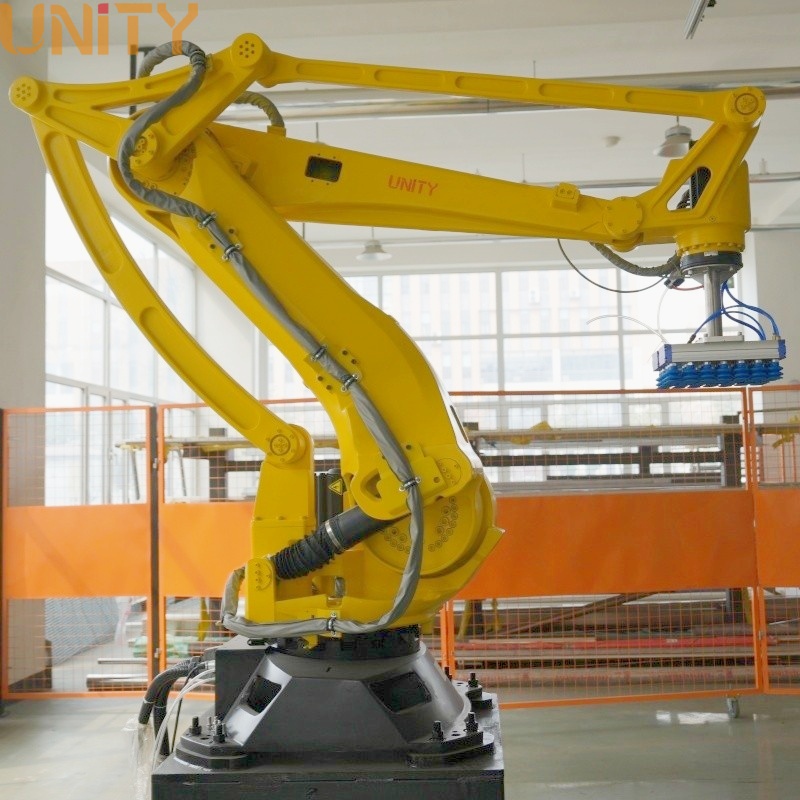
L’industria chimica introduce rischi estremi sia per il personale che per i macchinari. La sicurezza dell'operatore e la prevenzione dell'esposizione tossica diventano i vostri obiettivi primari. La gestione di imballaggi rigidi e altamente variabili richiede un'immensa versatilità. Le strutture cambiano regolarmente tra fusti, secchi, FIBC e borse per carichi pesanti. Una cellula di automazione rigida e inflessibile non può sopravvivere in questo ambiente.
Quando si seleziona a palettizzatore per sacchi chimici , è necessario dare priorità alla resilienza ambientale. Le atmosfere volatili richiedono l'integrazione di bracci robotici a sicurezza intrinseca o antideflagranti. La certificazione ATEX è spesso richiesta dalla legge laddove siano presenti fumi o polveri combustibili. Questi robot specializzati impediscono che gli archi elettrici inneschino l’atmosfera circostante.
Le sostanze chimiche caustiche presenti nell'aria consumano la vernice standard e i cavi esposti in pochi mesi. È necessario specificare rivestimenti resistenti alla corrosione per tutte le superfici metalliche esposte. La meccanica sigillata protegge gli ingranaggi interni dalla degradazione acida. I robot industriali standard si deterioreranno rapidamente se utilizzati in ambienti di produzione chimica senza questi aggiornamenti protettivi specializzati.
I formati di imballaggio cambiano frequentemente negli impianti chimici. Per mantenere l'efficienza è necessaria una movimentazione versatile del carico utile.
Pinze a vuoto: Utilizziamo pesantemente le pinze a vuoto per sacchetti chimici sigillati. Forniscono una presa salda su plastiche lisce e non porose senza perforare il materiale.
EOAT a cambio rapido: è necessario implementare cambiautensili automatici. Ciò consente al robot di passare senza problemi dalla presa dei sacchi al sollevamento di fusti pesanti.
Attrezzature personalizzate: le pinze ibride possono combinare ventose per sacchetti e pinze meccaniche per secchi in un'unica unità.
La movimentazione automatizzata elimina completamente il rischio di esposizione umana a pericolose fuoriuscite di sostanze chimiche. I sollevatori manuali occasionalmente lasciano cadere o perforano i materiali a causa della fatica. Un robot non soffre la fatica. Esegue movimenti precisi ad ogni singolo ciclo. Questa prevedibilità riduce drasticamente i rischi di contaminazione ambientale della vostra struttura e protegge la vostra forza lavoro dall'esposizione a sostanze tossiche.
Confronto hardware: pallettizzatori standard e di grado chimico
Caratteristica |
Robot industriale standard |
Robot di grado chimico |
|---|---|---|
Vernice e rivestimento |
Resina epossidica standard |
Rivestimento anticorrosivo e resistente agli agenti chimici |
Certificazione di sicurezza |
Norme industriali generali |
Certificati ATEX o a sicurezza intrinseca |
Cablaggi e cavi |
Percorso esposto |
Cavi instradati internamente e sigillati chimicamente |
Protezione congiunta |
Da IP54 a IP65 |
IP67 minimo, spesso pressurizzato |
Il settore dei materiali da costruzione è notoriamente penalizzante sui macchinari. La vostra sfida principale consiste nel gestire requisiti di carico utile estremi contemporaneamente ad ambienti altamente abrasivi. La silice e la polvere aggregata agiscono come carta vetrata sulle parti in movimento. È necessario progettare un sistema che sopravviva a tempi di ciclo continui ed estenuanti senza vacillare.
Un affidabile il pallettizzatore per sacchi di cemento richiede un'enorme integrità strutturale. Sono necessari bracci robotici per carichi pesanti con capacità di carico utile ben superiori a 100 kg. Ciò consente al robot di gestire più sacchetti per ciclo, massimizzando la produttività. Le elevate capacità di carico utile riducono inoltre l'usura del braccio mantenendolo ben al di sotto della soglia di sollecitazione massima.
Le pinze a vuoto falliscono miseramente nelle applicazioni del cemento perché la polvere intasa istantaneamente i filtri di aspirazione. Avete bisogno di pinze per sacchetti meccanicamente robuste. Le pinze a dito o i meccanismi a conchiglia sono progettati per resistere all'esposizione costante alla polvere di cemento abrasiva senza incepparsi. Afferrano fisicamente il sacchetto, evitando la necessità di aspirazione di aria pulita.
È inoltre necessario proteggere il robot stesso dall'ambiente. In queste strutture vengono spesso utilizzate giacche robotiche pressurizzate. Pompando aria pulita in una camicia sigillata, si crea una pressione positiva. Questa pressione positiva spinge attivamente le particelle abrasive lontano dal robot. Speciali guarnizioni a labirinto impediscono l'ingresso di polvere nei giunti critici e nei servomotori.
I sacchi di cemento trattengono aria intrappolata, facendoli assomigliare a palloncini quando escono dalla stazione di rifornimento. La pallettizzazione di sacchi rotondi crea carichi altamente instabili e pericolosi. Consigliamo vivamente di integrare la pre-palettizzazione dei trasportatori appiattimenti dei sacchi.
Gli appiattitori espellono l'aria intrappolata prima che il robot afferri il sacchetto.
Questo crea strati piatti e uniformi.
Gli strati uniformi garantiscono la massima densità e sicurezza dei pallet durante il trasporto con carrello elevatore.
Saltare questo passaggio è un errore comune che limita fortemente l'altezza a cui puoi impilare in sicurezza i materiali da costruzione.
La scelta dell'hardware giusto richiede una valutazione calcolata dei dati di produzione. Non puoi indovinare le tue specifiche. È necessario valutare metodicamente il throughput, i vincoli di ingombro e i rischi di integrazione.
Inizia calcolando i tassi di produzione di picco in sacchetti al minuto (BPM). È necessario progettare il sistema in base alle ore di punta assolute, non alla media giornaliera. Se esegui carichi leggeri a velocità estreme, potresti aver bisogno di un robot SCARA o Delta ad alta velocità. Se gestisci carichi utili pesanti a velocità moderate, un robot articolato da 4 a 6 assi è la soluzione migliore. Sopravvalutare il carico utile sottovalutando il BPM porta a enormi colli di bottiglia nella produzione.
Tabella di selezione dell'hardware in base alla velocità e al carico utile
Tipo di robot |
Gamma di carico utile ideale |
Velocità/Tempo ciclo |
Migliore adattamento dell'applicazione |
|---|---|---|---|
Robot Delta |
Sotto i 10 kg |
Ultra-alto (oltre 100 scelte/min) |
Imballaggi alimentari primari, piccole scatole |
SCARA Robot |
10 kg - 20 kg |
Alto (60-80 prelievi/min) |
Pallettizzazione di scatole rigide ad alta velocità |
Collaborativo (Cobot) |
10 kg - 35 kg |
Basso (meno di 15 prelievi/min) |
Configurazioni senza recinzioni, spazio ristretto |
Articolato da 4 a 6 assi |
50kg - 800+kg |
Medio (20-40 scelte/min) |
Cemento pesante, fusti chimici, sacchi di farina |
L'EOAT è la parte più importante del tuo sistema. È necessario valutare se le pinze a vuoto, magnetiche, a forcella o a pinza sono adatte al tuo prodotto principale. Il vuoto funziona per la plastica sigillata. I morsetti funzionano per borse pesanti e polverose. I magneti funzionano per i secchi di metallo. Se la tua linea li gestisce tutti e tre, devi determinare se sono necessari i cambiautensili automatici. Un cambio utensile aggiunge costi iniziali ma offre un'incredibile flessibilità quotidiana.
Lo spazio sul pavimento determina la categoria del tuo robot. I robot industriali tradizionali operano a velocità elevate e richiedono ingombri elevati. Richiedono ampie recinzioni di sicurezza e barriere fotoelettriche per proteggere i lavoratori. Se ti manca spazio, potresti prendere in considerazione i robot collaborativi (Cobot). I cobot offrono un ingombro ridotto e un’interazione umana sicura senza recinzioni pesanti. Tuttavia, soffrono di carichi utili fortemente limitati e velocità molto lente.
Infine, valutare le capacità di integrazione WMS/ERP del software fornito. Il pallettizzatore deve comunicare con il sistema di gestione del magazzino per stampare etichette e registrare l'inventario. Nota sui rischi: tenere sempre conto dei potenziali tempi di inattività della linea durante l'installazione. È inoltre necessario tenere conto della curva di apprendimento richiesta al personale di manutenzione per comprendere la nuova interfaccia software.
Le celle di pallettizzazione generiche comportano tassi di fallimento incredibilmente elevati se utilizzate in settori specializzati. Il successo a lungo termine richiede la stretta corrispondenza delle specifiche hardware, tra cui classificazioni IP, capacità di carico utile e progettazione EOAT, alle realtà materiali. Non è possibile ignorare la presenza di polvere abrasiva, sostanze chimiche corrosive o spostamenti del peso dei prodotti. Prendere scorciatoie sulla personalizzazione paralizzerà l'efficienza del fine linea.
Prima di richiedere un preventivo, documenta il picco di bagagli al minuto (BPM), i tipi di imballaggio primario e lo spazio disponibile. Questi dati esatti consentono agli ingegneri dell'integrazione di progettare un sistema che funzioni sin dal primo giorno. Non fare affidamento su velocità di produzione medie; design per il tuo turno più pesante.
Contatta oggi stesso un tecnico specializzato nell'integrazione per condurre un audit approfondito del sito. Chiedi loro di eseguire una simulazione di fattibilità 3D completa per la tua linea di prodotti specifica per garantire le prestazioni prima dell'acquisto.
R: La maggior parte delle strutture osserva un ROI compreso tra 18 e 30 mesi. Questo rapido ritorno è principalmente guidato dall’immediata riallocazione della manodopera. Inoltre risparmi notevolmente sulla riduzione delle richieste di indennizzo e sui premi assicurativi. Inoltre, il sistema fornisce capacità operativa continua 24 ore su 24, 7 giorni su 7, aumentando drasticamente la produttività settimanale complessiva.
R: Un braccio robotico può essere configurato per gestire diversi tipi di imballaggio quando sono inclusi pinze, cambio utensile, controlli e sistemi di rilevamento del prodotto idonei. Tuttavia, la compatibilità e il tempo di cambio dipendono dalle differenze tra sacchi, cartoni, secchi o fusti, nonché dal carico utile e dalla produttività richiesti. Alcune applicazioni possono utilizzare una cella flessibile, mentre altre possono richiedere attrezzature separate o sistemi di pallettizzazione dedicati.
R: Utilizzano giunti altamente sigillati, con grado di protezione IP67 e coperture fisiche pressurizzate. Si affidano inoltre a morsetti meccanici piuttosto che a pinze puramente basate sul vuoto. I filtri dell'aspiratore si intasano istantaneamente nei cementifici. Le pinze meccaniche prevengono i guasti dovuti alla polvere e garantiscono una tenuta salda sui sacchi pesanti.
R: Sì. Poiché i sacchetti si spostano e si sistemano in modo dinamico, il software del robot deve calcolare schemi di strati sovrapposti e ad incastro. Spesso le strutture installano a monte spianatrici automatiche dei sacchi. Il robot esegue quindi complessi schemi di impilamento incrociato per garantire che il pallet non si ribalti durante il trasporto con carrello elevatore.


