


ライン終了後のパッケージングは、最新の製造施設にとって大きな運用上のボトルネックとなっています。手作業によるスタッキングは依然として非常に労働集約的であり、スタッフを常に配置することが難しいことで知られています。労働者は毎日、人間工学上の重大なリスクに直面しています。彼らは繰り返し力仕事をするため、慢性的な筋骨格系損傷とその後の燃え尽き症候群に非常に脆弱になります。これらの複合的な要因により、コストのかかる人員不足や予測不可能な配送遅延が頻繁に発生します。
このボトルネックは、手動操作から自動化に移行することで解消できます。完全に統合された ロボット パレタイジング ソリューションは、 出荷部門を変革します。ケースのスタッキングを標準化し、従業員を保護し、予測可能な毎日の生産量を保証します。この記事は、基本的な機器の定義を超えたものになるように設計されています。当社は、必要な正確なシステムの評価、サイズ設定、実装を支援する包括的なフレームワークを提供します。これらの自動化された構造を、特定の施設の制約や厳しいスループット要件に合わせて完全に調整する方法を学びます。
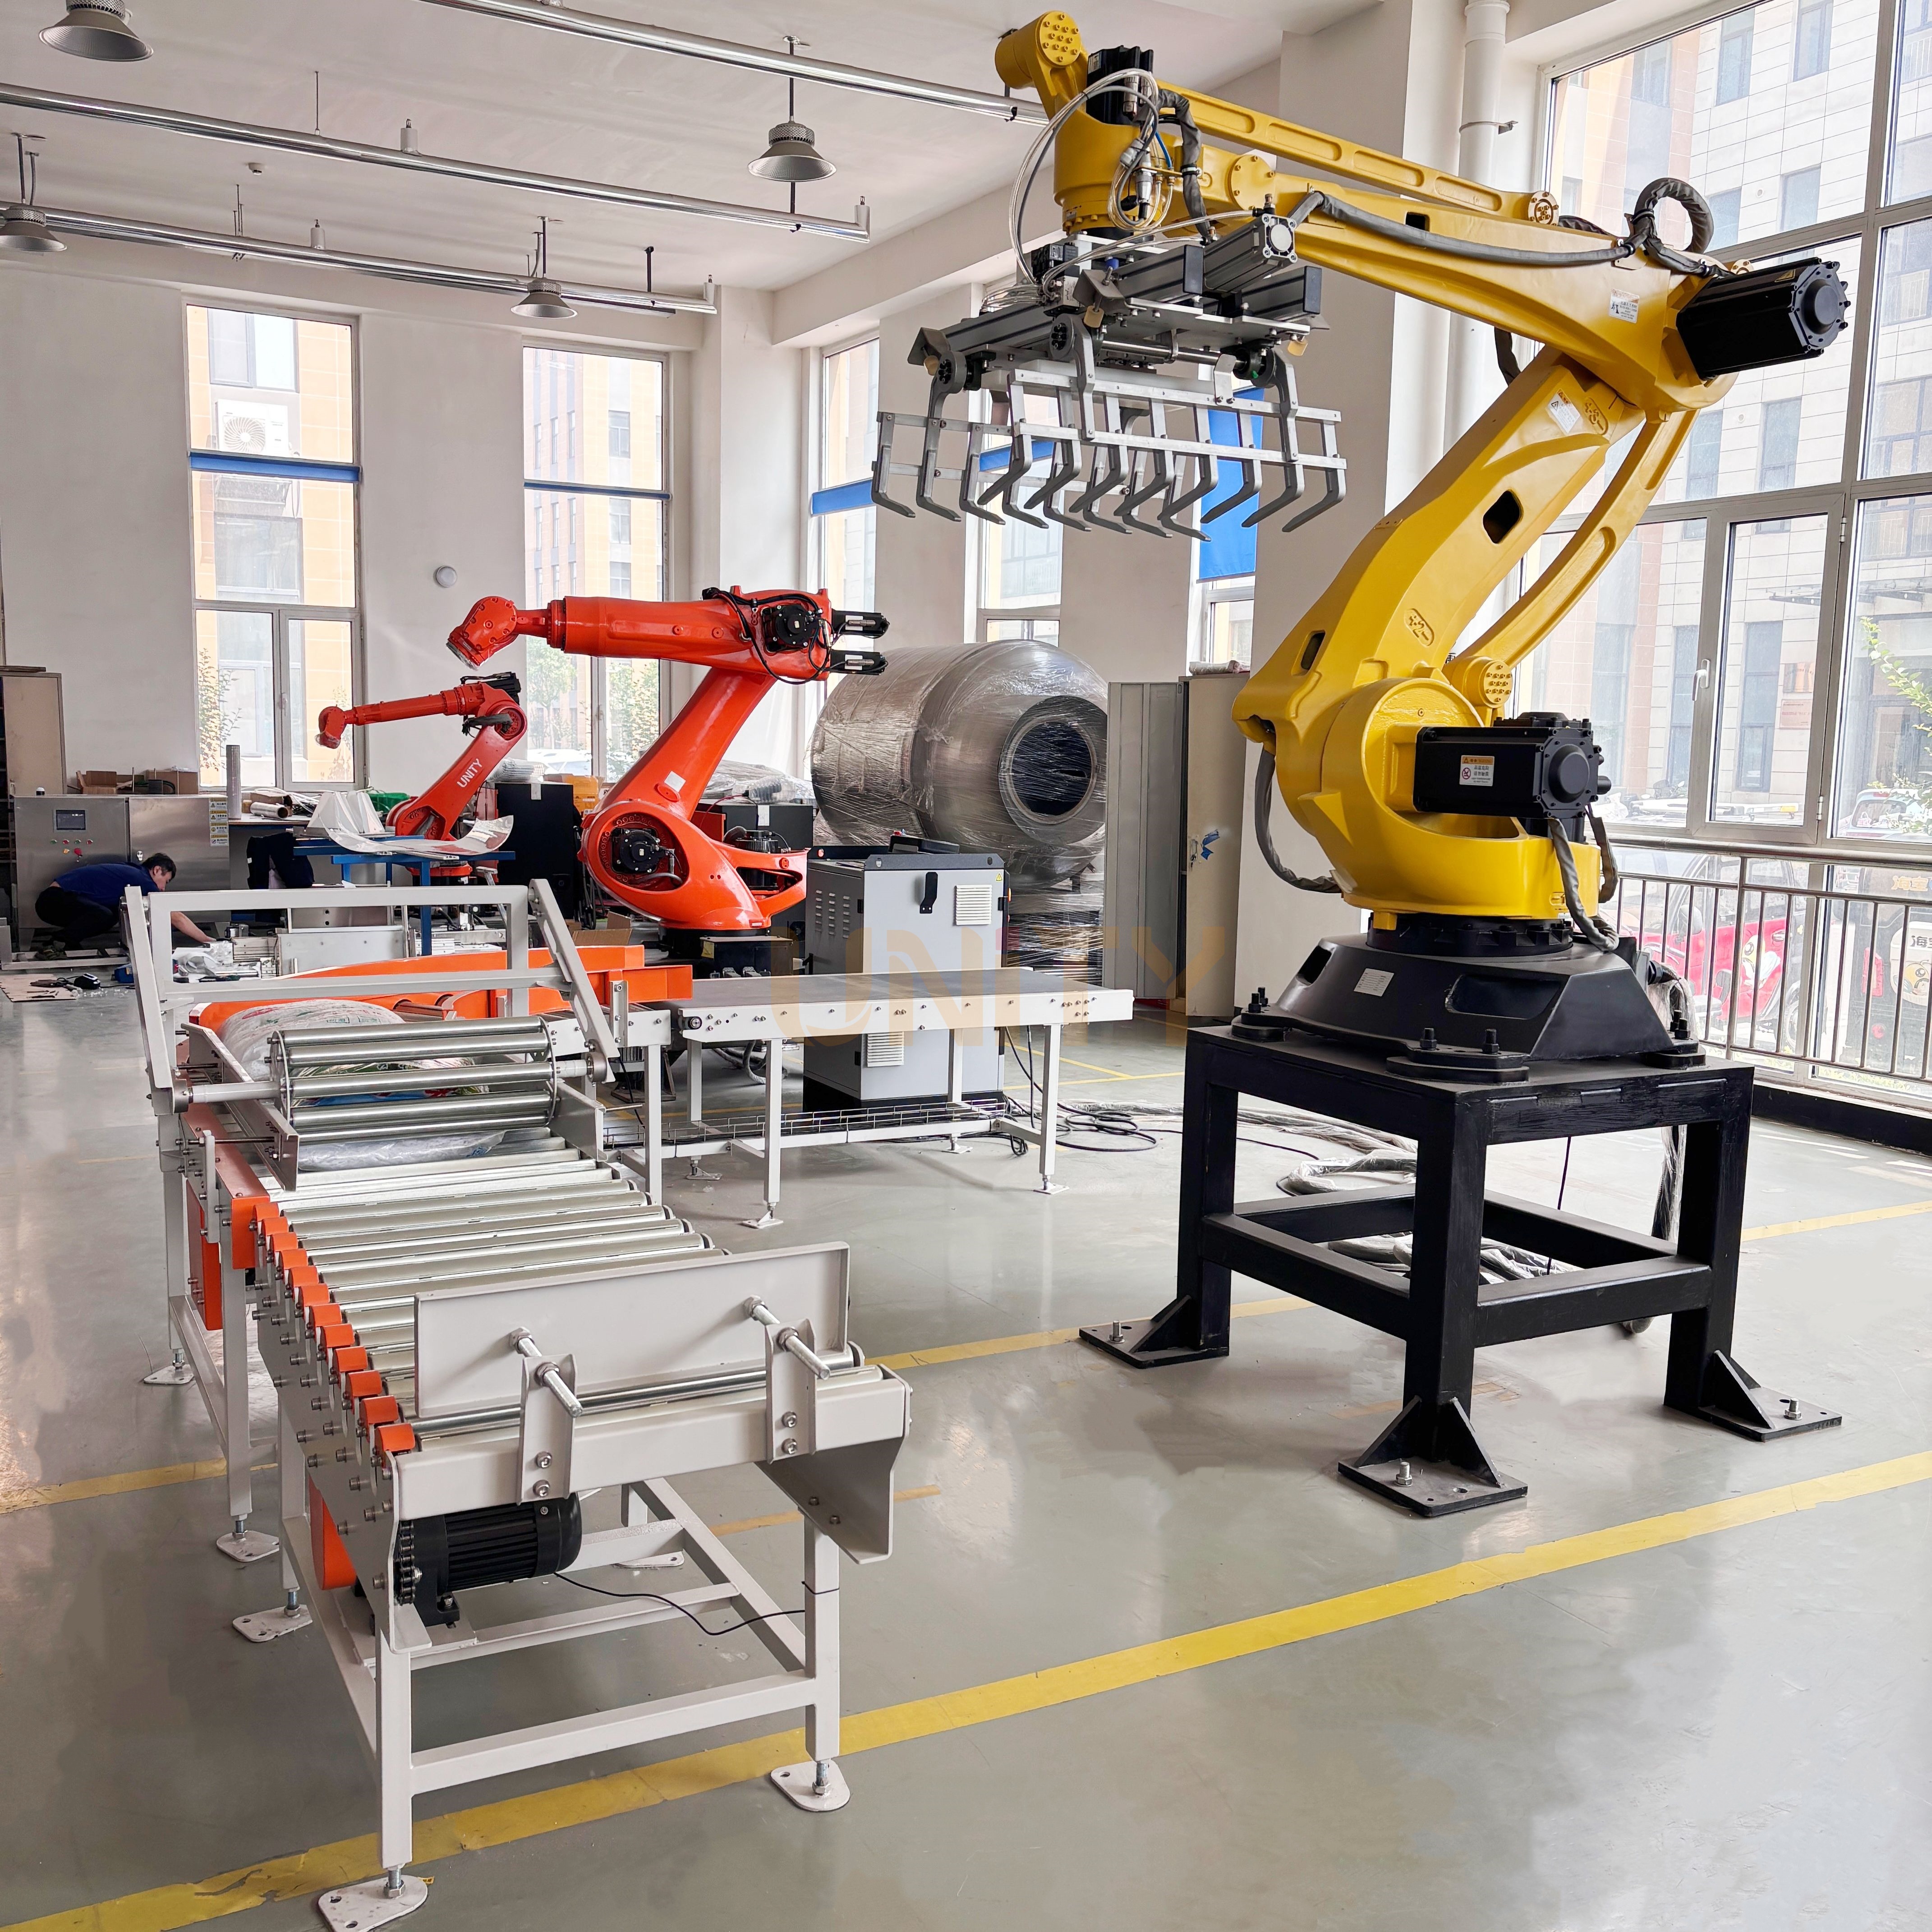
ロボット によるパレタイジング ソリューションは、 ロボット アーム、専用のエンドオブアーム ツール (EOAT)、およびソフトウェアを統合して、パレットへの商品の積み重ねを自動化します。
適切なシステムを選択するには、スループット (1 分あたりの件数)、ペイロード容量、および利用可能な床面積のバランスをとる必要があります。
意思決定者は、従来の産業用ロボット (高速性/積載量) と協働ロボット (コンパクトな設置面積/柔軟な展開) のどちらかを選択する必要があります。
導入を成功させるには、上流のコンベアとの正確な統合と施設の安全性コンプライアンスにかかっています。
すべての自動化された最終ライン システムは、統合された機械的およびデジタル アーキテクチャに依存しています。 4 つの主要なサブシステムがシームレスに連携して、ケースを移動コンベアから固定の出荷プラットフォームに輸送します。
の ロボット アームは 中心的な運動エンジンとして機能します。これは、最大到達距離、絶対ペイロード能力、サイクルタイムなどの重要な指標を決定します。エンジニアは、これらのメカニズムを固有の運動学的構造に基づいて分類します。多関節ユニットは、複数の軸にわたって高い柔軟性を提供します。自由に曲がって複雑な形状の向きを調整できます。デカルト ガントリーは剛性の線形トラック上を移動します。これらは、複数のコンベアライン上の大規模な作業範囲をカバーします。スカラ構成は、負荷が軽い場合でも極めて高い動作速度を実現します。私たちはこれらの構造を慎重に評価します。正しい運動学的プロファイルを選択すると、目標の生産速度を確実に達成できます。
EOAT はカスタム物理インターフェイスとして機能します。実際に製品に触れて操作します。システム インテグレータは、このツールをお客様の在庫に正確に適合させます。真空グリッパーは、平らで密封された段ボール箱をしっかりと持ち上げるのに優れています。機械式の爪が、重くて移動する原料粉末の袋をしっかりと掴みます。磁気グリッパーは金属製の自動車部品を瞬時に掴みます。製品の脆弱性、表面の多孔性、総重量に合わせてグリッパーを直接調整する必要があります。不適切なツールを使用すると、アイテムの落下や在庫の破損が避けられません。
このコンポーネントはプライマリ ロジック層として動作します。高度なソフトウェアは、単純な SKU 寸法を数学的に最適化されたスタッキング パターンに変換します。上流のセンサーと連携してアクションをシームレスに調整します。システムは、ピック シーケンスを開始する前に製品の存在と方向を確認します。最新のロジック層では、双方向機能がますますサポートされています。標準的なケースの積み重ねを簡単に管理できます。コンプレックスにも対応してくれます パレタイジングアプリケーション。 混合インバウンドデパレタイジングが必要であることが判明した
重いペイロードを高速で移動するには、妥協のない安全ハードウェアが必要です。これらの設備には物理的な鋼製フェンスが使用されています。これらには、光学ライト カーテンと高度なエリア スキャナが組み込まれています。これらの特定のデバイスは、施設が ISO 10218 などの厳格な産業安全基準を満たしていることを保証します。適切な境界インフラストラクチャは事故を厳密に防ぎます。人間のオペレーターを動的な危険から安全に隔離します。日常の必要な物質の流れを妨げることなく、この保護を実現します。
機能の寸法 |
伝統産業 |
共同作業 (コボット) |
|---|---|---|
ペイロード容量 |
非常に高い (100kg ~ 700kg+) |
中程度 (通常 20kg ~ 30kg) |
サイクル速度 |
非常に高速な連続的な複数シフト操作 |
より遅く、人間の近くに最適化されています |
フットプリント |
大きいため、恒久的な硬いフェンスが必要 |
コンパクトで、多くの場合ケージフリーで動作します |
導入 |
複雑で特殊なプログラミングが必要 |
よりシンプルなドラッグアンドドロップの直感的なインターフェイス |
頑丈な 産業用ロボットは、 要求の厳しい製造環境でも活躍します。これらの堅牢なマシンは、大量の継続的な重いペイロードの操作に最適です。
長所: 絶対最大のスループットを実現します。彼らは優れた垂直方向と水平方向の到達距離を持っています。 100kgを超えるペイロードを安定して簡単に処理できます。
トレードオフ: 膨大な床面積が必要になります。堅固な恒久的な安全柵を設置する必要があります。複雑な初期プログラミングには、専門の外部統合コンサルタントが必要になることがよくあります。
膨大な量と重いユニット重量が運用戦略を決定する場合には、これらの従来のシステムを使用してください。三交代勤務の工場に比類のない耐久性を提供します。
現代的な 協調的なフレームワークに基づいて構築されたロボットパレタイザーは、 配備ルールを根本的に変えます。施設はそれらを利用して、物流上の特有の課題を解決します。
最適な用途: 低速の生産ラインに最適です。限られたフロアスペースにも収まります。頻繁な製品切り替えにもスムーズに対応します。
長所: 占有面積が著しく小さい。導入はかなり簡単かつ迅速になります。これらは正式なリスク評価を厳密に受けた上で、人間の作業者と一緒に安全に作業することができます。
トレードオフ: 最大ペイロード能力が低いという特徴があります。サイクルタイムは、産業用の同等品と直接比較すると、依然として著しく遅いです。
コボットは小規模な施設に力を与えます。倉庫のフロアプラン全体を再設計することなく、ライン終了タスクを自動化できます。
自動化への投資を評価するには、生の技術仕様を超えて検討する必要があります。日々の具体的な運用改善を分析する必要があります。
ロボットのピーク速度をそのままの状態から一貫性へと直ちに焦点を移すことをお勧めします。予期せぬダウンタイムを削減したい。安定した自動化ペースにより、総生産終了 (EOL) スループットが安定します。人間の作業者は肉体的な疲労により自然と速度が落ちます。機械はこれらのマイクロストップを完全に排除します。予測可能で持続的な生産量により、下流の物流計画が大幅に正確になります。一貫した梱包率により、貨物トラックが予定どおりに出発することが保証されます。
広い視野でROIを計算する必要があります。直接的な人員削減だけに焦点を当てないでください。手作業によるスタッキングは従業員に重大な肉体的疲労をもたらします。度重なる吊り上げに直接関連する労働者災害補償請求額の大幅な減少を考慮に入れる必要があります。機械が重労働を処理する場合、スタッフを戦略的に再配置できます。従業員はより価値の高い業務タスクに移行します。品質管理を管理したり、設備の予防保守を行ったりします。この運用の変更により、全体的な仕事の満足度が大幅に向上し、定着率も向上します。
あなたのビジネスは必然的に進化します。システム本来の適応能力を評価します。将来の SKU のバリエーションをシームレスに処理できますか?急な梱包変更にも対応してもらえますか?システム全体のオーバーホールを必要とせずに、装置が増加した生産量を処理できるかどうかを評価します。拡張性の高いシステムにより、新しいボックスの寸法を迅速に導入できます。真の柔軟性により、初期資本投資が数十年間にわたって高い生産性を維持できることが保証されます。
完璧な機器セットアップを選択するには、厳密な技術分析が必要です。注文書に署名する前に、特定の施設の制約を考慮する必要があります。ベンダーを評価する際には、これらの厳格な基準を適用してください。
最大積載量を慎重に計算する必要があります。発送される最も重い製品の最大重量を考慮してください。この数値に EOAT 自体の物理重量を加算します。この合計は、絶対的な真のペイロード要件を表します。次に、垂直方向のリーチを確認します。メカニカルアームが必要なすべてのパレット構築高さに快適に到達できることを確認してください。非常に高い注文品を積み重ねるには、延長されたリーチ プロファイルまたは統合された昇降コラムが必要です。
よくある間違い: 施設管理者は、最初の積載量の計算に重い機械式グリッパーの重量を含めることを忘れることがよくあります。このエラーにより、モーターに重大な負担がかかります。
利用可能な面積を容赦なく分析します。最新の物流センターの床面積は非常に高価です。コンパクトな協働ロボット セルが既存の通路制限内に収まるかどうかを数学的に判断します。場合によっては、集中型の複数ラインの産業システムのみが意味をなすことがあります。頭上の隙間を正確に物理的に測定します。設置予定区域のすぐ周囲のすべてのフォークリフト通行ルートを計画します。新しい自動セルは重要な出口ルートをブロックしてはなりません。
ベンダーのデモンストレーション中に特定のユーザー インターフェイスを評価します。日常の機械操作に関する重要な質問をしてください。施設のオペレーターは、新しい SKU のスタッキング パターンを内部で調整できますか?単純なパターン変更には、外部のシステム インテグレーターと特殊なコーディングが必要ですか?最新のインターフェイスは、既存のスタッフに力を与える必要があります。直感的なグラフィカルなコントロールにより、季節ごとの製品切り替え時のコストのかかるダウンタイムが最小限に抑えられます。
スタッキング マシンは完全に単独では効果的に機能できません。既存の倉庫管理システム (WMS) との厳密な通信互換性を確認します。セルと供給コンベア間の正確なデータ フローをマッピングします。ダウンストリームのストレッチ ラッパーへのシームレスな物理ハンドオフを確認します。無人搬送車 (AGV) を利用する場合は、新しいセルが直接通信することを確認してください。完璧なデジタル統合により、真に継続的な物流ループが生まれます。
大規模な自動化を導入するには、綿密なプロジェクト管理が必要です。慎重にプロアクティブに計画を立てることで、隠れた展開リスクが軽減され、予期せぬ財務上の事態が回避されます。
組織は、2 つの異なる財務経路を通じて資本設備の取得にアプローチします。これらのオプションを注意深く評価してください。
CapEx: これには従来の先行資本支出が含まれます。当然のことながら、初期の経済的障壁は高くなります。ただし、安定した複数シフトの操業では、長期コストが大幅に低くなります。あなたはハードウェアを完全に所有しています。
RaaS / サブスクリプション: この OpEx モデルは基本的に、日常的なメンテナンスと統合のリスクをベンダーに直接移します。即時のキャッシュフローの中立性を求める施設にとっては理想的です。実際の使用量に基づいて、予測可能な月額料金をお支払いいただきます。
機器が到着する前に、建物のインフラを十分に準備してください。特定の高電圧電気降下要件を早期に特定します。 EOAT に天井からの専用の空気圧ラインが必要かどうかを判断します。コンクリート床の状態を徹底的に評価してください。コンクリートが不均一または弱いと、設置のスケジュールが大幅に遅れます。これらの隠れたインフラストラクチャのニーズを積極的に解決することで、イライラするプロジェクトの停滞を防ぎます。
高度なテクノロジーだけでは運用の成功が保証されません。社内のメンテナンス チームを効果的にトレーニングする必要があります。フロアオペレーターが新しいワークフローを完全に理解するには十分な時間が必要です。初期の立ち上げ期間に非常に現実的な期待値を設定します。テスト、デバッグ、継続的な最適化に専念する時間が予想されます。初日から 100% の目標スループットに達することはありません。初期の試運転中に忍耐強く取り組むことで、運用移行がよりスムーズになります。
ロボット導入を成功させるには、単に標準装備を購入するだけでは決してできません。これは、高度に戦略的な施設統合を表しています。あなたは、最終製品の物流を積極的に再構築しています。大規模な産業モデルと機敏な協調システムのどちらを選択するかは、完全に特定の施設データにかかっています。正確なペイロード重量、目標サイクル速度、正確なスペース寸法を収集する必要があります。
今すぐ包括的な内部施設監査を実施することをお勧めします。正確なケース寸法と必要な 1 日あたりのスループット率をすぐに収集します。独立系システムインテグレーターに直接相談してください。独自の SKU に基づいた厳密な概念実証または仮想サイクル タイム シミュレーションをリクエストしてください。これらの計画的で計算された手順を実行することで、自動化された未来が非常に強固な基盤の上で始まることが保証されます。予測どおりに出力を拡張しながら、ワーカーを保護します。
A: 協働ロボットの最大体重は通常 20 ~ 30kg 程度です。特定のモデルやメーカーにもよりますが、頑丈な産業用ロボットは 700kg 以上を扱うことができます。ペイロードは常に、予想される最も重い SKU とグリッパー メカニズム自体の物理的重量を厳密に一致させてください。
A: 特定の用途では、1 台のロボットを構成して複数の生産ラインに対応することが可能です。最終的な決定は、総合スループット、ロボットのリーチとペイロード、製品と梱包の違い、グリッパーの互換性、パレットの位置、コンベヤのレイアウト、安全要件に基づいて行う必要があります。総サイクル需要が高すぎる場合、または製品に非常に異なる取り扱い方法が必要な場合は、別個のロボットまたはパレタイジングセルが推奨される場合があります。
A: 最新のソフトウェアを使用すると、これが驚くほど簡単になります。直感的なドラッグ アンド ドロップのコード不要のインターフェイスが特徴です。オペレーターは、ボックスの正確な寸法をタブレット画面に入力するだけです。ソフトウェア エンジンは、高度に最適な連動スタッキング パターンをわずか数分で自動的に生成します。
A: 産業システムには、鋼製フェンスなどの物理的な安全境界が厳密に必要です。多くの場合、協働ロボットは高度なエリアスキャナーを利用することで、ケージなしでも安全に動作できます。ただし、ケージフリー操作は常に、特定のグリッパーとペイロードの正式な安全リスク評価に完全に依存します。


