


製造施設は今日、最終工程の運用において重大な転換点に直面しています。持続的な労働力不足、賃金の急速な上昇、人間工学に基づいた安全基準がますます厳しくなっていることから、リーダーたちは商品の積み方を再考する必要に迫られています。もはや人力だけに頼って重い箱を一日中動かすことはできません。
施設管理者は、手作業による継続的な運用支出 (OpEx) が依然として自動化の資本支出 (CapEx) を回避する正当性があるかどうかを評価する必要があります。肉体的に厳しい仕事に対して割増賃金を支払うと、収益性が低下します。一方で、これらの過酷な役割の離職率は急増し続けており、生産ラインは予想外にアイドル状態になっています。
この記事では、運用チームがこの決定を下すのに役立つ、エンジニアリングに焦点を当てた客観的な比較を提供します。どのアプローチが最も高い投資収益率 (ROI) と運用の安定性をもたらすかを判断するお手伝いをいたします。最後には、特定のスループット要件に合わせて適切な戦略を選択する方法を理解できるようになります。
手動パレタイジングは、 スペースの制約が厳しく、製品の寸法が予測できない、変動性の高い少量作業や施設でも引き続き実行可能です。
ロボットパレタイジングは 、人件費を抑制し、人間工学に基づいた損傷を排除し、総合設備効率 (OEE) を安定させることにより、高スループットの複数シフト環境で比類のない価値を提供します。
ROI の転換点: 2 シフト以上のシフトを実行している施設では、労働力の再配置と労災補償請求の削減により、通常 18 ~ 24 か月以内に自動パレタイザーの ROI が達成されます。
リスクの軽減: 導入を成功させるには、事前のペイロード監査、正確な施設フットプリントのマッピング、および適切な End-of-Arm Tooling (EOAT) の選択が必要です。
多くの施設では、初期投資がゼロであるため、最初はデフォルトで人間の労働力が使用されます。労働者を雇って、彼らを現場に投入するだけです。ただし、このアプローチには隠れたコストと厳しい運用上限が伴います。人間の体は、高速の反復運動を無限に維持することはできません。
人間の疲労により、持続サイクル時間が大幅に制限されます。労働者は、シフトの開始時に 1 分あたり 10 個の箱を楽に持ち上げることができます。 6時間目までにその割合は大幅に低下します。各シフトの終わりに向けてスループットが自然に低下することがわかります。このペースの低下により、下流のボトルネックが生じます。上流の生産がフルスピードで継続すると、単に人間のスタッカーが追いつかないという理由でラインが停止する危険があります。
繰り返し持ち上げたり、ひねったり、積み重ねたりすることによる生理学的負担を無視することはできません。末端作業員は筋骨格系の障害に苦しむことがよくあります。これらの傷害は、高額な労働者災害補償請求や高い欠勤などの間接的なコストにつながります。運用マネージャーも、このような過酷な役割において高い離職率に悩まされています。新しいスタッフの採用と再トレーニングを継続的に行うと、人的リソースの予算が浪費され、全体的な生産性が低下します。
人的ミスにより、一貫性のない積み重ねパターンが必然的に発生します。作業者が疲れると、物品を落としたり、パレット上の箱の位置がずれたりすることがあります。この精度の欠如により、輸送中の荷物の安定性が損なわれます。不安定なパレットは配送トラック内で崩壊し、売れない在庫が増加する可能性があります。商品が落ちたということは、製品が無駄になったり、倉庫の床の片づけが面倒になったりすることも意味します。
肉体労働からの移行により、生産現場が変わります。を統合する パレタイジング システムは、 予測できない人間の労力を正確で精力的な自動化に置き換えます。
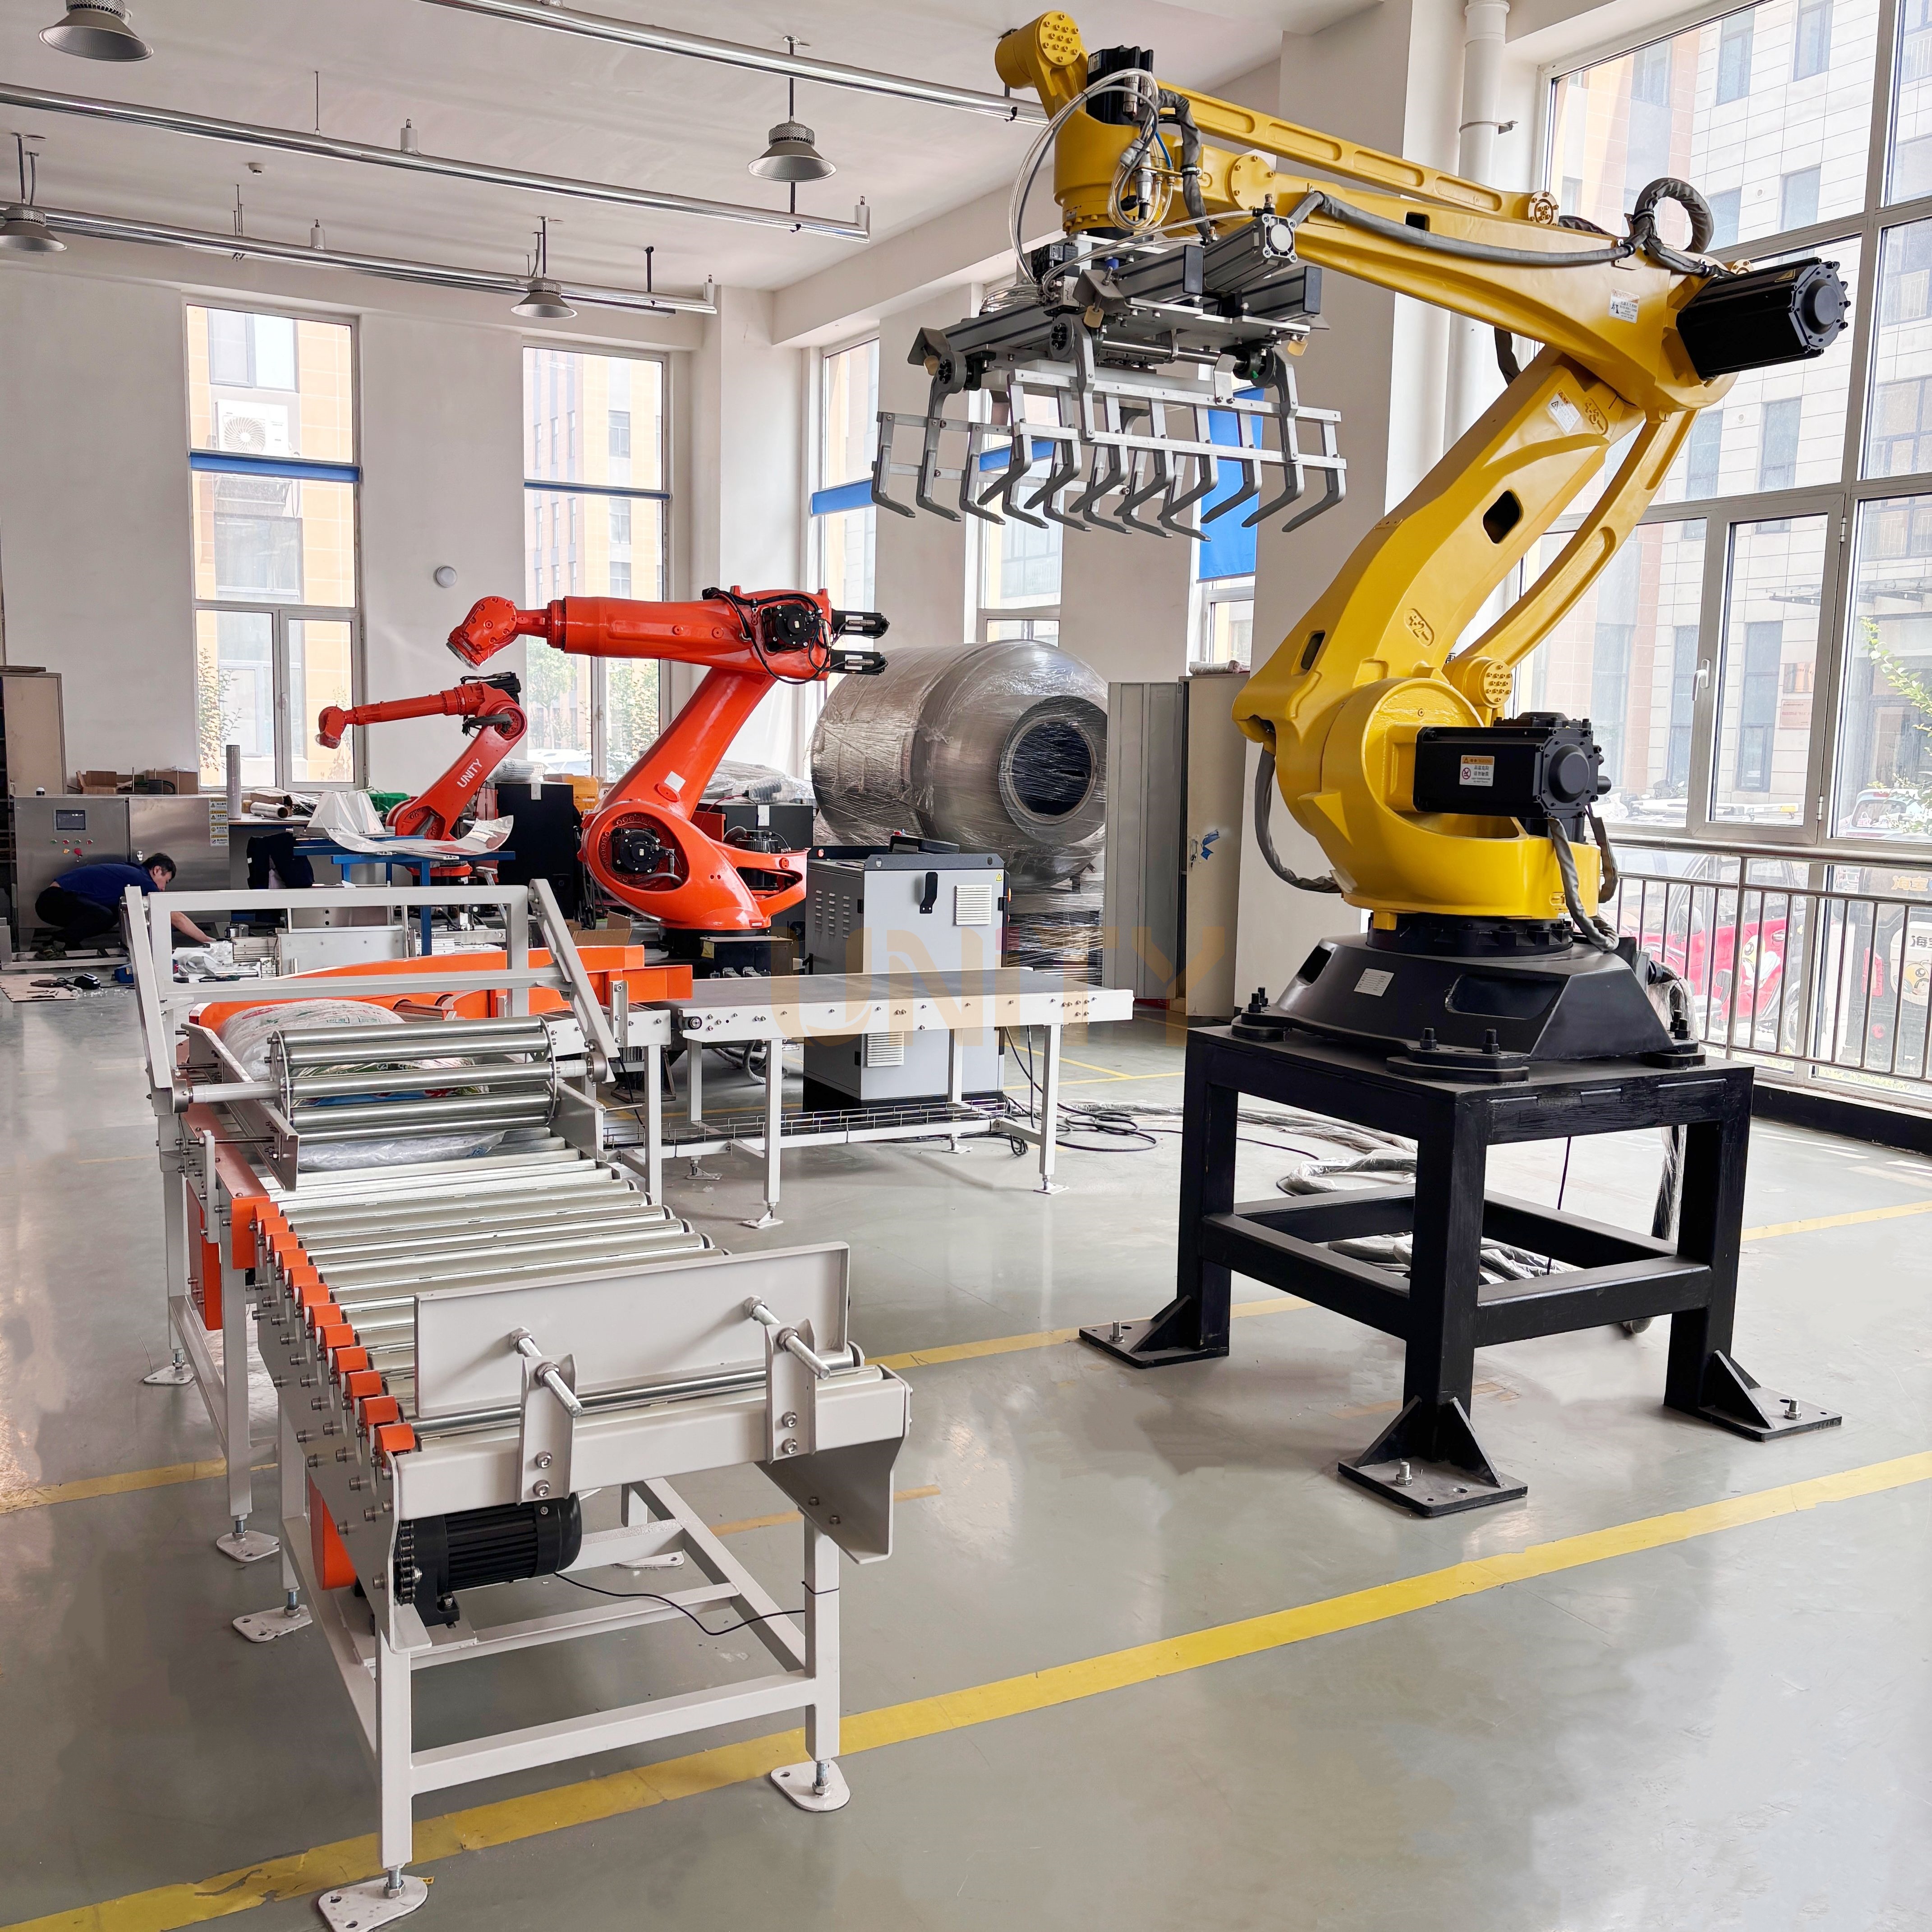
コアコンポーネントを理解することは、テクノロジーをわかりやすく理解するのに役立ちます。中央の部分は、 産業用ロボットアーム。 重い積載量と素早い動き向けに設計されたロボットには、製品を物理的にグリップするエンドオブアーム ツール (EOAT) が取り付けられています。このシステムには、入ってくる商品を正確に見つけるために、安全柵、送り込みコンベア、場合によってはビジョン システムも必要です。
最新の機器は、驚くほど多様なフォームファクターを処理します。標準的な段ボールケースに限定されません。たとえば、複雑な 袋のパレタイジングは、特殊な爪または真空グリッパーに依存しています。 農業、化学、または建築資材のこれらのグリッパーは、柔軟な袋を破らずに慎重に持ち上げます。 EOAT をカスタマイズして、シュリンク包装されたトレイ、重いバケツ、または繊細な陳列用カートンを処理できます。
古い自動化システムでは、高度なプログラミング スキルが必要でした。現在、最新のソフトウェアにより、タッチスクリーンから直接レシピを迅速に変更できます。オペレータは、SKU 間を切り替えるために高度な PLC プログラミングの専門知識を必要としません。ヒューマン マシン インターフェイス (HMI) で新しい製品プロファイルを選択するだけです。ロボットは、積み重ねパターンと速度を瞬時に調整します。
情報に基づいた意思決定を行うには、人間の労力と比較する必要があります。 ロボットによるパレタイジング。 いくつかの主要な指標にわたるこの内訳は、自動化がどこで進むのかを正確に示しています。
人間のオペレーターは身体能力によって厳しく制限されています。一般的な労働者は 1 分あたり 3 ~ 5 件のピッキングが最大であり、8 時間のシフトが続くとこの率は低下します。季節のピーク需要に合わせて規模を拡大するには、臨時労働者を雇用する必要がありますが、その雇用はますます困難になっています。逆に、自動化により、安定した高速サイクル タイムが得られます。ペイロードと EOAT に応じて、ロボットは 1 分あたり 20 サイクル以上を簡単に実行します。 1 日 24 時間稼働し、速度が低下することはありません。
手動プロセスは、予測不可能な労働力プールに大きく依存しています。スループットは、ノーショー、病欠、地域の賃金引き上げに対して依然として脆弱です。自動化はこの力関係を変えます。厳密に雇用を排除するものではありません。代わりに、人間の労働者をより価値が高く、危険性の低い役割に再割り当てします。システムの監視、品質管理、または基本的なメンテナンス作業について、最も強力なチーム メンバーを再トレーニングできます。
手動スタッキングの精度は大きく異なります。疲労による誤差はパレットの傾きを引き起こします。自動化により、正確な配置再現性が実現します。この機械は、複雑で連動したパレット パターンを毎回完璧に実行します。この精度によりパレット密度が最大化され、安全な輸送のための構造的完全性が保証されます。小売業者は完全に積み重ねられた荷物を受け取るため、ベンダーのコンプライアンス スコアが向上します。
評価次元 |
手動パレタイジング |
ロボットソリューション |
|---|---|---|
スピードと一貫性 |
平均 3 ~ 5 ピック/分。時間の経過とともに遅くなります。 |
20 回以上のピック/分。 24時間365日正確な速度を維持します。 |
スケーラビリティ |
繁忙期に向けてより多くのスタッフを雇用/訓練する必要がある。 |
追加雇用することなく、サージ容量に簡単に対応します。 |
負荷の品質 |
可変精度。人的ミスや不安定性が発生しやすい。 |
完全に再現可能。複雑な連動レイヤーを構築します。 |
安全上のリスク |
人間工学に基づいた怪我や負担のリスクが高くなります。 |
ラインエンドの物理的危険を事実上排除します。 |
予算の承認を確保するには、明確な財務モデルが必要です。初期費用と長期的な節約を比較検討する必要があります。を統合すると、 自動パレタイザーの導入により、経済的メリットは単純な人員削減をはるかに超えて広がります。
先行資本支出 (CapEx) には、ハードウェア、ソフトウェア、配送、設置が含まれます。この初期価格は恐ろしいものに見えるかもしれません。ただし、これを肉体労働による継続的な運用支出 (OpEx) と比較する必要があります。人件費には、時給、残業代、医療手当、給与税が含まれます。自動化により、日々変動する人件費が固定の予測可能な設備資産に変換されます。
労働時間を追加すると、財務モデルは大幅に改善されます。自動化の ROI は、複数シフトのオペレーションにより飛躍的に加速します。 1 つのシフトを実行すると、損益分岐点までに 3 年かかる可能性があります。 2 つまたは 3 つのシフトを実行する場合、機械は 1 日に 2 人または 3 人の異なるオペレーターを置き換えます。このような複数シフト環境では、施設は通常 24 か月以内に投資を回収します。
直接労働賃金は物語の一部にすぎません。二次的な経済的利益を考慮する必要があります。人間工学上の危険を排除することで、高額な労働災害補償請求と保険料が削減されます。離職率を削減すると、人材の採用と新人研修にかかる費用が削減されます。さらに、正確な取り扱いにより、商品の落下や潰れによる製品の収縮が減少します。
機器には継続的なケアが必要です。予防メンテナンス、スペアパーツ、電力消費に対する予算を明確に立てる必要があります。定期的なメンテナンスで重大な故障を防ぎます。グリース、センサーの交換、定期的な技術者の訪問にお金がかかりますが、これらの運用コストは、信頼性の低い手作業にかかるコストに比べてはるかに低く、予測可能です。
自動化は多くの問題を解決しますが、万能の治療法ではありません。特定の施設条件では、肉体労働がより賢明な選択となります。資本を投入する前に、運用制限を評価する必要があります。
産業機械には専用の設置面積が必要です。アームの可動範囲、送り込みコンベア、安全インターロック、周囲のフェンスのための床スペースが必要です。非常に狭い施設や不規則な形状の施設では、必要なスペースが不足している可能性があります。安全柵を安全に取り付けることができない場合でも、人間の作業員が最善の選択肢となります。
ロボットは繰り返しで成長します。施設が数百もの非常に異なる、標準化されていない SKU を毎日非常に少量で処理する場合、自動化は困難になります。 EOAT の継続的な変更とレシピ プログラミングの遅延により、効率の向上が台無しになります。肉体労働者は、新しいソフトウェアの指示を必要とせずに、さまざまな箱のサイズや重量に即座に適応します。
自動化により技術的な複雑さが生じます。基本的なロボットの障害をトラブルシューティングできるメンテナンス担当者が施設に完全に不足している場合、重大なダウンタイムのリスクに直面することになります。単純なセンサーの位置ずれにより、外部技術者を待つ間に生産が何時間も停止する可能性があります。幸いなことに、最新のリモート診断によりこの負担はある程度軽減されますが、それでも基本的な内部機械能力が必要です。
自動化を進める場合は、適切な計画を立てることでスムーズなインストールが保証されます。これらの基本的な手順をスキップすると、多くの場合、機器のパフォーマンスが低下し、イライラする遅延が発生します。
決して数字を推測しないでください。可能な限り重い箱やバッグを含む最大積載重量を文書化します。 1 日の平均だけでなく、生産のピーク時に 1 分あたりに必要なピッキング数を決定します。標準 SKU の寸法を正確に記録します。エンジニアリング チームは、この正確なデータを使用してロボット アームのサイズを決定し、グリッパーを設計します。
すべての製品バリエーションの重量を測定します。
正確な寸法(長さ、幅、高さ)を測定します。
季節のピークスループット要件を計算します。
ロボットの速度は、ロボットに供給されるラインと同じ速度に限られます。上流のコンベヤが飢餓を防ぐのに十分な速さで製品を配送できることを確認してください。ロボットが常に箱を待っていると、その可能性が無駄になってしまいます。製品をバッファリングし、ピック ゾーンへの安定した流れを維持するために、アキュムレーション コンベアを設置する必要がある場合があります。
統合パートナーを慎重に選択してください。特定の種類の製品を扱った実績のある会社を探してください。柔軟なバッグは、硬いボール紙のケースとはまったく異なる動作をします。潜在的なパートナーが完全な工場受け入れテスト (FAT) を提供しているかどうか尋ねてください。実際の製品が自社のフロアに出荷される前に、その機器が実際の製品を施設内で実行する様子を確認したいと考えています。
現代の製造業では、手作業によるパレタイジングがますますボトルネックとなり、負担となってきています。人間の体は、高速生産の要求に安全に対応することができません。生理的損害は、高価な売上高、製品の損傷、一貫性のない生産量につながります。
ロボット ソリューションへの先行投資には資本が必要ですが、スループット、安全性、人件費が長期的に安定するため、運用を拡大するための優れた選択肢となります。従業員をより安全な作業に再割り当てすることで、より回復力があり効率的な施設を構築できます。
今すぐ行動を起こして、最終工程を保護してください。カスタム スループット分析またはサイト監査をリクエストすることをお勧めします。特定の運用データをマッピングすることで、正確な自動化 ROI タイムラインを迅速に決定し、最新化された生産現場への第一歩を踏み出すことができます。
A: 最新のヒューマン マシン インターフェイス (HMI) は非常に直観的です。レシピの選択、パターンの変更、障害回復のための基本的なオペレーターのトレーニングには通常、わずか数日かかります。これらのシステムを安全かつ効果的に実行するために、高度な工学の学位は必要ありません。
A: 一部の産業用ロボット パレタイジング システムは、2 つ以上の生産ラインに対応できるように設計できます。実現可能性は、組み合わせたラインのスループット、製品タイプ、ロボットの積載量とリーチ、パレットの位置、送り込みの配置、グリッパーの設計、必要なサイクル時間によって異なります。高生産量または大幅に異なる製品を扱うアプリケーションでは、個別のパレタイジングセルの方が実用的である可能性があります。
A: 協働ロボットは安全柵なしで動作するため、床面積を大幅に節約できます。これらは、低スループットの操作に適しています。ただし、従来の柵で囲まれたロボットは、はるかに高速で、より重い積載量を提供します。迅速なサイクルが必要な場合は、通常は従来のユニットがより良い選択肢となります。
A: 標準的な予防作業には、ロボットのジョイントにグリースを塗布すること、グリッパーの空気圧ラインを検査すること、安全センサーをチェックすることが含まれます。技術者は通常、これらのタスクを 6 ~ 12 か月のスケジュールで実行します。定期的なメンテナンスにより長期的な信頼性が確保され、生産のピークシフト時の予期せぬダウンタイムが防止されます。


