
- Semua
- Nama Produk
- Kata Kunci Produk
- Model Produk
- Ringkasan Produk
- Deskripsi Produk
- Pencarian Multi Bidang
Pernahkah Anda bertanya-tanya bagaimana caranya lengan robot bisa mencapai tempat yang tidak bisa dijangkau manusia? Dalam dunia robotika, lengan robot yang dapat diperpanjang mewujudkan hal tersebut dengan menawarkan presisi dan fleksibilitas yang tak tertandingi.
Pada artikel ini, kita akan mendalami cara mendesain lengan robot yang dapat diperpanjang. Anda akan menemukan komponen utama, bahan, dan pertimbangan desain yang diperlukan untuk membuat lengan robot yang dapat melampaui batas konvensional.
Lengan robot adalah sistem mekanis yang dirancang untuk melakukan berbagai tugas, mulai dari penanganan material dan pengemasan hingga tugas rumit seperti perakitan, pengelasan, dan bahkan pembedahan. Struktur dasar lengan robot terdiri dari beberapa komponen utama, antara lain sambungan, aktuator, sensor, dan sistem kendali yang mengoordinasikan pergerakan setiap bagian.
Biasanya, lengan robot memiliki konfigurasi yang berbeda, seperti lengan artikulasi, lengan Cartesian, dan lengan SCARA (Lengan Robot Perakitan Selektif Kepatuhan). Setiap desain disesuaikan untuk tugas tertentu, dan pilihan konfigurasi sangat bergantung pada kebutuhan tugas yang ada. Lengan robot yang dapat dipanjangkan berbeda dari lengan robot tradisional karena kemampuannya untuk memperluas jangkauannya, memberikan fleksibilitas dan kemampuan yang lebih besar untuk tugas-tugas yang melibatkan objek atau area yang jauh.
Fitur |
Keterangan |
Sendi |
Hubungkan segmen lengan, memungkinkan gerakan rotasi atau linier. |
Aktuator |
Menggerakan gerakan lengan dengan mengubah energi menjadi gerak mekanis. |
Sensor |
Memberikan umpan balik pada posisi lengan, kekuatan, dan kecepatan untuk meningkatkan akurasi. |
Sistem Pengendalian |
Mengelola gerakan lengan melalui pemrograman dan putaran umpan balik. |
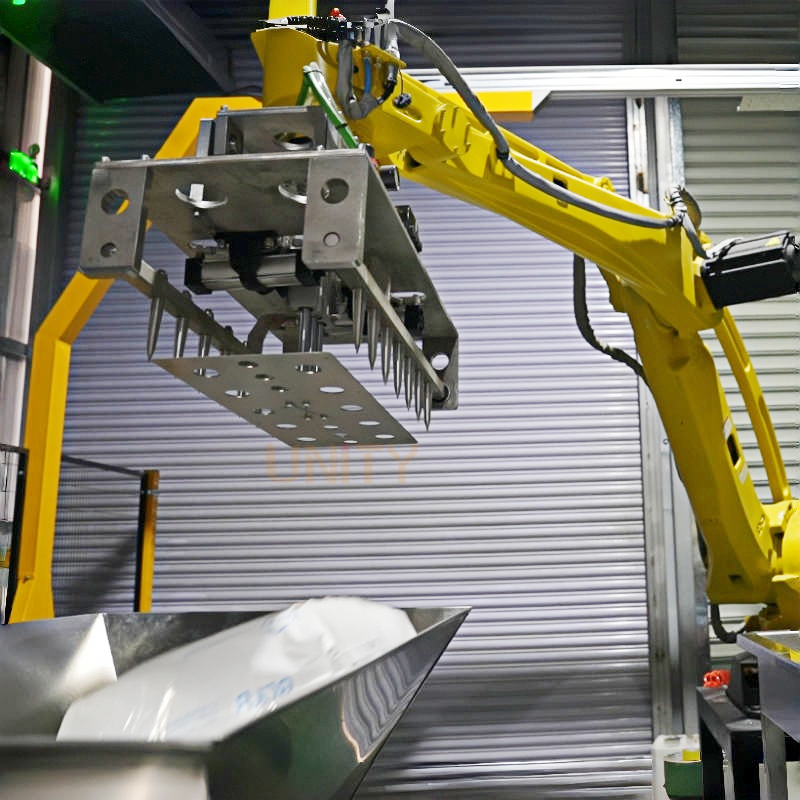
Kemampuan yang dapat diperluas pada lengan robot memberikan beberapa manfaat yang secara signifikan meningkatkan fungsinya di berbagai industri:
● Peningkatan Jangkauan: Lengan robot yang dapat diperluas dapat mengakses area yang biasanya di luar jangkauan lengan robot tetap, sehingga ideal untuk tugas di ruang kerja yang lebih besar atau area terbatas.
● Efisiensi Biaya: Daripada memiliki beberapa lengan robot untuk tugas yang berbeda, lengan robot yang dapat dipanjangkan dapat melakukan berbagai peran dengan menyesuaikan panjangnya.
● Keserbagunaan: Lengan yang dapat dipanjangkan dapat menangani berbagai jenis tugas yang memerlukan berbagai tingkat jangkauan atau jangkauan ke ruang terbatas, menjadikannya serbaguna untuk manufaktur, prosedur medis, dan banyak lagi.
Dalam industri seperti otomasi, robotika medis, dan eksplorasi ruang angkasa, kemampuan untuk memperluas lengan robot sangat penting untuk mencapai presisi dan fungsionalitas.
Struktur lengan robot yang dapat dipanjangkan sangat penting untuk kinerjanya. Karena lengan harus ringan namun kokoh, bahan harus dipilih dengan hati-hati. Kerangka tersebut harus mendukung komponen lengan yang dapat diperpanjang dan memastikan komponen tersebut berfungsi di bawah beban. Beberapa bahan umum yang digunakan dalam pembuatan lengan robot meliputi:
● Paduan Ringan: Paduan ini, seperti aluminium, sering digunakan untuk rangka lengan. Aluminium kuat dan ringan, sehingga lengan dapat dipanjangkan tanpa penambahan beban yang signifikan.
● Serat Karbon: Dikenal karena rasio kekuatan terhadap beratnya yang tinggi, serat karbon umumnya digunakan dalam konstruksi lengan robot yang memerlukan presisi dan kekuatan ekstra tanpa menambah bobot yang tidak diperlukan.
● Polimer: Polimer digunakan pada sambungan dan bagian fleksibel yang memungkinkan lengan ditekuk atau diluruskan dengan lancar.
Bahan |
Kekuatan |
Berat |
Fleksibilitas |
Kasus Penggunaan Umum |
Aluminium |
Tinggi |
Rendah |
Sedang |
Struktur lengan |
Serat Karbon |
Sangat Tinggi |
Sangat Rendah |
Rendah |
Lengan presisi tinggi |
Polimer |
Sedang |
Rendah |
Tinggi |
Sambungan, bagian fleksibel |
Lengan robot yang dapat diperpanjang biasanya menggunakan beberapa mekanisme utama untuk mencapai gerakan:
● Bagian Teleskop: Mekanisme ini menggunakan bagian geser yang memanjang dan memendek dengan gesekan minimal. Ini sangat berguna untuk menjangkau jarak jauh di ruang terbatas.
● Sendi Artikulasi: Sendi ini berfungsi seperti sendi siku atau bahu pada lengan manusia, memungkinkan adanya gerakan bersudut yang membantu memanjangkan atau memendekkan lengan.
● Aktuator Hidraulik vs. Listrik: Aktuator hidraulik digunakan saat diperlukan pengangkatan atau gaya berat, sedangkan aktuator elektrik memberikan kontrol yang presisi untuk tugas yang lebih ringan.
Desain mekanisme ekstensi memainkan peran penting dalam memastikan lengan dapat memanjang dengan andal tanpa mengurangi stabilitas dan presisinya.
Sebelum mendalami desain mekanik dan kelistrikan, penting untuk menentukan tugas spesifik yang akan dilakukan lengan. Akankah lengan digunakan untuk penanganan material, perakitan, atau operasi rumit seperti pembedahan? Masing-masing tugas ini memerlukan pendekatan desain yang unik, mulai dari pilihan aktuator hingga kompleksitas sistem kontrol.
Memilih bahan yang tepat untuk berbagai bagian lengan, termasuk mekanisme ekstensi dan aktuator, merupakan langkah penting dalam proses desain. Insinyur harus hati-hati mengevaluasi bobot, kekuatan, dan fleksibilitas yang diperlukan untuk setiap aplikasi. Misalnya, lengan yang digunakan dalam lingkungan industri tugas berat akan membutuhkan bahan yang kuat dan tahan lama seperti baja atau aluminium berkekuatan tinggi. Di sisi lain, lengan robot di lingkungan medis mungkin memprioritaskan bahan ringan seperti serat karbon untuk mengurangi ketegangan selama operasi kompleks.
Mekanisme yang dapat diperpanjang harus dirancang dengan beberapa segmen teleskop yang bekerja secara serempak. Lengan harus terentang dengan lancar, tanpa risiko ketidaksejajaran atau kehilangan tenaga. Sistem hidrolik atau kelistrikan dapat menggerakkan gerakan ini, bergantung pada gaya yang dibutuhkan. Kuncinya adalah menciptakan sistem yang presisi dan andal, sehingga memastikan lengan robot dapat menangani pengoperasian dalam jangka waktu lama tanpa kegagalan.
Elemen penting dalam merancang lengan robot adalah perangkat lunak pemrograman dan kontrol yang digunakan untuk mengarahkan pergerakan lengan. Bahasa pemrograman populer untuk lengan robot meliputi:
● Python: Sering digunakan karena kesederhanaan dan kompatibilitasnya dengan algoritma pembelajaran mesin.
● C++: Menawarkan eksekusi yang lebih cepat dan lebih disukai untuk kontrol real-time dan sistem dengan tuntutan presisi yang lebih tinggi.
Bahasa pemrograman ini membantu memastikan lengan melakukan tugas secara akurat, terutama saat memanjangkan atau memendek untuk berinteraksi dengan objek pada jarak yang berbeda-beda.
Dalam mengendalikan lengan robot, ada dua pendekatan utama:
● Kontrol Manual: Dalam sistem manual, operator manusia menggunakan antarmuka jarak jauh untuk mengontrol pergerakan lengan. Hal ini sering kali lebih disukai dalam lingkungan dinamis yang memerlukan pertimbangan manusia.
● Sistem Otonom: Sistem ini mengandalkan instruksi yang telah diprogram sebelumnya dan dapat menyesuaikan secara real-time berdasarkan masukan dari lingkungan. Lengan robot otonom sering kali dilengkapi dengan algoritme AI untuk meningkatkan kemampuan adaptasinya seiring waktu.
Saat lengan robot memanjang, menjaga stabilitas menjadi lebih sulit. Lengan yang terlalu panjang mungkin kehilangan keseimbangan dan gagal melakukan operasi yang rumit. Insinyur harus hati-hati merancang sambungan lengan dan mekanisme internal untuk mengatasi masalah ini. Sambungan yang diperkuat, beban penyeimbang, dan sistem aktuasi yang seimbang adalah beberapa cara untuk menjaga integritas struktural selama ekstensi.
Memastikan gerakan yang tepat saat lengan direntangkan adalah tantangan lainnya. Pusat gravitasi bergeser saat lengan direntangkan, yang dapat menyebabkan ketidaktepatan jika tidak diperhitungkan. Untuk mengatasi hal ini, algoritma kontrol yang canggih dan sistem umpan balik real-time sangat penting. Sensor yang terintegrasi pada sambungan lengan dapat mengirimkan umpan balik secara konstan ke sistem kontrol untuk melakukan penyesuaian demi presisi optimal.
Karena lengan robot yang dapat dipanjangkan sering kali memerlukan lebih banyak energi dibandingkan lengan robotik tetap, memastikan penggunaan daya yang efisien sangatlah penting. Sistem hidrolik, misalnya, dapat mengonsumsi energi dalam jumlah besar. Insinyur harus menemukan keseimbangan antara keluaran daya dan efisiensi energi untuk mengoptimalkan fungsi lengan.
Lengan robot terbaru dilengkapi dengan sensor canggih yang membantu meningkatkan presisi dan efisiensinya. Sensor jarak, misalnya, membantu lengan menghindari rintangan selama ekstensi, sementara sensor gaya memastikan lengan tidak memberikan tekanan berlebihan pada benda halus. Putaran umpan balik terus-menerus menyesuaikan gerakan lengan, memungkinkannya beradaptasi secara real-time terhadap berbagai kondisi.
Integrasi algoritma AI dan pembelajaran mesin menjadi semakin umum pada lengan robot. Teknologi ini memungkinkan lengan untuk “belajar” dari tindakan masa lalu, sehingga meningkatkan presisi dan kemampuan beradaptasi. Seiring waktu, hal ini memungkinkan lengan untuk menangani tugas yang lebih kompleks, seperti perakitan dinamis atau operasi presisi, dengan efisiensi yang lebih besar.
Pembuatan prototipe adalah langkah penting dalam proses desain. Perangkat lunak CAD dan pencetakan 3D biasanya digunakan untuk membuat model detail lengan robot. Prototipe ini diuji akurasi gerakan, kekuatan, dan fleksibilitasnya. Setelah prototipe dibuat, prototipe tersebut menjalani pengujian ketat untuk mengidentifikasi potensi kelemahan desain.
Setelah pengujian awal, lengan robot tersebut dimasukkan ke dalam kondisi dunia nyata untuk menilai kinerjanya. Insinyur menggunakan umpan balik dari pengujian ini untuk menyempurnakan desain, memastikan bahwa lengan memenuhi standar fungsionalitas, presisi, dan daya tahan yang disyaratkan. Pengujian dan modifikasi berulang diperlukan untuk memastikan lengan bekerja dengan andal sepanjang waktu.
Masa depan lengan robot terletak pada integrasi teknologi baru seperti robot lunak dan material canggih. Robotika lunak, misalnya, menggunakan bahan yang fleksibel dan ringan untuk memungkinkan lengan yang lebih mudah beradaptasi dan serbaguna. Selain itu, integrasi kemampuan Internet of Things (IoT) dan analisis data real-time akan meningkatkan fungsionalitas lengan robot di industri seperti manufaktur, logistik, dan layanan kesehatan.
Dalam dekade berikutnya, senjata robotik akan terus berkembang, meluas ke bidang-bidang baru seperti eksplorasi dan konstruksi ruang angkasa. Misalnya, lengan robotik dapat memainkan peran penting dalam merakit struktur di Bulan atau Mars. Dalam layanan kesehatan, mereka dapat membantu dalam operasi atau diagnostik jarak jauh, sehingga meningkatkan kualitas dan aksesibilitas layanan.
Merancang lengan robot yang dapat diperpanjang adalah proses kompleks yang memerlukan perencanaan yang cermat, pemilihan material, dan pengujian. Dengan kemajuan dalam material, sistem kontrol, dan AI, potensi penerapan lengan robot yang dapat diperpanjang terus berkembang. Baik digunakan dalam otomatisasi, prosedur medis, atau eksplorasi ruang angkasa, lengan robotik ini menawarkan fleksibilitas dan presisi luar biasa yang dapat mengubah industri di seluruh dunia.
UNITY menyediakan berbagai macam lengan robot, termasuk model yang dapat diperpanjang, yang dirancang untuk berbagai aplikasi industri. Lengan robot mereka mengoptimalkan proses produksi, mengurangi kesalahan manusia, dan meningkatkan keselamatan di tempat kerja. Baik Anda memerlukan lengan robot dasar atau solusi yang dibuat khusus, UNITY menawarkan lengan robot yang dapat membantu merevolusi operasi Anda.
Untuk merancang lengan robot yang dapat diperpanjang dengan sukses, fokuslah pada pemilihan bahan, sistem kontrol, dan mekanisme aktuasi yang tepat berdasarkan tujuan lengan dan tugas yang diperlukan.
J: Lengan robot yang dapat dipanjangkan adalah jenis lengan robot yang dirancang untuk menjangkau jarak yang lebih jauh dibandingkan lengan tetap, sehingga menawarkan peningkatan fleksibilitas untuk tugas-tugas seperti penanganan material, perakitan, atau pengoperasian yang rumit.
J: Lengan robot yang dapat dipanjangkan menggunakan sambungan teleskopik atau artikulasi yang ditenagai oleh aktuator hidrolik atau elektrik, sehingga dapat memanjang dan memendek dengan presisi untuk tugas-tugas yang memerlukan jangkauan ekstra.
J: Lengan robot yang dapat diperpanjang meningkatkan produktivitas dengan menjangkau beberapa stasiun kerja tanpa memindahkan seluruh sistem, mengurangi waktu henti, dan meningkatkan efisiensi proses manufaktur secara keseluruhan.
J: Keuntungan utama dari lengan robot yang dapat diperpanjang mencakup peningkatan fleksibilitas, kemampuan menangani tugas di ruang terbatas, dan penghematan biaya dengan mengurangi kebutuhan akan beberapa robot untuk tugas yang berbeda.
J: Beberapa tantangannya termasuk memastikan stabilitas selama ekstensi, menjaga presisi, mengelola konsumsi daya, dan memilih bahan yang tepat untuk menyeimbangkan kekuatan dan berat.