
- Minden
- Termék neve
- Termék kulcsszó
- Termékmodell
- Termék összefoglaló
- Termékleírás
- Több mezős keresés
Gondolkozott már azon, hogyan A robotkarok olyan helyekre is eljuthatnak, ahová az ember nem? A robotika világában a kinyújtható robotkarok ezt teszik lehetővé azáltal, hogy páratlan pontosságot és rugalmasságot kínálnak.
Ebben a cikkben elmerülünk egy kihúzható robotkar megtervezésében. Felfedezi a kulcsfontosságú alkatrészeket, anyagokat és tervezési szempontokat, amelyek egy olyan robotkar létrehozásához szükségesek, amely túlnyúlik a hagyományos határokon.
A robotkar egy mechanikus rendszer, amelyet számos feladat elvégzésére terveztek, az anyagmozgatástól és csomagolástól kezdve az olyan bonyolult feladatokig, mint az összeszerelés, hegesztés és akár műtét is. A robotkar alapvető szerkezete több kulcsfontosságú komponensből áll, ideértve az ízületeket, a működtetőket, az érzékelőket és az egyes részek mozgását koordináló vezérlőrendszert.
A robotkarok általában különböző konfigurációkban kaphatók, például csuklós karokkal, derékszögű karokkal és SCARA (Selective Compliance Assembly Robot Arm) karokkal. Mindegyik terv bizonyos feladatokhoz illeszkedik, és a konfiguráció kiválasztása nagymértékben függ az adott feladat igényeitől. A kinyújtható robotkar abban különbözik a hagyományos robotkaroktól, hogy kinyújtja nyúlását, így nagyobb rugalmasságot és képességet biztosít a távolabbi tárgyakat vagy területeket érintő feladatokhoz.
Funkció |
Leírás |
Ízületek |
Csatlakoztassa a kar szegmenseit, lehetővé téve a forgó vagy lineáris mozgást. |
Működtetők |
Hajtsa meg a kar mozgását az energia mechanikus mozgássá alakításával. |
Érzékelők |
Adjon visszajelzést a kar helyzetéről, erejéről és sebességéről a pontosság növelése érdekében. |
Vezérlőrendszer |
Programozáson és visszacsatoló hurkon keresztül irányítja a kar mozgását. |
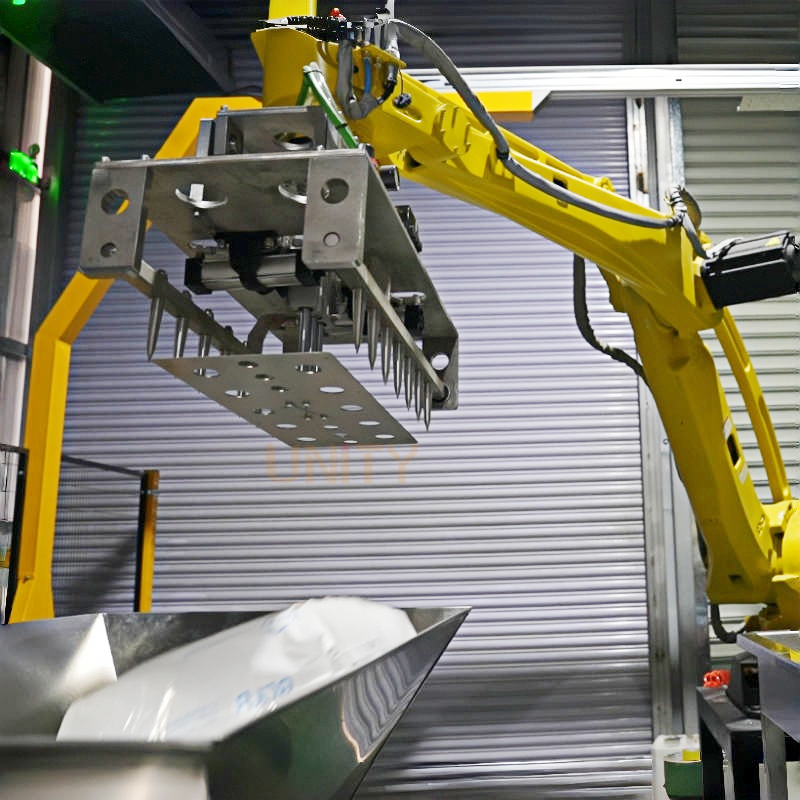
A robotkarok bővíthetősége számos előnnyel jár, amelyek jelentősen javítják a funkcionalitást a különböző iparágakban:
● Megnövelt hatótávolság: A kinyújtható robotkarok olyan területeket érhetnek el, amelyek általában nem elérhetők a rögzített robotkarok számára, így ideálisak nagyobb munkaterületeken vagy szűk területeken végzett feladatokhoz.
● Költséghatékonyság: Ahelyett, hogy több robotkarral rendelkezne a különböző feladatokhoz, egy kihúzható robotkar többféle szerepet is betölthet a hosszának beállításával.
● Sokoldalúság: A kihúzható karok különböző típusú feladatokat tudnak megoldani, amelyekhez különböző fokú elérést vagy szűk helyekre kell nyúlni, így sokoldalúak a gyártáshoz, orvosi eljárásokhoz és egyebekhez.
Az olyan iparágakban, mint az automatizálás, az orvosi robotika és az űrkutatás, a robotkar kinyújtásának képessége elengedhetetlen a pontosság és a funkcionalitás eléréséhez.
A kinyújtható robotkar szerkezete kulcsfontosságú a teljesítménye szempontjából. Mivel a karnak könnyűnek, de erősnek kell lennie, az anyagokat gondosan kell megválasztani. A keretnek támogatnia kell a kar kihúzható alkatrészeit, és biztosítania kell, hogy terhelés alatt is működjenek. A robotkarok felépítéséhez használt anyagok közül néhány:
● Könnyű ötvözetek: Ezeket az ötvözeteket, például az alumíniumot gyakran használják a karvázhoz. Az alumínium erős és könnyű, ami lehetővé teszi, hogy a kar jelentős súly hozzáadása nélkül kinyúljon.
● Szénszál: A nagy szilárdság-tömeg arányáról ismert szénszálat gyakran használják olyan robotkarok építésénél, amelyek extra pontosságot és erőt igényelnek anélkül, hogy szükségtelen súlyt adnának hozzá.
● Polimerek: Ezeket az ízületekben és rugalmas alkatrészekben használják, amelyek lehetővé teszik a kar zökkenőmentes hajlítását vagy nyújtását.
Anyag |
Erő |
Súly |
Rugalmasság |
Gyakori használati esetek |
Alumínium |
Magas |
Alacsony |
Mérsékelt |
Kar szerkezete |
Szénszálas |
Nagyon magas |
Nagyon alacsony |
Alacsony |
Nagy pontosságú karok |
Polimerek |
Mérsékelt |
Alacsony |
Magas |
Illesztések, rugalmas alkatrészek |
A kinyújtható robotkarok általában néhány kulcsmechanizmust használnak a mozgás eléréséhez:
● Teleszkópos szakaszok: Ez a mechanizmus csúszó szakaszokat használ, amelyek minimális súrlódás mellett kinyúlnak és visszahúzódnak. Ezek különösen hasznosak nagy távolságok eléréséhez szűk helyeken.
● Csuklós ízületek: Ezek az ízületek az emberi kar könyök- vagy vállízületeihez hasonlóan működnek, lehetővé téve a szögletes mozgást, amely elősegíti a kar kinyújtását vagy visszahúzását.
● Hidraulikus vs. elektromos működtetők: A hidraulikus hajtóműveket akkor használják, ha nehéz emelésre vagy erőre van szükség, míg az elektromos működtetők pontos vezérlést biztosítanak a könnyebb feladatokhoz.
A hosszabbító mechanizmus kialakítása kulcsszerepet játszik abban, hogy a kar megbízhatóan ki tud nyúlni anélkül, hogy veszélyeztetné a stabilitást és a pontosságot.
Mielőtt belemerülne a mechanikai és elektromos tervezésbe, elengedhetetlen meghatározni a kar által elvégzendő konkrét feladatokat. Használják a kart anyagmozgatásra, összeszerelésre vagy kényes műveletekre, például műtétre? Ezen feladatok mindegyike egyedi tervezési megközelítést igényel, az aktuátorok megválasztásától a vezérlőrendszerek összetettségéig.
A megfelelő anyagok kiválasztása a kar különböző részeihez, beleértve a hosszabbító mechanizmust és a működtetőket, a tervezési folyamat döntő lépése. A mérnököknek gondosan fel kell mérniük az egyes alkalmazásokhoz szükséges súlyt, szilárdságot és rugalmasságot. Például egy nagy teherbírású ipari környezetben használt kar erős, tartós anyagokat, például acélt vagy nagy szilárdságú alumíniumot igényel. Másrészt az orvosi környezetben használt robotkarok előnyben részesíthetik a könnyű anyagokat, például a szénszálat, hogy csökkentsék a feszültséget az összetett műtétek során.
A kihúzható mechanizmust több teleszkópos szegmenssel kell megtervezni, amelyek egyszerre működnek. A karnak simán kell kinyúlnia, anélkül, hogy az elmozdulás vagy az erőkiesés veszélye fennállna. Ezeket a mozgásokat hidraulikus vagy elektromos rendszerek hajtják végre, a szükséges erőtől függően. A kulcs az, hogy egy olyan rendszert hozzunk létre, amely egyszerre precíz és megbízható, biztosítva, hogy a robotkar meghibásodás nélkül képes legyen hosszabb ideig tartó működésre.
A robotkar tervezésének kritikus eleme a programozó és vezérlő szoftver, amelyet a kar mozgásának irányítására használnak. A robotkarok népszerű programozási nyelvei a következők:
● Python: Gyakran használják az egyszerűsége és a gépi tanulási algoritmusokkal való kompatibilitása miatt.
● C++: Gyorsabb végrehajtást kínál, és valós idejű vezérléshez és nagyobb precizitásigényű rendszerekhez való.
Ezek a programozási nyelvek segítenek abban, hogy a kar pontosan hajtsa végre a feladatokat, különösen akkor, ha kinyújtja vagy visszahúzza, hogy kölcsönhatásba lépjen a különböző távolságra lévő tárgyakkal.
A robotkar vezérlését illetően két fő megközelítés létezik:
● Kézi vezérlés: A kézi rendszerekben az emberi kezelők távoli interfészt használnak a kar mozgásának vezérlésére. Ezt gyakran előnyben részesítik dinamikus környezetben, ahol emberi ítélőképességre van szükség.
● Autonóm rendszerek: Ezek a rendszerek előre programozott utasításokra támaszkodnak, és a környezeti visszajelzések alapján valós időben tudnak igazodni. Az autonóm robotkarokat gyakran AI-algoritmusokkal látják el, hogy idővel javítsák alkalmazkodóképességüket.
Ahogy a robotkar kinyúlik, a stabilitás fenntartása egyre nehezebbé válik. A túl hosszú kar elveszítheti az egyensúlyát, és nem hajt végre kényes műveleteket. A mérnököknek gondosan meg kell tervezniük a kar ízületeit és a belső mechanizmusokat, hogy kiküszöböljék ezeket a problémákat. Megerősített ízületek, ellensúlyok és kiegyensúlyozott működtetőrendszerek néhány módja a szerkezeti integritás megőrzésének a kiterjesztés során.
Egy másik kihívás a precíz mozgás biztosítása, miközben a kar ki van nyújtva. A súlypont a kar kinyújtásával eltolódik, ami pontatlanságot okozhat, ha nem veszik figyelembe. Ennek megoldásához elengedhetetlenek a kifinomult vezérlőalgoritmusok és a valós idejű visszacsatoló rendszerek. A kar ízületeibe integrált érzékelők folyamatos visszacsatolást küldhetnek a vezérlőrendszernek az optimális pontosság érdekében.
Mivel a kihúzható robotkarok gyakran több energiát igényelnek, mint rögzített társaik, a hatékony energiafelhasználás biztosítása kritikus fontosságú. A hidraulikus rendszerek például jelentős mennyiségű energiát fogyaszthatnak. A mérnököknek meg kell találniuk az egyensúlyt a teljesítmény és az energiahatékonyság között, hogy optimalizálják a kar működését.
A legújabb robotkarok fejlett érzékelőkkel vannak felszerelve, amelyek segítenek javítani a pontosságukat és hatékonyságukat. A közelségérzékelők például segítenek a karnak elkerülni az akadályokat a kinyújtás során, míg az erőérzékelők biztosítják, hogy a kar ne gyakoroljon túlzott nyomást a kényes tárgyakra. A visszacsatoló hurkok folyamatosan módosítják a kar mozgását, lehetővé téve, hogy valós időben alkalmazkodjon a változó körülményekhez.
Az AI és a gépi tanulási algoritmusok integrációja egyre gyakoribb a robotkarokban. Ezek a technológiák lehetővé teszik a kar számára, hogy 'tanuljon' a múltbeli cselekedetekből, javítva a pontosságát és alkalmazkodóképességét. Idővel ez lehetővé teszi, hogy a kar nagyobb hatékonysággal kezelje az összetettebb feladatokat, mint például a dinamikus összeszerelés vagy a precíziós műtét.
A prototípuskészítés a tervezési folyamat döntő lépése. A CAD-szoftvert és a 3D-s nyomtatást gyakran használják a robotkar részletes modelljének elkészítéséhez. Ezeket a prototípusokat a mozgás pontossága, erőssége és rugalmassága szempontjából tesztelték. A prototípus elkészítése után szigorú tesztelésnek vetik alá a lehetséges tervezési hibákat.
A kezdeti tesztelés után a robotkart a valós körülmények között vetik alá, hogy felmérjék a teljesítményét. A mérnökök az ezekből a tesztekből származó visszajelzéseket használják fel a tervezés finomításához, biztosítva, hogy a kar megfeleljen a funkcionalitás, a pontosság és a tartósság követelményeinek. Iteratív tesztelés és módosítás szükséges ahhoz, hogy a kar megbízhatóan működjön az idő múlásával.
A robotkarok jövője az olyan új technológiák integrációjában rejlik, mint a puha robotika és a fejlett anyagok. A puha robotika például rugalmas, könnyű anyagokat használ, hogy rugalmasabb és sokoldalúbb karokat tegyen lehetővé. Ezenkívül a dolgok internete (IoT) képességeinek és a valós idejű adatelemzésnek az integrációja javítani fogja a robotkarok funkcionalitását az olyan iparágakban, mint a gyártás, a logisztika és az egészségügy.
A következő évtizedben a robotkarok tovább fejlődnek, és olyan új területekre terjednek ki, mint az űrkutatás és az építés. Például a robotkarok döntő szerepet játszhatnak a Holdon vagy a Marson lévő szerkezetek összeállításában. Az egészségügyben műtétekben vagy távdiagnosztikában segíthetnének, javítva az ellátás minőségét és elérhetőségét.
A kihúzható robotkar tervezése összetett folyamat, amely gondos tervezést, anyagválasztást és tesztelést igényel. Az anyagok, a vezérlőrendszerek és a mesterséges intelligencia fejlődésével a kiterjeszthető robotkarok lehetséges alkalmazásai folyamatosan bővülnek. Legyen szó automatizálásról, orvosi eljárásokról vagy űrkutatásról, ezek a robotkarok hihetetlen rugalmasságot és pontosságot kínálnak, amelyek világszerte átalakíthatják az iparágakat.
A UNITY robotkarok széles választékát kínálja, beleértve a kihúzható modelleket is, amelyeket különféle ipari alkalmazásokhoz terveztek. Robotkarjaik optimalizálják a gyártási folyamatokat, csökkentik az emberi hibákat és fokozzák a munkahelyi biztonságot. Akár alapvető robotkarra, akár egyedi megoldásra van szüksége, a UNITY olyan robotkarokat kínál, amelyek forradalmasíthatják működését.
A sikeres kihúzható robotkar megtervezéséhez összpontosítson a megfelelő anyagok, vezérlőrendszerek és működtető mechanizmusok kiválasztására a kar célja és a szükséges feladatok alapján.
V: A kinyújtható robotkar egy olyan típusú robotkar, amelyet úgy terveztek, hogy nagyobb távolságokat érjen el, mint egy rögzített kar, és fokozott rugalmasságot kínál olyan feladatokhoz, mint az anyagmozgatás, az összeszerelés vagy a kényes műveletek.
V: A meghosszabbítható robotkar teleszkópos vagy csuklós csuklókkal rendelkezik, amelyeket hidraulikus vagy elektromos működtetőelemek hajtanak meg, lehetővé téve, hogy precízen kinyíljon és visszahúzódjon a nagyobb hatótávolságot igénylő feladatokhoz.
V: A kihúzható robotkarok növelik a termelékenységet azáltal, hogy több munkaállomást is elérnek a teljes rendszer mozgatása nélkül, csökkentik az állásidőt és javítják a gyártási folyamatok általános hatékonyságát.
V: A kihúzható robotkar elsődleges előnyei közé tartozik a megnövekedett rugalmasság, a szűk helyeken történő feladatok kezelésének képessége, valamint a költségmegtakarítás azáltal, hogy csökkenti a több robot szükségességét a különböző feladatokhoz.
V: Néhány kihívás közé tartozik a stabilitás biztosítása a hosszabbítás során, a pontosság fenntartása, az energiafogyasztás kezelése, valamint a megfelelő anyagok kiválasztása az erő és a súly egyensúlyához.