
- Lahat
- Pangalan ng Produkto
- Keyword ng Produkto
- Modelo ng Produkto
- Buod ng Produkto
- Paglalarawan ng Produkto
- Multi Field Search
Naisip mo na ba kung paano mga robotic arm ang mga lugar na hindi maabot ng tao? maaabot ng Sa mundo ng robotics, ginagawang posible iyon ng mga extendable robotic arm sa pamamagitan ng pag-aalok ng walang kaparis na katumpakan at flexibility.
Sa artikulong ito, susuriin natin kung paano magdisenyo ng isang napapalawak na robotic arm. Matutuklasan mo ang mga pangunahing bahagi, materyales, at pagsasaalang-alang sa disenyo na kailangan upang lumikha ng isang robotic arm na maaaring lumampas sa mga karaniwang limitasyon.
Ang robotic arm ay isang mekanikal na sistema na idinisenyo upang magsagawa ng isang hanay ng mga gawain, mula sa paghawak ng materyal at pag-iimpake hanggang sa masalimuot na mga gawain tulad ng pagpupulong, welding, at kahit na operasyon. Ang pangunahing istraktura ng isang robotic arm ay binubuo ng ilang mahahalagang bahagi, kabilang ang mga joints, actuator, sensor, at isang control system na nag-coordinate sa paggalaw ng bawat bahagi.
Kadalasan, may iba't ibang configuration ang mga robotic arm, gaya ng articulated arm, Cartesian arm, at SCARA (Selective Compliance Assembly Robot Arm) arm. Ang bawat disenyo ay angkop sa mga partikular na gawain, at ang pagpili ng pagsasaayos ay higit na nakasalalay sa mga pangangailangan ng gawaing nasa kamay. Ang extendable robotic arm ay naiiba sa tradisyunal na robotic arm dahil sa kakayahan nitong i-stretch ang abot nito, na nagbibigay ng higit na flexibility at kakayahan para sa mga gawaing may kinalaman sa mga bagay o lugar na mas malayo.
Tampok |
Paglalarawan |
Mga kasukasuan |
Ikonekta ang mga segment ng braso, na nagpapahintulot sa rotational o linear na paggalaw. |
Mga actuator |
Himukin ang paggalaw ng braso sa pamamagitan ng pag-convert ng enerhiya sa mekanikal na paggalaw. |
Mga sensor |
Magbigay ng feedback sa posisyon, puwersa, at bilis ng braso upang mapahusay ang katumpakan. |
Sistema ng Kontrol |
Pinamamahalaan ang mga galaw ng braso sa pamamagitan ng programming at feedback loops. |
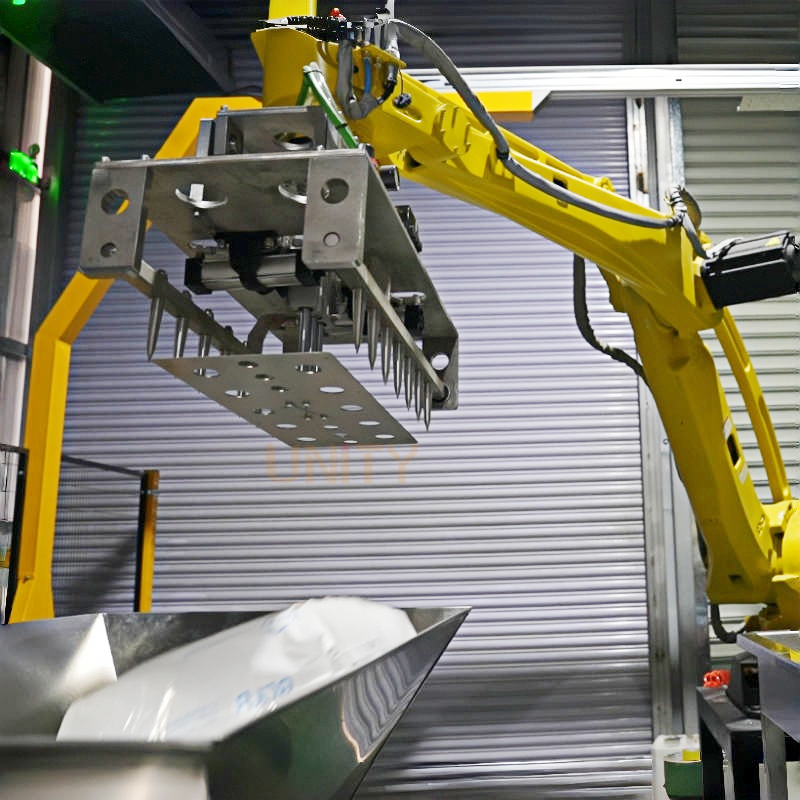
Ang pagpapalawak sa mga robotic arm ay nagdudulot ng ilang benepisyo na makabuluhang nagpapahusay sa kanilang paggana sa iba't ibang industriya:
● Mas Mataas na Abot: Maaaring ma-access ng mga extendable robotic arm ang mga lugar na karaniwang hindi maabot para sa mga fixed robotic arm, na ginagawa itong perpekto para sa mga gawain sa mas malalaking workspace o mga nakakulong na lugar.
● Cost Efficiency: Sa halip na magkaroon ng maraming robotic arm para sa iba't ibang gawain, ang isang extendable robotic arm ay maaaring tumagal sa iba't ibang tungkulin sa pamamagitan ng pagsasaayos ng haba nito.
● Versatility: Kakayanin ng mga extendable arm ang iba't ibang uri ng mga gawain na nangangailangan ng iba't ibang antas ng pag-abot o pag-abot sa mga limitadong espasyo, na ginagawa itong versatile para sa pagmamanupaktura, mga medikal na pamamaraan, at higit pa.
Sa mga industriya tulad ng automation, medical robotics, at space exploration, ang kakayahang mag-extend ng robotic arm ay mahalaga para sa pagkamit ng katumpakan at functionality.
Ang istraktura ng isang napapalawak na robotic arm ay mahalaga sa pagganap nito. Dahil ang braso ay kailangang magaan ngunit matibay, ang mga materyales ay dapat maingat na piliin. Dapat suportahan ng balangkas ang mga bahagi ng braso at tiyaking gumaganap ang mga ito sa ilalim ng pagkarga. Ang ilan sa mga karaniwang materyales na ginagamit sa paggawa ng mga robotic arm ay kinabibilangan ng:
● Mga Magaan na Alloy: Ang mga haluang ito, gaya ng aluminyo, ay kadalasang ginagamit para sa balangkas ng braso. Ang aluminyo ay malakas at magaan, na nagbibigay-daan sa braso na lumawak nang walang makabuluhang bigat na idinagdag.
● Carbon Fiber: Kilala sa mataas na strength-to-weight ratio, karaniwang ginagamit ang carbon fiber sa paggawa ng mga robotic arm na nangangailangan ng dagdag na katumpakan at lakas nang hindi nagdaragdag ng hindi kinakailangang timbang.
● Polymers: Ginagamit ang mga ito sa mga joints at flexible parts na nagbibigay-daan sa braso na yumuko o lumawak nang maayos.
materyal |
Lakas |
Timbang |
Kakayahang umangkop |
Mga Kaso ng Karaniwang Paggamit |
aluminyo |
Mataas |
Mababa |
Katamtaman |
Istraktura ng braso |
Carbon Fiber |
Napakataas |
Napakababa |
Mababa |
Mga armas na may mataas na katumpakan |
Mga polimer |
Katamtaman |
Mababa |
Mataas |
Mga joint, nababaluktot na bahagi |
Ang mga pinahabang robotic arm ay karaniwang gumagamit ng ilang pangunahing mekanismo upang makamit ang paggalaw:
● Mga Seksyon ng Telescoping: Gumagamit ang mekanismong ito ng mga sliding section na umaabot at bumabawi nang may kaunting friction. Ang mga ito ay partikular na kapaki-pakinabang para sa pag-abot ng mga pinalawig na distansya sa mga nakakulong na espasyo.
● Articulated Joints: Ang mga joints na ito ay gumagana tulad ng elbow o shoulder joints ng isang braso ng tao, na nagbibigay-daan para sa angular motion na tumutulong sa pagpapalawak o pag-urong ng braso.
● Hydraulic vs. Electric Actuators: Ginagamit ang mga hydraulic actuator kapag kailangan ang mabigat na pag-angat o puwersa, habang ang mga electric actuator ay nagbibigay ng tumpak na kontrol para sa mas magaan na gawain.
Ang disenyo ng mekanismo ng extension ay gumaganap ng isang mahalagang papel sa pagtiyak na ang braso ay maaaring umabot nang maaasahan nang hindi nakompromiso ang katatagan at katumpakan nito.
Bago sumabak sa mekanikal at elektrikal na disenyo, mahalagang matukoy ang mga partikular na gawain na gagawin ng braso. Gagamitin ba ang braso para sa paghawak ng materyal, pagpupulong, o mga maselang operasyon tulad ng operasyon? Ang bawat isa sa mga gawaing ito ay nangangailangan ng isang natatanging diskarte sa disenyo, mula sa pagpili ng mga actuator hanggang sa pagiging kumplikado ng mga control system.
Ang pagpili ng mga tamang materyales para sa iba't ibang bahagi ng braso, kabilang ang mekanismo ng extension at mga actuator, ay isang mahalagang hakbang sa proseso ng disenyo. Dapat maingat na suriin ng mga inhinyero ang timbang, lakas, at flexibility na kinakailangan para sa bawat aplikasyon. Halimbawa, ang isang braso na ginamit sa isang heavy-duty na pang-industriyang setting ay mangangailangan ng matibay at matibay na materyales tulad ng bakal o mataas na lakas na aluminyo. Sa kabilang banda, ang mga robotic arm sa mga medikal na setting ay maaaring unahin ang magaan na materyales tulad ng carbon fiber upang mabawasan ang strain sa panahon ng mga kumplikadong operasyon.
Ang na-extend na mekanismo ay dapat na idinisenyo na may maraming telescoping segment na gumagana nang sabay-sabay. Ang braso ay dapat na umabot nang maayos, nang walang panganib ng maling pagkakahanay o pagkawala ng kapangyarihan. Maaaring paganahin ng mga hydraulic o electric system ang mga paggalaw na ito, depende sa kinakailangang puwersa. Ang susi ay upang lumikha ng isang sistema na parehong tumpak at maaasahan, na tinitiyak na ang robotic na braso ay maaaring pangasiwaan ang mga pinahabang panahon ng operasyon nang walang pagkabigo.
Ang isang kritikal na elemento ng pagdidisenyo ng isang robotic arm ay ang programming at control software na ginagamit upang idirekta ang mga paggalaw ng braso. Ang mga sikat na programming language para sa mga robotic arm ay kinabibilangan ng:
● Python: Kadalasang ginagamit para sa pagiging simple at pagiging tugma nito sa mga algorithm ng machine learning.
● C++: Nag-aalok ng mas mabilis na pagpapatupad at mas gusto para sa real-time na kontrol at mga system na may mas mataas na pangangailangan para sa katumpakan.
Ang mga programming language na ito ay nakakatulong na matiyak na ang braso ay gumaganap ng mga gawain nang tumpak, lalo na kapag nagpapalawak o umuurong upang makipag-ugnayan sa mga bagay sa iba't ibang distansya.
Pagdating sa pagkontrol sa robotic arm, mayroong dalawang pangunahing diskarte:
● Manu-manong Kontrol: Sa mga manu-manong system, ang mga operator ng tao ay gumagamit ng malayong interface upang kontrolin ang mga galaw ng braso. Ito ay madalas na ginusto sa mga dinamikong kapaligiran kung saan kailangan ng paghatol ng tao.
● Autonomous System: Ang mga system na ito ay umaasa sa mga pre-programmed na mga tagubilin at maaaring mag-adjust sa real-time batay sa feedback sa kapaligiran. Ang mga autonomous robotic arm ay kadalasang nilagyan ng mga AI algorithm upang mapabuti ang kanilang kakayahang umangkop sa paglipas ng panahon.
Habang lumalawak ang robotic arm, nagiging mas mahirap ang pagpapanatili ng katatagan. Ang isang braso na masyadong mahaba ay maaaring mawalan ng balanse at mabigong magsagawa ng mga maselan na operasyon. Dapat na maingat na idisenyo ng mga inhinyero ang mga kasukasuan ng braso at mga panloob na mekanismo upang malabanan ang mga isyung ito. Ang mga reinforced joints, counterweights, at balanced actuation system ay ilang paraan para mapanatili ang integridad ng istruktura sa panahon ng extension.
Ang pagtiyak ng tumpak na paggalaw habang naka-extend ang braso ay isa pang hamon. Ang sentro ng gravity ay nagbabago habang ang braso ay umaabot, na maaaring magdulot ng imprecision kung hindi isinasaalang-alang. Upang matugunan ito, mahalaga ang mga sopistikadong control algorithm at real-time na feedback system. Ang mga sensor na isinama sa mga joint ng braso ay maaaring magpadala ng patuloy na feedback sa control system upang gumawa ng mga pagsasaayos para sa pinakamainam na katumpakan.
Dahil madalas na nangangailangan ng mas maraming enerhiya ang mga extendable na robotic arm kaysa sa kanilang mga nakapirming katapat, ang pagtiyak ng mahusay na paggamit ng kuryente ay kritikal. Ang mga hydraulic system, halimbawa, ay maaaring kumonsumo ng malaking halaga ng enerhiya. Dapat makahanap ang mga inhinyero ng balanse sa pagitan ng power output at energy efficiency para ma-optimize ang functionality ng braso.
Ang pinakabagong mga robotic arm ay nilagyan ng mga advanced na sensor na tumutulong na mapabuti ang kanilang katumpakan at kahusayan. Ang mga proximity sensor, halimbawa, ay tumutulong sa braso na maiwasan ang mga hadlang sa panahon ng extension nito, habang tinitiyak ng mga force sensor na ang braso ay hindi naglalagay ng labis na presyon sa mga maselang bagay. Patuloy na inaayos ng mga loop ng feedback ang mga galaw ng braso, na nagbibigay-daan dito na umangkop sa real-time sa iba't ibang kundisyon.
Ang pagsasama ng AI at machine learning algorithm ay nagiging pangkaraniwan sa mga robotic arm. Ang mga teknolohiyang ito ay nagbibigay-daan sa braso na 'matuto' mula sa mga nakaraang aksyon, na nagpapahusay sa katumpakan at kakayahang umangkop nito. Sa paglipas ng panahon, binibigyang-daan nito ang braso na pangasiwaan ang mas kumplikadong mga gawain, tulad ng dynamic na pagpupulong o precision surgery, na may higit na kahusayan.
Ang prototyping ay isang mahalagang hakbang sa proseso ng disenyo. Ang CAD software at 3D printing ay karaniwang ginagamit upang lumikha ng mga detalyadong modelo ng robotic arm. Ang mga prototype na ito ay sinubukan para sa katumpakan ng paggalaw, lakas, at flexibility. Kapag ang isang prototype ay binuo, ito ay sumasailalim sa mahigpit na pagsubok upang matukoy ang mga potensyal na bahid ng disenyo.
Pagkatapos ng paunang pagsubok, ang robotic arm ay inilalagay sa mga kondisyon sa totoong mundo upang masuri ang pagganap nito. Gumagamit ang mga inhinyero ng feedback mula sa mga pagsubok na ito upang pinuhin ang disenyo, na tinitiyak na ang braso ay nakakatugon sa mga kinakailangang pamantayan ng functionality, katumpakan, at tibay. Ang paulit-ulit na pagsubok at pagbabago ay kinakailangan upang matiyak na ang braso ay gumaganap nang maaasahan sa paglipas ng panahon.
Ang kinabukasan ng mga robotic arm ay nakasalalay sa pagsasama-sama ng mga bagong teknolohiya tulad ng malambot na robotics at advanced na materyales. Ang malambot na robotics, halimbawa, ay gumagamit ng nababaluktot, magaan na mga materyales upang bigyang-daan ang mas madaling ibagay at maraming gamit na armas. Bukod pa rito, ang pagsasama-sama ng mga kakayahan sa Internet of Things (IoT) at real-time na data analytics ay magpapahusay sa functionality ng robotic arms sa mga industriya tulad ng manufacturing, logistics, at healthcare.
Sa susunod na dekada, patuloy na uunlad ang mga robotic arm, na lalawak sa mga bagong lugar tulad ng paggalugad sa kalawakan at pagtatayo. Halimbawa, ang mga robotic arm ay maaaring gumanap ng isang mahalagang papel sa pag-assemble ng mga istruktura sa Buwan o Mars. Sa pangangalagang pangkalusugan, maaari silang tumulong sa mga operasyon o malalayong diagnostic, na pagpapabuti ng parehong kalidad at accessibility ng pangangalaga.
Ang pagdidisenyo ng isang extendable robotic arm ay isang kumplikadong proseso na nangangailangan ng maingat na pagpaplano, pagpili ng materyal, at pagsubok. Sa mga pagsulong sa mga materyales, control system, at AI, patuloy na lumalaki ang mga potensyal na aplikasyon para sa mga extendable na robotic arm. Ginagamit man sa automation, mga medikal na pamamaraan, o paggalugad sa kalawakan, ang mga robotic arm na ito ay nag-aalok ng hindi kapani-paniwalang flexibility at katumpakan na maaaring magbago ng mga industriya sa buong mundo.
Ang UNITY ay nagbibigay ng malawak na hanay ng mga robotic arm, kabilang ang mga extendable na modelo, na inengineered para sa iba't ibang pang-industriyang aplikasyon. Ang kanilang mga robotic arm ay nag-o-optimize ng mga proseso ng produksyon, binabawasan ang pagkakamali ng tao, at pinapahusay ang kaligtasan sa lugar ng trabaho. Kailangan mo man ng pangunahing robotic arm o custom-built na solusyon, nag-aalok ang UNITY ng mga robotic arm na makakatulong sa pagbabago ng iyong mga operasyon.
Upang magdisenyo ng isang matagumpay na napapalawak na robotic arm, tumuon sa pagpili ng mga tamang materyales, control system, at mga mekanismo ng actuation batay sa layunin ng braso at mga kinakailangang gawain.
A: Ang extendable robotic arm ay isang uri ng robotic arm na idinisenyo upang maabot ang mas malalayong distansya kaysa sa fixed arm, na nag-aalok ng pinahusay na flexibility para sa mga gawain tulad ng paghawak ng materyal, pagpupulong, o mga maselan na operasyon.
A: Gumagamit ang isang extendable robotic arm ng telescoping o articulated joints na pinapagana ng mga hydraulic o electric actuator, na nagbibigay-daan dito na mapalawig at bawiin nang may katumpakan para sa mga gawaing nangangailangan ng karagdagang abot.
A: Ang mga pinahabang robotic arm ay nagpapataas ng produktibidad sa pamamagitan ng pag-abot sa maraming workstation nang hindi ginagalaw ang buong system, binabawasan ang downtime at pagpapabuti ng pangkalahatang kahusayan sa mga proseso ng pagmamanupaktura.
A: Kabilang sa mga pangunahing bentahe ng isang napapalawak na robotic arm ang pagtaas ng flexibility, ang kakayahang pangasiwaan ang mga gawain sa mga limitadong espasyo, at pagtitipid sa gastos sa pamamagitan ng pagbabawas ng pangangailangan para sa maraming robot para sa iba't ibang gawain.
A: Kasama sa ilang hamon ang pagtiyak ng katatagan sa panahon ng extension, pagpapanatili ng katumpakan, pamamahala sa pagkonsumo ng kuryente, at pagpili ng mga tamang materyales upang balansehin ang lakas at timbang.