
- Minden
- Termék neve
- Termék kulcsszó
- Termékmodell
- Termék összefoglaló
- Termékleírás
- Többmezős keresés
Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-07-15 Eredet: Telek


A sorvégi csomagolás jelentős szűk keresztmetszetet jelent a modern gyártólétesítmények számára. A kézi halmozás továbbra is rendkívül munkaigényes, és köztudottan nehéz következetesen kidolgozni. A dolgozók naponta komoly ergonómiai kockázatokkal szembesülnek. Ismétlődő nehézemeléseket hajtanak végre, így hihetetlenül sebezhetővé teszik őket a krónikus mozgásszervi sérülésekkel és az azt követő kiégéssel szemben. Ezek az együttes tényezők gyakran költséges munkaerőhiányhoz és előre nem látható szállítási késésekhez vezetnek.
Ezt a szűk keresztmetszetet kiküszöbölheti a kézi műveletekről az automatizálásra való átállással. Teljesen integrált megvalósítása A robot raklapozási megoldás átalakítja szállítási osztályát. Szabványosítja a tokok egymásra helyezését, védi az emberi munkaerőt, és garantálja a kiszámítható napi teljesítményt. Ezt a cikket úgy alakítottuk ki, hogy túllépjünk az alapvető berendezések meghatározásán. Átfogó keretrendszert biztosítunk, amely segít Önnek kiértékelni, méretezni és megvalósítani a szükséges pontos rendszert. Megtanulja, hogyan igazíthatja tökéletesen ezeket az automatizált struktúrákat az adott létesítményi korlátokhoz és az agresszív átviteli követelményekhez.
A robotizált raklapozó megoldás egy robotkart, speciális karvégi szerszámokat (EOAT) és szoftvert foglal magában, amely automatizálja az áruk raklapokra helyezését.
A megfelelő rendszer kiválasztásához egyensúlyba kell hozni a teljesítményt (percenkénti esetek), a hasznos teherbírást és a rendelkezésre álló alapterületet.
A döntéshozóknak választaniuk kell a hagyományos ipari robotok (nagy sebesség/hasznos teher) és a kollaboratív robotok (kompakt lábnyom/rugalmas telepítés) között.
A sikeres megvalósítás a felfelé irányuló szállítószalagokkal való precíz integráción és a létesítménybiztonsági megfelelőségen múlik.
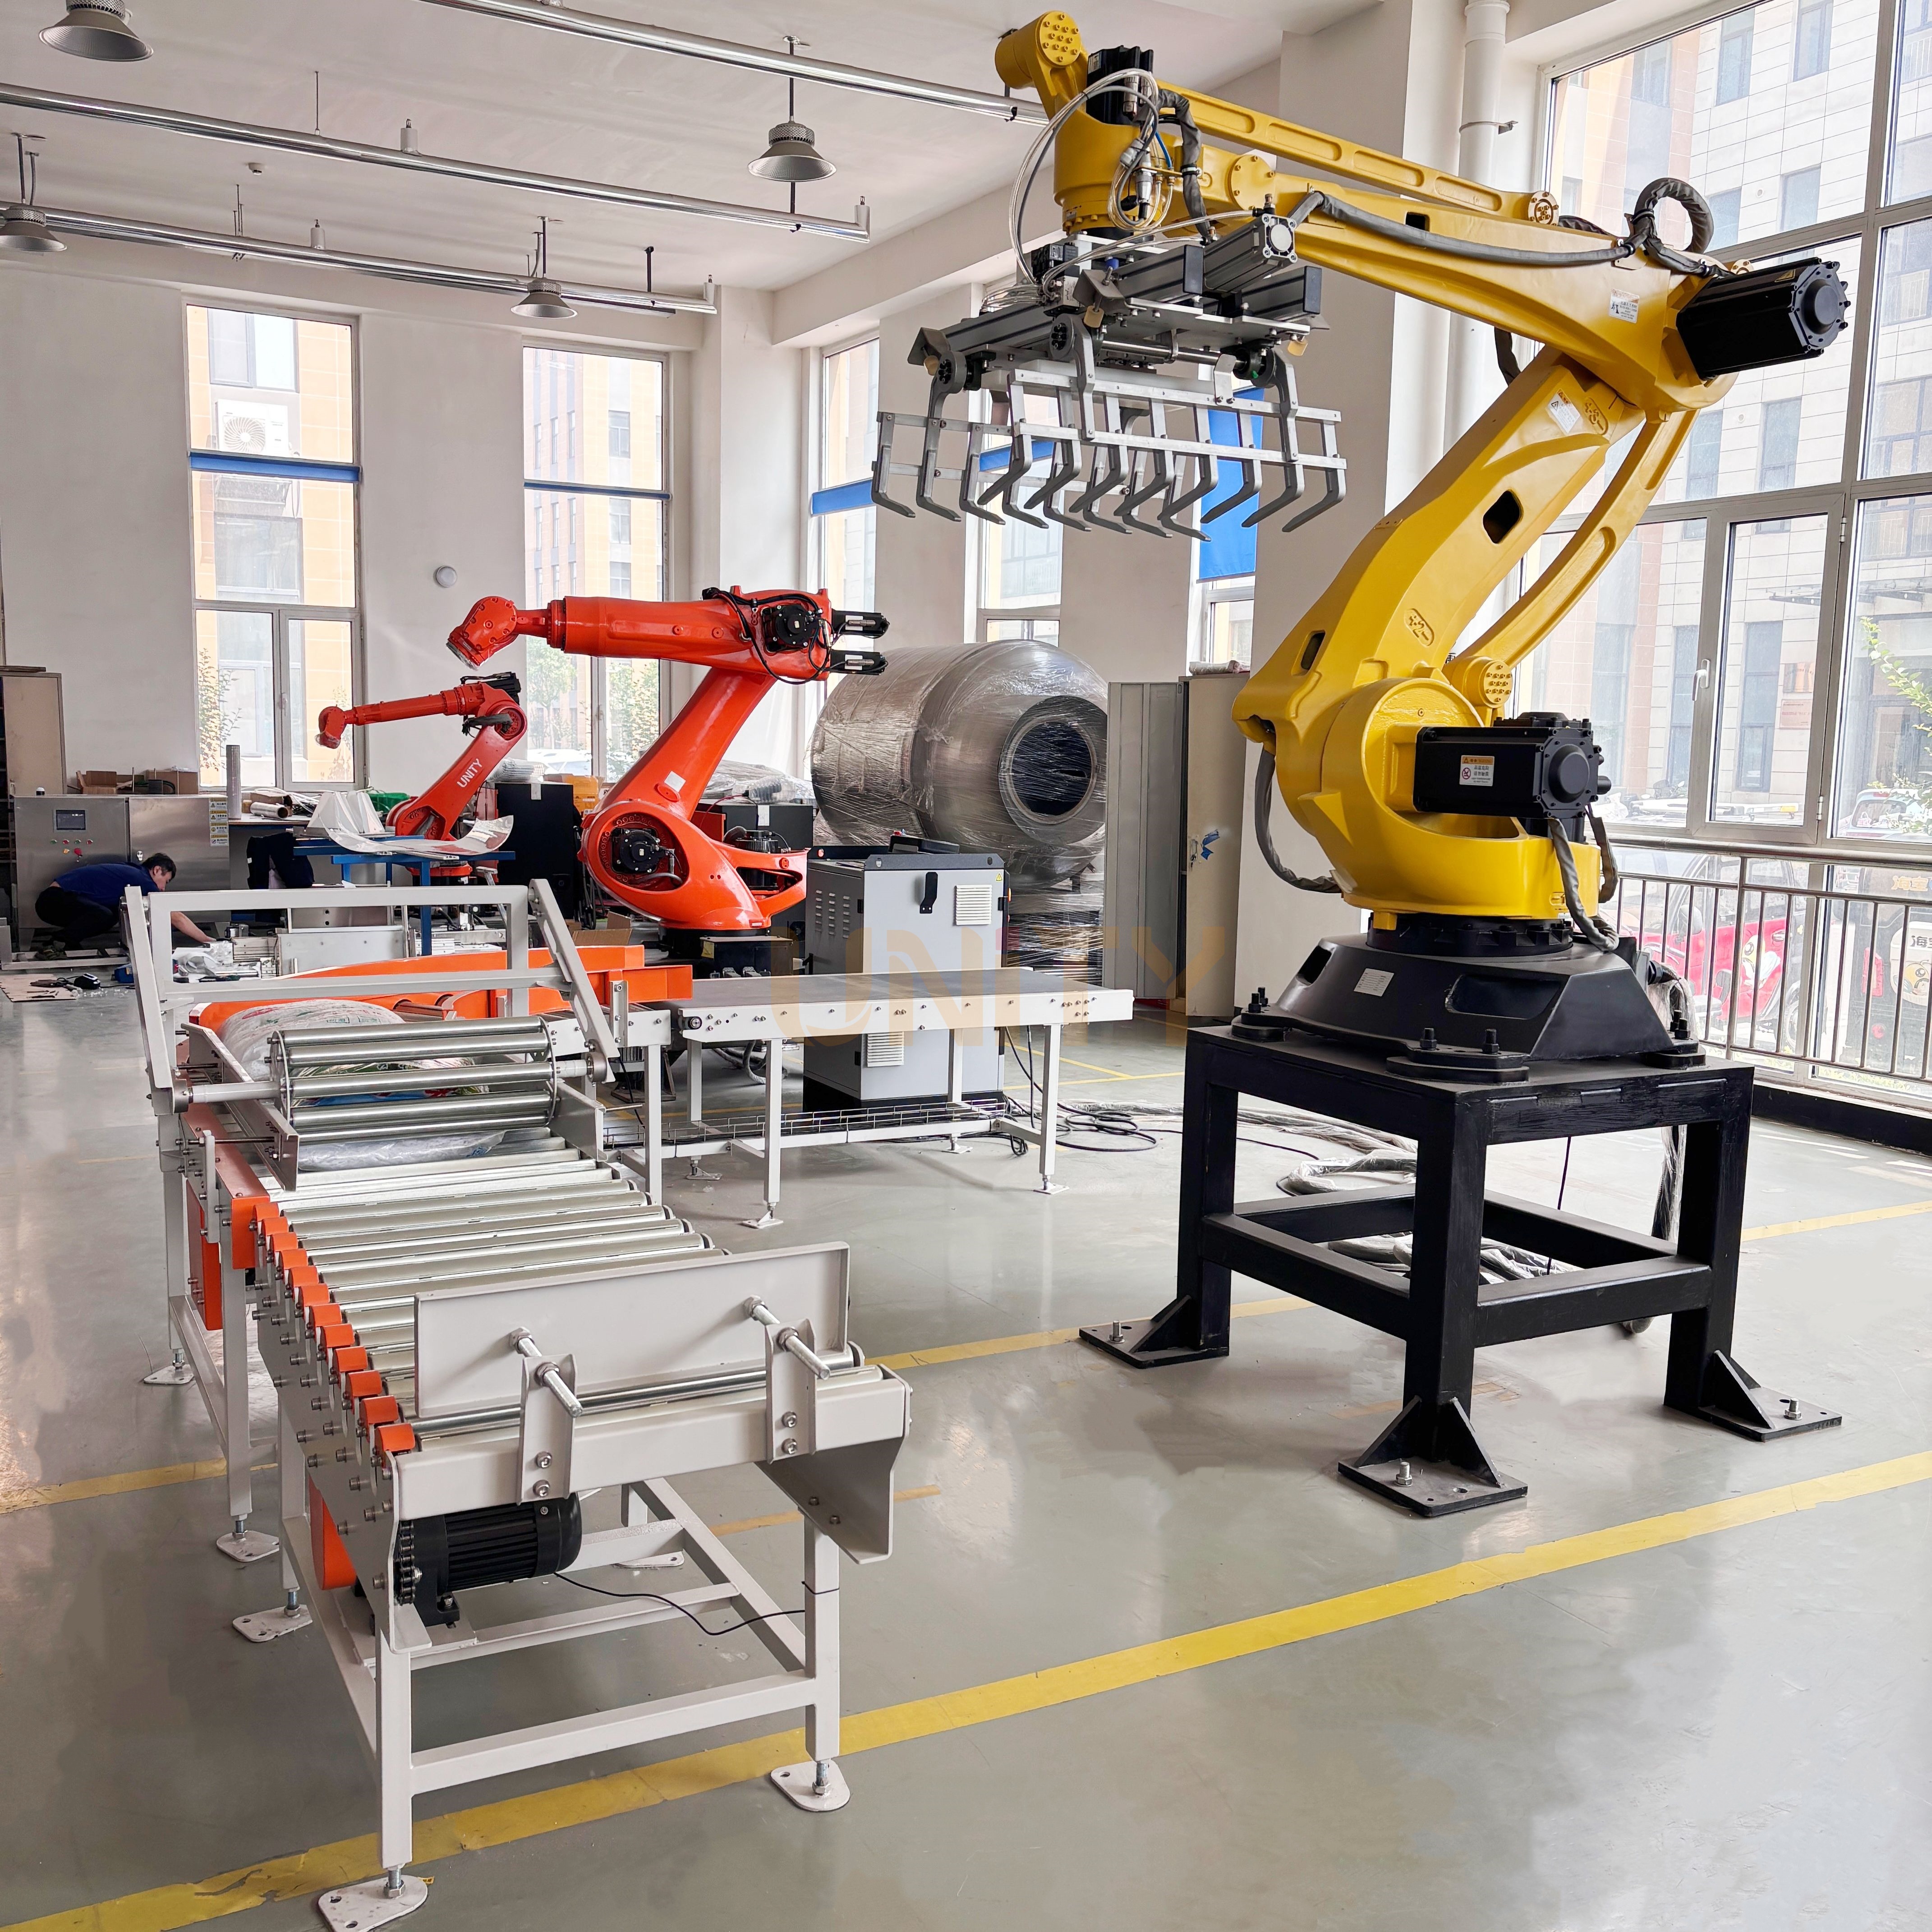
Minden automatizált sorvégi rendszer egységes mechanikai és digitális architektúrára támaszkodik. Négy fő alrendszer zökkenőmentesen kölcsönhatásba lép egymással, és a szállítószalagokról a helyhez kötött szállítóplatformokra szállítja a csomagokat.
A A robotkar központi kinetikus motorként szolgál. Olyan alapvető mutatókat diktál, mint a maximális elérés, az abszolút hasznos terhelési képességek és a ciklusidők. A mérnökök ezeket a mechanizmusokat a benne rejlő kinematikai szerkezetük alapján kategorizálják. A csuklós egységek nagy rugalmasságot biztosítanak több tengelyen. Szabadon hajlítanak az összetett alakzatok tájékozódásához. A derékszögű portálok merev lineáris pályákon haladnak. Hatalmas munkaborítékokat fednek le több szállítószalag felett. A SCARA konfigurációk extrém működési sebességet biztosítanak a könnyebb terheléshez. Gondosan értékeljük ezeket a struktúrákat. A megfelelő kinematikai profil kiválasztása biztosítja, hogy megbízhatóan elérje a kitűzött gyártási sebességet.
Az EOAT egyéni fizikai interfészként működik. Valójában megérinti és manipulálja a terméket. A rendszerintegrátorok ezt az eszközt pontosan az Ön készletéhez igazítják. A vákuumfogók kiválóak a lapos, lezárt kartondobozok biztonságos emelésében. A mechanikus karmok szilárd fogást biztosítanak a nehéz, mozgó nyerspor zacskóknál. A mágneses megfogók azonnal felfogják a fém autóalkatrészeket. A megfogót közvetlenül a termék törékenységéhez, felületi porozitásához és összsúlyához kell igazítania. A nem megfelelő szerszámok használata elkerülhetetlenül a cikkek leejtéséhez és a készlet tönkremeneteléhez vezet.
Ez az összetevő elsődleges logikai rétegként működik. A fejlett szoftver az egyszerű SKU-méreteket matematikailag optimalizált halmozási mintákká alakítja. Zökkenőmentesen koordinálja a műveleteket a felfelé irányuló érzékelőkkel együtt. A rendszer megerősíti a termék jelenlétét és tájolását, mielőtt elindítaná a komissiózási folyamatot. A modern logikai rétegek egyre inkább támogatják a kétirányú funkcionalitást. Könnyen kezelik a szabványos tokok egymásra helyezését. Egy komplexumot is kezelnek raklapozási alkalmazás, ahol vegyes bejövő raklaplerakás szükséges.
A nehéz rakományok nagy sebességgel történő mozgatásához kompromisszumok nélküli biztonsági hardverre van szükség. Ezek a létesítmények fizikai acél kerítést használnak. Optikai fényfüggönyöket és fejlett területszkennereket tartalmaznak. Ezek a speciális eszközök biztosítják, hogy létesítménye megfeleljen a szigorú ipari biztonsági szabványoknak, mint például az ISO 10218. A megfelelő kerületi infrastruktúra szigorúan megakadályozza a baleseteket. Biztonságosan elkülöníti az emberi kezelőket a kinetikus veszélyektől. Ezt a védelmet a szükséges napi anyagáramlás akadályozása nélkül valósítja meg.
Funkció Dimenzió |
Hagyományos ipari |
Együttműködő (Cobot) |
|---|---|---|
Terhelhetőség |
Kivételesen magas (100-700 kg+) |
Közepes (általában 20-30 kg) |
Ciklus sebessége |
Nagyon gyors, folyamatos többműszakos működés |
Lassabb, emberi közelségre optimalizálva |
Lábnyom |
Nagy, állandó kemény kerítést igényel |
Kompakt, gyakran ketrec nélkül működik |
Telepítés |
Összetett, speciális programozást igényel |
Egyszerűbb, intuitív fogd és vidd felületek |
Nagy teherbírású Az ipari robot a nagy igénybevételt jelentő gyártási környezetekben virágzik. Ezek a robusztus gépek a legalkalmasabbak nagy volumenű, folyamatos, nagy teherbírású műveletekhez.
Erősségek: abszolút maximális áteresztőképességet biztosítanak. Kiváló függőleges és vízszintes kinyúlással rendelkeznek. Könnyen kezelik a 100 kg-ot meghaladó rakományt is.
Kompromisszumok: hatalmas alapterületet igényelnek. Merev, állandó biztonsági kerítést kell felszerelni. Az összetett kezdeti programozás gyakran speciális külső integrációs tanácsadókat igényel.
Használja ezeket a hagyományos rendszereket, ha a puszta térfogat és a nagy súly határozza meg működési stratégiáját. Páratlan tartósságot kínálnak a háromműszakos gyárak számára.
Egy modern robotpaletázó alapjaiban változtatja meg a telepítési szabályokat. A kollaboratív keretrendszerre épülő A létesítmények különböző logisztikai kihívások megoldására használják őket.
Legjobb: Tökéletesen illenek az alacsonyabb sebességű gyártósorokhoz. Szűk alapterületekbe illeszkednek. Zökkenőmentesen teszik lehetővé a gyakori termékcseréket.
Erősségek: Jelentősen kisebb lábnyomot foglalnak el. A telepítés lényegesen egyszerűbb és gyorsabb. Képesek biztonságosan működni az emberi munkások mellett, szigorúan hivatalos kockázatértékelés mellett.
Kompromisszumok: Alacsonyabb maximális hasznos teherbírással rendelkeznek. A ciklusidők észrevehetően lassabbak maradnak közvetlenül az ipari társaikhoz képest.
A kobotok kisebb létesítményeket tesznek lehetővé. A teljes raktár alaprajzának újratervezése nélkül automatizálhatja a sorvégi feladatokat.
Az automatizálási beruházás értékeléséhez túl kell nézni a nyers műszaki specifikációkon. Elemeznie kell a kézzelfogható, napi működési fejlesztéseket.
Azt tanácsoljuk, hogy azonnal helyezze át a fókuszt a nyers robot csúcssebességről a konzisztenciára. Csökkenteni szeretné a váratlan állásidőt. Az egyenletes automatizált tempó stabilizálja a teljes vonalvégi (EOL) átviteli sebességet. Az emberi munkások természetesen lelassulnak a fizikai fáradtság miatt. A gépek teljesen kiküszöbölik ezeket a mikrostopokat. A kiszámítható, tartós kibocsátás lényegesen pontosabbá teszi a downstream logisztikai tervezést. Az egységes csomagolási díjak garantálják, hogy teherautói pontosan a menetrend szerint indulnak.
A ROI-t széles perspektívából kell kiszámítani. Ne csak a közvetlen létszámcsökkentésre koncentráljon. A kézi egymásra rakás jelentős fizikai kopást okoz az alkalmazottaknak. Figyelembe kell vennie a munkavállalók kártérítési igényének drámai csökkentését, amelyek közvetlenül az ismétlődő emeléssel kapcsolatosak. Amikor egy gép kezeli a nehéz emelést, stratégiailag átcsoportosíthatja a személyzetet. A dolgozók nagyobb értékű operatív feladatokra térnek át. Ők irányítják a minőség-ellenőrzést vagy elvégzik a berendezések megelőző karbantartását. Ez a műveleti váltás drasztikusan javítja az általános munkával való elégedettséget, és növeli a megtartási arányt.
Vállalkozása elkerülhetetlenül fejlődni fog. Mérje fel a rendszer belső alkalmazkodási képességét. Zökkenőmentesen tudja kezelni a jövőbeli SKU-változatokat? Elfogadja a hirtelen csomagolásváltozásokat? Értékelje, hogy a berendezés képes-e feldolgozni megnövekedett termelési mennyiségeket anélkül, hogy teljes rendszerfelújítást igényelne. A nagymértékben méretezhető rendszerek lehetővé teszik az új dobozméretek gyors bevezetését. A valódi rugalmasság garantálja, hogy kezdeti tőkebefektetése évtizedeken keresztül rendkívül produktív marad.
A tökéletes berendezés-beállítás kiválasztása szigorú technikai elemzést igényel. A beszerzési megrendelés aláírása előtt figyelembe kell vennie a létesítmény adott korlátait. Alkalmazza ezeket a szigorú kritériumokat a szállítói értékelések során.
Nagyon óvatosan kell kiszámítania a maximális hasznos terhelést. Vegye figyelembe a legnehezebben szállított termék maximális súlyát. Ehhez a számhoz adja hozzá magának az EOAT-nak a fizikai súlyát. Ez az összesített összeg az Ön abszolút valós hasznos teherszükségletét jelenti. Ezután ellenőrizze a függőleges elérést. Győződjön meg arról, hogy a mechanikus kar kényelmesen eléri az összes szükséges raklap felépítési magasságot. A szokatlanul magas megrendelések egymásra rakásához meghosszabbított nyúlási profilra vagy integrált emelőoszlopra van szükség.
Gyakori hiba: A létesítménykezelők gyakran elfelejtik belefoglalni a nehéz mechanikus megfogó súlyát a kezdeti hasznos terhelés számításaiba. Ez a hiba súlyos motorterhelést okoz.
Kíméletlenül elemezze a rendelkezésre álló négyzetmétereket. A modern logisztikai központok alapterülete rendkívül drága. Határozza meg matematikailag, hogy egy kompakt kobot cella belefér-e a meglévő folyosóhatárok közé. Néha csak egy központosított, többsoros ipari rendszernek van értelme. Végezzen precíz fizikai méréseket a felső hasadékról. A javasolt telepítési zónát közvetlenül körülvevő összes targonca közlekedési útvonal feltérképezése. Az új automatizált cella nem blokkolhatja a kritikus kilépési útvonalakat.
Értékelje az adott felhasználói felületet a szállítói bemutató során. Tegyen fel kritikus kérdéseket a gép napi működésével kapcsolatban. Beállíthatják-e a létesítmény üzemeltetői a halmozási mintákat belsőleg az új cikkszámokhoz? Egy egyszerű mintaváltáshoz szükség van külső rendszerintegrátorokra és speciális kódolásra? A modern interfészeknek képessé kell tenni a meglévő személyzetet. Az intuitív, grafikus vezérlők minimalizálják a költséges állásidőt a szezonális termékváltások során.
A rakodógép nem működhet hatékonyan teljesen elszigetelten. Ellenőrizze a szigorú kommunikációs kompatibilitást meglévő raktárkezelő rendszereivel (WMS). Pontos adatfolyamok feltérképezése a cella és az adagoló szállítószalagok között. Erősítse meg a zökkenőmentes fizikai átadást az alsó szakaszban lévő nyújtófóliákhoz. Ha automatizált irányított járműveket (AGV) használ, gondoskodjon arról, hogy az új cella közvetlenül kommunikáljon. A hibátlan digitális integráció valóban folyamatos logisztikai kört hoz létre.
A nagyobb automatizálás bevezetése aprólékos projektmenedzsmentet igényel. A gondos proaktív tervezés csökkenti a rejtett telepítési kockázatokat, és elkerüli a váratlan pénzügyi meglepetéseket.
A szervezetek két különböző pénzügyi úton közelítik meg a tőkeeszközök beszerzését. Alaposan értékelje ezeket a lehetőségeket.
CapEx: Ez hagyományos előzetes tőkekiadást jelent. Ez természetesen magas kezdeti pénzügyi akadályt jelent. Azonban jelentősen alacsonyabb hosszú távú költségeket biztosít a stabil, több műszakos műveletekhez. A hardver teljes mértékben Öné.
RaaS / Előfizetés: Ez az OpEx-modell alapvetően a rutin karbantartási és integrációs kockázatokat közvetlenül a gyártóra hárítja. Ideálisnak bizonyul olyan létesítmények számára, amelyek azonnali cash flow-semlegességet szeretnének. A tényleges használat alapján kiszámítható havi díjat fizet.
Jóval a berendezés érkezése előtt készítse elő az épület infrastruktúráját. Határozza meg korán a speciális nagyfeszültségű elektromos esési követelményeket. Határozza meg, hogy az EOAT-nak szüksége van-e speciális pneumatikus levegővezetékekre a mennyezetről. Alaposan mérje fel betonpadlójának állapotát. Az egyenetlen vagy gyenge beton súlyosan késlelteti a telepítési határidőket. Ezen rejtett infrastrukturális igények proaktív megoldása megakadályozza a projektek frusztráló leállását.
A fejlett technológia önmagában nem garantálja a működési sikert. Hatékonyan ki kell képeznie a belső karbantartó csapatokat. A padlókezelőknek elegendő időre van szükségük az új munkafolyamat teljes megértéséhez. Állítson fel nagyon reális elvárásokat a kezdeti felfutási időszakra vonatkozóan. Szánjon rá időt a tesztelésre, a hibakeresésre és a folyamatos optimalizálásra. Az első napon nem éri el a 100%-os célt. A korai üzembe helyezés alatti türelem sokkal simább működési átmenetet eredményez.
A sikeres robottelepítés soha nem csupán egy standard felszerelés vásárlása. Erősen stratégiai létesítményintegrációt jelent. Aktívan alakítja át végponti logisztikáját örökre. A hatalmas ipari modellek és a fürge együttműködési rendszerek közötti döntő választás teljes mértékben az adott létesítményadatokon múlik. Pontos hasznos tehersúlyt, célciklussebességet és pontos térméreteket kell összegyűjtenie.
Javasoljuk, hogy még ma végezzen átfogó belső létesítmény-auditot. Azonnal gyűjtse össze a ház pontos méreteit és a szükséges napi átviteli sebességet. Forduljon közvetlenül egy független rendszerintegrátorhoz. Kérjen szigorú koncepcióbizonyítást vagy virtuális ciklusidő-szimulációt egyedi cikkszámai alapján. Ezekkel a megfontolt, kiszámított lépésekkel biztosítja, hogy az automatizált jövő rendkívül szilárd talajon induljon. Megvédi dolgozóit, miközben kiszámíthatóan méretezi a kimenetet.
V: Az együttműködő robotok általában legfeljebb 20–30 kg-ot tesznek ki. A nagy teherbírású ipari robotok akár 700 kg-ot is elbírnak, az adott modelltől és gyártótól függően. A hasznos terhet mindig szigorúan igazítsa a várható legnehezebb SKU-hoz, valamint magának a megfogó mechanizmusnak a fizikai súlyához.
V: Bizonyos alkalmazásokban lehetőség van egy robot konfigurálására több gyártósor kiszolgálására. A végső döntést a kombinált áteresztőképességen, a robot hatótávolságán és hasznos teherbírásán, a termék- és csomagolásbeli különbségeken, a megfogó kompatibilitáson, a raklapok helyzetén, a szállítószalag elrendezésén és a biztonsági követelményeken kell alapulnia. Ha a teljes ciklusigény túl magas, vagy a termékek nagyon eltérő kezelési módot igényelnek, külön robotok vagy raklapozó cellák javasoltak.
V: A modern szoftver ezt hihetetlenül egyszerűvé teszi. Intuitív fogd és vidd, kód nélküli interfészekkel rendelkezik. A kezelők egyszerűen beírják a doboz pontos méreteit a táblagép képernyőjére. A szoftvermotor néhány perc alatt automatikusan létrehozza a rendkívül optimális egymásra épülő halmozási mintákat.
V: Az ipari rendszerek szigorúan megkövetelik a fizikai biztonsági kerületeket, például az acél kerítéseket. A kobotok gyakran biztonságosan működhetnek ketrecek nélkül is, ha fejlett területszkennereket használnak. A ketrec nélküli működés azonban mindig teljes mértékben az adott megfogó és hasznos teher hivatalos biztonsági kockázatértékelésétől függ.


